Een simulatiemodel dat specifiek het voorlopige ontwerp van een elektrovariabele verdringingspomp (EVDP) ondersteunt, wordt ontwikkeld en gedeeltelijk geverifieerd door experimenten. De controleprestaties, levensduur, betrouwbaarheid, enz., Kunnen allemaal worden geëvalueerd met behulp van het voorgestelde model, dat de belangrijkste prestatie-eisen in het kader van de evdp-voorlopige ontwerptaak omvat.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Methodenartikel
Een modellerings- en simulatiemethode voor het voorlopige ontwerp van een elektrovariabele verplaatsingspomp
In dit artikel
Samenvatting
Samenvatting
Elektrohydrostatische actuatoren (ETA's) zijn aanzienlijk onderzocht in de academische wereld en hun toepassingen op verschillende industriële gebieden breiden zich uit. De EHA met variabele snelheid heeft nu voorrang gekregen op de EHA met variabele verplaatsing, maar de aandrijfmotor en bijbehorende elektronica ondervinden problemen bij toepassing in toepassingen met een hoog vermogen: lage dynamiek, hoge thermische dissipatie, hoge prijs, enz. Daarom is een EHA met variabele verplaatsing uitgerust met een elektrovariabele verdringingspomp (EVDP) overwogen. De EVDP zelf is een mechatronisch systeem dat een zuigerpomp, een kogelomloopspindel, een versnellingsbak en een permanente magneetsynchronisatiemotor (PMSM) integreert. Bijgevolg moet de EVDP worden onderzocht om de prestaties op systeemniveau te waarborgen wanneer deze in een EHA wordt toegepast. Naast het eerdere onderzoek naar de technische parameters van het EVDP is een specifieke ontwerpmethode nodig om de kosten van het gebruik van het EVDP verder te verlagen en het prestatiepotentieel ervan te verkennen. Hier wordt een op simulatie gebaseerde EVDP voorlopige ontwerpmethode geselecteerd voor het ontwerpen van een EVDP van 37 kW. Ten eerste wordt een eerder voorgesteld multidisciplinair model van het EVDP uitgebreid door de parametergeneratie te verbeteren, inclusief de levensduur van het EVDP, de betrouwbaarheid, de besturingsmodellen, enz. Ten tweede wordt het voorgestelde model gedeeltelijk geverifieerd met behulp van een verkleind prototype. Ten derde wordt het EVDP gesimuleerd op systeemniveau, ondersteund door het voorgestelde model. De EVDP-prestaties worden geëvalueerd volgens de gespecificeerde ontwerpvereisten. De temperatuur, bandbreedte en nauwkeurigheid, betrouwbaarheid en levensduur, enz., Worden allemaal voorspeld voor de EVDP. De simulatieresultaten tonen de toepasbaarheid van de EVDP in EHA met variabele verplaatsing. De voorgestelde modellerings- en simulatiemethode kan worden gebruikt om diverse EVDP-prestaties te evalueren en te reageren op algemene ontwerpvereisten. De methode kan ook de oplossing van de voorlopige ontwerpuitdagingen ondersteunen in termen van beperkte informatie en robuustheid. Daarom is de voorgestelde methode geschikt voor de realisatie van de op simulatie gebaseerde EVDP-voorlopige ontwerpmethode.
Inleiding
Elektrohydrostatische actuatoren (ETA's) krijgen steeds meer belangstelling voor toepassingen zoals industriële persen, grote mobiele machines, kraanmanipulatoren en primaire vliegtuigbesturing vanwege hun combinatie van de voordelen van zowel elektrische actuatoren als hydraulische actuatoren1. Er kunnen twee basistypen ETA's worden geïdentificeerd: ETA's met variabele snelheid en ETA's met variabele verplaatsing2. Momenteel is de EHA met variabele snelheid populairder dan de EHA met variabele verplaatsing vanwege de hogere efficiëntie en eenvoud. Samen met het hogere vermogensniveau van de EHA, dat nodig is in zware voertuigen, zoals zware lanceervoertuigen3 en onderzeeërs4, hebben de aandrijfmotor en bijbehorende elektronica van de EHA met variabele snelheid problemen met betrekking tot lage dynamiek, hoge thermische dissipatie, hoge prijs, enz. Daarom wordt de EHA met variabele verplaatsing heroverwogen voor deze toepassingen met een hoog vermogen (>30 kW), omdat de regeling ervan wordt gerealiseerd via een apparaat met een laag vermogen dat de pompverplaatsing regelt.
Een belangrijke zorg die voorkomt dat EHA met variabele verplaatsing als prioriteit wordt genomen, is de omslachtige pompverplaatsingsregelingseenheid, die zelf een compleet klepgestuurd hydraulisch systeem is. De elektrovariabele verdringingspomp (EVDP) is voorgesteld om dit probleem aan te pakken door gebruik te maken van een compacte elektrische verplaatsingsregeling. Dit ontwerp verbetert de compactheid, efficiëntie, enz., van de EHA met variabele verplaatsing, die de vorige zwakte tot op zekere hoogte oplost. Daarom kan het gebruik van ETA's met variabele verplaatsing voor toepassingen met een hoog vermogen worden vergemakkelijkt door gebruik te maken van het nieuw voorgestelde EVDP. De complexiteit van de EVDP is echter aanzienlijk groter in vergelijking met de conventionele hydraulisch gestuurde pomp met variabele verplaatsing, omdat deze componenten uit verschillende nieuwe disciplines integreert. Bijgevolg zijn er specifieke op EVDP gebaseerde onderzoeksactiviteiten ontstaan. Onze onderzoeksgroep startte het EVDP-onderzoek5 en is het verder ontwikkeld6. Liu ontwikkelde de EVDP voor EHA-toepassingen en voerde experimentele tests uit7. Sommige hydraulische bedrijven leveren ook EVDP-producten. Naast het onderzoek naar de technische componenten van het EVDB is de ontwerpmethode voor het reageren op echte toepassingsvereisten ook belangrijk voor het vergroten van de competentie van het EVDP door de kosten van het gebruik van EVDP's verder te verlagen en hun prestatiepotentieel te verkennen. Daarom is een specifieke EVDP voorlopige ontwerpmethode nodig voor het optimaliseren van afwegingen in de prestaties op systeemniveau door de gekoppelde disciplines te analyseren. Het op simulatie gebaseerde voorontwerp is van belang voor dit type multidisciplinaire koppeling van mechatronische producten8.
Hoewel er geen specifieke simulatiemodellen voor evdp-voorontwerp zijn voorgesteld omdat het een nieuw voorgesteld concept is, is er veel onderzoek gedaan naar gerelateerde mechatronische producten. Een dynamisch EHA-model is gebouwd om het gewicht, de efficiëntie en de controleprestaties in voorlopig ontwerp9 te optimaliseren, maar de levensduur, betrouwbaarheid, thermische kenmerken, enz., Waren niet betrokken, wat essentiële prestatie-indexen zijn waarmee rekening moet worden gehouden in het voorlopige ontwerp. Een ander dynamisch EHA-model is ook gebruikt om de kosten, efficiëntie en controleprestaties10 te optimaliseren, en een thermisch model werd vervolgens ontwikkeld om de thermische kenmerken van de geoptimaliseerde EHA11 te evalueren, maar de betrouwbaarheid en levensduur werden niet overwogen. Een uitgebreide elektromechanische actuator (EMA) voorlopige ontwerpmethode is gepresenteerd12. Specifieke modellen met verschillende functies die in staat zijn om verschillende kenmerken te analyseren, zijn voorgesteld voor deze methode, en betrouwbaarheid en levensduur modellen zijn ook ontwikkeld13. De mechanische sterkte, het vermogen, de thermische prestaties, enz., Konden hierbij worden geëvalueerd, maar de controleprestaties waren niet betrokken. Een andere voorlopige ontwerpmethode van ema maakte gebruik van een dynamisch EMA-model en bijbehorende componentgroottemodellen14. De kosten, het gewicht, de levensduur van de vermoeiing, de vermogenscapaciteit, fysieke beperkingen, enz., waren betrokken bij de simulatieanalyse, maar betrouwbaarheid en controleprestaties werden niet meegenomen. Een dynamisch model werd voorgesteld voor het optimalisatieontwerp van een hydraulische hybride aandrijflijn15. De vermogenscapaciteit, efficiëntie, controle, enz., Konden worden gesimuleerd, maar de betrouwbaarheid en levensduur werden niet overwogen. Modellen voor het analyseren van een op EHA gebaseerd vluchtbesturingsbedieningssysteem zijn voorgesteld, waarbinnen eenvoudige krachtoverbrengingsvergelijkingen en gewichtsfuncties werden gebruikt16. Aangezien de modellen werden gebruikt voor analyses op voertuigniveau en missieniveau, was de beperkte attribuutdekking van de modellen passend. Als een belangrijk onderdeel van de EHA hebben servomotoren afzonderlijke aandacht getrokken met betrekking tot modellering en ontwerp, en de resultaten zijn ook leerzaam voor de ontwikkeling van EHA-modellen. Thermische netwerken, gewichtsmodellen, enz., Kunnen ook worden overwogen voor EHA-modellering 17,18,19. De beoordeelde literatuur geeft aan dat, zelfs gezien de resultaten van producten met betrekking tot de EVDP, de ontwikkelde modellen niet alle invloedrijke prestatiekenmerken van de producten voor het voorlopige ontwerp analyseren. De controleprestaties, thermische prestaties, betrouwbaarheid en levensduur zijn de kenmerken die het meest zijn verwaarloosd bij de constructie van de modellen. Daarom stelt dit artikel een modelpakket voor dat in staat is om alle meest invloedrijke prestatiekenmerken voor het voorlopige ontwerp van evdp te analyseren. De simulatieanalyse wordt ook gepresenteerd om de modelfuncties beter te illustreren. Dit artikel is een uitbreiding van een eerdere publicatie20, omdat het de parametergeneratie verbetert, het levensduurmodel, het betrouwbaarheidsmodel en het besturingsmodel omvat, de berekeningskosten optimaliseert, het model valideert en diepgaande simulatieanalyses uitvoert, enz.
De conventionele hydraulische regeleenheid van een zuigerpomp met variabele verplaatsing wordt vervangen door een elektrische actuator om de compactheid te verbeteren en de warmteafvoer te verminderen, zoals weergegeven in figuur 1. De elektrische actuator bestaat uit een kogelomloopspindel, een versnellingsbak en een permanente magneetsynchronisatiemotor (PMSM). De elektrische actuator verbindt de spoelplaat via een staaf om de pompverplaatsing te regelen. Bij toepassing in ETA's wordt de rotatiepositie van de EVDP-swashplate closed-loop geregeld door de PMSM te moduleren. De elektrische actuator is in een onderling geval geïntegreerd met de zuigerpomp om een integraal onderdeel te vormen. Dit ontwerp dompelt de elektrische actuator onder in de werkvloeistof en versterkt hiermee de multi-domein koppelingseffecten.
Aangezien de EVDP een typisch multi-domein mechatronisch product is, speelt het voorlopige ontwerp een essentiële rol bij het optimaliseren van afwegingen in de prestaties op systeemniveau en het schetsen van de vereisten voor het ontwerpen van componenten. Het proces wordt geïllustreerd in figuur 2 op basis van het op simulatie gebaseerde ontwerpschema10,12. Stap 1 analyseert eerst de geselecteerde EVDP-architectuur, zoals in figuur 1, en concludeert de ontwerpparameters op basis van de gespecificeerde prestatie-eisen. Vervolgens wordt de ontwerptaak meestal omgezet in een optimalisatieprobleem om de prestatieoptimalisatie van de EVDP te verkennen. Dit wordt uitgevoerd door de ontwerpparameters om te zetten in optimalisatievariabelen en de prestatie-eisen om te zetten in doelstellingen en beperkingen. Het is vermeldenswaard dat de ontwerpparameters moeten worden ingedeeld in actieve, gedreven en empirische categorieën. Alleen de actieve parameters worden gebruikt als optimalisatievariabelen vanwege hun onafhankelijkheidskenmerken. De andere twee categorieën worden automatisch gegenereerd door schatting van de actieve parameters. Daarom ontwikkelt Stap 2 de schattingsmodellen van de gedreven en empirische parameters. Deze schattingstools worden gebruikt in elke iteratie van de optimalisatie, evenals in stap 5 voor het formuleren van alle vereiste simulatieparameters. Stap 3 bouwt de rekenmodellen voor elke optimalisatiedoelstelling of -beperking, die de vereiste prestaties weerspiegelt. Deze modellen moeten rekenkundig efficiënt zijn; anders zouden de berekeningskosten van de optimalisatie onaanvaardbaar zijn. Stap 4 voert de optimalisatieberekening uit, die meestal multi-objectief en multidisciplinair is. Ook wordt ingegaan op de parameteronzekerheden in de voorontwerpfase. Stap 5 construeert een algemeen model van de ontworpen EVDP en gebruikt deze voor het valideren van de optimalisatieresultaten door de EVDP te simuleren onder typische duty cycles. Dit model is het ultieme hulpmiddel voor het evalueren van de voorlopige ontwerpresultaten. Daarom moet dit model de hoogste getrouwheid hebben en alle invloedrijke kenmerken in een strakke koppelingsstijl betrekken. Ten slotte worden de voorlopige ontwerpprestatieresultaten en de dimensioneringsresultaten op systeemniveau verkregen.
Dit artikel richt zich op de systeemmodellerings- en simulatiemethode van de EVDP, waarbij de parameteranalyse in stap 1 wordt uitgevoerd en stap 2 en 5 worden voltooid. Ten eerste worden de ontwerpparameters afgeleid op basis van de EVDP-architectuur en de ontwerpvereisten en worden ze ingedeeld in drie subcategorieën. Ten tweede worden de schattingsmodellen voor de niet-actieve parameters ontwikkeld op basis van schaalwetten, componentencatalogi, empirische functies, enz. Ten derde wordt het algemene model van de EVDP geconstrueerd met behulp van multidisciplinaire koppelingsvergelijkingen en aanvullende submodellen voor levensduur en betrouwbaarheid, en het model wordt gedeeltelijk geverifieerd door experimenten. Ten slotte worden de vorige maatresultaten geïmporteerd in het geconstrueerde model om simulatieanalyses uit te voeren onder typische taakcycli. De prestaties op systeemniveau worden afgeleid op basis van de simulatieresultaten. De parametergevoeligheid en de robuustheid van het ontwerp worden ook geëvalueerd. Als gevolg hiervan ontwikkelt dit artikel een specifieke modellerings- en simulatiemethode voor evdp-voorontwerp. De prestaties van de EVDP voor toepassing in de EHA worden uitgebreid voorspeld. De voorgestelde methode is een praktisch hulpmiddel voor de ontwikkeling van EVDP's en ETA's met variabele verplaatsing voor toepassingen met een hoog vermogen. De methode kan ook worden gebruikt voor het ontwikkelen van simulatietools voor andere soorten mechatronische producten. De EVDP in dit artikel verwijst naar de elektromechanisch geregelde pomp met variabele verplaatsing, maar de elektrohydraulisch geregelde pomp met variabele verplaatsing valt buiten het bestek van dit artikel.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
OPMERKING: Matlab en Simcenter Amesim (hierna systeemsimulatieplatform genoemd) werden in dit protocol gebruikt en staan vermeld in de Materiaaltabel. Het voorgestelde protocol is echter niet beperkt tot implementatie in deze twee softwaretoepassingen.
1. Selecteren en classificeren van de EVDP-ontwerpparameters (stap 1 in figuur 2).
- Ontmantel de architectuur van de EVDP in figuur 1 in een zuigerpompeenheid, een kogelomloopspindel, een versnellingsbak, een PMSM en een controller. Controleer de prestatie-eisen van de EVDP.
OPMERKING: Met name in dit artikel omvatten de vereisten vermogenscapaciteit, regelprestaties, thermische prestaties, levensduur, betrouwbaarheid, efficiëntie en gewicht. - Vat de grootteparameters en specificaties van de componenten van de EVDP samen. Analyseer de parameters en specificaties en selecteer die met betrekking tot de opgegeven EVDP-prestatievereisten.
OPMERKING: De geselecteerde componentparameters en specificaties zijn de ontwerpparameters in het voorlopige ontwerp van de EVDP, zoals weergegeven in tabel 1. Tabel 1 bevat ook de parameterclassificatieresultaten die zijn verkregen via stap 1.3. - Deel de ontwerpparameters in actieve, aangestuurde en empirische categorieën21 in, zoals vermeld in tabel 120.
- Wijs de onafhankelijke parameters of specificaties die het meest representatief zijn voor elk onderdeel toe aan de actieve categorie.
- Wijs de parameters die kunnen worden afgeleid van de actieve parameters toe aan de aangestuurde categorie.
- Wijs de andere parameters die worden berekend met behulp van empirische functies toe aan de empirische categorie.
OPMERKING: De thermische weerstanden zijn de groep parameters voor thermische netwerkmodellering. Elk thermisch pad is toegewezen met een thermische weerstand. De hoeveelheid en waarden van de thermische parameters worden uiteindelijk bepaald door de thermische netwerkarchitectuur.
2. Het ontwikkelen van de schattingsmodellen van de aangestuurde en empirische parameters (Stap 2 in figuur 2).
OPMERKING: Voer de schattingsmodellen van de aangedreven en empirische parameters uit met Behulp van Matlab op basis van de volgende methoden. Voor elke aangestuurde of empirische parameter wordt een individueel script gebouwd.
- Schat de pomp- en motoraangedreven parameters van de actieve parameters met behulp van schaalwetten22,23.
OPMERKING: De pomp- en motoraangedreven parameters zijn meestal geometrie- of gewichtsgerelateerd, die meestal voldoen aan de vereisten van materiaal- en geometrieovereenkomsten voor het gebruik van schaalwetten.- Definieer de schaalverhouding van één willekeurige componentparameter x als volgt:
 (1)
waarbij x de betrokken parameter is en xref de overeenkomstige parameter van een referentiecomponent. Relateer de actieve en aangedreven parameters aan de karakteristieke dimensie van de component als volgt: (2)
waarbij Y* de schaalverhouding is van één actieve of aangestuurde parameter, l* de schaalverhouding van de karakteristieke dimensie van de component en α de coëfficiënt van de schaalverhouding. - Relateer elke aangestuurde parameter van de component aan de actieve parameter door de respectieve vergelijking (2) van de specifiek aangestuurde parameter en de actieve parameters te combineren.
OPMERKING: Enkele voorbeelden hiervan zijn22,23: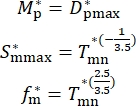 (3)
waarbij de symbolen van de vergelijkingen verwijzen naar tabel 1. Raadpleeg de tabel met materialen voor de details van de zuigerpomp en motor die in dit protocol worden gebruikt.
- Definieer de schaalverhouding van één willekeurige componentparameter x als volgt:
- Schat de aangedreven parameters voor de versnellingsbak en de kogelomloopspindel uit de actieve parameters met behulp van componentencatalogi.
OPMERKING: De actieve parameters van de versnellingsbak en de kogelomloopspindel zijn discrete waarden. Continue variatie van de actieve parameters is niet mogelijk vanwege mechanismebeperkingen of hoge kosten. Daarom heeft het gebruik van kant-en-klare versnellingsbakken of kogelomloopspindels de voorkeur.- Schat de aangedreven parameters van de versnellingsbak door die parameters uit de versnellingsbakgegevensblad te halen die het beste overeenkomen met de gedefinieerde verhouding en het nominale koppel. Met name in dit artikel werd de tandwielkast (Table of Materials) gebruikt voor het bouwen van de versnellingsbakbibliotheek in Matlab-software. Gebruik het nominale koppel vóór de gedefinieerde verhouding voor het matchen van de versnellingsbak op basis van de portfolio-organisatiemethode van de opgegeven tandwielkast (Tabel met materialen).
- Schat de aangedreven parameters voor de kogelomloopspindel door die parameters uit het kogelomstelblad te halen die het beste overeenkomen met de gedefinieerde lood- en nominale belasting. Met name in dit papier werd de kogelomloopspindel (Table of Materials) gebruikt voor het bouwen van de kogelomloopspindelbibliotheek in Matlab. Gebruik de nominale belasting vóór de gedefinieerde kabel voor het matchen van de kogelomloopspindel op basis van de portfolio-organisatiemethode van de opgegeven kogelomloopspindel (tabel met materialen).
- Schat de efficiëntie van de pomp, de versnellingsbak en de kogelomloopspindel in op basis van empirische functies.
OPMERKING: De efficiëntieparameters worden niet geleverd door de datasheets van de pomp, de versnellingsbak en de kogelomloopspindel, dus ze worden geschat door een empirische functiegebaseerde methode.- Stel dat het volumetrische rendement van de pomp en het mechanische rendement van de pomp op het nominale werkpunt respectievelijk 0,95 en 0,90 zijn. Gebruik deze twee waarden om de empirische functies van de lekkage en viskeuze wrijving op het nominale werkpunt te passen, zoals in Vergelijking (4) en Vergelijking (5)24. Leid vervolgens de coëfficiënten, Epv en Epm van de empirische functies af. Gebruik daarom de afgeleide empirische functies om de efficiëntiekenmerken onder volledige werkomstandigheden te simuleren:
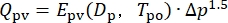 (4)
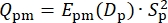 (5)
waarbij Δp het pompdrukverschil is, Tpo de temperatuur van de olie in de pomp, Dp de onmiddellijke verplaatsing van de pomp en Sp de pompsnelheid.
OPMERKING: De efficiëntiegegevens op het nominale werkpunt van de kant-en-klare pompen kunnen bij de fabrikant worden verkregen, ook al was dit in dit artikel niet het geval. Vervolgens kunnen de efficiëntiegegevens worden gebruikt in plaats van de veronderstelde gegevens om de betrouwbaarheid te verbeteren. De afgeleide coëfficiënten, die zich onder het nominale werkpunt bevinden, worden verder geregeld op basis van de onmiddellijke arbeidsomstandigheden (d.w.z. de verplaatsing en de temperatuur). - Gebruik de maximale efficiëntiegegevens van de versnellingsbak of de kogelomloopspindel om de viskeuze wrijvingsfunctie onder maximale belasting en maximale snelheid te passen, zoals in vergelijking (6). Leid vervolgens de viskeuze wrijvingscoëfficiënt f af. Modelleer daarom de efficiëntie van de directe versnellingsbak of kogelomloopspindel zoals in vergelijking (7):
 (6)
 (7)
waarbij Emax, Smax en Fmax respectievelijk het maximale rendement, het maximumtoerental en het maximale vermogen van de versnellingsbak of de kogelomloopspindel zijn; E, S en F zijn respectievelijk de onmiddellijke efficiëntie, de onmiddellijke snelheid en de onmiddellijke kracht van de versnellingsbak of de kogelomloopspindel tijdens de simulatie; en f is de viskeuze wrijvingscoëfficiënt van de versnellingsbak of de kogelomloopspindel.
OPMERKING: Stel dat de maximale efficiëntie van de kogelomloopspindel 0,90 is vanwege de afwezigheid van efficiëntiegerelateerde gegevens. Werk de efficiëntiefunctie van de kogelomloopspindel bij zodra efficiëntiegerelateerde gegevens beschikbaar zijn.
- Stel dat het volumetrische rendement van de pomp en het mechanische rendement van de pomp op het nominale werkpunt respectievelijk 0,95 en 0,90 zijn. Gebruik deze twee waarden om de empirische functies van de lekkage en viskeuze wrijving op het nominale werkpunt te passen, zoals in Vergelijking (4) en Vergelijking (5)24. Leid vervolgens de coëfficiënten, Epv en Epm van de empirische functies af. Gebruik daarom de afgeleide empirische functies om de efficiëntiekenmerken onder volledige werkomstandigheden te simuleren:
- Schat de thermische weerstandsparameters. Schat de thermische weerstanden voor het thermische netwerkmodel dat in stap 3.3 is ontwikkeld. met behulp van de empirische functies uit de thermodynamica theorie. Classificeer de thermische weerstanden in twee soorten: geforceerde convectie en geleiding.
OPMERKING: Definieer de thermische weerstand tussen de EVDP-schaal en de omgeving als een constante waarde. Dit komt omdat de huidige fase de thermische kenmerken in de pomp onderzoekt, terwijl de gedetailleerde warmteafvoerprestaties van de schaal de focus zijn van het toekomstige thermische ontwerp.- Schat de thermische geleidingsweerstand tussen de vaste delen met behulp van vergelijking (8), die is gebaseerd op de schaalwet23:
 (8)
waarbij Rsst de thermische weerstand tussen twee vaste delen is en Tmn het nominale koppel van de servomotor.
OPMERKING: Vergelijking (8) wordt alleen gebruikt voor het schatten van de thermische weerstand van de thermische geleiding van de wikkelschaal, omdat dit het enige vaste-vaste contact is in het thermische netwerkmodel. - Schat de thermische weerstand van de geforceerde convectie tussen een vast deel en een vloeibaar deel met vergelijking (9)25,26:
 (9)
waarbij Rsft de thermische weerstand is tussen een vast deel en een vloeibaar deel; λf de thermische geleidbaarheid van de vloeistof is; La = de karakteristieke lengte van de warmte-uitwisseling; CRe en m zijn coëfficiënten afhankelijk van het Reynoldsgetal Re; Pr is het Prandtl-getal; en At is de warmtewisselaar.
OPMERKING: La en andere structurele afmetingen worden geschat op basis van schaalwetten en de vloeistofsnelheid in het warmtewisselaargebied wordt onmiddellijk berekend op basis van de simulatieresultaten van de pompstroom.
- Schat de thermische geleidingsweerstand tussen de vaste delen met behulp van vergelijking (8), die is gebaseerd op de schaalwet23:
3. Bouwen van het systeemsimulatiemodel (stap 5 in figuur 2).
OPMERKING: Bouw een multidisciplinair koppelingsmodel van de EVDP dat de volledige prestaties kan onderzoeken. De modelarchitectuur is weergegeven in figuur 3 en het model wordt uitgevoerd in de co-simulatieomgeving op basis van Matlab en het systeemsimulatieplatform. Bouw eerst het individuele klontmodel van elke component of discipline. Stel vervolgens de component-/disciplinemodellen samen volgens figuur 3.
- Bouw het gewichtsmodel van de EVDP in Matlab.
- Bereken het gewicht van de EVDP door de gewichten van elk onderdeel op te tellen, die worden verkregen uit de gewichtsschattingsmodellen in stap 2.
- Voer dynamische gemeenschappelijke parametermodellering van de EVDP uit in het systeemsimulatieplatform.
- Bouw het elektromagnetische bewegingsmodel van de servomotor, het bewegingsmodel van de mechanische transmissie, het hydraulische bewegingsmodel van de zuigerpompeenheid en het belastingskoppelmodel van de spoelplaat, zoals eerder beschreven20.
- Modelleer de systeemverliezen zoals in Vergelijking (10):
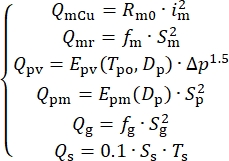 (10)
waarbij QmCu het koperverlies van de servomotor is; Qmr is het rotorverlies van de servomotor; Qpv en Qpm zijn respectievelijk het volumetrische verlies en het mechanische verlies van de pomp; Qg is het verlies van de versnellingsbak; Qs is het verlies van de kogelomloopspindel; im is de servomotorstroom; Sm is het toerental van de servomotor; Δp is het drukverschil van de pomp; Tpo is de temperatuur van de olie in de pomp; Dp is de verplaatsing van de pomp; Sp = het pomptoerental; fg = de viskeuze wrijvingscoëfficiënt van de versnellingsbak; Ss is de ingangssnelheid van de versnellingsbak; en Ts is het koppel van de kogelomloopspindel. - Modelleer de vloeistofeigenschappen zoals in Vergelijking (11). Identificeer de coëfficiënten door de vloeistofgegevensblad aan te passen aan vergelijking (11):
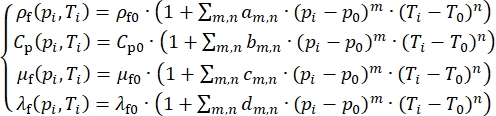 (11)
waarbij ρf en ρf0 respectievelijk de moment- en referentiedichtheid zijn; Cp en Cp0 zijn respectievelijk de moment- en referentiespecifieke warmte; μf en μf0 zijn respectievelijk de onmiddellijke en referentie absolute viscositeit; λf en λf0 zijn respectievelijk de onmiddellijke en de referentiethermische geleidbaarheid; pi is de onmiddellijke druk van de ith vloeistofknoop; Ti is de directe temperatuur van de ith fluid node; p0 en T0 zijn de referentiedruk en temperatuur van de vloeistofeigenschappen; en eenm,n, bm,n, cm,n en dm,n zijn de coëfficiënten. - Modelleer de drukdynamiek van de vloeistofvolumes zoals in vergelijking (12)27,28. Modelleer de opening zoals in Vergelijking (4):
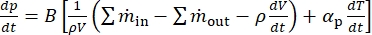 (12)
waarbij p de druk van het vloeistofvolume is; B is de vloeistof bulk modulus; ρ de vloeistofdichtheid is; V is het vloeistofvolume; en
 zijn respectievelijk het inkomende en uitgaande massadebiet van het vloeistofvolume; αp is de volumetrische uitzettingscoëfficiënt van de vloeistof; en T is de temperatuur van het vloeistofvolume.
- Modelleer de controller met behulp van een pid-controller met drie luss, zoals in figuur 46. Stem de besturingsparameters af door middel van verschillende simulatieproeven wanneer het simulatiemodel en andere simulatieparameters klaar zijn. Stem de besturingsparameters van de binnenste lus af op de buitenste lus door de versterkingswaarden geleidelijk te verhogen.
- Voeg een roterende veer en dempermodel toe tussen de aandrijfsnelheidsbron en de rotor van de pomp. Voeg een lineair veer- en dempermodel toe tussen de ingangssnelheid en de belastingsmassa van de kogelomloopspindel.
OPMERKING: Deze stap maakt vergelijking causaliteit mogelijk in het model van de zuigerpompeenheid en het kogelomloopspindelmodel. Stel de veerstijfheid en demperclassificatie in op constante waarden die de effecten van deze twee blokken kunnen negeren.
- Voer thermische modellering van de EVDP uit in het systeemsimulatieplatform.
- Stel een thermisch netwerk in voor de EVDP20. Voeg de thermische belasting in Vergelijking (10), met uitzondering van Qpv, toe aan de overeenkomstige thermische knooppunten.
- Modelleer de thermische weerstanden voor vaste-vaste warmte-eenheidsuitwisseling en vaste-vloeistof warmte-uitwisseling met behulp van de parameterfuncties in stap 2.4. Modelleer de warmte-uitwisseling van vloeistof-vloeistofknooppunten door hun externe enthalpiedebieten uit te wisselen (zie stap 3.3.4.) 29.
OPMERKING: Een referentie thermische uitwisselingsstructuur en de afmetingen van de EVDP zijn nodig voor het verkrijgen van de parameters in vergelijking (9) op basis van schaalwetten. De gebruikte EVDP thermische uitwisselingsstructuur is afgebeeld in figuur 5. - Modelleer de temperatuurdynamiek van de vaste thermische knooppunten zoals in vergelijking (13):
 (13)
waarbij , m en cp respectievelijk de warmtestroomsnelheid, massa en de soortelijke warmte van de vaste knoop zijn.
- Modelleer de temperatuurdynamiek van de vloeistofvolumes zoals in vergelijking (14)27,28:
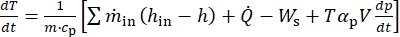 (14)
waarbij p, m, cp en αp respectievelijk de druk, de massa, de soortelijke warmte en de volumetrische uitzettingscoëfficiënt van de vloeistofknoop zijn; V en h zijn respectievelijk de volumes en de enthalpie van de vloeistofknoop; en hin zijn respectievelijk het massadebiet en de enthalpie van de inkomende stroom; is de warmtewisselkoers; en Ws is het schachtwerk van de vloeistofknoop. - Modelleer de temperatuurdynamiek van de openingen zoals in Vergelijking (15). Dit bepaalt ook de warmtebelastingseffecten van Qpv. Modelleer de openingen als een ideale enthalpie-overdrachtsknoop, die de inkomende enthalpie rechtstreeks overbrengt naar de uitgaande enthalpie.
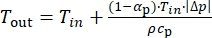 (15)
waarin αp, ρ en cp respectievelijk de volumetrische uitzettingscoëfficiënt, de dichtheid en de soortelijke warmte van de vloeistof zijn. - Modelleer de enthalpieoverdrachten in de pomp zoals in vergelijking (16):
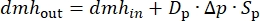 (16)
waarbij dmhuit en dmhin respectievelijk het uitgaande en het inkomende enthalpiedebiet zijn; en Dp, Δp en Sp zijn respectievelijk de verplaatsing, het drukverschil en de snelheid van de pomp.
- Voor levensduur- en betrouwbaarheidsmodellering stelt u de kogelomloopspindel en de zuigerpompeenheid in als de levensduur en betrouwbaarheidskritieke componenten. Gebruik de kleinere waarde van de geëvalueerde levensduur/betrouwbaarheid van deze twee componenten als de EVDP-levensduur/betrouwbaarheidsprestaties. Voer de modellen uit met behulp van de Matlab-scripts.
- Gebruik de levensduur van de kogelomloopspindel als levensduur. Gebruik de levensduur van de zuigerpompeenheid als levensduur. Modelleer de levensduur van de kogelomloopspindel en de zuigerpomp zoals in vergelijking (17) en vergelijking (18) 13,30:
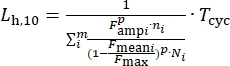 (17)
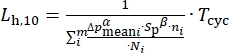 (18)
waarbij Fampi en Fbetekeneni de amplitude van de belastingskracht en de gemiddelde belasting van de kogelomloopspindel zijn die zijn afgeleid van de belastingssimulatieresultaten van de kogelomloopspindel met behulp van regenstroomtelling; Fmax is de maximaal toelaatbare belastkracht van de kogelomloopspindel; Δ p-gemiddeldei = de gemiddelde belastingsdruk van de pomp die is afgeleid van de resultaten van de belastingsdruksimulatie van de pomp met behulp van regenstroomtelling; Sp = het pomptoerental; m = de hoeveelheid van de verschillende cycli die worden geteld; ni = de hoeveelheid van de ith-cyclus; Ni is de hoeveelheid ith-cyclus die uit de componentlevensduur kan lopen; Tcyc = de duur van de duty cycle, waaruit de m-cycli worden geïdentificeerd; en p, α en β zijn de experimentele constanten.
OPMERKING: Ni wordt verkregen door de bijbehorende belastingsspanning aan te passen aan de lineaire log-log S-N-curve, die wordt vastgesteld met behulp van de gegevens over de maximale belasting en de nominale belastingsduur van de specifieke component. De log-log S-N-curve kan worden verbeterd wanneer er meer levensduurgegevens beschikbaar komen.
- Stel dat de betrouwbaarheid van de kogelomloopspindel en de pomp die overeenkomt met de levensduur 0,90 is. Definieer de betrouwbaarheid zoals berekend op het 50.000e werkuur. Modelleer de betrouwbaarheid van de kogelomloopspindel en zuigerpomp zoals in vergelijking (19)13:
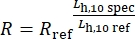 (19)
waarbij Rref de referentiebetrouwbaarheid bij de referentielevensduur Lh,10 is en Lh,10 de gespecificeerde werktijd om de betrouwbaarheid te evalueren.
- Gebruik de levensduur van de kogelomloopspindel als levensduur. Gebruik de levensduur van de zuigerpompeenheid als levensduur. Modelleer de levensduur van de kogelomloopspindel en de zuigerpomp zoals in vergelijking (17) en vergelijking (18) 13,30:
- Monteer het model.
- Plaats alle benodigde vergelijkingen (geïntroduceerd vanaf stap 3.1-3.4) van elk knooppunt in figuur 3 samen om het modelblok voor elk knooppunt te vormen. Sluit de invoer- en uitvoervariabelen van elk knooppunt af.
OPMERKING: Neem de theoretische zuigerpompknoop als voorbeeld; het gaat om vijf vergelijkingen: het aandrijfkoppel rekening houdend met de mechanische verliezen, het uitgangsvermogen zonder rekening te houden met lekkage (lekkage wordt afzonderlijk gemodelleerd door de openingen), de verplaatsingsvariatie volgens de verplaatsingsregelingsbeweging, het enthalpietransport en het belastingskoppel dat door de spoelplaat wordt geproduceerd. De afgeleide ingangen zijn de rijsnelheid, de druk en temperatuur op de twee poorten en de verplaatsing van de spoelplaat. De afgeleide uitgangen zijn de ashoek, het belastingskoppel van de aandrijfas, de uitgangsstroom, de uitgangsenthalpie en het belastingskoppel dat door de spoelplaat wordt geproduceerd. - Definieer de in- en uitgangen van het algemene EVDP-model en voer de causaliteitsanalyse van alle knooppunten uit. Voeg indien nodig extra knooppunten toe om ervoor te zorgen dat alle knooppunten causaal zijn gekoppeld. Verbind vervolgens alle knooppunten om het algemene model van de EVDP te vormen, zoals in figuur 3.
OPMERKING: De drie vloeistofpadknooppunten en twee binnenpoortknooppunten in figuur 3 zijn toegevoegd om de compatibiliteit van de algehele causaliteit van het model te waarborgen. Ze zijn gemodelleerd als de openingen (Vergelijking [4]).
- Plaats alle benodigde vergelijkingen (geïntroduceerd vanaf stap 3.1-3.4) van elk knooppunt in figuur 3 samen om het modelblok voor elk knooppunt te vormen. Sluit de invoer- en uitvoervariabelen van elk knooppunt af.
4. Gedeeltelijke modelverificatie (stap 5 in figuur 2).
OPMERKING: Gebruik een EVDP-prototype en de bijbehorende testopstelling om de modelleringsmethode in stap 3 te verifiëren. Stap 4 (modelverificatie) werd in dit artikel uitgevoerd omdat de EVDP nieuw was ontwikkeld en de modellen nieuw werden voorgesteld. Het EVDP-prototype dat in dit artikel werd gebruikt, werd verkleind in vergelijking met het prototype dat in stap 5 werd gesimuleerd. De modellen die zijn gevalideerd op basis van het verkleinde prototype worden als toepasbaar beschouwd voor het simuleren van hetzelfde type EVDP in andere maten. Voor toekomstige modellerings- en simulatietaken tijdens het voorontwerp van hetzelfde type EVDP kan stap 4 worden weggelaten.
- Voer een experimentele installatie uit.
- Bouw een EVDP-prototype volgens de schema's in figuur 1. Pas de bestaande componenten aan om de subcomponenten van de EVDP te vormen, zoals de zuigerpompeenheid, de versnellingsbak, de kogelomloopspindel en de servomotor.
OPMERKING: een 7-zuigerpomp met een verplaatsing van 7,4 ml / toeren werd gebruikt voor het bouwen van het prototype in dit artikel. De maximale helling van de spoelplaat was 18°. Het nominale toerental was 7000 omw/min en de nominale druk was 21 MPa. De kogelomloop was 1,59 x 10⁻³ m en de versnellingsbakverhouding was 2,47. Het EVDP-prototype is weergegeven in figuur 6. - Installeer de EVDP op een testopstelling bestaande uit een laadgedeelte en een besturingsdeel31, zoals weergegeven in figuur 7. Sluit de drie EVDP-poorten aan op het hydraulische circuit van het laadgedeelte. Sluit de elektrische EVDP-kabels aan op het bedieningsgedeelte.
- Bouw een EVDP-prototype volgens de schema's in figuur 1. Pas de bestaande componenten aan om de subcomponenten van de EVDP te vormen, zoals de zuigerpompeenheid, de versnellingsbak, de kogelomloopspindel en de servomotor.
- Voer prototypetests uit.
- Start het extra hydraulische vermogen (9) door op de startknop op het paneel te drukken.
- Stel de verplaatsing van de EVDP in op 2,5° in het tekstvak van de verplaatsingsopdracht met behulp van de gebruikersinterface. Activeer de modusklep (10) en stem de lastregelkleppen (12) af op 3,5 MPa belastingsdruk met behulp van het paneel. Lees en registreer de uitvoerstroom van de EVDP vanaf het paneel.
- Stel de EVDP-verplaatsing in op respectievelijk -18°, -15°, -12°, -10°, -8°, -5°, -2,5°, 2,5°, 5°, 8°, 10°, 12°, 15° en 18°. Registreer elke uitgangsstroom van de EVDP onder elke ingestelde verplaatsing, zoals weergegeven in figuur 8A.
- Stel de EVDP-verplaatsing in op 2,5° en pas de belastingsdruk aan op respectievelijk ongeveer 3,3 MPa, 5 MPa, 8 MPa, 10 MPa, 13 MPa, 15 MPa, 17 MPa, 18 MPa, 19 MPa, 20 MPa en 21 MPa. Registreer de uitgangsstroom van de EVDP onder elke druk. Stel de EVDP-verplaatsing in op respectievelijk 5°, 8° en 18° en herhaal de drukinstelling van de 2,5° verplaatsingstest voor elke nieuwe verplaatsing. Noteer de EVDP-uitgangsstroom onder elk testpunt, zoals weergegeven in figuur 8B.
- Deactiveer de modusklep (10) door op de knop op het paneel te drukken. Stel de opdracht voor veegfrequentieverplaatsing (van 0,02 Hz tot 20,5 Hz bij amplitude van 2,5° ) in op de EVDP in het tekstvak van de gebruikersinterface. Registreer de EVDP-verplaatsingsrespons en leid de grootte en fasekenmerken ervan af, zoals weergegeven in figuur 9A.
- Analyseer de experimentele resultaten.
- Stel de actieve parameters van het EVDP-prototype in stap 3 in op het gebouwde model. Het model genereert automatisch andere vereiste simulatieparameters. Stel de omgevingstemperatuur en de initiële EVDP-temperatuur in op 40 °C. Voer het simulatiemodel uit onder dezelfde omstandigheden als in de EVDP-prototypetest in stap 4.2 en noteer de simulatieresultaten.
- Plot de experimentele resultaten en simulatieresultaten van elke conditiegroep in dezelfde figuur, zoals weergegeven in figuur 8 en figuur 9.
OPMERKING: De maximale stroomsimulatiefout (2,2 l/min) trad op bij een verplaatsing van 2,5°, wat 4,35% van de volledige EVDP-stroom was. De simulatieresultaten van de frequentiekarakteristieken bereikten een goede consistentie met de experimentele resultaten onder 10 Hz-commando's en toonden hogere fouten dan 10 Hz-commando's. De simulatienauwkeurigheid was bevredigend.
OPMERKING: De hogere fouten van de frequentiekarakteristieksimulatieresultaten boven 10 Hz-opdrachten in figuur 9A kwamen voort uit de parametergeneratietools van het voorgestelde modelpakket. De simulatieresultaten bereikten een goede nauwkeurigheid bij het gebruik van echte prototypeparameters, zoals weergegeven in figuur 9B. De tools voor het genereren van parameters resulteerden in fouten omdat de referentiecomponenten die werden gebruikt voor het schatten van de parameters niet in dezelfde serie waren als de componenten van het prototype (interne componenten werden gebruikt voor het EVDP-prototype). Daarom zijn de simulatiefouten geen probleem wanneer de geselecteerde componenten zich in dezelfde reeks bevinden als de referentiecomponenten, maar parameteronzekerheden worden ook besproken in stap 5.
5. Simulatieanalyse (stap 5 in figuur 2).
OPMERKING: Voer de simulatieanalyse uit van de EVDP-ontwerpoptie die eerder is verkregen door stap 3 en 4 (optimalisatieontwerp) in figuur 2 uit te voeren. Splits het simulatieproces op, zoals weergegeven in figuur 10.
- Stel actieve parameters en simulatie-instellingen in.
- Gebruik een set eerder verkregen actieve parameters van de EVDP voor de eerste simulatie, waarbij het nominale toerental van de EVDP 7000 tpm is, de nominale druk van de EVDP 28 MPa is, de maximale EVDP-verplaatsing 12,3 ml / tpm is, de nominale spanning van de servomotor 28 VDC is, het nominale koppel van de servomotor 0,386 Nm is, de versnellingsbak wordt weggelaten, de nominale kracht van de kogelomloopspindel is 5460 N en de kogelomloopspindel is 0,005 m.
- Gebruik GJB1177-1991 15# aerospace hydraulische vloeistof als werkvloeistof in de simulatie. Stel de omgeving in op een kritische temperatuur van 70 °C. De warmte-uitwisselingscoëfficiënt tussen de EVDP-schil en de omgeving is constant bij 20 W/m2/K.
- Stel de taakcyclus20 in. Voeg een vloeibaar koellichaam toe om de EVDP-retourstroom en toevoerstroom naar de inlaat van de EVDP te verzamelen.
OPMERKING: Het koellichaam emuleert de stroomafwaartse componenten in de echte toepassing. Het bevat 10 L vloeistof met een warmte-uitwisselingsruimte van 5 m2 , die een warmte-uitwisselingscoëfficiënt van 50 W / m2 / K met de omgeving handhaaft. De sterke warmteafvoer van het vloeistofkoellichaam wordt gebruikt voor het afvoeren van al het EVDP-uitgangsvermogen, omdat het EVDP-uitgangsvermogen allemaal wordt omgezet in warmte door de lastregelklep. - Stel de ontwerpparameters in op bereiken die de ontwerpruimte bestrijken voor het uitvoeren van de gevoeligheidsanalyse. Gebruik de versnellingsbakverhouding als de geïllustreerde parameter in dit artikel. Stel het verhoudingsbereik van de versnellingsbak in op 1-3,5 om de effecten van het gebruik van continu variërende waarden voor de versnellingsbakverhouding te onderzoeken.
OPMERKING: Het bereik van de versnellingsbakverhouding is ingesteld door het laatste serienummer als ondergrens te gebruiken en het volgende serienummer als bovengrens te gebruiken. Op deze manier konden de effecten van het gebruik van continu variërende waarden van de versnellingsbakverhouding worden geanalyseerd. Omdat verhouding 1 (zonder versnellingsbak) de geoptimaliseerde versnellingsbakverhouding was, bestond de laatste serie versnellingsbakverhouding niet. De ondergrens van het bereik moest in dit onderzoek 1 zijn. Ratio 3.5 hoefde niet opnieuw gesimuleerd te worden omdat deze al vergeleken was met de verhouding van 1 in het vorige optimalisatieontwerp en werd weggegooid. Ten slotte werden de verhoudingen 2 en 3 geselecteerd voor de gevoeligheidsanalyse. De andere componenten worden aangepast aan vergelijkbare EVDP-verplaatsingscontroleprestaties zodra de nieuwe versnellingsbakverhouding is gedefinieerd om een eerlijke vergelijking te garanderen32. - Stel de ontwerpparameters in op bereiken die hun toleranties dekken om de onzekerheidsanalyse uit te voeren. Gebruik de koppelconstante van de servomotor en het traagheidsmoment van de servomotor als de aanbevolen parameters in dit artikel. Stel het bereik van de koppelconstante van de servomotor en het traagheidsmoment van de servomotor in op 1 - 20% en 1 + 20% van hun geschatte waarden om hun schattingsfouteffecten op de EVDP-frequentiekenmerken te controleren33.
- Voer de simulatie uit.
- Stel het dynamische model en het thermische model in stap 3 (geïmplementeerd in het systeemsimulatieplatform) in volgens stap 5.1.2. Klik op Parametermodus > TFFD3-1 > bestandsnaam voor eenvoudige vloeistofkarakteristiekgegevens om het olie-eigenschappenbestand te importeren. Klik op Parametermodus > THGCV0-1/THGCV0-2 > temperatuur van de vloeistof om de omgevingstemperatuur in te stellen op 70 °C. Klik op Parameter mode > THGCV0-1/THGCV0-2 > Convectieve warmtewisselaar om de omgevingstemperatuur in te stellen op (20 W/m2/K) / (50 W/m2/K).
- Voer de actieve parameters in stap 5.1.1 in. naar de parameterschattingsmodellen (geïmplementeerd met Matlab) voorgesteld in stap 2. Klik op EDITOR > Uitvoeren om het script uit te voeren voor het genereren van alle benodigde simulatieparameters, zoals weergegeven in tabel 2.
OPMERKING: De controleparameters worden verkregen zoals geïllustreerd in stap 3.2.5. in plaats van automatisch gegenereerd te worden. - Klik op EDITOR > Uitvoeren in Matlab om het script uit te voeren voor het berekenen van het gewicht en het activeren van de dynamische en thermische modellen met de simulatieparameters. De simulatieresultaten worden automatisch verkregen door dit script.
- Klik op EDITOR > Uitvoeren in Matlab om het script uit te voeren voor het berekenen van de levensduur van de EVDP en de betrouwbaarheidsprestaties van de opgeslagen simulatieresultaten.
- Klik op Simulatiemodus in het systeemsimulatieplatform om de simulatieresultaten te controleren. Leid andere EVDP-prestatieresultaten af uit deze tijddomeinsimulatieresultaten (bijv. de nauwkeurigheid en bandbreedte van de spoelplaatregeling, de EVDP-werktemperatuur, de EVDP-efficiëntie en het EVDP-vermogensniveau).
- Klik op Parametermodus in het systeemsimulatieplatform om de simulatieparameters in te stellen die zijn opgegeven in stap 5.1.4. en 5.1.5. Klik op EDITOR > Uitvoeren in Matlab om het script voor het activeren van de dynamische en thermische modellen uit te voeren. Klik op Simulatiemodus in het systeemsimulatieplatform om de simulatieresultaten van de gevoeligheids- en onzekerheidsanalyses te controleren.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Deze sectie presenteert de resultaten die zijn verkregen van het uitvoeren van alle protocolstappen, die deel uitmaken van stap 1, stap 2 en stap 5 van de voorlopige EVDP-ontwerpmethode in figuur 2. De invoerinformatie in het protocol omvat de EVDP-schema's in figuur 1, de geoptimaliseerde actieve parameters (verduidelijkt in stap 5.1.1.) van de EVDP uit stap 4 van figuur 2 en de EVDP-prestatiesimulatietaken, die betrekking hebben o...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
Het concept en andere technische componenten van het EVDP zijn gepresenteerd in eerdere publicaties 6,31, waaruit de toepasbaarheid en voordelen van het EVDP blijken. In plaats van het EVDP zelf te bestuderen, bleef dit artikel de ontwerpmethode bestuderen in relatie tot toekomstige echte toepassingsbehoeften. Een specifieke ontwerpmethode is noodzakelijk voor dit type sterk geïntegreerd en multidisciplinair koppelingsproduct, wat delicate prestatieafwegingen en ...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
De auteurs hebben niets te onthullen.
Dankbetuigingen
De auteurs erkennen het Beijing Institute of Precision Mechatronics and Controls voor het ondersteunen van dit onderzoek.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Ball screw | NSK | PSS | |
| EVDP prototype | Beijing Institute of Precision Mechatronics and Controls | aangepast | 7.4 mL/omw, 7000 rpm, 21 Mpa |
| EVDP testopstelling | Beijing Institute of Precision Mechatronics and Controls | aangepast | Zie figuur 7, kan worden aangepast aan individuele behoeften. Inclusief Power PMAC-controller, ELMO Whistle Driver, enz. |
| Tandwielreductor | Maxon | GP | |
| Matlab | Mathworks | R2020a | |
| Permanente magneetsynchrone motor | Maxon | 393023 | |
| Zuigerpomp | Bosch Rexroth | A10VZO | |
| Simcenter Amesim | Siemens | 2021.1 | systeemsimulatieplatform |
Referenties
- Ketelsen, S., Padovani, D., Andersen, T. O., Ebbesen, M. K., Schmidt, L. Classification and review of pump-controlled differential cylinder drives. Energies. 12 (7), 1293(2019).
- Alle, N., Hiremath, S., Makaram, S., Subramaniam, K., Talukdar, A. Review on electro hydrostatic actuator for flight control. International Journal of Fluid Power. 17 (2), 125-145 (2016).
- Garrison, M., Steffan, S. Two-fault tolerant electric actuation systems for space applications. 42nd AIAA/ASME/SAE/ASEE Joint Propulsion Conference & Exhibit. , Sacramento, California. (2006).
- Smith, S., Irving, J. Electro hydrostatic actuators for control of undersea vehicles. Joint Undersea Warfare Technology Fall Conference. , Groton, Connecticut. (2006).
- Gao, B., Fu, Y., Pei, Z., Ma, J. Research on dual-variable integrated electro-hydrostatic actuator. Chinese Journal of Aeronautics. 19 (1), 77-82 (2006).
- Yan, X., Yu, L., Pan, J., Fu, J., Fu, Y. Control dynamic performance analysis of a novel integrated electro mechanical hydrostatic actuator. The Proceedings of the 2018 Asia-Pacific International Symposium on Aerospace Technology (APISAT 2018). APISAT 2018. Lecture Notes in Electrical Engineering. 459, Springer. Singapore. 2563-2573 (2018).
- Liu, E. The researches of state space modeling method and dynamic properties for double variable electro-hydraulic servo control system. , Xi'an University of Technology. China. Master's Thesis (2015).
- Jean-Charles, M. Best practices for model-based and simulation-aided engineering of power transmission and motion control systems. Chinese Journal of Aeronautics. 32 (1), 186-199 (2019).
- Xue, L., Wu, S., Xu, Y., Ma, D. A simulation-based multiobjective optimization design method for pump-driven electro-hydrostatic actuators. Processes. 7, 274(2019).
- Andersson, J., Krus, P., Nilsson, K. Optimization as a support for selection and design of aircraft actuation systems. 7th AIAA/USAF/NASA/ISSMO Symposium on Multidisciplinary Analysis and Optimization. , 4887(1998).
- Andersson, J., Krus, P., Nilsson, K., Storck, K. Modelling and simulation of heat generation in electro-hydrostatic actuation systems. Proceedings of the JFPS international symposium on fluid power. The Japan Fluid Power System Society. 314, 537-542 (1999).
- Budinger, M., Reysset, A., Halabi, T. E., Vasiliu, C., Mare, J. C. Optimal preliminary design of electromechanical actuators. Proceedings of the Institution of Mechanical Engineers, Part G: Journal of Aerospace Engineering. 228 (9), 1598-1616 (2014).
- Liscouët, J., Budinger, M., Mare, J. C. Design for reliability of electromechanical actuators. 5th International Conference on Recent Advances in Aerospace Actuation Systems and Components. , Toulouse, France. 174-182 (2010).
- Arriola, D., et al. A model-based method to assist the architecture selection and preliminary design of flight control electro-mechanical actuators. 7th International Conference on Recent Advances in Aerospace Actuation Systems and Components. , Toulouse, France. 166-174 (2016).
- Baer, K., Ericson, L., Krus, P. Framework for simulation-based simultaneous system optimization for a series hydraulic hybrid vehicle. International Journal of Fluid Power. , (2018).
- Hong, G., Wei, T., Ding, X., Duan, C. Multi-objective optimal design of electro-hydrostatic actuator driving motors for low temperature rise and high power weight ratio. Energies. 11 (5), 1173(2018).
- Sun, X., et al. Multiobjective and multiphysics design optimization of a switched reluctance motor for electric vehicle applications. IEEE Transactions on Energy Conversion. 36 (4), 3294-3304 (2021).
- Gerada, D., et al. Holistic electrical machine optimization for system integration. IEEE 3rd International Future Energy Electronics Conference and ECCE Asia (IFEEC 2017-ECCE Asia). IEEE. , 980-985 (2017).
- Golovanov, D., Papini, L., Gerada, D., Xu, Z., Gerada, C. Multidomain optimization of high-power-density PM electrical machines for system architecture selection. IEEE Transactions on Industrial Electronics. 65 (7), 5302-5312 (2017).
- Han, X., et al. Multidisciplinary model for preliminary design of electro-mechanical servo pump. Scandinavian International Conference on Fluid Power. , Tampereen Yliopisto. 362-374 (2019).
- Liscouët, J., Budinger, M., Maré, J. C., Orieux, S. Modelling approach for the simulation-based preliminary design of power transmissions. Mechanism and Machine Theory. 46 (3), 276-289 (2011).
- Negoita, G. C., Mare, J. C., Budinger, M., Vasiliu, N. Scaling-laws based hydraulic pumps parameter estimation. UPB Scientific Bulletin, Series D: Mechanical Engineering. 74 (2), 199-208 (2012).
- Marc, B., Jonathan, L., Fabien, H., Maré, J. C. Estimation models for the preliminary design of electromechanical actuators. Proceedings of the Institution of Mechanical Engineers, Part G: Journal of Aerospace Engineering. 226 (3), 243-259 (2012).
- Kauranne, H. O. J., Kajaste, J. T., Ellman, A. U., Pietola, M. Applicability of pump models for varying operational conditions. ASME International Mechanical Engineering Congress. , 45-54 (2008).
- Bergman, T. L., Incropera, F. P., DeWitt, D. P., Lavine, A. S. Fundamentals of Heat and Mass Transfer. , John Wiley & Sons. Danvers, MA. (2011).
- Whitaker, S. Forced convection heat transfer correlations for flow in pipes, past flat plates, single cylinders, single spheres, and for flow in packed beds and tube bundles. AIChE Journal. 18 (2), 361-371 (1972).
- Li, C., Jiao, Z. Calculation method for thermal-hydraulic system simulation. Journal of Heat Transfer. 130 (8), 1-5 (2008).
- Li, C., Jiao, Z. Thermal-hydraulic modeling and simulation of piston pump. Chinese Journal of Aeronautics. 19 (4), 354-358 (2006).
- Andersson, J., Krus, P., Nilsson, K. Modelling and simulation of heat generation in electro-hydrostatic actuation systems. Proceedings of the JFPS International Symposium on Fluid Power. 1999 (4), 537-542 (1999).
- Pawlus, W., Hansen, M. R., Choux, M., Hovland, G. Mitigation of fatigue damage and vibration severity of electric drivetrains by systematic selection of motion profiles. IEEE/ASME Transactions on Mechatronics. 21 (6), 2870-2880 (2016).
- Hu, B., Fu, J., Fu, Y., Zhang, P. Measurement system design for a novel aerospace electrically actuator. Proceedings of 2021 Chinese Intelligent Systems Conference. , Springer. Singapore. 612-620 (2022).
- De Giorgi, F., Budinger, M., Hazyuk, I., Reysset, A., Sanchez, F. Reusable surrogate models for the preliminary design of aircraft application systems. AIAA Journal. 59 (7), 1-13 (2021).
- Kreitz, T., Arriola, D., Thielecke, F. Virtual performance evaluation for electro-mechanical actuators considering parameter uncertainties. 6th International Conference on Recent Advances in Aerospace Actuation Systems and Components. 2014, Toulouse, France. 136-142 (2014).
- Sanchez, F., Budinger, M., Hazyuk, I. Dimensional analysis and surrogate models for the thermal modeling of multiphysics systems. Applied Thermal Engineering. 110, 758-771 (2017).
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Herprints en machtigingen
