Dit protocol biedt de configuratie van een compressietestapparaat dat in staat is de mechanische eigenschappen van microstructuren in het klein-rekgebied nauwkeurig te meten, samen met een systematische methode voor compressietesten met dit apparaat. Het voorgestelde apparaat kan worden gebruikt om verschillende microstructuren en het mechanisch gedrag van polymeergebaseerde materialen te analyseren.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Methodenartikel
Meting van de compressieve spanning-rekrespons bij kleine rekken
* These authors contributed equally
In dit artikel
Samenvatting
Samenvatting
Deze studie ontwikkelde een meetmethode die het mechanisch gedrag van materialen en microapparaten in het kleine-rekgebied nauwkeurig kan evalueren. Het systeem integreert een motorgestuurde z-trap, een microcontrollerbord, een operationele versterkerschakeling en een krachtsensor, waardoor gesynchroniseerde krachtverplaatsingsacquisitie mogelijk is via aangepaste besturing en seriële communicatie. Kalibratie van de variabele weerstand van de versterker werd uitgevoerd om de correlatie tussen de uitgeoefende kracht en sensoruitgang te optimaliseren, wat resulteerde in een relatieve fout van ±2,0% vergeleken met een commerciële universele testmachine. De verticale verplaatsingsnauwkeurigheid werd gevalideerd met een laserverplaatsingsmeter bij een doelbewegingssnelheid van 1 μm/s, wat een relatieve fout van +0,1% aangaf. Dienovereenkomstig biedt het platform een verplaatsingsresolutie van 1 μm en een krachtresolutie van 0,01 N. Compressietests werden uitgevoerd op een polydimethylsiloxaan (PDMS) monster dat werd vervaardigd op een derde van de standaard ASTM D575-91 afmetingen. De spanning-rekresponsen gemeten door het voorgestelde systeem en de universele testmachine vertoonden nauwe overeenkomst, en de compressieve modulus die in het klein-rekingsgebied werd geraamd, liet een afwijking van +5,3% zien ten opzichte van eerder gerapporteerde waarden. Deze resultaten bevestigen de betrouwbaarheid en herhaalbaarheid van metingen in het gebied met kleine rek, en ondersteunen modulusschatting op basis van de initiële lineaire helling onder gecontroleerde compressie. Het ontwikkelde platform is compact, eenvoudig in elkaar te zetten en kosteneffectief, terwijl het hoge precisie en operationele stabiliteit behoudt. De gevalideerde prestaties en reproduceerbare kalibratieprocedure maken het geschikt voor laboratoria die nauwkeurige karakterisering vereisen bij lage krachten en kleine verplaatsingen. Potentiële toepassingsgebieden zijn onder meer polymeergebaseerde micro-elektromechanische systemen (MEMS), zachte robotcomponenten en micronaalden, waar precieze, laagbelaste compressietests en verifieerbare verplaatsingscontrole essentieel zijn voor materiaalevaluatie en apparaatontwerp.
Inleiding
Begrip van het mechanisch gedrag van micro-elektromechanische systemen (MEMS) apparaten is cruciaal voor het ontwerp, de prestaties en de betrouwbaarheidvan het apparaat. Conventionele universele testmachines zijn veel gebruikt om mechanische eigenschappen te evalueren; ze zijn echter duur en vereisen aanzienlijke ruimte, mankracht en middelen voor installatie, onderhoud en exploitatie3. Bovendien zijn er, omdat ze voornamelijk zijn ontworpen voor hoge kracht- en grote verplaatsingsbereiken bij het mechanisch testen van hoogsterkte materialen, aanzienlijke verschillen tussen hun meetbereiken en die welke nodig zijn voor het evalueren van de mechanische eigenschappen van microstructuren in het kleine-rek gebied4. Daarom is onderzoek nodig naar een nieuw, goedkope compressietestapparatuur en experimentele methode die toepasbaar zijn op laboratoriumschaal met hoge herhaalbaarheid en betrouwbare metingen kunnen opleveren in het kleine-rek/kleine-krachtgebied5.
Verschillende mechanische testapparaten die op laboratoriumschaal kunnen worden ingezet, zijn ontwikkeld om de mechanische eigenschappen van kleinschalige MEMS-apparaten 6,7,8 te karakteriseren. De meeste van deze apparaten zijn echter ontwikkeld voor het testen van hoogsterkte materialen of voor gespecialiseerde omgevingen, en daarom hebben ze beperkingen in het betrouwbaar meten van de mechanische eigenschappen van MEMS-structuren in het kleine-rek/klein-kracht-gebied 9,10.
Om deze beperkingen te overwinnen, stellen we een compacte compressietestsysteem en -methode voor die zelfs in kleinschalige laboratoria kan worden toegepast. De voorgestelde methode maakt de kwantitatieve evaluatie van het mechanische gedrag van een materiaal mogelijk door gelijktijdig kleine verplaatsingen en krachten tijdens het compressieproces te meten. Het systeem werkt binnen een bereik van 4,4 N kracht en een gecontroleerde verplaatsingssnelheid van 1 μm/s, wat zorgt voor nauwkeurige en stabiele metingen. Het systeem is een compacte, goedkope compressietestopstelling die is ontworpen om de mechanische eigenschappen van microstructuren in het klein-rek gebied te evalueren.
Dit systeem integreert een z-trap met een krachtsensor en een op microcontrollerbord gebaseerde signaalacquisitie, waardoor gelijktijdige meting van kracht en verplaatsing met hoge precisie mogelijk is. Systeemvalidatie werd uitgevoerd door middel van de kalibratie van de terugkoppelweerstand (RF) - de belangrijkste factor bij het bepalen van de versterking van het inverterende versterkercircuit - en verificatie van verticale verplaatsing met een laserverplaatsingsmeter, waarbij werd bevestigd dat de resoluties van de verplaatsing en krachtmeting respectievelijk 1 μm en 0,01 N waren. Verkleinde monsters11,12, met een derde van de standaardgrootte (American Society for Testing and Materials (ASTM) D575-91, Standard Test Methods for Rubber Properties in Compression)13, werden vervaardigd, en er werd een compressietestmethode ontwikkeld om de mechanische eigenschappen van microstructuren betrouwbaar te evalueren in het gebied met kleine verplaatsing/lage kracht14,15.
De spanning-rekcurves van de geschaalde monsters werden gemeten met zowel een commerciële universele testmachine (MTS) als het ontwikkelde meetsysteem (MS), en de resultaten werden vergeleken. Van de helling van het initiële lineaire gebied werd de compressieve modulus bepaald op 1,39 MPa, wat een +5,3% afwijking vertoonde ten opzichte van eerder gerapporteerde waarden in literatuur16. Deze meetmethode, die verplaatsingscontrole en krachtmetingcombineert 17,18, biedt een reproduceerbaar meetkader dat geschikt is voor MEMS- en bio-MEMS-toepassingen. Deze aanpak biedt niet alleen een betrouwbaar kader voor het begrijpen van het mechanische gedrag van microstructuren, maar biedt ook een praktische methode voor het evalueren van materialen in diverse vakgebieden, waaronder biomedische apparaten19 en soft robotics20.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
De verbruiksartikelen, apparatuur en software die worden gebruikt, staan vermeld in de Materiaallijst.
1. Opstelling van meetsysteem
OPMERKING: Figuur 1 toont de MS die wordt gebruikt voor compressietesten. De z-trap bestaat uit een lineaire actuator die wordt aangestuurd door een motorregelaar, een bewegend deel dat de daadwerkelijke beweging langs de z-as verzorgt, en een ondersteunend vast onderdeel. Het systeem bevat ook een microcontrollerkaart, een operationele versterkerschakeling, een krachtsensor die aan een blok is bevestigd, en een laptop.
- Drijf het bewegende deel langs de z-as met de ingestelde snelheid aan met de motorcontroller om een drukbelasting op het monster toe te passen.
- Meet de belasting met een krachtsensor die bovenop een stijve metalen blok is gemonteerd. Het verzamelde signaal gaat door een inverterend versterkercircuit, wordt door de microcontrollerkaart omgezet in een digitaal signaal en vervolgens verzonden naar de software van de microcontrollerprintplaat.
- Stel een laserverplaatsingsmeter op zoals weergegeven in Figuur 2 om de verticale verplaatsing van de z-trap te verifiëren. Na het verzenden van een ingangssignaal van de motorcontroller, laat het z-trap bewegend deel verticaal bewegen; De realtime verplaatsingsgegevens van de ingebedde lineaire actuator worden vastgelegd met behulp van de seriële communicatiesoftware.
- Haal de verplaatsingsgegevens uit met behulp van de laserverplaatsingsmeetsoftware en vergelijk deze ter verificatie.
OPMERKING: Krachtverplaatsingsgegevens worden gelijktijdig geregistreerd met de seriële communicatiesoftware, waardoor de krachtverplaatsingscurve realtime op de laptop kan worden verkregen. - Observeer en registreer de vervorming van het monster tijdens compressie met een digitale microscoop.
OPMERKING: De digitale microscoop en laserverplaatsingsmeter worden respectievelijk gebruikt voor monsterobservatie en verplaatsingsverificatie.
2. Meetcircuit
OPMERKING: Figuur 3 toont het elektrische equivalentcircuit van de krachtsensor en de meetcircuitverbindingen die drukveranderingen door een statische externe kracht omzetten en versterken in een spanning. Het circuit bestaat uit een variabele terugkoppelweerstand (RF) voor versterkingsregeling, een condensator (CF) voor laagfrequente afsnijding en ruisverwijdering, en een operationele versterker. Hier is de weerstand van de krachtsensor die verandert met de grootte van de extern uitgeoefende kracht RS, en de voedingsspanning voor de sensor en het gehele circuit is VS. Rekening houdend met de eigenschappen van de inverterende versterker wordt VS als negatieve spanning aangelegd om ervoor te zorgen dat de uitgang altijd positief is.
- Verbind een variabele terugkoppelweerstand (R, F) parallel met een condensator (C,F) (voor laagfrequente afsnijding en ruisfiltering) om het terugkoppelingscircuit te vormen.
- Verbind de twee aansluitingen van het hierboven gemonteerde terugkoppelingscircuit op de inverterende ingang (−) en de uitgang (VO) van de operationele versterker.
- Verbind de twee polen van de weerstand van de druksensor (RS) met de inverterende ingang (−) van de versterker en met −VS.
- Verbind de niet-inverterende ingang (+) van de operationele versterker met aarde.
- Verbind de uitgang (VO) van de operationele versterker met de ingangsterminal A0 van de microcontrollerprintplaat.
- Sluit de VDD - en VSS-terminals van de versterker aan op een voeding; Pas 5 V op VDD toe en verbind VSS met aarde.
OPMERKING: De spanningsinstellingen voor deze versterker volgen de methode die is voorgesteld in het datasheet dat bij de krachtsensor wordt geleverd, om de uitgangsspanning te beperken tot 0-5 V. Figuur 3 toont het equivalente circuit van de krachtsensor en het inversieversterkercircuit. Wanneer een statische externe belasting wordt uitgeoefend, verandert de sensorweerstand (RS) en stroomt er een sensorstroom (iS) volgens de verhouding van de voedingsspanning VS (de referentiespanning voor de sensor) tot RS. Dit is gelijkwaardig aan de uitgangsstroom (iO) die wordt gedefinieerd door de verhouding van de uitgangsspanning (VO) tot de terugkoppelweerstand (RF). Door de stroomwet van Kirchhoff toe te passen bij knoop a in Figuur 3 levert Vergelijking (1) op.
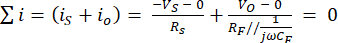 (1)
en VO wordt gedefinieerd door Vergelijking (2) onder de zeer laagfrequente externe belasting (ω ≅ 0).
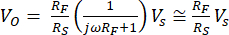 (2)
3. Monstervoorbereiding (PDMS) en laden
- Controleer de ASTM D575-91 standaardspecificaties voor het compressietestmonster.
OPMERKING: Figuur 4A toont twee 3D-geprinte cilindrische mallen, die in een schone staat zijn voorbereid vóór het gieten van PDMS. De ene mal is ontworpen als cilindrische vorm identiek aan het standaardmonster (diameter 28,6 mm ± 0,1 mm, hoogte 12,5 mm ± 0,5 mm), en de andere is een verkleinde versie die ongeveer een derde van die grootte heeft om te passen bij het effectieve detectiegebied van de krachtsensor (diameter 9,53 mm). - Gebruik PDMS als testmateriaal en meng het basispolymeer met het uithardingsmiddel in een massaverhouding van 10:1.
- Na grondig roeren ontgassen het mengsel op kamertemperatuur (25 °C) en 60 kPa (meter) gedurende 30 minuten met een vacuümdesiccator om luchtbellen te verwijderen.
- Injecteer 8 ml van het mengsel in elk van de twee voorbereide 3D-geprinte mallen met behulp van een wegwerpspuit om de monsters te vormen.
- Hard alle monsters uit bij kamertemperatuur gedurende 24 uur zonder extra thermische behandeling.
OPMERKING: Figuur 4B toont de gefabriceerde PDMS-monsters, en drie monsters van elke grootte zijn onder identieke omstandigheden bereid om vergelijking tussen de standaard- en verkleinde monsters mogelijk te maken. Figuur 4C toont het PDMS-monster dat op de krachtsensor is geplaatst in de compressietestopstelling. Het monster was gecentreerd op het cirkelvormige sensorgebied waarbij het onderste oppervlak volledig contact maakte met het actieve gebied van de krachtsensor. - Lijn het bewegende deel loodrecht op de sensor uit en gecentreerd over het monster om een normale drukbelasting toe te passen.
4. RF-kalibratie
OPMERKING: RF is een belangrijke factor bij het bepalen van de uitgangsspanning in het inverterversterkende circuit, dus het aanpassen van de R-F-waarde is cruciaal om de nauwkeurigheid en betrouwbaarheid van de MS te waarborgen.
- Bevestig de krachtsensor aan het montagegebied van het monster van de MTS (100 N load cell) en stel de experimentele belastingslimiet in op 4,4 N.
- Met behulp van de MTS voert u compressietests uit onder verschillende RF-omstandigheden en registreert u de kracht-tijdgegevens van de krachtsensor minstens drie keer.
- Vergelijk de kracht-tijdgegevens verkregen van de krachtsensor met de MTS-meetgegevens om de fout te berekenen.
- Bepaal de RF-waarde die de kleinste fout oplevert op basis van de kalibratieresultaten.
OPMERKING: Het maximale meetbereik van de krachtsensor is 4,4 N. Belastingen die deze waarde overschrijden veroorzaken uitgangsaturatie, dus voorzichtigheid is vereist bij het instellen van de experimentele voorwaarden. Het aanpassen van de RF-waarde optimaliseert de versterking van het circuit om overeen te komen met de MTS-gegevens, en dit is een belangrijke stap om de algehele meetnauwkeurigheid van het systeem te waarborgen.
5. Validatie van verticale verplaatsing
- Voor verplaatsingsvalidatie bevestigt u een microscoopglaasje met een aluminium reflector aan de bovenkant van het z-trap bewegend deel.
- Zet de laserverplaatsingssensor aan.
- Controleer of het signaal van het lasersensorsignaal stabiel is.
OPMERKING: Controleer of de laser-emissie-LED op de sensor groen is. Als het oranje is, reflecteert de aluminium reflecterende laag mogelijk niet goed, of kan het meetbereik (<1 mm) zijn overschreden, dus zijn aanpassingen nodig. - Gebruik de motorcontroller om de aandrijfsnelheid zo in te stellen dat het bewegende deel beweegt met een streefsnelheid van 1 μm/s. Pas de instellingen als volgt toe:
- Start de motorbesturingssoftware.
- Druk op Home Search om homing (kalibratie) uit te voeren.
- Om de schijfsnelheid in te stellen, ga je naar Parameter/Modus < Parameter < Drive-snelheid, voer je elke waarde in (5, 10 en 100) en sluit je vervolgens het dialoogvenster.
- Om elke snelheidsinstelling toe te passen, kies je Speed Select en selecteer je elk van 5, 10 en 100.
- Om de gewenste reisafstand in te stellen, voer je een Preset-waarde van 27.320 punten in en druk je op de + (start)-knop.
OPMERKING: Bij een vooraf ingestelde waarde van 27.320 punten, aangezien 1 punt overeenkomt met 0,0366 μm, daalt het bewegende deel met een totaal van 1000 μm. De motorbesturingssoftware wordt consequent gebruikt voor het bedienen van de motorcontroller tijdens compressietesten.
- Terwijl het bewegende deel langs de z-as beweegt, registreer je de verplaatsingsgegevens van de ingebouwde lineaire actuator via de motorbesturingssoftware en registreer je de laserverplaatsingsgegevens via de lasermeetsoftware.
- Start de laserverplaatsingsmeetsoftware.
- Voor de bedieningsinstellingen selecteer je de instelling Opstartconfiguratie < Lees de controllerinstellingen en druk op OK.
- Stel de bemonsteringstijd in onder Algemene instellingen < Bemonstering op 100 μs (Bemonsteringscyclus: 100), sla de instellingen op en stuur ze naar de controller.
- Om de laserverplaatsing te monitoren, ga naar Bekijk Meetwaarde < Start meetwaardeverwerving en bekijk de verplaatsingsgegevens.
OPMERKING: De bemonsteringstijd is ingesteld op 10 ms (100 μs × 100 cycli) om de laserverplaatsingsgegevens met voldoende temporele resolutie te verkrijgen en om signaalruis te minimaliseren voor stabiele metingen.
- Vergelijk de geregistreerde verplaatsingsgegevens van de twee bronnen om de verplaatsingsfout te evalueren en bevestig dat de verplaatsingswaarden overeenkomen bij elke snelheidsinstelling (5, 10 en 100). Dit zorgt voor de betrouwbaarheid en herhaalbaarheid van verplaatsingsmetingen onder de doelsnelheidsomstandigheden.
6. Mechanische eigenschapsevaluatie van de verkleinde steekproef
- Bevestig de krachtsensor aan de bovenkant van het blok met dubbelzijdig tape, gebruik vervolgens de seriële monitor van de microcontrollerboardsoftware om ervoor te zorgen dat de initiële belasting 0 leest en voer indien nodig kalibratie uit.
- Open en start de software van de microcontrollerbord.
- Om de bordverbinding en poort te configureren, ga je naar Selecteer Overig Bord en Poort < BORDEN < Zoekbord, selecteer Arduino Uno en druk op OK.
- Voer de besturingscode van het microcontrollerbord in en klik op Verify, daarna op Upload.
- Om de belastingmetingen te controleren, ga naar Tools < Seriële Monitor.
OPMERKING: De microcontroller-board besturingscode wordt verstrekt in Supplementair Bestand 1.
- Plaats het monster stabiel in het midden van het effectieve detectiegebied van de krachtsensor.
OPMERKING: Als het monster niet centraal staat ten opzichte van het actieve gebied van de sensor, wordt de belasting asymmetrisch toegepast, wat leidt tot grote meetfouten. - Gebruik de motorcontroller om homing (nul aanpassing) uit te voeren en stel de aandrijfsnelheid in op de eerder gevalideerde waarde.
- Drijf het bewegende deel van de z-trap axial (naar beneden) om in contact te komen met het monster en zo een belasting op het monster uit te oefenen.
- Meet de kracht die in realtime door de krachtsensor eronder naar het monster wordt overgedragen.
- Stuur de krachtverplaatsingsgegevens naar de laptop via het inverterende versterkercircuit dat is aangesloten op de microcontrollerprintplaat, en registreer de kracht en verplaatsing gelijktijdig met seriële communicatiesoftware.
- Start de seriële communicatiesoftware.
- Verbind met de microcontrollerbordsoftware voor het registreren van krachtgegevens: ga naar Verbinding < Opties < Seriële Poortopties < Poort, selecteer de juiste poort en druk op OK.
- Verbind met de motorbesturingssoftware voor het registreren van verplaatsingsgegevens: ga naar Verbinding < Opties < Seriële Poort < Poort, selecteer de juiste poort en druk op OK.
- Om realtime datatransmissie te starten, ga je naar Connect < Connection < File Capture < Start.
- Om de gegevens te stoppen en op te slaan, ga je naar Verbinding < Bestandsopname < Stop en Opslaan.
- Zet de verplaatsingsgegevens om in rek door de verandering in lengte (ΔL) te delen door de beginlengte van het monster (L₀), d.w.z. rek = ΔL/L₀.
- Tegelijkertijd zet je de geregistreerde krachtgegevens om in spanning door de kracht (F) te delen door de dwarsdoorsnede (A) van het monster, d.w.z. spanning = F/A.
- Figuur 7 toont de spanning-rekcurves van de verkleinde PDMS-monsters. Met behulp van grafiekanalysesoftware bereken je de helling in het initiële klein-rekgebied om de drukmodulus te bepalen.
OPMERKING: Om consistentie en betrouwbaarheid van de data te waarborgen, voer alle compressietests minstens drie keer uit onder identieke omstandigheden. In deze studie was de compressieve modulus van PDMS verkregen uit drie herhaalde metingen 1,39 MPa ± 3,7%.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Deze studie implementeerde met succes een krachtsensor-gebaseerd compressietestapparaat, geschikt voor gebruik in kleinschalige laboratoria, dat hoge meetnauwkeurigheid en reproduceerbaarheid biedt. Dit apparaat is ontwikkeld om de hoge kosten en grote omvang van conventionele commerciële apparatuur en de inefficiënties bij het meten van vervormingen met kleine rek te overwinnen.
Figuur 5 toont de optimalisatieresultaten voor de R-F-waarde, die de belan...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
Deze studie presenteerde een compressiegebaseerde meetmethode voor het evalueren van de mechanische eigenschappen van polymeergebaseerde microstructuren in het klein-verplaatsingsregime. De voorgestelde methode combineert een commerciële Z-as precisietranslatiefase, een krachtsensor, een eenvoudige versterkerschakeling en een microcontrollerplaat, en biedt het voordeel dat het in kleine laboratoria kan worden geïmplementeerd en gemakkelijk door beginners kan worden gebruikt.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Dankbetuigingen
Dit werk werd ondersteund door een subsidie van de Korea Innovation Foundation (INNOPOLIS), gefinancierd door de Koreaanse overheid (Ministerie van Wetenschap en ICT) (subsidie nr. NTIS-2710084968), door het Commercialization Promotion Agency for R&D Outcomes (COMPA) gefinancierd door het Ministerie van Wetenschap en ICT (subsidie nr. RS-2024-00423871 om de ontwikkeling van intellectueel eigendom te ondersteunen en de commercialisering/industrialisatie van touch-off micronaaldproductietechnologie), en door het Regional Innovation System Education (RISE)-programma via het RISE Center, Gyeongsangnam-do, gefinancierd door het Ministerie van Onderwijs (MOE) en de provinciale regering van Gyeongsangnam-do, Republiek Korea (2025-RISE-16-008-0008).
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
```html
```
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| 3D printer | Stratasys | Objet30 Prime | Fabricage van twee typen PDMS-vormen |
| Aluminium | Ningbo Favorld Commodity | Coating Silicone Oil Foil(Non-stick foil 01) | Vorming van laserreflector voor verticale verplaatsingsmeting |
| Breadboard | E-CALL | EIC-108J | Voor experimentele circuitconfiguratie |
| Capacitor(CF) | Knowles / Cornell Dubilier (CDE) | CD15ED470GO3F | Ruisberging en stabilisatie van versterkingscircuit |
| Digitaal microscoop | Hirox | KH-7700 | Observatie van monstersvorm en dimensionale verificatie |
| Krachtsensor | Tekscan | FlexiForce A301-1 | Belastingsmeting, resolutie en lineariteit zijn belangrijk |
| Grafiekanalysesoftware | OriginLab | OriginPro 2024 | Grafiekanalyse |
| Laptop | elke | elke | Kernelement voor softwarebesturing |
| Laserverplaatsingsmeetsoftware | Keyence Corporation | LK-Navigator 1.52 | Software voor verticale verplaatsingsmeting |
| Laserverplaatsingsmeter | Keyence Corporation | LK-G10 | Apparatuur voor verticale verplaatsingsmeting |
| Microcontrollerbord | Arduino | A000067 | Hoofdbesturingseenheid voor het hele systeemsignaal, inclusief Arduino/STM-gebaseerde borden |
| Microcontrollerbordsoftware | Arduino | Arduino IDE 2.3.3 | Besturingssoftware voor het hele systeemsignaal |
| Microscoopglas | LK LAB KOREA | M08-660-147 | Laserreflector voor verticale verplaatsingsmeting |
| Motorbesturingssoftware | NOVA Electronics | MR220A 1.0.3 | Besturingssoftware voor lineaire actuator |
| Motorcontroller | Sciencetown | STM-1-USB | Besturing van Z-fase lineaire actuator |
| MTS | Lloyd Instruments | 01/2962 | Commerciële trek-/compressietester, referentieapparatuur voor meetresultaten |
| Operationele versterker | Microchip Technology | OPA404KP | Versterking van krachtsensor signaal, belangrijke circuitcomponent |
| PDMS | Dow Corning | 4019862 | Materiaal voor monstersfabricage |
| Seriele communicatiesoftware | Roger Meier | CoolTerm 2.3.0 | Seriele communicatie van kracht–verplaatsingsgegevens |
| Vakuumdesiccator | iNexus | IN-VS | Gebruikt voor het verwijderen van luchtbellen tijdens PDMS-fabricage |
| Variabele terugkoppelingsweerstand(RF) | BI Technologies / TT Electronics | P160KN-0QD15B10K | Gainaanpassing van operationele versterker, belangrijk voor sensorkalibratie |
| Z-fase | Sciencetown | SMX-8060-X | Aandrijfeenheid voor verplaatsingsapplicatie en compressietesten, kern voor nauwkeurige verticale besturing |
Referenties
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Herprints en machtigingen
