Tutaj prezentujemy nowatorski protokół do pomiaru stabilności pozycyjnej w kluczowych momentach podczas jazdy z pozycji siedzącej do stojącej i chodzącej, wykorzystując środek nacisku do odległości środka ciężkości całego ciała. Zostało to wyprowadzone z platformy siłowej i technologii trójwymiarowego przechwytywania ruchu. Paradygmat jest wiarygodny i może być wykorzystany do oceny osób z zaburzeniami neurologicznymi.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Siedzenie, stanie i chodzenie od 120% wysokości kolan: nowatorskie podejście do oceny dynamicznej kontroli postawy niezależnie od kończyny prowadzącej
W tym artykule
Podsumowanie
Streszczenie
Osoby z patologią sensomotoryczną, np. udarem, mają trudności z wykonaniem typowego zadania polegającego na wstaniu z siedzenia i rozpoczęciu chodu (sit-to-walk: STW). Tak więc w rehabilitacji klinicznej zwykle stosuje się oddzielenie inicjacji chodu od pozycji siedzącej do stojącej i chodu - określanej jako STSW (STSW). Jednak ustandaryzowany protokół STSW z jasno zdefiniowanym podejściem analitycznym odpowiednim do oceny patologicznej nie został jeszcze zdefiniowany.
Dlatego zdefiniowany jest protokół zorientowany na cel, który jest odpowiedni dla osób zdrowych i zagrożonych, wymagając rozpoczęcia fazy wstawania od 120% wysokości kolan z szeroką podstawą podparcia niezależną od kończyny prowadzącej. Optyczne przechwytywanie trójwymiarowych (3D) segmentowych trajektorii ruchu i platformy siłowe w celu uzyskania dwuwymiarowych (2D) trajektorii środka ciśnienia (COP) umożliwiają śledzenie odległości poziomej między COP a środkiem masy całego ciała (BCOM), której zmniejszenie zwiększa stabilność pozycyjną, ale sugeruje się, że reprezentuje słabą dynamiczną kontrolę postawy.
Odległość BCOM-COP jest wyrażona z normalizacją i bez normalizacji długości nóg badanych. Podczas gdy odległości COP-BCOM różnią się w zależności od STSW, znormalizowane dane dotyczące kluczowych zdarzeń ruchowych związanych z siedzeniem i początkowym odsunięciem palców (TO1) podczas kroków 1 i 2 mają niską zmienność wewnątrz- i międzyosobniczą w 5 powtórzonych badaniach przeprowadzonych przez 10 młodych, zdrowych osób. W związku z tym porównanie odległości COP-BCOM w kluczowych zdarzeniach podczas wykonywania paradygmatu STSW między pacjentami z uszkodzeniem górnego neuronu ruchowego lub innymi upośledzonymi grupami pacjentów a danymi normatywnymi u młodych, zdrowych osób jest nowatorską metodologią oceny dynamicznej stabilności postawy.
Wprowadzenie
Patologie kliniczne dotykające systemów sensoryczno-motorycznych, na przykład uszkodzenie górnego neuronu ruchowego (UMN) po udarze, prowadzą do upośledzeń funkcjonalnych, w tym osłabienia, utraty stabilności postawy i spastyczności, co może negatywnie wpływać na lokomocję. Proces rekonwalescencji może przebiegać w różny sposób, a znaczna liczba osób po udarze nie osiąga funkcjonalnych kamieni milowych, takich jak bezpieczne stanie lub chodzenie1,2.
Oddzielne ćwiczenia chodzenia oraz wstawania z krzesła są powszechnymi zadaniami rehabilitacyjnymi po patologiach górnego neuronu ruchowego (UMN)3,4, jednak ruchy przejściowe są często pomijane. Przejście z siedzenia do marszu (STW) jest sekwencyjnym zadaniem posturalno-lokomocyjnym obejmującym wstawanie z krzesła (STS), inicjację chodu (GI) oraz chodzenie5.
Rozdzielenie STS i GI, odzwierciedlające wahanie podczas STW, zaobserwowano u pacjentów z chorobą Parkinsona6 i przewlekłym udarem7, a także u starszych osób bez zaburzeń funkcji poznawczych8, lecz nie u młodych, zdrowych osób9. W związku z tym test przejścia od siedzenia do stania i chodzenia (STSW) jest powszechnie stosowany w środowisku klinicznym i definiuje się go poprzez fazę pauzy o zmiennej długości podczas stania. Do tej pory nie opublikowano jednak protokołów definiujących dynamikę STSW w kontekście dostosowanym do populacji pacjentów.
Zazwyczaj w badaniach STW początkowa wysokość krzesła wynosi 10% wysokości kolana (KH; odległość od podłogi do kolana), szerokość rozstawu stóp oraz prowadząca kończyna w GI są dobierane samodzielnie, ramiona są ograniczone poprzez skrzyżowanie ich na klatce piersiowej, a często brakuje ekologicznie istotnego kontekstu zadania5-9. Jednak pacjenci uznają wstawanie z wysokości 100% KH za trudne10 i często przyjmują szerszą pozycję stóp w porównaniu z osobami zdrowymi11, inicjują chód nogą zajętą7 oraz wykorzystują ramiona do generowania pędu7.
Aby zainicjować chód, wymagana jest zmiana stanu ruchu całego ciała w określonym kierunku12. Jest to osiągane poprzez rozdzielenie środka masy całego ciała (BCOM: średnia ważona wszystkich rozważanych segmentów ciała w przestrzeni13) od środka nacisku (COP: pozycji wypadkowego wektora siły reakcji podłoża (GRF)14). W fazie antycypacyjnej inicjacji chodu następuje szybki, stereotypowy ruch COP w kierunku tylnym i bocznym, w stronę kończyny, która ma zostać uniesiona, co generuje pęd BCOM12,15. W ten sposób COP i BCOM zostają rozdzielone, a odległość pozioma między nimi była proponowana jako miara dynamicznej kontroli postawy16.
Obliczenie odległości COP-BCOM wymaga jednoczesnego pomiaru pozycji COP oraz BCOM. Standardowe obliczenie COP przedstawiono poniżej w równaniu (1)17:
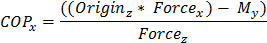
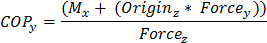
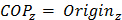
(1)
Gdzie M i Force reprezentują odpowiednio momenty względem osi platformy dynamometrycznej oraz kierunkową siłę reakcji podłoża (GRF). Indeksy dolne oznaczają poszczególne osie. Punkt początkowy to odległość pionowa między powierzchnią styku a punktem zerowym platformy dynamometrycznej, która jest uznawana za zero.
Kinematyczna metoda wyznaczania pozycji BCOM polega na śledzeniu przemieszczenia markerów segmentowych. Wierną reprezentację ruchu segmentów ciała można uzyskać, stosując markery zgrupowane na sztywnych płytkach umieszczonych w oddaleniu od punktów kostnych, co minimalizuje artefakty tkanek miękkich (technika CAST18). W celu określenia pozycji BCOM szacuje się masy poszczególnych segmentów ciała w oparciu o badania na zwłokach19. Oprogramowanie specjalistyczne systemu trójwymiarowego (3D) analizy ruchu wykorzystuje pozycje współrzędnych proksymalnych i dystalnych lokalizacji segmentów, aby: 1) wyznaczyć długości segmentów, 2) arytmetycznie oszacować masy segmentowe oraz 3) obliczyć lokalizacje COM segmentów. Modele te umożliwiają następnie oszacowanie trójwymiarowej (3D) pozycji BCOM w danym momencie na podstawie sumowania netto pozycji międzysegmentowych (Rysunek 1).
Zatem celem niniejszej pracy jest po pierwsze przedstawienie zestandaryzowanego protokołu STSW, który jest ekologicznie poprawny i obejmuje wstawanie z siedziska o dużej wysokości. Wykazano wcześniej, że STSW z poziomu 120% KH jest biomechanicznie nieodróżnialne od 10% KH, z wyjątkiem generowania niższych prędkości pionowych BCOM oraz mniejszych GRF podczas wstawania20, co oznacza, że wstawanie z 120% KH jest łatwiejsze (i bezpieczniejsze) dla osób z upośledzonymi funkcjami organizmu. Po drugie, celem jest wyznaczenie poziomych odległości COP-BCOM w celu oceny dynamicznej kontroli postawy podczas kluczowych etapów i przejść przy użyciu trójwymiarowego systemu przechwytywania ruchu. Podejście to, które u zdrowych osób podczas STSW jest niezależne od nogi prowadzącej20, daje perspektywę oceny powrotu do sprawności funkcjonalnej. Na koniec przedstawiono wstępny zestaw danych STSW reprezentatywny dla młodych zdrowych osób oraz określono zmienność wewnątrz- i międzyludzką w grupie, aby umożliwić porównania z osobami z patologiami.
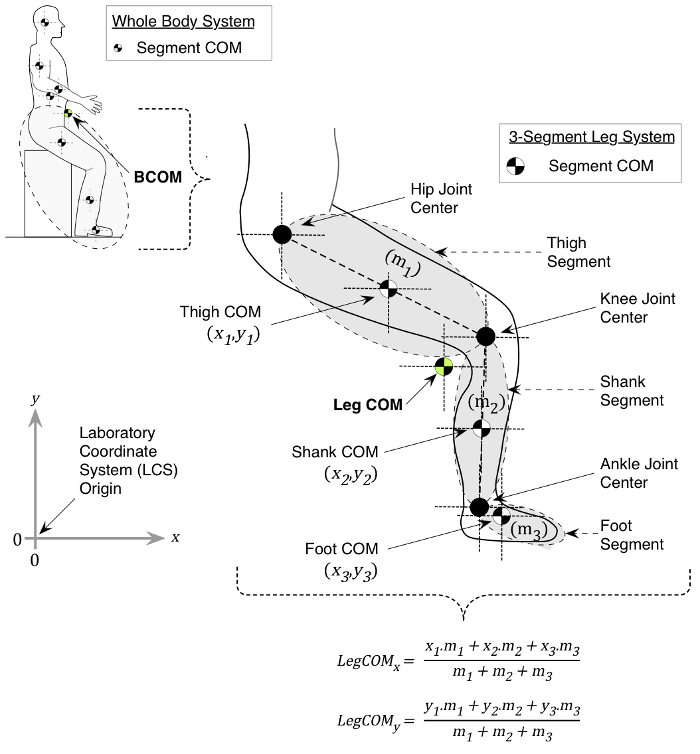
Rysunek 1. Obliczanie 2D BCOM. Dla uproszczenia przykład opiera się na obliczaniu środka masy (COM) całej kończyny dolnej dla układu trzech połączonych mas w dwóch wymiarach, gdzie współrzędne poszczególnych pozycji COM (x,y), oraz masy segmentalne (m1, m2, m3) są znane. Masy segmentów oraz położenie środków masy (COM) segmentów względem laboratoryjnego układu współrzędnych (LCS; początek: 0, 0) są szacowane przez oprogramowanie producenta systemu analizy ruchu z wykorzystaniem masy ciała badanego oraz opublikowanych danych antropometrycznych (patrz tekst główny). Proszę podać tekst źródłowy do tłumaczenia. i y położenie środka masy (COM) nogi, w tym przykładzie układu trzech połączonych mas, jest następnie wyznaczane przy użyciu przedstawionych wzorów. Kliknij tutaj, aby wyświetlić powiększoną wersję tej figury.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Protokół jest zgodny z lokalnymi wytycznymi dotyczącymi badań z udziałem ludzi, określonymi przez zgodę komisji etyki badań Uniwersytetu London South Bank (UREC1413/2014).
1. Przygotowanie laboratorium analizy chodu
- Oczyścić obszar przechwytywania z niepożądanych obiektów odblaskowych, które mogą zostać błędnie zinterpretowane jako markery ruchu, oraz w razie potrzeby wyeliminować światło dzienne w celu ograniczenia odbić.
- Włączyć kamery do przechwytywania ruchu, dedykowane oprogramowanie do śledzenia, wzmacniacze platformy siłowej oraz zewnętrzny przetwornik analogowo-cyfrowy (AD). Odczekać do czasu zainicjowania kamer.
- Rozmieścić kamery w taki sposób, aby w ekstremalnych punktach obszaru przechwytywania znajdowały się co najmniej 2 przecinające się osie. Upewnić się, że poszczególne kamery mają optymalne ustawienia ekspozycji i przysłony, sprawdzając rozdzielczość poszczególnych punktów markerów testowych (np. statycznej ramki kalibracyjnej) w przestrzeni obszaru przechwytywania (patrz Załącznik A21).
- Zamontować przełącznik badanego do wyłączania wizualnego sygnału startowego w osi środkowej ścieżki, 6 m przed pozycją startową w kierunku ruchu, na statywie na wysokości pępka badanego. Zamontować źródło światła (dla wizualnego sygnału startowego) w osi środkowej ścieżki, 1 m przed przełącznikiem badanego w kierunku ruchu, na statywie na wysokości kącika oka badanego (Rycina 2). Rozmieścić przełącznik światła dla operatora w bezpośrednim sąsiedztwie badacza.
- Rozmieścić platformy siłowe 1 i 2 równolegle dla inicjacji chodu, a platformy siłowe 3 i 4 w konfiguracji przesuniętej, aby zarejestrować próby z prowadzącą kończyną niedominującą. Następnie przymocować osłony platform siłowych za pomocą taśmy usuwalnej.
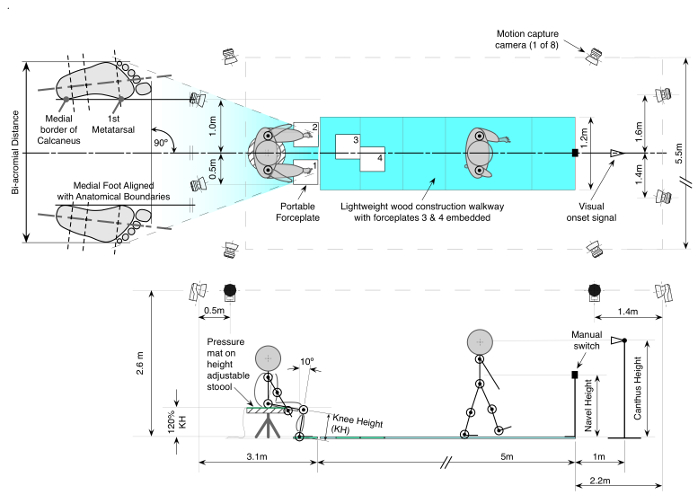
Rysunek 2. Protokół eksperymentalnyTen przykład przedstawia odprowadzenie z lewej nogi: badani siedzą na oprzyrządowanym taborecie na wysokości 120% wysokości kolana (KH) z kostkami 10° stopnie zgięcia grzbietowego, stopy rozstawione na szerokość barków i skierowane do przodu. Po sygnale wizualnym badani wykonują 5 prób jednopodporowego chodu z wymuszonym wymiataniem (STSW), zaczynając od kończyny niedominującej, w tempie dobranym samodzielnie; próba kończy się w momencie zgaszenia światła. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tego rysunku.
- W dedykowanym oprogramowaniu do śledzenia ustaw częstotliwość przechwytywania na 60 Hz oraz parametry śledzenia 3D. W szczególności należy ustawić błąd predykcji na 20 mm, maksymalny residuum na 2 mm, minimalną długość trajektorii równą 2 klatkom oraz maksymalną przerwę między klatkami wynoszącą 10 klatek. Następnie zidentyfikuj każdy z 8 poszczególnych komponentów platformy dynamometrycznej (z1, z2, z3, z4, x1-2, x3-4, y1-4, y2-3) z każdego wzmacniacza platformy dynamometrycznej do odpowiedniego przetwornika analogowo-cyfrowego (w niniejszym badaniu 32 kanały).
- Upewnij się, że wszystkie określone wcześniej ustawienia kalibracji z dokumentacji kalibracyjnej każdej platformy dynamometrycznej, czynniki skalujące i kanały analogowe zostały zdefiniowane (patrz rozdział Project Options; Analogue Boards21) i przypisz offset, który zostanie odczytany podczas ostatnich 10 klatek przechwytywania bez obciążenia.
- W dedykowanym oprogramowaniu do śledzenia przypisz mnożnik do częstotliwości przechwytywania ruchu, aby zapewnić odpowiednią częstotliwość próbkowania analogowego. Użyj mnożnika 17, co pozwoli uzyskać częstotliwość próbkowania poszczególnych platform dynamometrycznych na poziomie 1 020 Hz.
- Wdróż procedurę dynamicznej kalibracji za pomocą pręta kalibracyjnego (wand):
- Umieść L-kształtną strukturę referencyjną na podłodze w obszarze przechwytywania w przygotowaniu do kalibracji przestrzeni 3D. Długa oś tej struktury powinna być skierowana w kierunku przednim (patrz rozdział Wand calibration method21).
- Na stronie Calibration settings w oknie dialogowym Project options wybierz typ kalibracji „Wand” o długości 750 mm. Następnie wybierz orientację układu współrzędnych z dodatnią osią z skierowaną w górę i dodatnią osią y jako długie ramię (patrz rozdział Calibration21). Kliknij OK.
- Kliknij ikonę kalibracji i ustaw zamierzony czas trwania przechwytywania kalibracyjnego na 60 s. Następnie ustaw opóźnienie czasowe na 5 s i wskaż katalog plików, w którym zostaną zapisane wyniki. Kliknij OK, aby rozpocząć kalibrację.
Uwaga: Procedura z prętem kalibracyjnym wykorzystuje dwa obiekty kalibracyjne do kalibracji objętości pomiarowej; służy to zmaksymalizowaniu rozdzielczości dużego obszaru przechwytywania ruchu (Rysunek 3). Jednym z nich jest stacjonarna L-kształtna struktura referencyjna z czterema przymocowanymi markerami, która służy do zdefiniowania globalnego układu współrzędnych. Drugim obiektem jest pręt kalibracyjny, który składa się z dwóch markerów znajdujących się w stałej odległości od siebie. Podczas kalibracji orientacje x, y, z tych markerów są śledzone względem pozycji x, y, z czterech statycznych markerów na strukturze referencyjnej; co z kolei pozwala dedykowanemu oprogramowaniu na triangulację, predykcję i rekonstrukcję trajektorii ruchomych markerów w przestrzeni 3D. Na koniec tego procesu każda kamera zwróci błąd residuum swojej dokładności. - Przesuwaj pręt kalibracyjny w obrębie objętości kalibracyjnej, obracając i translując go w zamierzonym obszarze przechwytywania przez określone 60 s (patrz rozdział Wand Calibration Method21).
- Sprawdź wyniki kalibracji, zaakceptuj kalibrację przy błędach residuum poszczególnych kamer < 1,5 mm i kliknij OK.
Uwaga: W przypadku korzystania z platform dynamometrycznych pojawi się ostrzeżenie przypominające o ponownym pomiarze pozycji platformy (ponieważ prawdopodobnie uległa ona zmianie po nowej kalibracji).
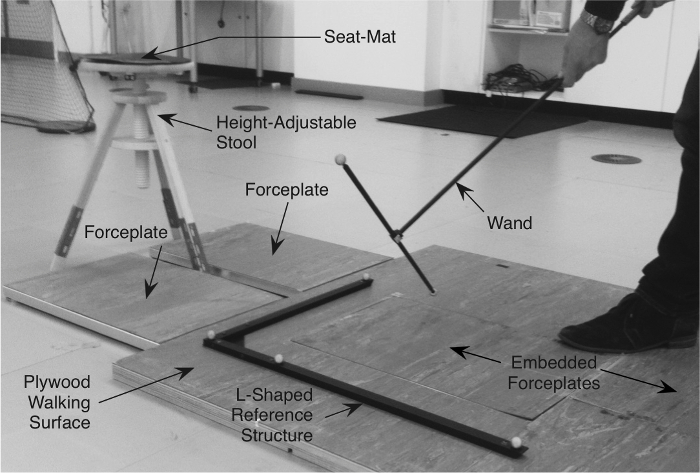
Rysunek 3. Struktura referencyjna w kształcie litery L oraz pręt do kalibracji kamery. L-kształtna struktura referencyjna pozostaje nieruchoma i posiada przymocowane do niej 4 markery. Do sondy przymocowane są dwa markery w stałej odległości; sonda jest przemieszczana względem struktury referencyjnej w celu utworzenia trójwymiarowej skalibrowanej przestrzeni, która jest wystarczająco duża, aby mógł przez nią przejść zamierzony zestaw markerów. Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej ryciny.
- Usuń zestaw kalibracyjny z obszaru przechwytywania. Zlokalizuj platformy dynamometryczne w skalibrowanej przestrzeni 3D, umieszczając jeden pasywny marker odblaskowy o średnicy 9 mm w każdym z 4 narożników każdej platformy (precyzja rozmieszczenia jest kluczowa; patrz rozdział Lokalizacja platform dynamometrycznych).21). Uzyskaj 5-sekundowe nagranie, a następnie zidentyfikuj każdy marker oraz system odniesienia każdej platformy (PRS) w przestrzeni 3D zgodnie z sugestiami dostarczonego oprogramowania.
- Wykonaj dynamiczną rejestrację, wykorzystując wspomniane parametry próbkowania i śledzenia 3D (1.6), aby potwierdzić i zweryfikować późniejsze wartości oraz kierunki sił.
- Ustaw dynamiczny zapis trwający 15 s z 5-sekundowym opóźnieniem. Po kliknięciu w rozpocząć rejestrację po zainicjowaniu procedury operator ma czas, aby usiąść na stołku, odczekać, wstać, odczekać i przejść do przodu, wchodząc na platformy dynamometryczne (na tym etapie operator nie musi mieć przytwierdzonych markerów odblaskowych) in situ).
- Po zakończeniu rejestracji należy sprawdzić kierunek i wartości wektorów siły reakcji podłoża, aby upewnić się, że platformy dynamometryczne są poprawnie skonfigurowane. W momencie kontaktu stopy z podłożem wektory powinny być skierowane w górę oraz przeciwnie do kierunku ruchu, a maksymalna siła w pionie powinna wynosić około 1 do 1,5 krotności masy ciała.
- Ustaw taboret z regulacją wysokości w linii środkowej obszaru pomiarowego pomiędzy platformami dynamometrycznymi 1 i 2 (Rysunek 2), następnie podłączyć matę naciskową o średnicy 30 mm do zewnętrznego przetwornika analogowo-cyfrowego.
- Przygotować wszystkie pasywne anatomiczne markery retrorefleksyjne do mocowania, przyklejając je pojedynczo do jednej strony taśmy dwustronnej o długości około 15 mm (łącznie co najmniej 60 cm taśmy dwustronnej na badanego) i ułożyć je w odpowiednim miejscu, aby były gotowe do aplikacji na badanym. Przygotować również klastry markerów śledzących oraz bandaż samoprzylepny, aby umożliwić ich bezzwłoczne zastosowanie u badanego.
Uwaga: Markery śledzące powinny składać się z co najmniej 3 markerów odblaskowych rozmieszczonych nieliniowo i być umieszczone na segmentach ciała (jako markery śledzące można wykorzystać niektóre markery anatomiczne umieszczone w przybliżonych centrach stawów). np. 1Proszę podać tekst źródłowy do tłumaczenia. oraz 5th kości śródstopia).
2. Przygotowanie obiektu
- Uzyskać pisemną świadomą zgodę od uczestnika, który spełnia kryteria włączenia/wykluczenia.
- Poproś badanego o przebranie się w odpowiedni ubiór (spodnie kolarskie, dopasowany t-shirt oraz stanik sportowy, jeśli dotyczy).
- Ustalenie dominującej kończyny dolnej za pomocą testu kopania piłki22 jeśli badany jest w stanie zrobić to w bezpieczny sposób.
- Zmierz wysokość badanej osoby w pozycji stojącej (m) oraz jej masę (kg); przelicz masę na ciężar (N).
- Przy badanym w pozycji stojącej zmierz odległość między wyrostkami barkowymi (m) za pomocą suwmiarki. Zablokuj pozycję suwmiarki, aby wykorzystać tę odległość do ustawienia stóp (patrz pkt 4.5 poniżej).
- Zmierz pionową odległość od podłogi do kolana (m) na kończynie dominującej (w pozycji stojącej); pomnóż odległość przez 1,2, aby obliczyć 120% odległości KH (m). Dostosuj wysokość stołka do 120% KH. Tabela 1 podsumowuje charakterystykę 10 zdrowych ochotników, w tym dane dotyczące wysokości kolana.
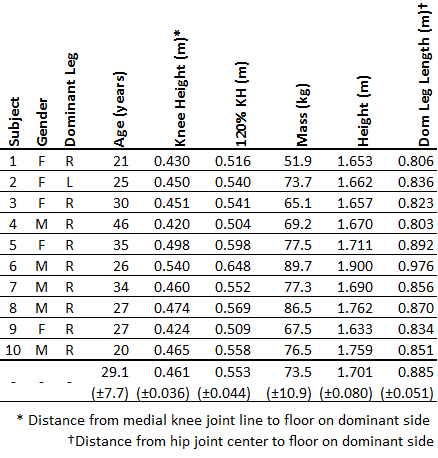
Tabela 1: Charakterystyka badanych. Przedstawiono dane indywidualne oraz średnią (±1 SD) dla 10 badanych.
- Przygotuj obszary skóry do umieszczenia markerów. W razie potrzeby ogol niepożądane owłosienie ciała i użyj gazików nasączonych alkoholem, aby usunąć nadmiar potu i/lub kremów nawilżających, co zapewni maksymalną przyczepność markerów do skóry.
- Poprzez palpację zidentyfikuj i przytwierdź markery odblaskowe do punktów anatomicznych kończyn górnych i dolnych, tułowia, głowy oraz segmentów miednicy, używając dwustronnej taśmy klejącej zgodnie z wybranym technicznym układem odniesienia23 (Tabela 2). Następnie przytwierdź markery śledzenia segmentowej za pomocą bandaża samoprzylepnego.
Uwaga: U kobiet, w przypadku trudności z lokalizacją markera w miejscu wcięcia mostkowego, należy umieścić marker na środku biustonosza sportowego.

Tabela 2: Rozmieszczenie zestawu markerówMarkery (anatomiczne i śledzące) oparte na wcześniej opisanej technicznej ramie odniesienia23.
- Poproś badanego o wejście w obszar pomiarowy i przyjęcie pozycji anatomicznej. W tym momencie badany nie może się poruszać aż do momentu zakończenia przechwytywania statycznego, ze względu na trudności z precyzyjnym oszacowaniem położenia środka stawu biodrowego przez odzież w tej lokalizacji anatomicznej.
3. Przechwytywanie statyczne
- Poleć badanemu, aby stanął nieruchomo w centrum obszaru przechwytywania, przyjmując standardową pozycję anatomiczną, ze wszystkimi markerami anatomicznymi i śledzącymi in situ.
Uwaga: W celu zredukowania artefaktów tkanek miękkich przeprowadzana jest kalibracja statyczna z markerami anatomicznymi i śledzącymi in situ. Markery śledzące są odnoszone do markerów anatomicznych, co eliminuje ograniczenie wynikające z założenia, że centra stawów nie przemieszczają się pod skórą. Markery śledzące pozostawia się in situ podczas kolejnych prób dynamicznych. Jest to tzw. technika skalibrowanych systemów anatomicznych (CAST)18.- Aby przeprowadzić krótki zapis statyczny, zastosuj wspomniane wcześniej parametry próbkowania i śledzenia 3D (1.6) i upewnij się, że wszystkie markery znajdują się w obszarze przechwytywania, potwierdzając całkowitą liczbę markerów wymienionych w panelu Unidentified Trajectories w trybie 3D czasu rzeczywistego. Liczba ta powinna odpowiadać całkowitej liczbie markerów wymaganych przez wybrany techniczny układ odniesienia. Kliknij ikonę nagrywania, aby wykonać 5-sekundowy zapis. W razie braku markerów powtórz procedurę.
Uwaga: Przetwarzanie danych z zapisu statycznego opisano w rozdziale 6 poniżej.
- Aby przeprowadzić krótki zapis statyczny, zastosuj wspomniane wcześniej parametry próbkowania i śledzenia 3D (1.6) i upewnij się, że wszystkie markery znajdują się w obszarze przechwytywania, potwierdzając całkowitą liczbę markerów wymienionych w panelu Unidentified Trajectories w trybie 3D czasu rzeczywistego. Liczba ta powinna odpowiadać całkowitej liczbie markerów wymaganych przez wybrany techniczny układ odniesienia. Kliknij ikonę nagrywania, aby wykonać 5-sekundowy zapis. W razie braku markerów powtórz procedurę.
- Wykorzystaj dane pozycyjne punktu orientacyjnego centrum stawu biodrowego po stronie dominującej badanego, aby wyznaczyć długość nogi (odległość od centrum stawu biodrowego (patrz pkt 7.1 i Tabela 3b poniżej) do podłoża) na potrzeby normalizacji odległości (patrz pkt 7.1 poniżej).
4. Zapoznanie z procedurą
- Usuń wszystkie markery wyłącznie anatomiczne.
- Poproś badanego o usiądnięcie na stołku z stopami umieszczonymi na poszczególnych platformach dynamometrycznych 1 i 2.
- Poproś badanego o wstanie, a następnie przejście naprzód z określoną nogą prowadzącą. Dostosuj pozycję przednio-tylną stołka tak, aby badany konsekwentnie stykał się centralnie z platformami dynamometrycznymi 3 i 4 podczas dwóch pierwszych kroków chodu. Pozwól na wielokrotne próby treningowe, aż badany poczuje się swobodnie.
- Oznacz przednią pozycję nóg stołka taśmą na powierzchni podłogi, aby umożliwić ponowne ustawienie stołka.
- Ustaw ostateczną pozycję stóp (Rysunek 2). Poproś badanego o usiądnięcie na stołku z stopami na poszczególnych platformach dynamometrycznych 1 i 2. Za pomocą goniometru z wysuwanym ramieniem ustaw pozycję podudzia po stronie dominującej badanego pod kątem 10° w tył względem pionu. Następnie dostosuj stopę niedominującą w ten sam sposób i, używając zablokowanego suwmiarki (patrz pkt 2.5 powyżej), ustaw szerokość między stopami zgodnie z wcześniej określonym rozstawem między wyrostkami barkowymi, mierząc od bocznych krawędzi stóp.
- Dostosuj orientację każdej stopy w płaszczyźnie poprzecznej tak, aby każda przyśrodkowa krawędź stopy była ustawiona zgodnie z kierunkiem ruchu.
- Po końcowym sprawdzeniu wyrównania, obrysuj ostateczne pozycje stóp markerem suchościeralnym na powierzchni usuwalnej platformy dynamometrycznej.
- Użyj instrukcji słownej: „Kiedy zobaczysz zapalone światło przed sobą, wstań i zatrzymaj się. Odliczaj w myślach od 3 do 1, liczba po liczbie. Następnie, prowadząc niedominującą nogę, idź wygodnym tempem w stronę przełącznika przed światłem i zatrzymaj się. Odliczaj w myślach od 3 do 1, liczba po liczbie, a następnie ręką piszącą użyj przełącznika, aby zgasić światło”.
- Przypomnij badanemu, że może naturalnie posługiwać się ramionami, a następnie pozwól badanemu na wystarczające zapoznanie się z protokołem STSW. Zapoznanie daje badanemu jak najwięcej czasu na aklimatyzację w środowisku testowym, zapewniając, że będzie on w stanie efektywnie wykonać zadanie bez żadnych wymuszonych ruchów, które mogłyby wpłynąć na trafność ekologiczną paradygmatu eksperymentalnego.
5. Dynamiczne próby STSW
- Gdy badaný siedzi na stołku, gotowy do prób dynamicznych, należy najpierw potwierdzić całkowitą liczbę markerów wymienionych w panelu Unidentified Trajectories w trybie 3D w czasie rzeczywistym oraz upewnić się, że odpowiadają one całkowitej liczbie markerów wymaganych przez wybrany techniczny układ odniesienia. Następnie należy kliknąć ikonę nagrywania, aby wykonać 15-sekundowy zapis dynamiczny.
- Po 5 sekundach nagrywania włącz przełącznik światła dla operatora i sprawdź reakcję badanego – czy wstaje ze stołka i zatrzymuje się zgodnie z instrukcją, wchodzi na platformy sił 3 i 4 oraz czy zatrzymuje się i wyłącza światło zgodnie z instrukcją w czasie trwania zapisu.
- Zresetuj przełącznik światła i sprawdź, czy nie wystąpiły zaniki markerów, weryfikując obecność wszystkich markerów podczas odtwarzania próby w zwolnionym tempie. W razie potrzeby powtórz procedurę, w przeciwnym razie przejdź do kolejnej próby. Wykonaj zapis 5 prób STSW dla każdego badanego.
- W przypadku odklejenia się markerów anatomicznych, należy przymocować je ponownie do uprzednio wyznaczonych punktów na skórze. Jeśli przesuną się markery śledzące, należy ponownie przymocować markery anatomiczne i powtórzyć próbę statyczną, a następnie kontynuować pozostałe próby dynamiczne.
6. Postprocesowanie w autorskim oprogramowaniu do śledzenia
- W autorskim oprogramowaniu do śledzenia zidentyfikuj i opisz wszystkie markery z prób statycznych i dynamicznych (patrz rozdział Manual Identification of Trajectories21), a następnie usuń niepotrzebne fragmenty nagrania, przesuwając suwaki czasu na początek i koniec zadania. Aby wspomóc proces opisywania, wykorzystaj funkcję „automatycznej identyfikacji markerów”, znaną jako AIM, dostępną w autorskim oprogramowaniu do śledzenia (patrz rozdział Generating an AIM Model21).
Uwaga: Opisanie markerów jest niezbędne, aby autorskie oprogramowanie oraz kolejne programy do analizy biomechanicznej mogły spójnie konstruować i obliczać względną trajektorię ciała sztywnego w przestrzeni trójwymiarowej. Stosuj czytelne nazewnictwo, zgodnie z Tabelą 2. Funkcja AIM jest specyficzna dla danego badanego, ale jest stale aktualizowana. W przypadku innego badanego lub błędnego działania AIM, należy zaktualizować AIM poprzez ręczne opisywanie. Dotyczy to również procesu przechwytywania statycznego (patrz sekcja 3.1.1 powyżej). - W przypadku utraty trackingu markera przekraczającej 10 klatek, należy odnaleźć brakującą trajektorię w panelu Unidentified Trajectories lub ręcznie uzupełnić lukę (gap-fill), korzystając z funkcji interpolacji wielomianowej dostarczonej przez autorskie oprogramowanie (patrz rozdział Gap Fill Trajectories21).
Uwaga: W niektórych przypadkach trajektorie markerów są częściowo nieobecne, a uzupełnianie luk jest mechanizmem, dzięki któremu brakujące dane mogą zostać oszacowane matematycznie na podstawie zmierzonej trajektorii przed i po luce w danych. - Sformatuj i wyeksportuj wszystkie próby statyczne i dynamiczne w formacie c3d w celu dalszego przetwarzania w oprogramowaniu do analizy biomechanicznej.
Uwaga: Przed eksportem usuń wszystkie niezidentyfikowane i puste trajektorie markerów, określając faktyczne opisy, oraz wyznacz ostatnie 10 klatek jako poziomy bazowe zerowej siły dla każdej platformy dynamometrycznej.
7. Postprocesing oprogramowania do analizy biomechanicznej
- Stwórz statyczny model 13 segmentów23 (stopy, podudzia, uda, miednica, tułów, ramiona, przedramiona i głowa (uwaga: bez dłoni)).
Uwaga: Proces budowy modelu jest kluczowy dla zdefiniowania powiązanych segmentów na podstawie statycznej próby pomiarowej i wykorzystano w nim instrukcje oprogramowania zastrzeżonego24. W niniejszym protokole anatomiczne układy współrzędnych dla każdego segmentu ciała (Tabela 3a) oraz lokalizacje centrów stawowych (Tabela 3b) opierają się głównie na pracy Rena et al.23 z adaptacjami mającymi na celu uniknięcie funkcjonalnej estymacji centrów stawu biodrowego i stawu ramiennego. Złotym standardem dla wszystkich lokalizacji centrów stawowych pozostają techniki obrazowania, takie jak rezonans magnetyczny (MRI), które w większości sytuacji są niepraktyczne. Wykorzystywano funkcjonalne estymacje centrów stawowych; istnieje jednak ryzyko, że pacjenci z patologiami nie będą w stanie poruszać stawem w wymaganych płaszczyznach25. Dlatego w przypadku miednicy często stosuje się równania regresji, np. Davisa26. Tutaj zastosowano model miednicy CODA27, oparty na pracy Bella et al.28, a centra stawów ramiennych oszacowano zgodnie z metodą Eamesa et al.29.
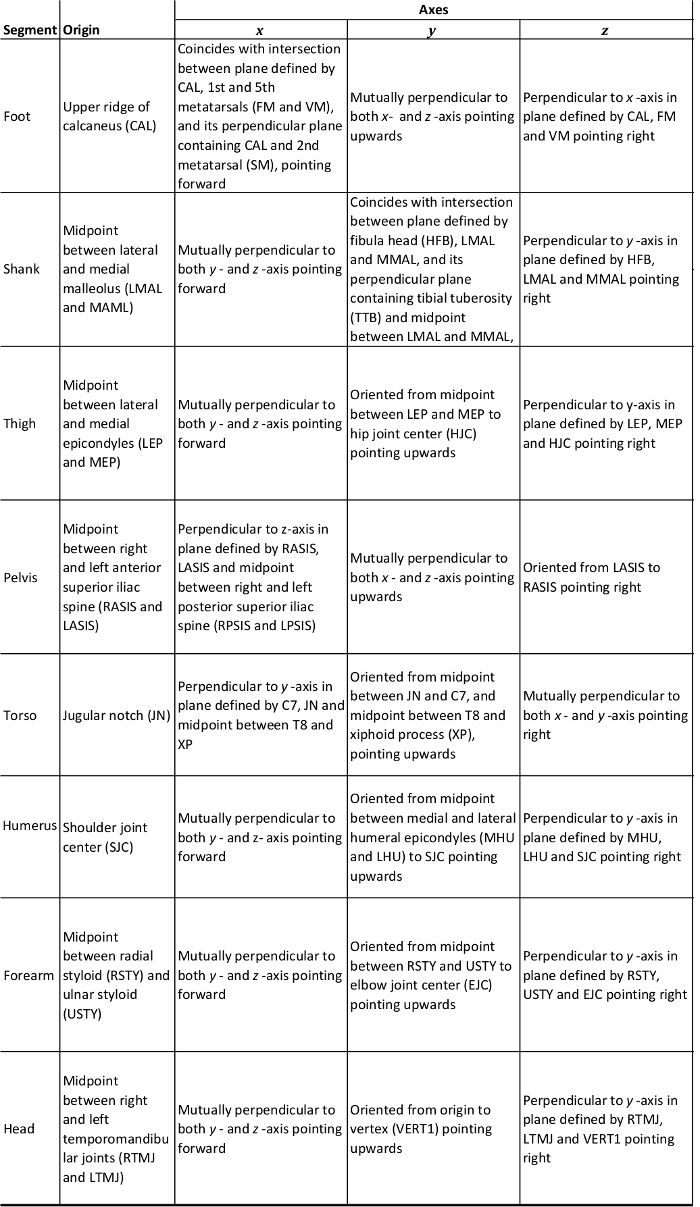
Tabela 3a: Anatomiczny układ współrzędnych dla modelu całego ciała.
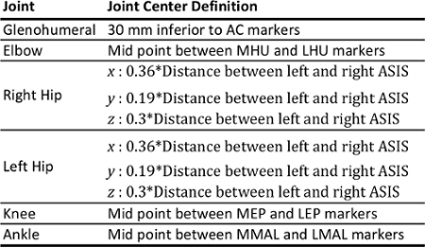
Tabela 3b: Definicje centrów stawów dla modelu całego ciała.
- Zaimportuj pliki dynamiczne i przypisz do każdego z nich model. Potwierdź poprawność budowy modelu, sprawdzając normalną konfigurację wizualną segmentów. W przypadku błędów operatorowi zaleca się powrót do plików dedykowanego oprogramowania do śledzenia, sprawdzenie profili śledzenia obrazu czujników i wprowadzenie niezbędnych korekt.
- Przeprowadź filtrację dolnoprzepustową danych kinematycznych i kinetycznych, używając filtru Butterwortha 4ego rzędu z częstotliwością odcięcia odpowiednio 6 Hz i 25 Hz.
- Zastosuj filtr uśredniający dla analogowych sygnałów światła i maty ciśnieniowej w oknie 25 klatek.
- Utwórz strukturę sił dla platform dynamometrycznych 1, 2, 3 i 4. Użyj współrzędnych narożnych, aby stworzyć poziomą, prostokątną strukturę obejmującą wszystkie 4 platformy dynamometryczne (Rysunek 4).
Uwaga: Struktura sił jest wymagana30, aby możliwe było obliczenie wypadkowego COP dla 4 platform dynamometrycznych. - Oblicz sygnały współrzędnych wypadkowego COP (x i y) w układzie współrzędnych laboratoryjnych (LCS) na podstawie struktury sił.
Uwaga: Oprogramowanie wykonuje tę operację, korzystając z poniższych równań 2a-g.- Użyj sygnałów x i y z równań 2f i 2g dla pozycji wypadkowego COP w układzie LCS.
(2a) W wypadkowa siła boczna (medio-lateralna) 
(2b) W wypadkowa siła w kierunku przednio-tylnym 
(2c) Wypadkowa siła pionowa 
(2d) Sumaryczny moment platformy względem Proszę podać tekst źródłowy do tłumaczenia.-oś 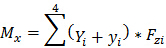
(2e) Moment wypadkowy platformy względem yoś 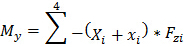
(2f) Przykładowy tekst źródłowy nie został dostarczony. Proszę o przesłanie treści do tłumaczenia.-Współrzędna punktu przyłożenia wypadkowej siły (COPProszę podać tekst źródłowy do tłumaczenia.) 
(2 g) y-Współrzędna punktu przyłożenia siły wypadkowej (COPy) 
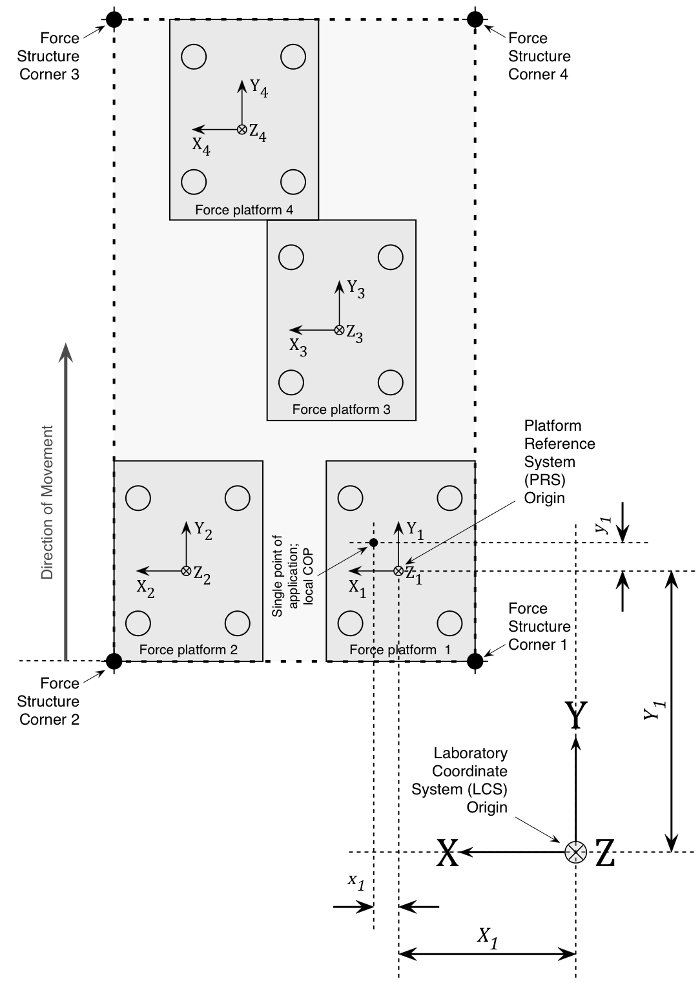
Rycina 4. Struktura sił. Przykład prostokątnej struktury sił obejmującej 4 platformy dynamometryczne w orientacji z prawą kończyną prowadzącą. Szczegóły lokalnego zastosowania COP oraz wymiary w odniesieniu do laboratoryjnego układu współrzędnych (LCS) przedstawiono na przykładzie platformy dynamometrycznej 1. Proszę podać tekst źródłowy do tłumaczenia., y, z położenie układu odniesienia platformy (PRS) jest przesunięte względem LCS, gdzie X1 i Y1 reprezentują odpowiednio odległości w płaszczyźnie mediolateralnej i przednio-tylnej od PRS. Aby obliczyć moment poszczególnej platformy względem Proszę podać tekst źródłowy do tłumaczenia.-osi, pionowa siła reakcji podłoża (GRF) jest mnożona przez sumę lokalnych y współrzędna COP oraz nowe przesunięcie PRS-LCS y współrzędna (Y1+y1). Moment względem yWspółrzędna osi - jest obliczana w analogiczny sposób poprzez pomnożenie pionowej siły reakcji podłoża (GRF) przez ujemną sumę lokalnych Proszę podać tekst źródłowy do tłumaczenia. Współrzędna COP oraz nowe przesunięcie PRS-LCS Proszę podać tekst do tłumaczenia. współrzędna -X1+Ponieważ nie dostarczono tekstu źródłowego do przetłumaczenia, proszę o przesłanie treści, którą należy przełożyć na język polski.1). Całkowity moment siły względem globalnej struktury sił jest równy sumie wszystkich momentów sił, podzielonej przez sumę poszczególnych sił pionowych. Netto COP X i Y W ten sposób wyznaczane są współrzędne struktury sił w obrębie LCS (równania 2a-g). Prosimy kliknąć tutaj, aby wyświetlić powiększoną wersję tej figury.
- Korzystając z dostosowanych poleceń potoku, należy utworzyć istotne zdarzenia ruchowe w programie STSW, a konkretnie: moment oderwania od siedziska, pozycję wyprostowaną, początek inicjacji chodu, pierwsze oderwanie palców stopy 1 oraz 1st oraz 2nd pierwotne kontakty (Tabela 4).
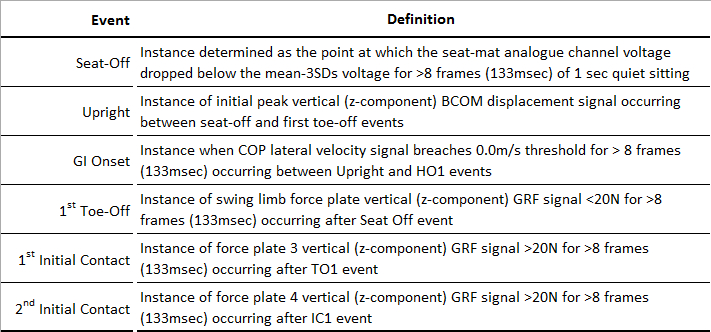
Tabela 4: Definicje zdarzeń ruchowych. GI – inicjacja chodu; COP – środek nacisku; HO1 – pierwsze oderwanie pięty; TO1 – pierwsze oderwanie palców, IC1 – pierwszy kontakt początkowy.
- Za pomocą spersonalizowanych poleceń potoku oblicz odległość COP-BCOM (L) poprzez zastosowanie równania 3 przy każdym zdarzeniu ruchu, gdzie ti reprezentuje dane zdarzenie.
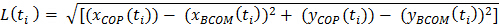
(3)
- używając dostosowanych poleceń potoku, oblicz maksymalną odległość COP-BCOM (Lmaksymalny) poprzez zastosowanie równania 4 pomiędzy dwoma zdarzeniami (to → Ti).
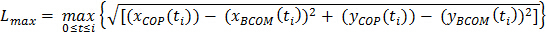
(4)
gdzie: t0 i ti reprezentują odpowiednio moment rozpoczęcia ruchu oraz końcową interesującą chwilę czasową, (xCOP(ti)) jest Proszę podać tekst źródłowy do przetłumaczenia. współrzędne środka nacisku (COP) w czasie ti, (Proszę podać tekst źródłowy do przetłumaczenia.BCOM(ti)) jest współrzędną BCOM w czasie ti, oraz (yCOP(ti)) i (yBCOM(ti)) są odpowiadającymi wartościami dla y współrzędne31. - Wyodrębnij interesujące zmienne zależne w momentach zdarzeń ruchowych; odległości COP-BCOM w momentach oderwania pośladków od siedziska oraz pierwszego oderwania palców od podłoża (TO1), a także maksymalne odległości COP-BCOM podczas 1st faza kroku (między TO1 a pierwszym kontaktem wstępnym; IC1) oraz 2nd fazę krokową (między IC1 a IC2) przy użyciu dostosowanych poleceń potoku.
- Znormalizuj wewnątrzobiektowe odległości COP-BCOM jako proporcję długości dominującej kończyny dolnej badanego (patrz pkt 3.2 powyżej).
- Eksportuj dane do analizy statystycznej za pomocą Kopiuj do schowka funkcjonalność lub poprzez eksport plików w innych dostępnych formatach natywnych.
8. Obliczanie wartości normatywnych specyficznych dla laboratorium
- Obliczyć średnie (± 1 SD) wartości wewnątrz- i międzyosobnicze zarówno dla rzeczywistych odległości COP-BCOM, jak i wartości znormalizowanych jako proporcje długości dominującej kończyny dolnej badanych.
- Obliczyć współczynniki zmienności (COV) dla średnich danych międzyosobniczych.
- Obliczyć zmienność wewnątrzosobniczą dla każdego zdarzenia, wykorzystując współczynniki korelacji wewnątrzklasowej (ICC3,1) w dwukierunkowym modelu efektów mieszanych oraz błąd pomiaru32.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Wszyscy badani wstali, stawiając stopy na podwójnych platformach dynamometrycznych, zaczynając od kończyny niedominującej, zgodnie z instrukcją. Obserwowano prawidłowy chód, przy czym badani pewnie stawiali kroki na pozostałych platformach, a 3D optyczna analiza ruchu pomyślnie śledziła ruch całego ciała podczas 5 powtórzonych, celowych zadań STSW podczas wstawania z wysokości 120% KH. Jednoczesne przemieszczenia COP i BCOM w płaszczyźnie mediolateralnej (ML) oraz przednio-tylnej (AP) pom...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Zdefiniowany tutaj protokół STSW (sit-to-stand-and-walk) może być wykorzystany do testowania dynamicznej kontroli postawy podczas złożonych ruchów przejściowych u zdrowych osób lub grup pacjentów. Protokół zawiera ograniczenia, które mają na celu umożliwienie udziału osobom z patologią, a włączenie wyłączenia światła oznacza, że jest on ekologicznie ważny i zorientowany na cel. Ponieważ wykazano wcześniej, że wygięcie kończyny czołowej i wynurzanie się z wysokiego (120% KH) siedzenia nie wpływa zasadniczo na dynamikę zad...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają żadnych konkurencyjnych interesów finansowych do ujawnienia.
Podziękowania
Autorzy chcieliby podziękować Tony'emu Christopherowi, Lindsey Marjoram z King's College London i Billowi Andersonowi z London South Bank University za ich praktyczne wsparcie. Dziękuję również Eleanor Jones z King's College London za jej pomoc w zebraniu danych do tego projektu.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Kamery śledzące ruch | Qualysis (Qualysis AB Göteborg, Szwecja) | Oqus 300+ | n= 8 |
| Kierownik torów Qualysis (QTM) | Qualysis (Qualysis AB Göteborg, Szwecja) | QTM 2.9 Nr kompilacji: 1697 | Zastrzeżone oprogramowanie śledzące |
| Platforma siłowa Wzmacniacz | Kistler Instruments, Hook, UK | 5233A | n= 4 |
| Force Platform | Kistler Instruments, Hook, UK | 9281E | n= 4 |
| AD Konwerter | Qualysis (Qualysis AB Göteborg, Szwecja) | ||
| Lekka drewniana sekcja chodnika | Kistler Instruments, hak, UK | Typ 9401B01 | n= 2 |
| Lekka drewniana sekcja chodnika | Kistler Instruments, hak, UK | Typ 9401B02 | n= 4 |
| 4-punktowa ramka kalibracyjna w kształcie litery "L" | Qualysis (Qualysis AB Göteborg, Szwecja) | ||
| Różdżka w kształcie litery "T" | (Qualysis AB Göteborg, Szwecja) | ||
| Pasywny retrorefleksyjny marker o średnicy 12 mm | Qualysis (Qualysis AB Göteborg, Szwecja) | Nr kat.:160181 | |
| Podwójna taśma klejąca | Qualysis (Qualysis AB Göteborg, Szwecja) | Nr kat.:160188 | Do mocowania markerów do skóry |
| Stołek o regulowanej wysokości | Ikea, Szwecja | Svenerik | Wysokość 43 - 58 cm z opcją niestandardowego przedłużenia wysokości ~ 10 cm na każdej nodze |
| Okrągła (tarczowa) podkładka podłogowa dociskowa | Arun Electronics Ltd, Sussex, Wielka Brytania | PM10 | Średnica 305 mm, grubość 3 mm, 2 przewody |
| Klaster znaczników śledzenia kończyn dolnych Qualysis | (Qualysis AB Göteborg, Szwecja) | Nr kat.: 160145 | 2 skupiska znaczników, dolna część ciała z 8 znacznikami (n = 2) |
| Klastry znaczników śledzenia kończyn górnych | Qualysis (Qualysis AB Göteborg, Szwecja) | Nr kat.:160146 | 2 Klastry znaczników, dolna część ciała z 6 znacznikami (n = 2) |
| Bandaż samozabezpieczający | Fabrifoam, PA, USA | 3'' x 5' | |
| Czapka rowerowa z czaszką | Dhb | Windslam | |
| Seca | 763 Cyfrowa waga medyczna z suwmiarką stadiometryczną | ||
| Grip-On | Grip Jumbo - Model nr. 59070 | 24 w. | |
| Goniometr z wysuwanym ramieniem | szczęki Instrument Lafayette | Model 01135 | Włącznik |
| Wykonane na zamówienie | |||
| oprogramowanie do analizy biomechaniki Visual3D | C-Motion Inc., Germantown, MD, USA | Wersja 4.87 |
Bibliografia
- Duncan, P. W., Goldstein, L. B., Matchar, D., Divine, G. W., Feussner, J. Measurement of motor recovery after stroke. Outcome assessment and sample size requirements. Stroke. 23 (8), 1084-1089 (1992).
- Smith, M. T., Baer, G. D. Achievement of simple mobility milestones after stroke. Arch Phys Med Rehabil. 80 (4), 442-447 (1999).
- Langhorne, P., Bernhardt, J., Kwakkel, G. Stroke rehabilitation. Lancet. 377 (9778), 1693-1702 (2011).
- Veerbeek, J. M., et al. What is the evidence for physical therapy poststroke? A systematic review and meta-analysis. PLoS One. 9 (2), e87987(2014).
- Magnan, A., McFadyen, B., St-Vincent, G. Modification of the sit-to-stand task with the addition of gait initiation. Gait Posture. 4 (3), 232-241 (1996).
- Buckley, T. A., Pitsikoulis, C., Hass, C. J. Dynamic postural stability during sit-to-walk transitions in Parkinson disease patients. Mov Disord. 23 (9), 1274-1280 (2008).
- Frykberg, G. E., Aberg, A. C., Halvorsen, K., Borg, J., Hirschfeld, H. Temporal coordination of the sit-to-walk task in subjects with stroke and in controls. Arch Phys Med Rehabil. 90 (6), 1009-1017 (2009).
- Dehail, P., et al. Kinematic and electromyographic analysis of rising from a chair during a "Sit-to-Walk" task in elderly subjects: role of strength. Clin Biomech (Bristol, Avon). 22 (10), 1096-1103 (2007).
- Buckley, T., Pitsikoulis, C., Barthelemy, E., Hass, C. J. Age impairs sit-to-walk motor performance. J Biomech. 42 (14), 2318-2322 (2009).
- Roy, G., et al. The effect of foot position and chair height on the asymmetry of vertical forces during sit-to-stand and stand-to-sit tasks in individuals with hemiparesis. Clin Biomech (Bristol, Avon). 21 (6), 585-593 (2006).
- Kubinski, S. N., McQueen, C. A., Sittloh, K. A., Dean, J. C. Walking with wider steps increases stance phase gluteus medius activity. Gait Posture. 41 (1), 130-135 (2015).
- Jian, Y., Winter, D. A., Ishac, M. G., Gilchrist, L. Trajectory of the body COG and COP during initiation and termination of gait. Gait Posture. 1 (1), 9-22 (1993).
- Winter, D. A. Human balance and posture control during standing and walking. Gait Posture. 3 (4), 193-214 (1995).
- Cavanagh, P. R. A technique for averaging center of pressure paths from a force platform. J Biomech. 11 (10-12), 487-491 (1978).
- Halliday, S. E., Winter, D. A., Frank, J. S., Patla, A. E., Prince, F. The initiation of gait in young, elderly, and Parkinson's disease subjects. Gait Posture. 8 (1), 8-14 (1998).
- Hass, C. J., Waddell, D. E., Fleming, R. P., Juncos, J. L., Gregor, R. J. Gait initiation and dynamic balance control in Parkinson's disease. Arch Phys Med Rehabil. 86 (11), 2172-2176 (2005).
- Winter, D. A., Patla, A. E., Ishac, M., Gage, W. H. Motor mechanisms of balance during quiet standing. J Electromyogr Kinesiol. 13 (1), 49-56 (2003).
- Cappozzo, A., Catani, F., Croce, U. D., Leardini, A. Position and orientation in space of bones during movement: anatomical frame definition and determination. Clin Biomech (Bristol, Avon). 10 (4), 171-178 (1995).
- Dempster, W. T., Gabel, W. C., Felts, W. J. The anthropometry of the manual work space for the seated subject. Am J Phys Anthropol. 17 (4), 289-317 (1959).
- Jones, G. D., James, D. C., Thacker, M., Jones, E. J., Green, D. A. Sit-to-Walk and Sit-to-Stand-and-Walk Task Dynamics are Maintained During Rising at an Elevated Seat-Height Independent of Lead-Limb in Healthy Individuals. Gait Posture. 48, 226-229 (2016).
- Qualysis AB. Qualysis Track Manager User Manual. , Sweden. (2011).
- Hoffman, M., Schrader, J., Applegate, T., Koceja, D. Unilateral postural control of the functionally dominant and nondominant extremities of healthy subjects. J Athl Train. 33 (4), 319-322 (1998).
- Ren, L., Jones, R. K., Howard, D. Whole body inverse dynamics over a complete gait cycle based only on measured kinematics. J Biomech. 41 (12), 2750-2759 (2008).
- C-Motion Wiki Documentation. Tutorial: Building a Model. , http://www.c-motion.com/v3dwiki/index.php/Tutorial:_Building_a_Model (2013).
- Kainz, H., Carty, C. P., Modenese, L., Boyd, R. N., Lloyd, D. G. Estimation of the hip joint centre in human motion analysis: a systematic review. Clin Biomech (Bristol, Avon). 30 (4), 319-329 (2015).
- Harrington, M. E., Zavatsky, A. B., Lawson, S. E., Yuan, Z., Theologis, T. N. Prediction of the hip joint centre in adults, children, and patients with cerebral palsy based on magnetic resonance imaging. J Biomech. 40 (3), 595-602 (2007).
- C-Motion Wiki Documentation. Coda Pelvis. , http://www.c-motion.com/v3dwiki/index.php/Coda_Pelvis (2015).
- Bell, A. L., Brand, R. A., Pedersen, D. R. Prediction of hip joint centre location from external landmarks. Human movement science. 8 (1), 3-16 (1989).
- Eames, M. H. A., Cosgrove, A., Baker, R. Comparing methods of estimating the total body centre of mass in three-dimensions in normal and pathological gaits. Human movement science. 18 (5), 637-646 (1999).
- C-Motion Wiki Documentation. Force Structures. , http://www.c-motion.com/v3dwiki/index.php?title=Force_Structures (2015).
- Martin, M., et al. Gait initiation in community-dwelling adults with Parkinson disease: comparison with older and younger adults without the disease. Phys Ther. 82 (6), 566-577 (2002).
- Bland, J. M., Altman, D. G. Measurement error. BMJ. 313 (7059), (1996).
- Hof, A. L. Scaling gait data to body size. Gait Posture. 4 (3), 222-223 (1996).
- Holden, J. P., Selbie, W. S., Stanhope, S. J. A proposed test to support the clinical movement analysis laboratory accreditation process. Gait Posture. 17 (3), 205-213 (2003).
- Baker, R. Gait analysis methods in rehabilitation. J Neuroeng Rehabil. 3, (2006).
- Gregory, C. M., Embry, A., Perry, L., Bowden, M. G. Quantifying human movement across the continuum of care: From lab to clinic to community. J Neurosci Methods. 231, 18-21 (2014).
- Pai, Y. C., Rogers, M. W. Segmental contributions to total body momentum in sit-to-stand. Medicine and Science in Sports and Exercise. 23 (2), 225-230 (1991).
- Hughes, M. A., Weiner, D. K., Schenkman, M. L., Long, R. M., Studenski, S. A. Chair rise strategies in the elderly. Clin Biomech (Bristol, Avon). 9 (3), 187-192 (1994).
- Medeiros, D. L., Conceição, J. S., Graciosa, M. D., Koch, D. B., Santos, M. J., Ries, L. G. The influence of seat heights and foot placement positions on postural control in children with cerebral palsy during a sit-to-stand task. Res Dev Disabil. 43-44, 1-10 (2015).
- Breniere, Y., Do, M. C. When and how does steady state gait movement induced from upright posture begin? J Biomech. 19 (12), 1035-1040 (1986).
- Weerdesteyn, V., de Niet, M., van Duijnhoven, H. J., Geurts, A. C. Falls in individuals with stroke. J Rehabil Res Dev. 45 (8), 1195-1213 (2008).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
