Tutaj prezentujemy protokół do testowania i optymalizacji systemów napędu kosmicznego opartych na zminiaturyzowanych silnikach typu Hall
.Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Optymalizacja, testowanie i diagnostyka zminiaturyzowanych sterów strumieniowych hali
W tym artykule
Podsumowanie
Streszczenie
Zminiaturyzowane statki kosmiczne i satelity wymagają inteligentnych, wysoce wydajnych i trwałych silników o niskim ciągu, zdolnych do długotrwałej, niezawodnej pracy bez nadzoru i regulacji. Silniki termochemiczne, które wykorzystują właściwości termodynamiczne gazów jako środek przyspieszenia, mają fizyczne ograniczenia prędkości spalin, co skutkuje niską sprawnością. Co więcej, silniki te wykazują wyjątkowo niską wydajność przy małych ciągach i mogą nie nadawać się do systemów pracujących w trybie ciągłym, które zapewniają adaptacyjną kontrolę orientacji, prędkości i pozycji statku kosmicznego w czasie rzeczywistym. W przeciwieństwie do tego, elektryczne systemy napędowe, które wykorzystują pola elektromagnetyczne do przyspieszania zjonizowanych gazów (tj. plazmy), nie mają żadnych fizycznych ograniczeń pod względem prędkości spalin, co pozwala na praktycznie dowolną wydajność masy i impuls właściwy. Silniki Halla o małym ciągu mają żywotność kilku tysięcy godzin. Ich napięcie rozładowania waha się od 100 do 300 V, pracując przy mocy znamionowej <1 kW. Mają rozmiar od 20 do 100 mm. Duże stery strumieniowe Halla mogą zapewnić ułamki miliniutonów ciągu. W ciągu ostatnich kilku dekad wzrosło zainteresowanie układami napędowymi o małej masie, małej mocy i wysokiej wydajności do napędzania satelitów o masie 50-200 kg. W tej pracy pokażemy, jak zbudować, przetestować i zoptymalizować mały (30 mm) ster strumieniowy Halla, który jest w stanie napędzać małego satelitę o masie około 50 kg. Pokażemy silnik operujący w symulatorze dużego środowiska kosmicznego i opiszemy, w jaki sposób mierzy się ciąg oraz zbiera i przetwarza parametry elektryczne, w tym charakterystykę plazmy, w celu oceny kluczowych parametrów silnika. Pokażemy również, w jaki sposób ster strumieniowy jest zoptymalizowany, aby uczynić go jednym z najbardziej wydajnych małych sterów strumieniowych, jakie kiedykolwiek zbudowano. Zajmiemy się również wyzwaniami i możliwościami, jakie stwarzają nowe materiały sterów strumieniowych.
Wprowadzenie
Odrodzone zainteresowanie przemysłem kosmicznym zostało w części zakatalizowane przez wysoce wydajne elektryczne systemy napędowe, które zapewniają rozszerzone możliwości misji przy coraz niższych kosztach wyniesienia1,2,3. W ostatnim czasie zaproponowano i przetestowano wiele różnych typów urządzeń do elektrycznego napędu kosmicznego4,5,6,7,8, co jest wspierane przez współczesne zainteresowanie eksploracją kosmosu9,10. Wśród nich szczególnym zainteresowaniem cieszą się silniki jonowe z siatkami przyspieszającymi11,12 oraz silniki Halla13,14, ze względu na ich zdolność do osiągania bardzo wysokiej wydajności na poziomie około 80%, co przewyższa wydajność każdego silnika chemicznego, w tym najefektywniejszych systemów tlenowo-wodorowych, których wydajność jest ograniczona do około 5000 m/s przez podstawowe prawa fizyki15,16,17,18.
Kompleksowe i wiarygodne testowanie zminiaturyzowanych silników kosmicznych zazwyczaj wymaga dużego zespołu urządzeń badawczych, w skład którego wchodzą komory próżniowe, układy odpompowywania (pompy), instrumenty sterujące i diagnostyczne, system do pomiaru parametrów plazmy19 oraz szeroki zakres sprzętu pomocniczego podtrzymującego pracę silnika, takiego jak system zasilania elektrycznego, jednostka doprowadzania pędnika, stanowisko do pomiaru ciągu i wiele innych20,21. Ponadto typowy napęd kosmiczny składa się z kilku modułów, które oddzielnie wpływają na wydajność i żywotność całego układu napędowego, a zatem mogą być testowane zarówno osobno, jak i jako część zestawu silnika22,23. Znacznie komplikuje to procedury testowe i wiąże się z długimi okresami badań24,25. Szczególnej uwagi wymaga również niezawodność modułu katody silnika, a także praca silników przy zastosowaniu różnych pędników26,27.
Aby określić wydajność elektrycznego systemu napędowego oraz zakwalifikować moduły do wdrożenia operacyjnego w misjach kosmicznych, niezbędne są naziemne zakłady badawcze umożliwiające symulację realistycznych warunków kosmicznych do testowania jednostek napędowych o różnych skalach28,29,30. Przykładem takiego systemu jest wielkoskalowa komora symulacji środowiska kosmicznego znajdująca się w Space Propulsion Centre-Singapore (SPC-S, Rysunek 1a,b)31. Podczas opracowywania takiego środowiska symulacyjnego należy wziąć pod uwagę następujące kwestie nadrzędne i poboczne. Kwestie nadrzędne polegają na tym, że stworzone w ten sposób środowisko kosmiczne musi w sposób dokładny i niezawodny symulować realistyczne warunki przestrzeni kosmicznej, a wbudowane systemy diagnostyczne muszą zapewniać precyzyjną i dokładną diagnostykę podczas oceny wydajności systemu. Kwestie poboczne dotyczą wysokiej konfigurowalności symulowanych środowisk kosmicznych, aby umożliwić szybką instalację i testowanie różnych modułów napędowych i diagnostycznych, a także zdolności środowiska do obsługi testów o wysokiej przepustowości w celu jednoczesnej optymalizacji warunków wyładowania i pracy wielu jednostek.
Symulatory środowiska kosmicznego i urządzenia pompujące
W niniejszym materiale przedstawiamy dwa urządzenia symulacyjne w SPC-S, które zostały wdrożone w celu testowania zminiaturyzowanych systemów napędów elektrycznych, a także zintegrowanych modułów. Dwa te urządzenia mają różną skalę i pełnią przede wszystkim odmienne role w procesie oceny wydajności, co szczegółowo opisano poniżej.
Duża komora aktywacji przestrzeni plazmowej (PSAC)
Komora PSAC ma wymiary 4,75 m (długość) x 2,3 m (średnica) i posiada zestaw pomp próżniowych składający się z wielu pomp o wysokiej wydajności pracujących w tandemie. Jest ona w stanie osiągnąć ciśnienie bazowe niższe niż 10-6 Pa. Posiada zintegrowany wskaźnik kontroli próżni oraz system aktywacji i продуwania pompy w celu ewakuacji i oczyszczania komory. Jest wyposażona w liczne konfigurowalne kołnierze, przejścia elektryczne i wizjery diagnostyczne, które umożliwiają przeprowadzenie testów linii. To, wraz z pełnym zestawem możliwości diagnostycznych zamontowanych wewnętrznie, pozwala na szybką modyfikację urządzenia pod kątem diagnostyki wielomodalnej. Skala PSAC umożliwia również testowanie całkowicie zintegrowanych modułów w symulowanym środowisku aplikacyjnym.
PSAC to flagowy obiekt symulacji środowiska kosmicznego SPC-S (Rysunek 1c,d). Jego znaczny rozmiar umożliwia testowanie kompletnych modułów o wielkości do kilku U, zamontowanych na platformie czteroniciowej. Przewagą tej metody jest wizualizacja w czasie rzeczywistym tego, jak moduły napędowe zamontowane na różnych ładunkach mogą wpływać na manewrowanie ładunkami in situ w przestrzeni kosmicznej. Jest to symulowane poprzez montaż i zawieszenie całego ładunku na autorskiej platformie pomiaru ciągu z zawieszeniem czteroniciowym. Następnie można uruchomić silnik, a zawieszoną platformę z silnikiem i ładunkiem poddać testom zgodnie z warunkami kosmicznymi. Gazy pędne, które dostają się do środowiska testowego poprzez moduły napędu elektrycznego, są wydajnie odpompowywane przez system próżniowy, aby upewnić się, że całkowite ciśnienie w komorze nie ulegnie zmianie, co pozwala na utrzymanie realistycznego środowiska kosmicznego32,33,34. Co więcej, systemy napędu elektrycznego zazwyczaj wiążą się z wytwarzaniem plazmy i wykorzystują manipulację trajektoriami naładowanych cząstek opuszczających system w celu wygenerowania ciągu35. W mniejszych środowiskach symulacyjnych gromadzenie się ładunku lub powłok plazmowych na ściankach może wpływać na charakterystykę wyładowania poprzez oddziaływania plazma-ścianka ze względu na bliskość systemu napędowego, szczególnie w przypadku mikropropulsji, gdzie typowe wartości ciągu są rzędu milinewtonów. Dlatego należy zwrócić szczególną uwagę i położyć nacisk na uwzględnienie i zminimalizowanie wpływu takich czynników36. Duży rozmiar PSAC minimalizuje oddziaływania plazma-ścianka, czyniąc je pomijalnymi, co daje dokładniejszą reprezentację parametrów wyładowania i umożliwia monitorowanie profili strumienia w modułach napędu elektrycznego. PSAC jest zazwyczaj wykorzystywany w pełnej ocenie modułów oraz w procesach integracji i optymalizacji systemów, co pozwala na szybkie przekształcenie prototypów silników w systemy gotowe do eksploatacji, przeznaczone do testów naziemnych w ramach przygotowań do kwalifikacji kosmicznej.
Skalowany symulator środowiska plazmy kosmicznej (PSEC)
PSEC posiada wymiary 65 cm x 40 cm x 100 cm i jest wyposażony w zestaw pomp próżniowych, który składa się z sześciu pomp o wysokiej wydajności pracujących w tandemie (sucha pompa próżniowa, pompa turbomolekularna oraz kriopompa). Przy pracy całego systemu pompowania (użyciu wszystkich pomp) urządzenie jest w stanie osiągnąć ciśnienie bazowe niższe niż 10-5 Pa. Ciśnienie oraz przepływy pędnika są monitorowane w czasie rzeczywistym za pomocą zintegrowanych przepływomierzy masowych i manometrów. PSEC jest wykorzystywany przede wszystkim do testów wytrzymałościowych silników rakietowych. Silniki są uruchamiane przez dłuższy czas w celu oceny wpływu uszkodzeń plazmowych na kanały wyładowcze oraz na żywotność urządzenia. Ponadto, jak pokazano na Rysunku 2, złożona sieć kontrolerów przepływu gazu w tej instalacji umożliwia szybkie podłączenie innych pędników do katody i anod, co pozwala na badanie kompatybilności silników z nowymi pędnikami oraz wpływu tych ostatnich na wydajność silnika. Jest to szczególnie istotne dla grup badawczych pracujących nad elektrycznymi silnikami „oddychającymi powietrzem”, które wykorzystują nowe pędniki podczas pracy.
Zintegrowane zaplecze diagnostyczne (diagnostyka multimodalna)
W celu realizacji diagnostyki w różnych skalach i do różnych zastosowań opracowano odmienne zintegrowane zaplecza diagnostyczne, wyposażone w zautomatyzowane zintegrowane systemy robotyczne (AIRS-µS)19,23, dla obu systemów w PSEC i PSAC.
Zintegrowana diagnostyka w PSEC
Narzędzia diagnostyczne w PSEC opierają się zasadniczo na monitorowaniu wyładowania w czasie rzeczywistym podczas długotrwałych operacji. System zarządzania jakością monitoruje pozostałe gazy w instalacji pod kątem obecności zanieczyszczeń powstających w wyniku rozpylania materiału podczas wyładowania. Te śladowe ilości są monitorowane ilościowo w czasie, aby ocenić tempo erozji kanału wyładowczego oraz elektrod silnika, co pozwala na oszacowanie żywotności napędu. Spektrometr emisji optycznej (OES) uzupełnia tę procedurę poprzez monitorowanie linii spektralnych odpowiadających przejściom elektronowym gatunków zanieczyszczeń wynikających z erozji, takich jak miedź z układów elektronicznych. OES umożliwia również nieinwazyjną diagnostykę plazmy oraz aktywny monitoring profilu pióropusza, co pozwala na jakościową ocenę wydajności silnika. Wreszcie, zrobotyzowana sonda Faradaya, którą można sterować zdalnie lub ustawić w tryb w pełni autonomiczny, jest wykorzystywana do szybkiego skanowania profilu pióropusza w celu optymalizacji kolimacji wiązki poprzez parametryczną zmianę warunków wyładowania (Rysunek 3).
Zintegrowana diagnostyka w PSAC
Przestrzeń fizyczna w PSAC, dzięki modułowej konstrukcji, umożliwia instalację wielu systemów pędników w różnych lokalizacjach, co pozwala na jednoczesny montaż różnych układów diagnostycznych w systemie typu plug-and-play. Rysunek 4 przedstawia wewnętrzny przekrój PSAC w różnych konfiguracjach, w których najbardziej zauważalnym i stałym elementem jest w pełni zawieszona czterostrunowa platforma pomiarowa ciągu. Systemy wieżyczek, sterowane autonomicznie lub bezprzewodowo za pomocą aplikacji Android z wykorzystaniem mikrokontrolerów i modułów Bluetooth, mogą być montowane w sposób modułowy naprzeciw pędnika w celu uzyskania charakterystyki strumienia plazmy poprzez instalację różnych sond, takich jak sondy Faradaya, Langmuira oraz analizator potencjału opóźniającego (RPA). Na Rysunku 4 pokazano również możliwość konfigurowalnego montażu systemów pędników w PSAC w celu szybkiej, jednoczesnej diagnostyki różnych parametrów plazmy. Pędniki mogą być zamontowane pionowo w jednej kolumnie i testowane szybko, jeden po drugim, aby uniknąć oddziaływań między różnymi systemami pędników. Potwierdzono, że możliwa jest efektywna ocena do 3 różnych modułów w jednym cyklu, co znacząco skraca czas przestoju podczas procesów ewakuacji i oczyszczania, które byłyby OTHERWISE wymagane przy testowaniu systemów pojedynczo. Z drugiej strony, system ten stanowi cenną okazję do testowania zestawów pędników, które mają pracować w grupie na tym samym satelicie. Pędniki mogą być zamontowane pionowo w jednej kolumnie i testowane szybko, jeden po drugim, aby uniknąć oddziaływań między różnymi systemami pędników. Wykazano skuteczność tej metody w ocenie do 3 różnych modułów w jednym cyklu, co znacząco redukuje czas przestoju podczas procesów ewakuacji i oczyszczania, niezbędnych w przypadku testowania systemów indywidualnie.
Kluczowe jest dokładne wyznaczenie ciągu w systemach mikropropulsyjnych, aby takie parametry jak sprawność, ηeff oraz impuls właściwy Isp, były precyzyjne, co zapewni wiarygodną reprezentację zależności wydajności silnika od różnych parametrów wejściowych, takich jak przepływ pędnika oraz moc dostarczana do poszczególnych zacisków silników, zgodnie z Równaniami 1 i 2. W szczególności ocena wydajności systemów mikropropulsyjnych opiera się zazwyczaj na pomiarze ciągu generowanego przez system przy różnych parametrach pracy. Dlatego systemy oceny wydajności muszą zostać skalibrowane zgodnie z zestawem norm przed instalacją w środowisku kosmicznym do celów diagnostyki i testowania, aby zapewnić ich niezawodność i dokładność19.
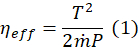
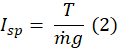
Typowe systemy wykorzystują zewnętrzną kalibrację siły przed zainstalowaniem jednostek pomiarowych ciągu w środowisku testowym38. Jednak takie systemy nie uwzględniają wpływu środowiska kosmicznego na właściwości materiałowe wzorców kalibracyjnych oraz wpływów elektrycznych, próżniowych i termicznych na degradację skalibrowanych wzorców w dynamicznym przebiegu oceny wydajności silników. Z kolei zautomatyzowana bezprzewodowa jednostka kalibracyjna przedstawiona na Rysunku 5 pozwala na kalibrację systemu in situ w symulowanym środowisku przed uruchomieniem silnika. Uwzględnia to dynamiczne efekty środowiska testowego na stopniu pomiarowym i umożliwia szybką rekalibrację systemu przed odpaleniem silników. System posiada również symetryczną modułową jednostkę weryfikacji ciągu zerowego, która niezależnie weryfikuje ciąg. Jest ona obsługiwana podczas pracy silnika w celu analizy in situ wartości ciągu uzyskanych dla określonych warunków wyładowania. Cały proces odbywa się za pomocą aplikacji MATLAB, co pozwala użytkownikom skupić się na optymalizacji sprzętu i projektowaniu systemów napędowych oraz przyspiesza testowanie takich systemów. Szczegóły tej metody zostaną omówione w następnej podsekcji.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Tutaj prezentujemy protokoły procedury kalibracji ciągu i oceny wydajności, niezależnej weryfikacji ciągu za pomocą pomiaru zerowego oraz profilometrii pióropuszy za pomocą przestrzennego wykrywania danych in situ.
1. Procedura kalibracji ciągu i ocena wydajności ciągu
- Upewnij się, że wszystkie komponenty są zainstalowane w komorze, jak pokazano na Rysunek 5.
- Przed uszczelnieniem komory należy przetestować łączność narzędzi diagnostycznych na zewnątrz.
- Użyj zintegrowanego sterowania obiektem, aby uszczelnić komorę.
- Włączaj pompy próżniowe w kolejności kaskadowej zaczynając od pomp suchych (do momentu, aż komora osiągnie 1 Pa), pomp turbomolekularnych (aż osiągnie ~5 x 10⁻⁴ Pa), a następnie pomp kriogenicznych.
UWAGA: PSAC pozostawia się do przepompowania do wysokiej próżni (< ~10-5 Pa) w celu symulacji środowiska kosmicznego. W tym miejscu protokół można wstrzymać. - Skorzystaj z opracowanych aplikacji, aby zsynchronizować urządzenia z transponderem bezprzewodowym w komorze. Proces synchronizacji jest zakończony, gdy dioda elektroluminescencyjna (LED) na transponderze przestanie migać.
- Po uzyskaniu żądanej próżni należy wykonać wstępny odczyt (napięcie analogowe) z czujnika przemieszczenia lasera jako linię bazową.
- Za pomocą opracowanej aplikacji można uruchomić opuszczanie ciężaru (o dokładnie znanej i skalibrowanej masie pętli miedzianej) w celu translacji siły na stoliku czworokątnym.
UWAGA: Masa każdej pętli miedzianej zależy od zamierzonej czułości używanego stopnia czworokątnego. W tym przypadku masa każdej pętli miedzianej była rzędu 100 mg dla rozszerzonego reżimu kalibracji i 10 mg dla procedury kalibracji dokładnej. Zobacz reprezentatywne wyniki, aby uzyskać więcej informacji. - Rejestruj przemieszczenie (napięcie analogowe) z laserowego czujnika przemieszczenia, gdy zostanie on wyzwolony po całkowitym obniżeniu masy i przeliczeniu jej ciężaru na siłę poziomą.
- Powtórzyć proces (kroki 1.7 i 1.8) opuszczania odważników i rejestrowania przemieszczenia stopnia czworokątnego, aż wszystkie wzorce masy zostaną rozszerzone. Wszystkie odważniki zostaną automatycznie przywrócone do pozycji równowagi przez jednostkę kalibracyjną po zakończeniu sekwencji, aby umożliwić stopniowi czworokątnemu osiągnięcie pozycji równowagi przed odpaleniem steru strumieniowego. Zapisz współczynnik kalibracji ( Plik | Zapisz jako | "Factor.txt").
- Narysuj krzywą kalibracyjną, aby uzyskać współczynnik kalibracji dla układu zainstalowanego na stoliku czworokątnym, gdzie współczynnik kalibracji (w mN/V) jest gradientem wykresu siły/napięcia.
- Przed odpaleniem steru strumieniowego ponownie zapisz podstawowe napięcie analogowe z czujnika przemieszczenia lasera.
- Aktywuj program MATLAB in situ do natychmiastowego obliczania ciągu za pomocą równania 3 (patrz reprezentatywne wyniki) i wprowadź współczynnik kalibracji uzyskany w kroku 1.9 ( Plik | Otwórz | "Factor.txt").
- Silniki strumieniowe mogą być następnie ponownie odpalone. Rejestruj żądane parametry w czasie rzeczywistym za pomocą wewnętrznego programu do akwizycji danych.
UWAGA: Alternatywnie można użyć zintegrowanej aplikacji, aby w pełni zautomatyzować proces kalibracji, jednocześnie synchronizując sekwencję uruchamiania z silników i odpowiednio pobierając dane z czujników.
2. Protokół pomiaru zera dla niezależnej weryfikacji ciągu
- Najpierw wykonaj odczyt linii bazowej (napięcia analogowego) (z laserowego czujnika przemieszczenia) steru strumieniowego w pozycji równowagi.
- Przełącz parametry operacyjne na żądane wartości z panelu sterowania steru strumieniowego i uruchom ster strumieniowy.
- Po odpaleniu steru strumieniowego poczekaj, aż oscylacje wahadła czworokątnego ustabilizują się.
- Po ustabilizowaniu się czworokąta do stanu ustalonego użyj aplikacji sterującej dla systemu pomiaru zerowego, aby wyzwolić obniżenie ciężarów. Odczyty z laserowego czujnika przemieszczenia są monitorowane jednocześnie. Ciężary są stale obniżane, aż stopień czworokątny zostanie uruchomiony z powrotem do równowagi.
- Po osiągnięciu położenia równowagi zakończ sekwencję uruchamiania i określ siłę potrzebną do przywrócenia równowagi układu czworokątnego.
- Uruchom blok blokujący, aby zatrzymać stopień czworokątny przed poruszaniem się.
- Oblicz masę odpowiadającą sile poziomej wymaganej do przywrócenia układu do równowagi.
3. Uruchamianie wieżyczek robotycznych do wykrywania danych przestrzennych in situ i profilometrii pióropuszy
UWAGA: Podczas pracy steru strumieniowego, operator może zdecydować się na ręczne uruchomienie systemu pod żądanymi kątami, aby uzyskać charakterystykę pióropusza w określonych miejscach lub uruchomić automatyczną sekwencję.
- Zamontuj ster strumieniowy na ruchomym stopniu (jak w przypadku PSAC) przed rozpoczęciem eksperymentu.
- Aktywuj mechanizm pręta zatrzymującego, aby zapobiec uruchomieniu stolika podczas eksperymentu.
- Uruchom protokół pomiarowy i serwomotor, aby ustawić sondę w pozycji 0°.
- Uzyskaj pomiar z sondy.
UWAGA: W zależności od rodzaju zainstalowanych sond, procesy pomiarowe mogą być zmieniane zgodnie z programowalną sekwencją w celu uzyskania pełnych przestrzennych profili pióropuszy wyładowania. (a) Jeśli zamontowana jest sonda Faradaya, dokonywany jest odczyt z miernika źródłowego (gdzie odchylenie -30 V jest w sposób ciągły przykładane do pierścieni ochronnych). (b) Jeśli zamontowana jest sonda Langmuira, do sondy doprowadzany jest przebieg napięcia piłokształtnego, a charakterystyka I-V jest uzyskiwana i interpretowana. (c) Jeżeli zamontowany jest RPA, do sieci dyskryminacyjnej przykładany jest przebieg napięcia piłokształtnego, a charakterystyka I-V jest uzyskiwana i interpretowana. - Uruchom serwomotor za pomocą mikrokontrolera, aby przejść do następnej pozycji kątowej, w której wyzwalana jest sekwencja sondy w celu ponownego wykonania pomiaru.
- Zapisuj pomiary w indywidualnie oznaczonych tablicach w macierzy danych.
- Powtarzaj kroki 3.5 i 3.6, aż zostanie wykonane pełne przemiatanie do 180°, a sonda zostanie przywrócona do 0°.
- Przeanalizuj zapisane dane.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
Procedura kalibracji ciągu i ocena wydajności ciągu
Ocena wartości ciągu z czterostrunnej platformy pomiarowej ciągu odbywa się w dwóch fazach. Pierwsza faza polega na uzyskaniu współczynników kalibracji z automatycznej bezprzewodowej jednostki kalibracyjnej pokazanej po prawej stronie Rysunku 5. W tym procesie kalibracji precyzyjne odważniki są opuszczane na gładką pręt z politetra...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Typowe silniki typu Halla44 są stosunkowo prostymi, tanimi i wysoce wydajnymi urządzeniami, które mogą rozpędzić strumień jonów do prędkości kilkudziesięciu km/s, zapewniając ciąg niezbędny do przyspieszania satelitów i statków kosmicznych, a także do manewrowania, orientacji, kontroli pozycji i położenia oraz deorbitacji pod koniec okresu ich eksploatacji. Zastosowanie silników Halla na satelitach i innych ładunkach orbitalnych wydłuża czas trwania misji, umożliwia transfer orbitalny i loty w for...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy deklarują brak konkurencyjnych interesów finansowych lub innych.
Podziękowania
Ta praca była częściowo wspierana przez OSTIn-SRP/EDB, National Research Foundation (Singapur), Academic Research Fund AcRF Tier 1 RP 6/16 (Singapur) oraz George Washington Institute for Nanotechnology (USA). I. L. dziękuje za wsparcie ze strony Szkoły Chemii, Fizyki i Inżynierii Mechanicznej, Wydziału Nauk Ścisłych i Inżynierii Queensland University of Technology.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Mikrokontroler | Arduino Arduino | Arduino Uno Rev 3 | |
| Urządzenie komunikacyjne Bluetooth | SG Botic | WIR-02471 | |
| Pompa kriogeniczna | ULVAC | CRYO-U12HLE | |
| Oscyloskop cyfrowy | Yokogawa | DLM 2054 | |
| Sucha pompa | Agilent | Triscroll-600 | |
| Laserowy czujnik przemieszczenia o wysokiej rozdzielczości | Micro-Epsilon | optoNCDT ILD-1420-50 | |
| Kontroler przepływu masowego | MKS MKS | M100B | |
| Optyczny spektrometr emisyjny | Avantes | AvaSpec-ULS2048XL-EVO | |
| Servo Motor | Tower Pro | Servo Motor SG90 | |
| Silnik krokowy | Oriental Motor | PKP213D05A | |
| Pompa turbomolekularna | Pfeiffer | ATH-500M |
Bibliografia
- Levchenko, I., Keidar, M., Cantrell, J., Wu, Y. L., Kuninaka, H., Bazaka, K., Xu, S. Explore space using swarms of tiny satellites. Nature. 562, 185-187 (2018).
- Kishi, N. Management analysis for the space industry. Space Policy. 39-40, 1-6 (2017).
- Chen, Y. China's space policy-a historical review. Space Policy. 37, 171-178 (2016).
- Levchenko, I., Bazaka, K., Mazouffre, S., Xu, S. Prospects and physical mechanisms for photonic space propulsion. Nature Photonics. 12, 649-657 (2018).
- Mazouffre, S. Electric propulsion for satellites and spacecraft: established technologies and novel approaches. Plasma Sources Sciency and Technology. 25, 033002(2016).
- Rafalskyi, D., Aanesland, A. Brief review on plasma propulsion with neutralizer-free systems. Plasma Sources Sciency and Technology. 25, 043001(2016).
- Levchenko, I., Bazaka, K., Ding, Y., Raitses, Y., Mazouffre, S., Henning, T., Klar, P. J., et al. Space micropropulsion systems for Cubesats and small satellites: from proximate targets to furthermost frontiers. Applied Physics Reviews. 5, 011104(2018).
- Garrigues, L., Coche, P. Electric propulsion: comparisons between different concepts. Plasma Physics and Controlled Fusion. 53, 124011(2011).
- Levchenko, I., Xu, S., Mazouffre, S., Keidar, M., Bazaka, K. Mars Colonization: Beyond Getting There. Global Challenges. 2, 1800062(2018).
- Grimaud, L., Mazouffre, S. Performance comparison between standard and magnetically shielded 200 Hall thrusters with BN-SiO2 and graphite channel walls. Vacuum. 155, 514-523 (2018).
- Choueiri, E. Y. A critical history of electric propulsion: the first 50 years (1906-1956). Journal of Propulsion and Power. 20, 193-203 (2004).
- In-Orbit Operation of 20 mN Class Xenon Ion Engine for ETS-VIII. Ozaki, T., Kasai, Y., Nakagawa, T., Itoh, T., Kajiwara, K., Ikeda, M. 28th International Electric Propulsion Conference, September 17–20, Florence, Italy, , IEPC-2007-084 (2007).
- Ding, Y., Li, H., Li, P., Jia, B., Wei, L., Su, H., Sun, H., Wang, L., Yu, D. Effect of relative position between cathode and magnetic separatrix on the discharge characteristic of hall thrusters. Vacuum. 154, 167-173 (2018).
- Ding, Y., Peng, W., Sun, H., Wei, L., Zeng, M., Wang, F., Yu, D. Performance characteristics of No-Wall-Losses Hall thruster. The European Physical Journal - Special Topics. 226, 2945-2953 (2017).
- Ahedo, E. Plasmas for space propulsion. Plasma Physics and Controlled Fusion. 53, 124037(2011).
- Charles, C. Plasmas for spacecraft propulsion. Journal of Physics D: Applied Physics. 42, 163001(2009).
- Ding, Y., Sun, H., Li, P., Wei, L., Su, H., Peng, W., Li, H., Yu, D. Application of hollow anode in Hall thruster with double-peak magnetic fields. Journal of Physics D: Applied Physics. 50, 335201(2017).
- Conversano, R. W., Goebel, D. M., Mikellides, I. G., Hofer, R. R. Performance analysis of a low-power magnetically shielded Hall thruster: computational modeling. Journal of Propulsion and Power. 33, 992-1001 (2017).
- Chen, F. F. Langmuir probe analysis for high density plasmas. Physics of Plasmas. 8, 3029-3041 (2001).
- Neumann, A. Update on diagnostics for DLR’s electric propulsion test facility. Procceedins of Engineering. 185, 47-52 (2017).
- Snyder, J. S., Baldwin, J., Frieman, J. D., Walker, M. L., Hicks, N. S., Polzin, K. A., Singleton, J. T. Recommended practice for flow control and measurement in electric propulsion testing. Journnal of Propulsion and Power. 33, 556-565 (2017).
- Conversano, R. W., Goebel, D. M., Hofer, R. R., Mikellides, I. G., Wirz, R. E. Performance analysis of a low-power magnetically shielded hall thruster: Experiments. Journal of Propulsion and Power. 33, 975-983 (2017).
- Pottinger, S., Lappas, V., Charles, C., Boswell, R. Performance characterization of a helicon double layer thruster using direct thrust measurements. Journal of Physics D: Applied Physics. 44, 235201(2011).
- Ding, Y., Peng, W., Sun, H., Wei, L., Zeng, M., Wang, F., Yu, D. Visual evidence of suppressing the ion and electron energy loss on the wall in Hall thrusters. Japanese Journal of Applied Physics. 56, 038001(2017).
- Ding, Y., Peng, W., Wei, L., Sun, G., Li, H., Yu, D. Computer simulations of Hall thrusters without wall losses designed using two permanent magnetic rings. Journal of Physics D: Applied Physics. 49, 465001(2016).
- Rovey, J. L., Gallimore, A. D. Dormant cathode erosion in a multiple-cathode gridded ion thruster. Journal of Propulsion and Power. 24, 1361-1368 (2008).
- Linnell, J. A., Gallimore, A. D. Efficiency analysis of a hall thruster operating with krypton and xenon. Journnal of Propulsion and Power. 22, 1402-1412 (2006).
- Laboratory Testing of Hall Thrusters for All-electric Propulsion Satellite and Deep Space Explorers. Funaki, I., Iihara, S., Cho, S., Kubota, K., Watanabe, H., Fuchigami, K., Tashiro, Y. 52nd AIAA/SAE/ASEE Joint Prop. Conf., AIAA Propulsion and Energy Forum (AIAA 2016-4942), , (2016).
- Ding, Y., Sun, H., Li, P., Wei, L., Xu, Y., Peng, W., Su, H., Yu, D. Influence of hollow anode position on the performance of a Hall-effect thruster with double-peak magnetic field. Vacuum. 143, 251-261 (2017).
- Ding, Y., Peng, W., Sun, H., Xu, Y., Wei, L., Li, H., Zeng, M., Wang, F., Yu, D. Effect of oblique channel on discharge characteristics of 200-W Hall thruster. Physics of Plasmas. 24, 023507(2017).
- Lim, J. W. M., Huang, S. Y., Xu, L., Yee, J. S., Sim, R. Z., Zhang, Z. L., Levchenko, I., Xu, S. Automated Integrated robotic systems for diagnostics and test of electric and μ-propulsion thrusters. IEEE Transaction of Plasma Sciency. 46, 345-353 (2018).
- Underwood, C., Sergio, P., Lappas, V. J., Bridges, C. P., Baker, J. Using CubeSat/micro-satellite technology to demonstrate the autonomous assembly of a reconfigurable space telescope (AAReST). Acta Atronaut. 114, 112-122 (2015).
- Kamahawi, H., Huang, W., Haag, T. Investigation of the effects of facility background pressure on the performance and voltage-current characteristics of the high voltage hall accelerator. AIAA. , (2014).
- Lim, J. W. M., Huang, S. Y., Sun, Y. F., Xu, L., Sim, R. Z. W., Yee, J. S., Zhang, Z. L., Levchenko, I., Xu, S. Precise calibration of propellant flow for practical applications and testing in Hall thruster setups. IEEE Transaction on Plasma Science. 46, 338-344 (2018).
- Boeuf, J. P. Tutorial: Physics and modeling of Hall thrusters. Journal of Applied Physics. 121, 011101(2017).
- Ikeda, T., Togawa, K., Tahara, H., Watanabe, Y. Performance characteristics of very low power cylindrical Hall thrusters for the nanosatellite ‘PROITERES-3. Vacuum. 88, 63-69 (2013).
- Jackson, S. W., Marshall, R. Conceptual design of an air-breathing electric thruster for CubeSat applications. J. Spacecraft Rockets. , (2018).
- Rohaizat, M. W. A. B., Lim, M., Xu, L., Huang, S., Levchenko, I., Xu, S. Development and calibration of a variable range stand for testing space micropropulsion thrusters. IEEE Transaction on Plasma Science. 46, 289-295 (2018).
- Raitses, Y., Fisch, N. J. Parametric investigations of a nonconventional Hall thruster. Physics of Plasmas. 5, 2579(2001).
- Vaudolon, J., Mazouffre, S., Henaux, C., Harribey, D., Rossi, A. Optimization of a wall-less Hall thruster. Applied Physics Letters. 107, 174103(2015).
- Mazouffre, S., Grimaud, L. Characteristics and Performances of a 100-W Hall Thruster for Microspacecraft. IEEE Transactions on Plasma Science. 46, 330-337 (2018).
- Levchenko, I., et al. Recent progress and perspectives of space electric propulsion systems based on smart nanomaterials. Nature Communications. 9, 879(2018).
- Goebel, D. M., Katz, I. Fundamentals of electric propulsion. , Wiley. (2008).
- Choueiri, E. Y. Fundamental difference between the two Hall thruster variants. Physics of Plasmas. 8, 5025(2001).
- Ding, Y., Sun, H., Peng, W., Xu, Y., Wei, L., Li, H., Li, P., Su, H., Yu, D. Experimental test of 200 W Hall thruster with titanium wall. Journal of Physics D: Applied Physics. 56, 050312(2017).
- Lemmer, K. Propulsion for CubeSats. Acta Astronautics. 134, 231-243 (2017).
- Ding, Y., et al. A 200-W permanent magnet Hall thruster discharge with graphite channel wall. Physics Letters A. 382 (42), 3079-3082 (2018).
- Levchenko, I., Bazaka, K., Belmonte, T., Keidar, M., Xu, S. Advanced Materials for Next Generation Spacecraft. Advanced Materials. 30, 1802201(2018).
- Jacob, M. V., Rawat, R. S., Ouyang, B., Bazaka, K., Kumar, D. S., Taguchi, D., Iwamoto, M., Neupane, R., Varghese, O. K. Catalyst-Free Plasma Enhanced Growth of Graphene from Sustainable Sources. Nano Letters. 15, 5702-5708 (2015).
- Baranov, O., Bazaka, K., Kersten, H., Keidar, M., Cvelbar, U., Xu, S., Levchenko, I. Plasma under control: Advanced solutions and perspectives for plasma flux management in material treatment and nanosynthesis. Applied Physics Reviews. 4, 041302(2017).
- Levchenko, I., Bazaka, K., Baranov, O., Sankaran, M., Nomine, A., Belmonte, T., Xu, S. Lightning under water: Diverse reactive environments and evidence of synergistic effects for material treatment and activation. Applied Physics Reviews. 5, 021103(2018).
- Bazaka, K., Jacob, M. V., Ostrikov, K. Sustainable Life Cycles of Natural-Precursor-Derived Nanocarbons. Chemical Reviews. 116, 163-214 (2016).
- Levchenko, I., Ostrikov, K. K., Zheng, J., Li, X., Keidar, M., Teo, K. B. K. Scalable graphene production: perspectives and challenges of plasma applications. Nanoscale. 8, 10511(2016).
- Levchenko, I., Bazaka, K., Keidar, M., Xu, S., Fang, J. Hierarchical Multi-Component Inorganic Metamaterials: Intrinsically Driven Self-Assembly at Nanoscale. Advanced Materials. 30, 1702226(2018).
- Baranov, O., Levchenko, I., Bell, J. M., Lim, J. W. M., Huang, S., Xu, L., Wang, B., Aussems, D. U. B., Xu, S., Bazaka, K. From nanometre to millimetre: a range of capabilities for plasma-enabled surface functionalization and nanostructuring. Materials Horizons. 5, 765-798 (2018).
- Koizumi, H., Kuninaka, H. Miniature Microwave Discharge Ion Thruster Driven by 1 Watt Microwave Power. Journal of Propulsion and Power. 26, 601-604 (2010).
- Ding, Y., Su, H., Li, P., Wei, L., Li, H., Peng, W., Xu, Y., Sun, H., Yu, D. Study of the Catastrophic Discharge Phenomenon in a Hall Thruster. Physics Letters A. 381, 3482-3486 (2017).
- Baranov, O., Xu, S., Ostrikov, K., Wang, B. B., Bazaka, K., Levchenko, I. Towards universal plasma-enabled platform for the advanced nanofabrication: plasma physics level approach. Reviews of Modern Plasma Physics. 2, 4(2018).
- Taccogna, F. Monte Carlo Collision method for low temperature plasma simulation. Journal of Plasma Physics. 81, 305810102(2014).
- Furukawa, T., Takizawa, K., Kuwahara, D., Shinohara, S. Electrodeless plasma acceleration system using rotating magnetic field method featured. AIP Advances. 7, 115204(2017).
- Levchenko, I., Beilis, I. I., Keidar, M. Nanoscaled metamaterial as an advanced heat pump and cooling media. Advanced Materials Technologies. 1, 1600008(2016).
- Zidar, D. G., Rovey, J. L. Hall-Effect Thruster Channel Surface Properties Investigation. Journal of Propulsion and Power. 28, 334-343 (2012).
- Pai, D. Z., Ostrikov, K. K., Kumar, S., Lacoste, D. A., Levchenko, I., Laux, C. O. Energy efficiency in nanoscale synthesis using nanosecond plasmas. Scientific Reports. 3, 1221(2013).
- Rider, A. E., Levchenko, I., Ostrikov, K. Surface fluxes of Si and C adatoms at initial growth stages of SiC quantum dots. Journal of Applied Physics. 101, 044306(2007).
- Bazaka, K., Baranov, O., Cvelbar, U., Podgornik, B., Wang, Y., Huang, S., Xu, L., Lim, J. W. M., Levchenko, I., Xu, S. Oxygen plasmas: a sharp chisel and handy trowel for nanofabrication. Nanoscale. 10, 17494-17511 (2018).
- Levchenko, I., Ostrikov, K., Murphy, A. B. Plasma-deposited Ge nanoisland films on Si: is Stranski–Krastanow fragmentation unavoidable? Journal of Physics D: Applied Physics. 41, 092001(2008).
- Hundt, M., Sadler, P., Levchenko, I., Wolter, M., Kersten, H., Ostrikov, K. Real-time monitoring of nucleation-growth cycle of carbon nanoparticles in acetylene plasmas. Journal of Applied Physics. 109, 123305(2011).
- Levchenko, I., Cvelbar, U., Ostrikov, K. Kinetics of the initial stage of silicon surface oxidation: Deal–Grove or surface nucleation? Applied Physics Letters. 95, 021502(2009).
- Han, Z. J., Rider, A. E., Ishaq, M., Kumar, S., Kondyurin, A. Carbon nanostructures for hard tissue engineering. RSC Advances. 3, 11058-11072 (2013).
- Levchenko, I., Ostrikov, K. Carbon saturation of arrays of Ni catalyst nanoparticles of different size and pattern uniformity on a silicon substrate. Nanotechnology. 19, 335703(2008).
- Baranov, O., Levchenko, I., Xu, S., Lim, J. W. M., Cvelbar, U., Bazaka, K. Formation of vertically oriented graphenes: what are the key drivers of growth? 2D Materials. 5, 044002(2019).
- Singh, L. A., Sanborn, G. P., Turano, S. P., Walker, M. L. R., Ready, W. J. Operation of a carbon nanotube field emitter array in a Hall effect thruster plume environment. IEEE Transactions on Plasma Science. 43, 95(2015).
- Levchenko, I., Ostrikov, K. Plasma/ion-controlled metal catalyst saturation: Enabling simultaneous growth of carbon nanotube/nanocone arrays. Applied Physics Letters. 92, 063108(2008).
- Milne, W. I., Teo, K. B. K., Amaratunga, G. A. J., Legagneux, P., Gangloff, L., Schnell, J. P., Semet, V., Binh, V. T., Groening, O. Carbon nanotubes as field emission sources. Journal of Materials Chemistry. 14, 933(2004).
- Lee, C., Wei, X., Kysar, J. W., Hone, J. Measurement of the elastic properties and intrinsic strength of monolayer graphene. Science. 320, 385(2008).
- Fang, J. Plasma-enabled growth of single-crystalline SiC/AlSiC core–shell nanowires on porous alumina templates. Crystals Growth and Design. 12, 2917-2922 (2012).
- Fang, J., Levchenko, I., van der Laan, T., Kumar, S., Ostrikov, K. Multipurpose nanoporous alumina–carbon nanowall bi-dimensional nano-hybrid platform via catalyzed and catalyst-free plasma CVD. Carbon. 78, 627-632 (2014).
- Han, Z. J., Yick, S., Levchenko, I., Tam, E., Yajadda, M. M. A., Kumar, S., Martin, P. J., Furman, S., Ostrikov, K. Controlled synthesis of a large fraction of metallic single-walled carbon nanotube and semiconducting carbon nanowire networks. Nanoscale. 3, 3214-3220 (2011).
- Kumar, S., Levchenko, I., Ostrikov, K. K., McLaughlin, J. A. Plasma-enabled, catalyst-free growth of carbon nanotubes on mechanically-written Si features with arbitrary shape. Carbon. 50, 325-329 (2012).
- Levchenko, I., Ostrikov, K., Keidar, M., Xu, S. Deterministic nanoassembly: Neutral or plasma route? Applied Physics Letters. 89, 033109(2006).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
