Robotyczna boczna pankreatykojejunostomia (RLPJ) może być stosowana u pacjentów z bolesnym, zależnym od morfiny, przewlekłym zapaleniem trzustki i rozszerzonym głównym przewodem trzustkowym. Opisujemy standaryzowaną i powtarzalną technikę RLPJ, która obejmuje przecięcie tętnicy żołądkowo-dwunastniczej.
Artykuł metodologiczny
Robotyczna boczna pankreatykojejunostomia w przewlekłym zapaleniu trzustki
* These authors contributed equally
W tym artykule
Podsumowanie
Streszczenie
Boczna pankreatykojejunostomia (LPJ) wykazała dobre wyniki pooperacyjne u pacjentów z bolesnym, zależnym od morfiny, przewlekłym zapaleniem trzustki (CP). Niedawny wzrost liczby robotycznych i laparoskopowych operacji trzustki przyniósł korzyści, takie jak skrócenie czasu powrotu do sprawności. Niewiele badań donosiło o wykonalności, technice i wynikach robotycznego LPJ, zwłaszcza w zakresie przecięcia tętnicy żołądkowo-dwunastniczej. W niniejszym badaniu opisano główne etapy robotycznego LPJ u pacjenta z bolesnym przewlekłym zapaleniem trzustki z rozszerzonym głównym przewodem trzustkowym. Pacjent został poddany robotyce LPJ. Zespolenie LPJ wykonuje się techniką szwu biegowego w sposób podłużny na boki. Rutynowo tętnica żołądkowo-dwunastnicza jest przecinana w celu drenażu na całej długości głównego przewodu trzustkowego. Pacjent znajduje się w pozycji francuskiej; Umieszcza się 7 trokarów (4 robotyczne, 2 asystentów laparoskopowych, 1 retraktor wątroby). Po zadokowaniu systemu robota kaletka omentalna zostaje otwarta, a prawa tętnica i żyła żołądkowo-epiploiczna są podwiązywane u podstawy na dolnej granicy trzustki. Śródoperacyjną ultrasonografię wykonuje się w celu wyznaczenia trajektorii poszerzonego głównego przewodu trzustkowego, który otwiera się na całej długości po zszyciu tętnicy żołądkowo-dwunastniczej zarówno czaszkowo, jak i doogonowo od głównego przewodu trzustkowego. Tworzy się kończyna Roux, a boczno-boczna PJ jest kształtowana przy użyciu kilku szwów kolczastych 3-0. Zszyta jelito czczo-jejunostomijne tworzy się w wystarczającej odległości od zespolenia trzustkowego, wspomagane szwem o długości 50 cm. Opisana technika robotycznego LPJ jest złożoną, ale wykonalną operacją dla pacjentów z leczeniem opornym na leczenie CP i rozszerzonym głównym przewodem trzustkowym. Ze względu na jego złożoność, wdrożenie w ośrodkach o dużej objętości z dużym doświadczeniem w chirurgii CP może poprawić wyniki.
Wprowadzenie
Chirurgia jest wysoce skuteczna u wybranych pacjentów z bolesnym przewlekłym zapaleniem trzustki1,2,3. Interwencja chirurgiczna w przewlekłym zapaleniu trzustki (MPD) niesie ze sobą wysokie ryzyko pooperacyjne4. Jednak u wybranych pacjentów może to być jedyna dostępna metoda leczenia, zwłaszcza w przypadku bolesnego MPD, który nie reaguje na terapię medyczną5,6. Ból i pogorszenie jakości życia są najczęstszymi wskazaniami do operacji u pacjentów dotkniętych CP3,7. Rozszerzenie zajęcia gruczołu trzustkowego i lokalizacja choroby to główne parametry przedoperacyjne niezbędne do oceny najlepszej strategii chirurgicznej. Zarówno techniki resekcyjne, jak i dekompresyjne okazały się skuteczne w leczeniu tego schorzenia8. Preferowane są techniki dekompresyjne, ponieważ pozwalają zachować miąższ trzustki, a tym samym zmniejszają ryzyko pooperacyjnej niewydolności hormonalnej i zewnątrzwydzielniczej9. Podłużna trzustonosztomia została po raz pierwszy opisana w 1958 roku przez Puestow i Gilesby10 i jest obecnie jedną z najczęstszych technik chirurgicznych w leczeniu CP11.
Dyskusja na temat najlepszej techniki chirurgicznej i podejścia chirurgicznego, tj. otwartego lub minimalnie inwazyjnego, jest nierozstrzygnięta. W kilku raportach w literaturze laparoskopowa LPJ wykazuje zalety w zakresie bólu pooperacyjnego i długości pobytu w szpitalu9. Dodatkowo, chirurgia robotyczna rozszerza podejście małoinwazyjne o ulepszoną optykę (widzenie trójwymiarowe) i rozszerzone stopnie swobody w instrumentach przegubowych. Pozwala to na bardzo precyzyjne ruchy podczas szycia w celu krwawienia z trzustki i fazy rekonstrukcji operacji5,7,9,12,13.
Tutaj opisujemy naszą technikę robotyki LPJ, która polega na przecięciu tętnicy żołądkowo-dwunastniczej. Selekcja pacjentów odbywa się na podstawie objawów związanych z PZT (przeważnie bólem ciągłym) oraz poszerzeniem głównego przewodu trzustkowego (MPD) w obrazowaniu przedoperacyjnym o długości co najmniej 5 mm. Tomografia komputerowa (CT) ze wzmocnieniem kontrastowym jest wykonywana w celu potwierdzenia diagnozy i wykluczenia jakiejkolwiek choroby nowotworowej, zwężeń dystalnych dróg żółciowych, obecności czynnego ostrego zapalenia trzustki (płyn okołotrzustkowy i zmiana tekstury miąższu trzustki) oraz w celu zmierzenia poszerzenia i wydłużenia poszerzenia MPD. Po tych rozważaniach, jeśli pacjent zostanie uznany za odpowiedniego do robotycznego LPJ, umów się na przedoperacyjną ocenę anestezjologiczną14,15.
45-letni mężczyzna z opornym na leczenie CP, który nie reagował na leczenie zachowawcze (bólowe) przez trzy lata na podstawie epizodów intensywnego spożywania alkoholu. Pacjent przestał palić (60 sztuk rocznie) i pić alkohol przed operacją, a także poddał się leczeniu endoskopowemu (w MPD umieszczono stent o długości 10 Fr, 7 cm). Przedoperacyjne stężenie bilirubiny i lipazy mieściło się w normie. Nie stwierdzono niewydolności hormonalnej i zewnątrzwydzielniczej trzustki. Przedoperacyjna tomografia komputerowa wykazała rozszerzony MPD w ciele i ogonie trzustki (Ryc. 1).
Protokół
Niniejszy protokół jest zgodny z wytycznymi etycznymi UMC w Amsterdamie.
1. Ustawienie operacyjne i umiejscowienie trokaru
- Ułóż pacjenta w pozycji francuskiej z urządzeniem grzewczym, leżąc na materacu krótkoziarnistym z prawą ręką schowaną i lekko opuszczoną, a lewą ręką odwodzoną pod kątem 90°.
- Po ustaleniu wszystkich procedur bezpieczeństwa (kaptur, sterylne rękawice i sterylny peeling) należy przygotować sterylną ekspozycję. Umieść pierwszego chirurga przy konsoli robota, a chirurga przy stole między nogami pacjenta. Wykonaj procedurę przy użyciu techniki 7-portowej.
- Utwórz odmę otrzewnową, umieszczając igłę Veressa w lewym podżebrzu, a następnie umieść siedem trokarów, jak pokazano na Rycina 2 (4 robotycznych, 2 laparoskopowych asystentów i 1 trokar dla zwijacza węża wątrobowego).
UWAGA: Kolejność narzędzi (Tabela materiałów) podczas każdego kroku operacyjnego jest przedstawiona w Tabeli 1. - Umieść robota po prawej stronie obok pacjenta i zadokuj ramiona do wcześniej ustawionych trokarów.
- Wycofaj więzadło łodowe brzusznie za pomocą szwu przezskórnego za pomocą prostej igły.
2. Technika chirurgiczna
- Mobilizacja żołądka
- Otwórz sieć większą 2 cm dystalnie od naczyń żołądkowo-epiploicznych za pomocą urządzenia uszczelniającego wykonanego przez chirurga przy stole.
- Użyj retraktora węża, aby cofnąć żołądek i lewą wątrobę brzusznie i czaszkowo. Odsłoń przednią powierzchnię trzustki, wycinając zrosty między trzustką a żołądkiem i dwunastnicą.
- Zidentyfikuj prawą żyłę i tętnicę żołądkowo-epiploidalną na dolnej granicy trzustki i przetnij je za pomocą urządzenia uszczelniającego, klipsów lub zszywacza endo-zszywającego za pomocą wkładu naczyniowego.
- USG trzustki
UWAGA: Teraz cała trzustka może być odsłonięta.- Wykonaj śródoperacyjne badanie ultrasonograficzne, aby zlokalizować MPD.
UWAGA: Ultradźwięki są zintegrowane z konsolą robota i sterowane przez punkt chwytania przeznaczony dla chwytaka robotycznego z fenestracją.
- Wykonaj śródoperacyjne badanie ultrasonograficzne, aby zlokalizować MPD.
- Otwarcie MPD, podwiązanie tętnicy żołądkowo-dwunastniczej
- Określ trajektorię MPD i otwórz trzustkę za pomocą zrobotyzowanego haka do diatermii monopolarnej. Wprowadzić do kanału stent o średnicy 5−7 Fr, 10 cm, który zapobiega uszkodzeniom kauterycznym grzbietowej powierzchni MPD podczas rozwarstwienia.
- Rozpocznij nacięcie przewodu trzustkowego na szyi lub tułowiu trzustki, a następnie podążaj przewodem w kierunku ogona trzustki.
- Zakończ, przechodząc od trzustki do głowy trzustki, co obejmuje skrzyżowanie tętnicy żołądkowo-dwunastniczej. Odsłoń i podwiąż tętnicę żołądkowo-dwunastniczą po obu stronach, tuż poniżej i powyżej przewodu trzustkowego za pomocą szwów, a następnie przeciętych.
- Identyfikacja kończyny Roux
UWAGA: Podciąganie jelita cienkiego w celu zidentyfikowania kończyny Roux.- Odbij poprzeczną okrężnicę czaszkowo, aby zidentyfikować więzadło Treitza i otwórz mezookrężnicę w płaszczyźnie beznaczyniowej po lewej stronie (pacjenta) od środkowych naczyń mezocolona.
- Około 30 cm od więzadła Treitza podziel jelito czcze za pomocą zszywacza endo. Zaznacz bliższy koniec za pomocą długiego szwu, który jest utrzymywany. Przełóż kończynę Roux przez wadę i umieść w bliskiej odległości od MPD. Umieść zszyty koniec/kikut jelita w kierunku wnęki śledziony.
- Zaznacz przyszłe miejsce jelita czczo-jejunostomijnego za pomocą pojedynczego szwu po zmierzeniu odległości 50 cm między zespoleniem trzustkowym a miejscem bocznej czczo-jejunostomijnej.
- Zespolenie pankreatykowo-jejunostomijne
UWAGA: Kończyna Roux jest otwierana za pomocą monopolarnej elektrokoagulacji.- Najpierw należy wypełnić część ogonową zespolenia ("dolna granica") jednorzędowym szwem biegnącym aż do osiągnięcia końca przyśrodkowego, a następnie uzupełnić ścianę przednią lub czaszkę w ten sam sposób nowym szwem biegowym.
UWAGA: Obie warstwy wykonuje się za pomocą szwu kolczastego 3-0 (9'' 23 cm, V-20, igła 1/2 koła 26 mm). - Zbadaj boczną trzkreatojejunostomię pod kątem przecieków.
UWAGA: Pojedynczy ścieg z monofilamentowym szwem 5-0 (5'' 13 cm, RB, 1/2 koła 17-26 mm igła), można założyć na wszelkie podejrzewane wady ścianek. Jeśli jeden pojedynczy szew kolczasty nie wystarczy, użyj drugiego, który można przywiązać do pierwszego szwu.
- Najpierw należy wypełnić część ogonową zespolenia ("dolna granica") jednorzędowym szwem biegnącym aż do osiągnięcia końca przyśrodkowego, a następnie uzupełnić ścianę przednią lub czaszkę w ten sam sposób nowym szwem biegowym.
- Zespolenie jejunojejunostomiczne
- Wspomóc boczne, boczne, izoperystaltyczne zespolenie jelita czczo-jejunostomijnego, mierząc 60 cm między zespoleniem trzustkowym a miejscem tego zespolenia.
- Wyrównaj obie pętle jelita cienkiego i wykonaj enterotomię z monopolarną elektrokoagulacją w każdej pętli.
- Następnie należy utworzyć zespolenie za pomocą zszywacza endo. Zamknij pozostały otwór za pomocą jednowarstwowego szwu kolczastego 3-0 (9'' 23 cm, V-20, igła 1/2 22-26 mm).
- Umieszczenie odpływu
- Umieść pojedynczy drenaż rurkowy obok miejsca LPJ przez prawy otwór trokaru na przedniej linii pachowej i przymocuj go jednym szwem do zewnętrznej ściany brzucha.
Wyniki
Reprezentatywne wyniki przedstawiono w Tabeli 2. Czas operacji wyniósł 38 min, a szacowana śródoperacyjna utrata krwi wyniosła 20 mL. Przebieg pooperacyjny był niepowikłany, w związku z czym nie stwierdzono pooperacyjnego wycieku z trzustki (POPF); w 3. dobie po operacji zmierzony poziom amylazy w płynie z drenu był niski i w tym dniu usunięto drenaż. Pacjent został wypisany następnego dnia. Ocena patomorfologiczna potwierdziła przedoperacyjną diagnozę CP bez obecności procesu nowotworowego.
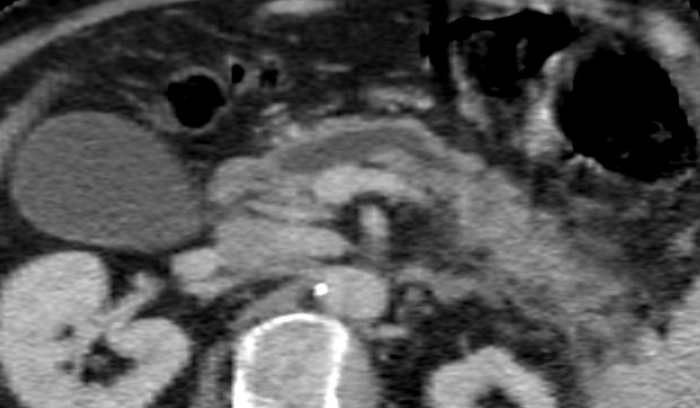
Rycina 1: Wygląd głównego przewodu trzustkowego w tomografii komputerowej. Średnica głównego przewodu trzustkowego: 8,4 mm. Kliknij tutaj, aby wyświetlić powiększoną wersję tej ryciny.

Rysunek 2: Umiejscowienie trokarów. R1: umieszczona na linii przedniej pachy prawej; R2: umieszczona na linii środkowej obojczyka prawej; R3: umieszczona na linii środkowej lub nieco na prawo od niej; R4: umieszczona na linii środkowej obojczyka lewej. L1: umieszczona w odległości 8 cm w kierunku głowowym od R2 i R3; L2: umieszczona w odległości 8 cm w kierunku głowowym od R3 i R4; Strzałka: Retraktor żołądka, umieszczony na linii przedniej pachy lewej. Proszę kliknąć tutaj, aby wyświetlić powiększoną wersję tej ryciny.
| Wykorzystane instrumenty | |||||||
| Robotyka | Laparoskopowy | ||||||
| (Chirurg operujący konsolą) | (Chirurg przy stole operacyjnym) | ||||||
| Kroki operacyjne | Dominujący | Niedominujący | 3rd ramię | L | R | ||
| 2.1. Mobilizacja żołądka | Trwała haczykowata elektroda do kauteryzacji | Okienkowane pęsety bipolarne | Kleszczyki Prograsp lub kleszczyki Cadiere | Urządzenie do uszczelniania, ssak, nożyczki zakrzywione, aplikator klipsów | |||
| 2.2. US trzustki | Trwały hak do kauteryzacji | Okienkowane kleszczyki bipolarne | Kleszczyki Prograsp lub kleszczyki Cadiere | Odsysanie, urządzenie do echoendoskopii | |||
| 2.3. Otwarcie trzustki | Haczyk do kauteryzacji wielokrotnego użytku | Okienkowane szczypce bipolarne | Kleszczyki Prograsp lub kleszczyki Cadiere | Urządzenie do uszczelniania, ssawka, nożyczki zakrzywione, aplikator klipsów | |||
| 2.4. Odcinek Roux | Kleszczyki Prograsp lub kleszczyki Cadiere | Fenestrowane pęsety bipolarne | - | Urządzenie uszczelniające, stapler | Odsysanie | ||
| 2.5. LPJ | Duży uchwyt igłowy | Kleszczyki Cadiere'a | Kleszczyki Prograsp | Chwytak okienkowy, ssanie, aplikator klipsów, nożyczki zakrzywione | |||
| 2.6. JJ | Ustalenie miejsca anastomozy | Kleszczyki Prograsp | Kleszczyki Cadiere'a | Okienkowane kleszczyki bipolarne | Chwytaki okienkowate | ||
| Enterotomie dla staplera | Haczyk do kauteryzacji wielokrotnego użytku | Kleszczyki Cadiere'a | Fenestrowane kleszczyki bipolarne | Chwytak fenestrowany | |||
| Sztaplowanie (stapling) | Kleszczyki Prograsp | Kleszczyki Cadiere'a | Okienkowane kleszczyki bipolarne | Zszywacz | Chwytak okienkowany | ||
| Zamykanie enterotomii | Duży uchwyt igłowy | Kleszczyki Cadiere'a | Kleszczyki Prograsp | Chwytak okienkowy, ssawka, aplikator klipsów, nożyczki zakrzywione | |||
| Ustalenie miejsca anastomozy | Kleszczyki Prograsp | kleszczyki Cadiere'a | Okienkowane kleszczyki bipolarne | Chwytak okienkowy | Kleszczyki Prograsp | ||
| Fiksacja pętli roux do krezki | Duży uchwyt igłowy | Kleszczyki Cadiere'a | Kleszczyki Prograsp | Kleszczyki okienkowane, chwytak, ssanie | Duży uchwyt do igieł | ||
| aplikator do klipsów, nożyczki zakrzywione | |||||||
| Konfiguracja ramion instrumentu jest taka, że 3rd ramię znajduje się w najbardziej boczny porcie, sterowanym przez chirurga obsługującego konsolę robota. | |||||||
Tabela 1: Kolejność użycia instrumentów podczas każdego etapu operacji.
| Zmienna | Wynik |
| Śródoperacyjny | |
| Czas operacji (min) | 388 |
| Disekcja (min) | 161 |
| Rekonstrukcja (min) | 113 |
| Szacowana utrata krwi w czasie operacji (ml) | 200 |
| Pooperacyjne | |
| Stopień powikłań według skali Clavien/Dindo | 0 |
| Usunięcie drenu, doba pooperacyjna | 3 |
| Czas pobytu w szpitalu po operacji, dni | 4 |
| Diagnoza patomorfologiczna | Przewlekłe zapalenie trzustki bez zmiany złośliwej |
| Czas operacji obejmuje kroki 1.3–2.7.1, preparację obejmuje kroki 2.1–2.4.2, a rekonstrukcję obejmuje kroki 2.5–2.6.3. | |
Tabela 2: Reprezentatywne wyniki operacji.
Dyskusja
Robotic LPJ może być stosowany u wybranych pacjentów z bolesnym przewlekłym zapaleniem trzustki i rozszerzonym MPD. Robotic LPJ łączy w sobie zalety minimalnie inwazyjnego podejścia i swobodę artykulacji nadgarstków, znaną z chirurgii otwartej. Ogólnie rzecz biorąc, podejście minimalnie inwazyjne zapewnia lepszą rekonwalescencję pooperacyjną, mniejszy ból pooperacyjny i krótszy czas pobytu w szpitalu 9,16,17,18. Podejście robotyczne ma zalety w porównaniu ze standardowym podejściem laparoskopowym. Po pierwsze, poprawa widzenia dzięki trójwymiarowemu obrazowaniu w wysokiej rozdzielczości pozwala na lepszą wizualizację struktur anatomicznych dla chirurga zarówno podczas fazy sekcji, jak i rekonstrukcji 5,13,19. Po drugie, wkrętaki igłowe wzmocnione artykulacją nadgarstkową pozwalają na łatwe szycie w celu opanowania krwawienia podczas otwierania MPD. Po trzecie, otwarcie MPD nie jest ograniczone kierunkiem instrumentów laparoskopowych, ponieważ diatermia monopolarna ma artykulację nadgarstka.
Jak zaobserwowali Khan i wsp.8, śródoperacyjne badanie ultrasonograficzne jest użytecznym narzędziem do identyfikacji MPD. Dodając kolorowy Doppler, ultradźwięki mogą być również bardzo przydatne w identyfikacji trajektorii tętnicy żołądkowo-dwunastniczej. Ważne jest zmierzenie długości pętli Roux za pomocą długiego szwu. Określenie długości pętli jelitowej za pomocą widoku robotycznego może być szczególnie trudne. Może to mieć znaczenie w przypadku przetoki trzustkowej z ryzykiem refluksu treści jelitowej w przypadku krótkiej pętli Roux.
Procedura z użyciem robota jest dłuższa, bardziej kosztowna i trudniejsza niż metoda otwarta13. Co więcej, zastosowanie tej technologii wymaga doświadczonych chirurgów zarówno w chirurgii otwartej, jak i laparoskopowej, zwłaszcza że brakuje dotykowego sprzężenia zwrotnego20. RLPJ jest wyzwaniem i obejmuje wiele krytycznych etapów podczas fazy sekcji i rekonstrukcji.
Zrobotyzowany LPJ z podwójnym przecięciem tętnicy żołądkowo-dwunastniczej jest złożoną, ale wykonalną operacją dla pacjentów z bolesnym MPD i rozszerzonym MPD, którzy nie reagują na leczenie zachowawcze. Ze względu na możliwe powikłanie tej procedury i obawy dotyczące progu rocznej liczby przypadków minimalnie inwazyjnej chirurgii trzustki, uważamy, że powinna być ona wykonywana tylko w dużych ośrodkach przez chirurgów z dużym doświadczeniem zarówno w otwartej, jak i minimalnie inwazyjnej chirurgii trzustki21.
Ze względu na ograniczone wskazania do zabiegu, obecnie wszystkie publikowane serie opierają się na niewielkiej liczbie chorych, wahającej się od 6 do 17 inkluzji 7,16,17,18. Dalsze badania powinny zbadać długoterminowe wyniki dla pacjentów poddawanych zrobotyzowanej LPJ, aby potwierdzić, że podejście robotyczne jest korzystne i bezpieczne.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Chcielibyśmy podziękować dr Melissie Hogg, która wspierała nas i szkoliła w zakresie robotycznej chirurgii trzustki.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Systems | |||
| Arietta Ultrasound | Hitachi | L43K / arietta v70 | Służy do śródoperacyjnej ultrasonografii laparoskopowej. |
| Konsola chirurga da Vinci | IS | SS999 | Służy do sterowania robotem chirurgicznym. |
| Wózek da Vinci Vision | IS | VS999 | Wózek wizyjny zawiera zaawansowane technologie wizyjne i energetyczne oraz zapewnia komunikację między komponentami systemu da Vinci. |
| Da Vinci Xi | JEST | K131861 | Robot chirurgiczny: " wózek boczny pacjenta" |
| Instruments | |||
| Cobra Liver Retraktor Diamond-Flex | CareFusion | 89-6216 | Cofanie wątroby w celu optymalnego odsłonięcia pola operacyjnego. |
| Endoskop da Vinci Xi z kamerą, 8 mm, 30& | IS | 470027 | Kamera robota da Vinci. |
| ENDOEYE Sztywny wideolaparoskop, 10 mm, 30& | Olympus | WA50042A | Aby zajrzeć do wnętrza jamy brzusznej. |
| Kleszcze bipolarne z okienkiem ENDOWRIST | IS | 470205 | Służy do preparowania i koagulacji. |
| NOŻYCE DO GORĄCA ENDOWRIST | SĄ | Służy do cięcia i koagulacji. | |
| Sterownik igłowy ENDOWRIST Mega SutureCut | JEST | 470309 | używany jako wkrętak do igieł. |
| Stały haczyk do kauteryzacji ENDOWRIST | JEST | 470183 | służy do koagulacji. |
| Kleszczyki | ENDOWRIST SĄ | 470093 | Służy do preparacji. |
| LigaSure Dolphin Tip 37cm | Medtronic | LS1500 | Służy do uszczelniania i dzielenia naczyń. |
Bibliografia
- Van Der Gaag, N. A., et al. Functional and medical outcomes after tailored surgery for pain due to chronic pancreatitis. Annals of Surgery. 255 (4), 763-770 (2012).
- Cahen, D. L., et al. Long-term outcomes of endoscopic vs surgical drainage of the pancreatic duct in patients with chronic pancreatitis. Gastroenterology. 141 (5), 1690-1695 (2011).
- Cahen, D. L., et al. Endoscopic versus surgical drainage of the pancreatic duct in chronic pancreatitis. New England Journal of Medicine. 356, 676-684 (2007).
- Zhao, X., Cui, N., Wang, X., Cui, Y. Surgical strategies in the treatment of chronic pancreatitis: An updated systematic review and meta-analysis of randomized controlled trials. Medicine (United States). 96 (9), 6220(2017).
- Meehan, J. J., Sawin, R. Robotic lateral pancreaticojejunostomy (Puestow). Journal of Pediatric Surgery. 46 (6), 5-8 (2011).
- Kempeneers, M. A., et al. Multidisciplinary treatment of chronic pancreatitis: an overview of current step-up approach and new options. Nederlands Tijdschrift voor Geneeskunde. 161, (2017).
- Kim, E. Y., Hong, T. H. Laparoscopic Longitudinal Pancreaticojejunostomy Using Barbed Sutures: an Efficient and Secure Solution for Pancreatic Duct Obstructions in Patients with Chronic Pancreatitis. Journal of Gastrointestinal Surgery. 20 (4), 861-866 (2016).
- Khan, A. S., Siddiqui, I., Vrochides, D., Martinie, J. B. Robotic pancreas drainage procedure for chronic pancreatitis: robotic lateral pancreaticojejunostomy (Puestow procedure). Journal of Visceral Surgery. 4 (4), 72(2018).
- Khaled, Y. S., Ammori, M. B., Ammori, B. J. Laparoscopic lateral pancreaticojejunostomy for chronic pancreatitis: A case report and review of the literature. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 21 (1), 36-40 (2011).
- Puestow, C. B., Gillesby, W. J. Retrograde Surgical Drainage of Pancreas for Chronic Relapsing Pancreatitis. A.M.A Archives of Surgery. 76 (6), 898-907 (1958).
- Adams, D. B. The Puestow Procedure: How I Do It. Journal of Gastrointestinal Surgery. 17 (6), 1138-1142 (2013).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15, 1243(2011).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20 (9), 1658-1665 (2016).
- D'Haese, J. G., Ceyhan, G. O., Demir, I. E., Tieftrunk, E., Friess, H. Treatment options in painful chronic pancreatitis: A systematic review. HPB. 16 (6), 512-521 (2014).
- Bachmann, K., Izbicki, J. R., Yekebas, E. F. Chronic pancreatitis: Modern surgical management. Langenbeck's Archives of Surgery. 396, 139-149 (2011).
- Khaled, Y., Ammori, B. Laparoscopic lateral pancreaticojejunostomy and laparoscopic berne modification of beger procedure for the treatment of chronic pancreatitis: The first UK experience. Surgical Laparoscopy Endoscopy & Percutaneous Techniques. 24 (5), 178-182 (2014).
- Palanivelu, C., et al. Laparoscopic lateral pancreaticojejunostomy: A new remedy for an old ailment. Surgical Endoscopy and other Interventional Techniques. 20 (3), 458-461 (2006).
- Tantia, O., Jindal, M. K., Khanna, S., Sen, B. Laparoscopic lateral pancreaticojejunostomy: Our experience of 17 cases. Surgical Endoscopy and Other Interventional Techiques. 18 (7), 1054-1057 (2004).
- Eid, G. M., Entabi, F., Watson, A. R., Zuckerbraun, B. S., Wilson, M. A. Robotic-Assisted Laparoscopic Side-to-Side Lateral Pancreaticojejunostomy. Journal of Gastrointestinal Surgery. 15 (7), 1243-1243 (2011).
- Hamad, A., Zureikat, A. H., Zeh, H. J. Minimally Invasive Drainage Procedures for Chronic Pancreatitis. Minimally Invasive Surgery of the Pancreas. Boggi, U. , Springer-Verlag Italia Srl. Milan, Italy. 115-121 (2018).
- Wright, G. P., Zureikat, A. H. Development of Minimally Invasive Pancreatic Surgery: an Evidence-Based Systematic Review of Laparoscopic Versus Robotic Approaches. Journal of Gastrointestinal Surgery. 20, 1658-1665 (2016).
Przedruki i uprawnienia
