Model symulacyjny specjalnie wspierający wstępny projekt pompy o zmiennej wydajności elektrycznej (EVDP) jest rozwijany i częściowo weryfikowany przez eksperymenty. Wydajność sterowania, żywotność, niezawodność itp. można ocenić przy użyciu proponowanego modelu, który obejmuje główne wymagania dotyczące wydajności w ramach zadania wstępnego projektu EVDP.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Metoda modelowania i symulacji dla wstępnego projektu pompy o zmiennej wydajności
W tym artykule
Podsumowanie
Streszczenie
Siłowniki elektrohydrostatyczne (EHA) zostały gruntownie zbadane w środowisku akademickim, a ich zastosowania w różnych dziedzinach przemysłu są coraz szersze. EHA o zmiennej prędkości obrotowej ma teraz pierwszeństwo przed EHA o zmiennej wydajności, ale jego silnik napędowy i związana z nim elektronika napotykają problemy podczas stosowania w zastosowaniach o dużej mocy: niska dynamika, wysokie rozpraszanie ciepła, wysoka cena itp. W związku z tym rozważono zastosowanie EHA o zmiennym wydatku wyposażonym w pompę o zmiennej wydajności (EVDP). Sam EVDP jest systemem mechatronicznym, który integruje pompę tłokową, kulową, skrzynię biegów i silnik synchroniczny z magnesami trwałymi (PMSM). W związku z tym należy zbadać EVDP, aby zapewnić jego działanie na poziomie systemu, gdy jest stosowany w EHA. Oprócz dotychczasowych badań nad parametrami technicznymi EVDP, niezbędna jest dedykowana metoda projektowania w celu dalszego obniżenia kosztów użytkowania EVDP i zbadania jego potencjału wydajnościowego. W tym przypadku wybierana jest metoda wstępnego projektowania EVDP oparta na symulacji do projektowania EVDP o mocy 37 kW. Po pierwsze, wcześniej zaproponowany multidyscyplinarny model EVDP został rozszerzony o poprawę generowania parametrów, w tym żywotności EVDP, niezawodności, modeli sterowania itp. Po drugie, proponowany model jest częściowo weryfikowany przy użyciu zmniejszonego prototypu. Po trzecie, EVDP jest symulowany na poziomie systemu, wspierany przez proponowany model. Wydajność EVDP jest oceniana zgodnie z określonymi wymaganiami projektowymi. Temperatura, przepustowość i dokładność, niezawodność i żywotność itp. są przewidywane dla EVDP. Wyniki symulacji wskazują na możliwość zastosowania EVDP w EHA o zmiennym przemieszczeniu. Proponowana metoda modelowania i symulacji może być wykorzystana do oceny różnorodnych wyników EVDP i spełnienia ogólnych wymagań projektowych. Metoda ta może również pomóc w rozwiązaniu wstępnych wyzwań projektowych pod względem ograniczonej ilości informacji i niezawodności. W związku z tym proponowana metoda jest odpowiednia do realizacji metody wstępnego projektowania EVDP opartej na symulacji.
Wprowadzenie
Siłowniki elektrohydrostatyczne (EHA) cieszą się coraz większym zainteresowaniem w zastosowaniach takich jak prasy przemysłowe, duże maszyny mobilne, manipulatory dźwigowe i główne sterowanie samolotami ze względu na połączenie zalet zarówno siłowników elektrycznych, jak i hydraulicznych1. Można wyróżnić dwa podstawowe typy EHAs: EHA o zmiennej prędkości i EHA o zmiennym przemieszczeniu2. Obecnie EHA o zmiennej prędkości obrotowej jest bardziej popularny niż EHA o zmiennym wydatku ze względu na wyższą wydajność i prostotę. Jednak wraz z wyższym poziomem mocy EHA, który jest potrzebny w ciężkich pojazdach, takich jak ciężkie rakiety nośne3 i submarines4, silnik napędowy i związana z nim elektronika EHA o zmiennej prędkości mają problemy związane z niską dynamiką, wysokim rozpraszaniem ciepła, wysoką ceną itp. W związku z tym EHA o zmiennej wydajności jest ponownie rozważany dla tych zastosowań o dużej mocy (>30 kW), ponieważ jego sterowanie odbywa się za pomocą urządzenia o małej mocy, które reguluje wydajność pompy.
Jednym z głównych problemów, które uniemożliwiają priorytetowe traktowanie EHA o zmiennym wydatku, jest jego kłopotliwa jednostka sterująca wydatkiem pompy, która sama w sobie jest kompletnym systemem hydraulicznym sterowanym zaworem. W celu rozwiązania tego problemu zaproponowano pompę o zmiennej wydajności elektrycznej (EVDP) za pomocą kompaktowej elektrycznej jednostki sterującej wydatkiem. Taka konstrukcja poprawia kompaktowość, wydajność itp. EHA o zmiennej pojemności, co w pewnym stopniu rozwiązuje poprzednią słabość. W związku z tym stosowanie EHA o zmiennym przemieszczeniu do zastosowań o dużej mocy może być ułatwione dzięki zastosowaniu nowo zaproponowanego EVDP. Jednak złożoność EVDP jest znacznie większa w porównaniu z konwencjonalną, hydraulicznie sterowaną pompą o zmiennej wydajności, ponieważ integruje komponenty z kilku nowych dyscyplin. W związku z tym pojawiły się konkretne działania badawcze oparte na EVDP. Nasza grupa badawcza rozpoczęła badania EVDP5 i kontynuuje jego rozwój6. Liu opracował EVDP dla aplikacji EHA i przeprowadził testy eksperymentalne7. Niektóre firmy hydrauliczne dostarczają również produkty EVDP. Oprócz badań dotyczących komponentów technicznych EVDP, metoda projektowania odpowiadająca rzeczywistym wymaganiom aplikacji jest również istotna dla zwiększenia kompetencji EVDP poprzez dalsze obniżenie kosztów stosowania EVDP i zbadanie ich potencjału wydajnościowego. W związku z tym niezbędna jest konkretna metoda wstępnego projektowania EVDP w celu optymalizacji kompromisów w zakresie wydajności na poziomie systemu poprzez analizę sprzężonych dyscyplin. Wstępny projekt oparty na symulacji jest interesujący dla tego typu multidyscyplinarnego sprzężenia produktów mechatronicznych8.
Chociaż nie zaproponowano żadnych konkretnych modeli symulacyjnych dla wstępnego projektu EVDP, ponieważ jest to nowo zaproponowana koncepcja, wiele badań zostało zainwestowanych w powiązane produkty mechatroniczne. Dynamiczny model EHA został zbudowany w celu optymalizacji masy, wydajności i wydajności sterowania we wstępnym projekcie9, ale nie uwzględniono żywotności, niezawodności, charakterystyki termicznej itp., które są istotnymi wskaźnikami wydajności, które powinny być brane pod uwagę we wstępnym projekcie. Inny dynamiczny model EHA został również wykorzystany do optymalizacji kosztów, wydajności i wydajności sterowania10, a następnie opracowano model termiczny do oceny charakterystyki termicznej zoptymalizowanego EHA11, ale niezawodność i żywotność nie zostały uwzględnione. Przedstawiono kompleksową metodę wstępnego projektowania siłowników elektromechanicznych (EMA)12. Dla tej metody zaproponowano konkretne modele o różnych funkcjach, zdolne do analizowania różnych cech, a także opracowano modele niezawodności i żywotności13. Wytrzymałość mechaniczną, zdolność do zasilania, wydajność cieplną itp. można było w ten sposób ocenić, ale nie chodziło o wydajność sterowania. Inna metoda wstępnego projektowania EMA wykorzystywała dynamiczny model EMA i powiązane modele wymiarowania komponentów14. Koszt, masa, trwałość zmęczeniowa, moc, ograniczenia fizyczne itp. były uwzględnione w analizie symulacyjnej, ale niezawodność i wydajność sterowania nie zostały uwzględnione. Zaproponowano model dynamiczny dla projektu optymalizacji hydraulicznego hybrydowego układu napędowego15. Moc, wydajność, sterowanie itp. mogły być symulowane, ale niezawodność i żywotność nie były brane pod uwagę. Zaproponowano modele do analizy systemu sterowania lotem opartego na EHA, w ramach których wykorzystano proste równania przenoszenia mocy i funkcje masy16. Biorąc pod uwagę, że modele wykorzystano do analiz na poziomie pojazdu i misji, ograniczony zakres atrybutów modeli był właściwy. Jako główny element EHA, serwomotory przyciągnęły osobną uwagę w zakresie modelowania i projektowania, a wyniki są również pouczające dla rozwoju modeli EHA. Sieci termiczne, modele wagowe itp. mogą być również brane pod uwagę w modelowaniu EHA17,18,19. Z przeanalizowanej literatury wynika, że nawet biorąc pod uwagę wyniki dotyczące produktów związanych z EVDP, opracowane modele nie analizują wszystkich atrybutów wpływających na wydajność produktów dla wstępnego projektu. Wydajność sterowania, wydajność cieplna, niezawodność i żywotność to atrybuty, które zostały najbardziej zaniedbane przy budowie modeli. W związku z tym w niniejszym artykule zaproponowano pakiet modelowy zdolny do analizy wszystkich najważniejszych atrybutów wydajności dla wstępnego projektu EVDP. Przedstawiono również analizę symulacyjną w celu lepszego zobrazowania funkcji modelu. Ten artykuł jest rozszerzeniem poprzedniej publikacji20, ponieważ usprawnia generowanie parametrów, obejmuje model żywotności, model niezawodności i model sterowania, optymalizuje koszt obliczeń, waliduje model i przeprowadza dogłębną analizę symulacyjną itp.
Konwencjonalna hydrauliczna jednostka sterująca pompy tłokowej o zmiennym wydatku została zastąpiona siłownikiem elektrycznym, aby poprawić kompaktowość i zmniejszyć rozpraszanie ciepła, jak pokazano na Rysunek 1. Siłownik elektryczny składa się ze kulowej, przekładni i silnika synchronicznego z magnesami trwałymi (PMSM). Siłownik elektryczny łączy tarczę sterującą za pomocą pręta sterującego w celu regulacji wydatku pompy. W przypadku stosowania w EHA, pozycja obrotowa tarczy sterującej EVDP jest kontrolowana w pętli zamkniętej przez modulację PMSM. Siłownik elektryczny jest zintegrowany z pompą tłokową w obustronnej obudowie, tworząc integralny element. Taka konstrukcja zanurza siłownik elektryczny w płynie roboczym i w ten sposób wzmacnia efekty sprzężenia wielodomenowego.
Ponieważ EVDP jest typowym wielodomenowym produktem mechatronicznym, jego wstępny projekt odgrywa kluczową rolę w optymalizacji kompromisów w zakresie wydajności na poziomie systemu i nakreśleniu wymagań dotyczących projektowania komponentów. Proces ten jest zilustrowany na rysunku Rysunek 2 oparty na schemacie projektowania opartym na symulacji10,12. Krok 1 najpierw analizuje wybraną architekturę EVDP, jak w Rysunek 1, i podsumowuje parametry projektowe w oparciu o określone wymagania dotyczące wydajności. Następnie zadanie projektowe jest zwykle przekształcane w problem optymalizacyjny w celu zbadania optymalizacji wydajności EVDP. Odbywa się to poprzez konwersję parametrów projektowych na zmienne optymalizacyjne i przekształcenie wymagań dotyczących wydajności w cele i ograniczenia. Warto zauważyć, że parametry projektowe należy podzielić na kategorie aktywne, sterowane i empiryczne. Tylko aktywne parametry są używane jako zmienne optymalizacyjne ze względu na ich cechy niezależności. Pozostałe dwie kategorie są generowane automatycznie przez estymację na podstawie aktywnych parametrów. W związku z tym w Kroku 2 opracowywane są modele estymacji parametrów sterowanych i empirycznych. Te narzędzia do szacowania są używane w każdej iteracji optymalizacji, a także w kroku 5 do formułowania wszystkich wymaganych parametrów symulacji. Krok 3 tworzy modele obliczeniowe dla każdego celu optymalizacji lub ograniczenia, które odzwierciedlają wymaganą wydajność. Modele te powinny być wydajne obliczeniowo; W przeciwnym razie koszt kalkulacji optymalizacji byłby nie do przyjęcia. Krok 4 wykonuje obliczenia optymalizacyjne, które są zwykle wieloobiektywne i multidyscyplinarne. Zajmuje się również niepewnościami parametrów w fazie projektowania wstępnego. Krok 5 konstruuje ogólny model zaprojektowanego EVDP i wykorzystuje go do walidacji wyników optymalizacji poprzez symulację EVDP w typowych cyklach pracy. Model ten jest najlepszym narzędziem do oceny wstępnych wyników projektu. Dlatego model ten powinien charakteryzować się najwyższą wiernością i obejmować wszystkie wpływowe cechy w ściśle powiązanym stylu. Na koniec uzyskuje się wstępne wyniki obliczeń i wyniki wymiarowania na poziomie systemu.
Ten artykuł skupia się na metodzie modelowania i symulacji systemu EVDP, która obejmuje przeprowadzenie analizy parametrów w Kroku 1 i ukończenie Kroków 2 i 5. Po pierwsze, parametry projektowe są ustalane w oparciu o architekturę EVDP i wymagania projektowe i są podzielone na trzy podkategorie. Po drugie, modele estymacji dla parametrów nieaktywnych są opracowywane w oparciu o prawa skalowania, katalogi komponentów, funkcje empiryczne itp. Po trzecie, ogólny model EVDP jest konstruowany przy użyciu multidyscyplinarnych równań sprzęgania oraz dodatkowych podmodeli żywotności i niezawodności, a model jest częściowo weryfikowany za pomocą eksperymentów. Na koniec poprzednie wyniki wymiarowania są importowane do skonstruowanego modelu w celu przeprowadzenia analizy symulacyjnej w typowych cyklach pracy. Wydajność na poziomie systemu jest określana na podstawie wyników symulacji. Oceniana jest również czułość parametrów i solidność konstrukcji. W związku z tym w niniejszym artykule opracowano specyficzną metodę modelowania i symulacji dla wstępnego projektu EVDP. Wydajność EVDP do zastosowania w EHA jest kompleksowo przewidywana. Proponowana metoda stanowi praktyczne narzędzie do opracowywania EVDP i EHA o zmiennym przemieszczeniu do zastosowań o dużej mocy. Metoda ta może być również wykorzystywana do opracowywania narzędzi symulacyjnych dla innych rodzajów produktów mechatronicznych. EVDP w tym artykule odnosi się do elektromechanicznie sterowanej pompy o zmiennej wydajności, ale elektrohydraulicznie sterowana pompa o zmiennej wydajności nie jest objęta zakresem tego artykułu.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
UWAGA: W tym protokole wykorzystano oprogramowanie Matlab oraz Simcenter Amesim (dalej nazywane platformą symulacji systemów), które wymieniono w Tabeli materiałów. Jednakże proponowany protokół nie ogranicza się do realizacji wyłącznie w tych dwóch aplikacjach.
1. Wybór i klasyfikacja parametrów projektowych EVDP (krok 1 na Rysunku 2)
- Rozłóż strukturę EVDP na przedstawioną na Rysunku 1 jednostkę pompy tłokowej, śrubę kulową, przekładnię, PMSM oraz kontroler. Sprawdź wymagania dotyczące wydajności EVDP.
UWAGA: W szczególności w niniejszym artykule wymagania obejmowały pojemność mocy, wydajność sterowania, wydajność cieplną, trwałość, niezawodność, sprawność oraz wagę. - Podsumuj parametry wymiarowe i specyfikacje poszczególnych komponentów EVDP. Przeanalizuj parametry i specyfikacje, a następnie wybierz te związane z określonymi wymaganiami wydajnościowymi EVDP.
UWAGA: Wybrane parametry i specyfikacje komponentów są parametrami projektowymi w wstępnym projekcie EVDP, jak pokazano w Tabeli 1. Tabela 1 zawiera również wyniki klasyfikacji parametrów uzyskane w kroku 1.3. - Podziel parametry projektowe na kategorie: aktywne, zależne i empiryczne21, wymienione w Tabeli 120.
- Przypisz niezależne parametry lub specyfikacje najbardziej reprezentatywne dla każdego komponentu do kategorii aktywnej.
- Przypisz parametry, które można wyprowadzić z parametrów aktywnych, do kategorii zależnej.
- Przypisz pozostałe parametry, które są obliczane za pomocą funkcji empirycznych, do kategorii empirycznej.
UWAGA: Odporności cieplne to grupa parametrów wykorzystywanych do modelowania sieci cieplnej. Każdej ścieżce cieplnej przypisuje się odporność cieplną. Liczbę i wartości parametrów cieplnych ostatecznie ustala się na podstawie architektury sieci cieplnej.
2. Opracowanie modeli estymacji parametrów sterowanych i empirycznych (krok 2 na Rysunku 2)
UWAGA: Przeprowadź modelowanie szacunkowe parametrów sterowanych i empirycznych za pomocą oprogramowania Matlab, stosując następujące metody. Dla każdego parametru sterowanego lub empirycznego tworzony jest osobny skrypt.
- Oszacuj parametry pompy i napędu silnikowego na podstawie parametrów aktywnych, stosując prawa skalowania22,23.
NOTKA: Parametry pompy i napędu silnikowego są głównie powiązane z geometrią lub masą, co zazwyczaj spełnia wymagania podobieństwa materiału i geometrii niezbędnego do stosowania praw skalowania.- Określ współczynnik skalowania dowolnego parametru składowej x jako:
 (1)
gdzie x to rozpatrywany parametr, a xref to odpowiadający mu parametr składowej odniesienia. Powiąż parametry aktywne i napędzane z charakterystycznym wymiarem składowej jako:
 (2)
gdzie Y* to współczynnik skalowania jednego parametru aktywnego lub napędzanego, l* to współczynnik skalowania charakterystycznego wymiaru składowej, a α to współczynnik skalowania. - Powiąż każdy parametr napędzany składowej z parametrem aktywnym, łącząc odpowiednie Równanie (2) dla danego parametru napędzanego i parametrów aktywnych.
NOTKA: Przykładowe wyniki to22,23:
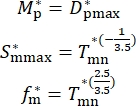 (3)
gdzie symbole równań odnoszą się do Tabela 1. Zobacz Tabelę materiałów w celu uzyskania szczegółów dotyczących pompy tłokowej i silnika użytych w tym protokole.
- Określ współczynnik skalowania dowolnego parametru składowej x jako:
- Oszacuj parametry napędzane przekładni i śruby kulowej na podstawie parametrów aktywnych, korzystając z katalogów komponentów.
NOTKA: Parametry aktywne przekładni i śruby kulowej przyjmują wartości dyskretne. Ciągła zmiana parametrów aktywnych nie jest możliwa ze względu na ograniczenia mechanizmu lub wysokie koszty. Dlatego preferowane jest stosowanie gotowych przekładni lub śrub kulowych.- Oszacuj parametry napędzane przekładni, wyciągając je z arkusza danych przekładni, które najlepiej odpowiadają zdefiniowanemu przełożeniu i momentowi nominalnemu. W szczególności w tym artykule zastosowano głowicę przekładniową (Tabela materiałów) do stworzenia biblioteki przekładni w oprogramowaniu Matlab. Użyj momentu nominalnego przed zdefiniowanym przełożeniem do dopasowania przekładni zgodnie z metodą organizacji portfela określonej głowicy przekładniowej (Tabela materiałów).
- Oszacuj parametry napędzane śruby kulowej, wyciągając je z arkusza danych śruby kulowej, które najlepiej odpowiadają zdefiniowanemu skokowi i obciążeniu nominalnemu. W szczególności w tym artykule zastosowano śrubę kulową (Tabela materiałów) do stworzenia biblioteki śruby kulowej w Matlab. Użyj obciążenia nominalnego przed zdefiniowanym skokiem do dopasowania śruby kulowej zgodnie z metodą organizacji portfela określonej śruby kulowej (Tabela materiałów).
- Oszacuj sprawności pompy, przekładni i śruby kulowej za pomocą funkcji empirycznych.
NOTKA: Parametry sprawności nie są podawane w arkuszach danych pompy, przekładni i śruby kulowej, dlatego są szacowane metodą opartą na funkcjach empirycznych.- Przyjmij, że objętościowa sprawność pompy i mechaniczna sprawność pompy w punkcie pracy nominalnej wynoszą odpowiednio 0,95 i 0,90. Użyj tych dwóch wartości do dopasowania funkcji empirycznych opisujących wycieki i tarcie lepkie w punkcie pracy nominalnej, jak w Równaniu (4) i Równaniu (5)24. Następnie wyznacz współczynniki Epv i Epm funkcji empirycznych. W rezultacie użyj wyznaczonych funkcji empirycznych do symulacji charakterystyk sprawności w pełnych warunkach pracy:
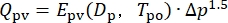 (4)
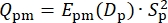 (5)
gdzie Δp to różnica ciśnień w pompie, Tpo to temperatura oleju w pompie, Dp to chwilowe przemieszczenie pompy, a Sp to prędkość pompy.
NOTKA: Dane dotyczące sprawności w punkcie pracy nominalnej gotowych pomp można uzyskać od producenta, nawet jeśli w tym artykule nie było to możliwe. Następnie dane te mogą zastąpić założone wartości, aby poprawić wierność modelu. Wyznaczone współczynniki, które odnoszą się do punktu pracy nominalnej, są dodatkowo regulowane zgodnie z chwilowymi warunkami pracy (czyli przemieszczeniem i temperaturą). - Użyj danych maksymalnej sprawności przekładni lub śruby kulowej do dopasowania funkcji tarcia lepkiego przy maksymalnym obciążeniu i maksymalnej prędkości, jak w Równaniu (6). Następnie wyznacz współczynnik tarcia lepkiego f. W rezultacie zamodeluj chwilową sprawność przekładni lub śruby kulowej, jak w Równaniu (7):
 (6)
 (7)
gdzie Emax, Smax i Fmax to odpowiednio maksymalna sprawność, maksymalna prędkość i maksymalna siła przekładni lub śruby kulowej uzyskane z arkusza danych; E, S i F to odpowiednio chwilowa sprawność, chwilowa prędkość i chwilowa siła przekładni lub śruby kulowej podczas symulacji; a f to współczynnik tarcia lepkiego przekładni lub śruby kulowej.
NOTKA: Przyjmij, że maksymalna sprawność śruby kulowej wynosi 0,90 ze względu na brak danych związanych ze sprawnością. Zaktualizuj funkcję sprawności śruby kulowej, gdy dane dotyczące sprawności staną się dostępne.
- Przyjmij, że objętościowa sprawność pompy i mechaniczna sprawność pompy w punkcie pracy nominalnej wynoszą odpowiednio 0,95 i 0,90. Użyj tych dwóch wartości do dopasowania funkcji empirycznych opisujących wycieki i tarcie lepkie w punkcie pracy nominalnej, jak w Równaniu (4) i Równaniu (5)24. Następnie wyznacz współczynniki Epv i Epm funkcji empirycznych. W rezultacie użyj wyznaczonych funkcji empirycznych do symulacji charakterystyk sprawności w pełnych warunkach pracy:
- Oszacuj parametry oporu termicznego. Oszacuj opory termiczne dla modelu sieci termicznej opracowanego w Kroku 3.3., korzystając z funkcji empirycznych z teorii termodynamiki. Podziel opory termiczne na dwa typy: wymuszonego przewietrzania i przewodzenia.
NOTKA: Zdefiniuj opór termiczny między korpusami EVDP a otoczeniem jako wartość stałą. Wynika to z faktu, że obecny etap bada cechy termiczne wewnątrz pompy, podczas gdy szczegółowe właściwości odprowadzania ciepła przez korpus będą przedmiotem dalszego projektowania termicznego.- Oszacuj opór termiczny przewodzenia między częściami stałymi, korzystając z Równania (8), które oparte jest na prawie skalowania23:
 (8)
gdzie Rsst to opór termiczny między dwiema częściami stałymi, a Tmn to moment nominalny silnika serwowego.
NOTKA: Równanie (8) jest stosowane wyłącznie do szacowania oporu termicznego przewodzenia uzwojenie-korpus, ponieważ jest to jedyny kontakt stały–stały w modelu sieci termicznej. - Oszacuj opór termiczny wymuszonego przewietrzania między częścią stałą a płynem, korzystając z Równania (9)25,26:
 (9)
gdzie Rsft to opór termiczny między częścią stałą a płynem; λf to przewodność termiczna płynu; La to charakterystyczna długość wymiany ciepła; CRe i m to współczynniki zależne od liczby Reynoldsa Re; Pr to liczba Prandtla; a At to powierzchnia wymiany ciepła.
NOTKA: La i inne wymiary strukturalne są szacowane na podstawie praw skalowania, a prędkość płynu przepływającego przez powierzchnię wymiany ciepła jest obliczana chwilowo na podstawie wyników symulacji przepływu pompy.
- Oszacuj opór termiczny przewodzenia między częściami stałymi, korzystając z Równania (8), które oparte jest na prawie skalowania23:
3. Budowanie modelu symulacji systemu (krok 5 na Rysunku 2)
UWAGA: Zbuduj wielodyscyplinarny model sprzężony EVDP, który pozwala na analizę jego pełnej wydajności. Architektura modelu przedstawiona jest na Rysunku 3, a sam model jest realizowany w środowisku symulacji współbieżnej opartym na oprogramowaniu Matlab i platformie symulacji systemów. Najpierw zbuduj indywidualne modele skupione poszczególnych komponentów lub dyscyplin. Następnie połącz modele komponentów/dyscyplin zgodnie z Rysunkiem 3.
- Zbuduj model wagowy EVDP w Matlabie.
- Oblicz masę EVDP poprzez zsumowanie mas poszczególnych składników, uzyskanych z modeli szacowania masy z kroku 2.
- Przeprowadź dynamiczne modelowanie skupionych parametrów EVDP na platformie symulacji systemu.
- Zbuduj model elektromagnetycznego ruchu silnika serwosterownego, model ruchu przekładni mechanicznej, model hydraulicznego ruchu zespołu pompy tłoczkowej oraz model momentu obciążenia tarczy nachylonej, zgodnie z wcześniejszym opisem.20.
- Zamodeluj straty systemu zgodnie z równaniem (10):
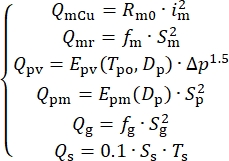 (10)
gdzie QmCu to straty miedziane silnika serwokierowanego; Qpan to straty wirnika silnika serwo; Qpv i Qpm to odpowiednio straty objętościowe i straty mechaniczne pompy; Qg to straty w skrzyni biegów; Qs to straty w śrubie kulowej; im jest prądem silnika serwomechanizmu; Sm to prędkość silnika serwosterowanego; Δp jest różnicą ciśnienia pompy; Tpo jest temperaturą oleju w pompie; Dp to przemieszczenie pompy; Sp to prędkość pompy; fg jest współczynnikiem tarcia lepkiego przekładni; Ss to prędkość obrotowa wejścia skrzyni biegów; oraz Ts jest momentem obrotowym śruby kulowej. - Modeluj właściwości cieczy zgodnie z równaniem (11). Wyznacz współczynniki, dopasowując dane z kartotechniki cieczy do równania (11):
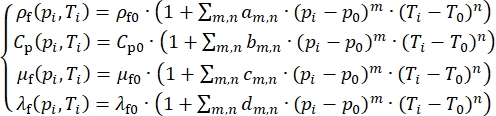 (11)
gdzie ρf i ρf0 to odpowiednio gęstość chwilowa i gęstość odniesienia; Cp i Cp0 to odpowiednio ciepło właściwe chwilowe i odniesienia; μf i μf0 są odpowiednio lepkością absolutną chwilową i odniesienia; λf i λf0 są odpowiednio natychmiastową i odniesieniową przewodnością cieplną; pi to chwilowe ciśnienie i-tego węzła płynu; Ti to chwilowa temperatura i-tego węzła płynu; p0 i T0 są odniesieniem ciśnienia i temperatury właściwości płynu; oraz am,n, bm,n, cm,n, i dm,n są współczynnikami. - Modeluj dynamikę ciśnienia objętości cieczy zgodnie z równaniem (12)27,28. Zamodeluj przepływ przez otwór według równania (4):
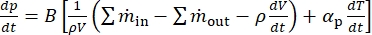 (12)
gdzie p jest ciśnieniem objętości płynu; B jest modułem ściśliwości objętościowej cieczy; ρ jest gęstością cieczy; V jest objętością cieczy; i
 to odpowiednio przepływ masowy wpływający i wypływający z objętości płynu; αp jest współczynnikiem rozszerzalności objętościowej cieczy; oraz T jest temperaturą objętości płynu.
- Zamodeluj kontroler, używając trójwstępnego kontrolera PID, jak w Rycina 46Dostosuj parametry sterowania poprzez kilka prób symulacyjnych, gdy model symulacyjny oraz inne parametry symulacji są gotowe. Dostosuj parametry sterowania od pętli wewnętrznej do zewnętrznej, stopniowo zwiększając wartości wzmocnienia.
- Dodaj model sprężyny obrotowej i tłumika pomiędzy źródłem prędkości napędowej a wirnikiem pompy. Dodaj model sprężyny liniowej i tłumika pomiędzy prędkością wejściową a masą obciążenia śruby kulowej.
UWAGA: Ten krok umożliwia ustalenie przyczynowości równań w modelu jednostki pompy tłokowej i modelu śruby kulowej. Ustaw sztywność sprężyny i tłumienie na stałe wartości, dzięki którym wpływ tych dwóch bloków staje się pomijalny.
- Przeprowadź modelowanie termiczne EVDP na platformie symulacji systemowej.
- Ustaw sieć termiczną dla EVDP20. Dodaj obciążenie termiczne w równaniu (10), z wyjątkiem Qpv, do odpowiednich węzłów termicznych.
- Zamodeluj opory termiczne dla wymiany ciepła między ciałem stałym a ciałem stałym oraz między ciałem stałym a płynem, wykorzystując funkcje parametryczne z kroku 2.4. Zamodeluj wymianę ciepła między węzłami płyn–płyn poprzez wymianę ich zewnętrznych strumieni entalpii (zobacz krok 3.3.4).29.
UWAGA: Do uzyskania parametrów w równaniu (9) na podstawie praw skalowania niezbędna jest odniesieniowa struktura wymiany ciepła oraz wymiary EVDP. Wykorzystana struktura wymiany ciepła EVDP przedstawiona jest na Rycina 5. - Modeluj dynamikę temperatury węzłów termicznych stałych zgodnie z równaniem (13):
 (13)
gdzie , mi cp są odpowiednio strumieniem ciepła, masą i ciepłem właściwym węzła stałego.
- Modeluj dynamikę temperatury objętości cieczy zgodnie z równaniem (14)27,28:
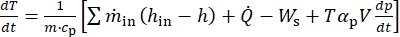 (14)
gdzie p, m, cp, oraz αp są odpowiednio ciśnieniem, masą, ciepłem właściwym oraz współczynnikiem rozszerzalności objętościowej węzła cieczy; V i h są odpowiednio objętościami i entalpią węzła płynu; i hw to odpowiednio strumień masowy i entalpia przepływu wchodzącego; to współczynnik wymiany ciepła; oraz Ws jest pracą wału węzła cieczy. - Zamodeluj dynamikę temperatury otworów zgodnie z równaniem (15). To również określa efekty obciążenia cieplnego Pytaniepv. Modeluj otwory jako idealny węzeł przenoszenia entalpii, który bezpośrednio przekazuje napływającą entalpię do odpływającej entalpii.
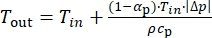 (15)
gdzie αp, ρ, oraz cp są odpowiednio współczynnikiem rozszerzalności objętościowej, gęstością i ciepłem właściwym płynu. - Modeluj przepływy entalpii wewnątrz pompy zgodnie z równaniem (16):
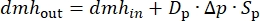 (16)
gdzie dmhna zewnątrz i dmhw to odpowiednio szybkość przepływu entalpii wychodzącej i wpływającej; oraz Dp, Δp i Sp są odpowiednio przemieszczeniem, różnicą ciśnienia i prędkością pompy.
- W celu modelowania trwałości i niezawodności uznaj śrubę kulową oraz jednostkę pompy tłokowej za elementy krytyczne pod względem trwałości i niezawodności. Jako parametr trwałości/niezawodności EVDP przyjmij mniejszą z ocenionych wartości trwałości/niezawodności tych dwóch komponentów. Przeprowadź modelowanie za pomocą skryptów Matlab.
- Użyj trwałości kulowego wałka śrubowego jako jego czasu życia. Użyj trwałości zespołu pompy tłokowej jako jej czasu życia. Zamodeluj czas życia kulowego wałka śrubowego i zespołu pompy tłokowej zgodnie z równaniami (17) i (18).13,30:
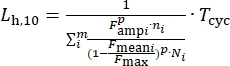 (17)
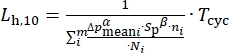 (18)
gdzie Famperi i Fśredniai to amplituda siły obciążenia i średnie obciążenie śruby kulowej, wyznaczone na podstawie wyników symulacji obciążenia śruby kulowej przy użyciu metody zliczania cykli metodą deszczową (rainflow counting); Fmaksymalny to maksymalna dopuszczalna siła obciążenia śruby kulowej; Δpśredniai to średnie ciśnienie obciążenia pompy wyznaczone na podstawie wyników symulacji ciśnienia obciążenia pompy uzyskanych metodą rainflow; Sp to prędkość pompy; m to liczba różnych cykli, które są zliczane; ni jest ilością i-tego cyklu; Ni jest ilością i-tego cyklu, która może wyczerpać żywotność komponentu; Tcyc to długość cyklu pracy, z którego m cykle są identyfikowane; oraz p, α, i β to stałe doświadczalne.
UWAGA: Ni uzyskuje się poprzez dopasowanie odpowiadającego mu naprężenia obciążeniowego, , do liniowej krzywej S-N w skali logarytmicznej, która jest ustalana przy użyciu danych maksymalnego obciążenia oraz danych nominalnego czasu pracy dla danego komponentu. Krzywą S-N w skali logarytmicznej można poprawić, gdy będą dostępne dodatkowe dane dotyczące trwałości.
- Zakładając niezawodność śruby kulowej i odpowiadającej jej pompy na poziomie 0,90 w okresie żywotności, zdefiniuj niezawodność obliczoną dla 50 000th godzina pracy. Zamodeluj niezawodność zespołu śruby kulowej i pompy tłoczkowej zgodnie z równaniem (19)13:
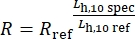 (19)
gdzie Rref to niezawodność odniesienia w okresie odniesienia Lh,10 i Lh,10 spec jest określonym czasem pracy niezbędnym do oceny niezawodności.
- Użyj trwałości kulowego wałka śrubowego jako jego czasu życia. Użyj trwałości zespołu pompy tłokowej jako jej czasu życia. Zamodeluj czas życia kulowego wałka śrubowego i zespołu pompy tłokowej zgodnie z równaniami (17) i (18).13,30:
- Złóż model.
- Umieść wszystkie niezbędne równania (wprowadzone w krokach 3.1–3.4) każdego węzła w Rysunek 3 łącząc je w blok modelowy dla każdego węzła. Określić zmienne wejściowe i wyjściowe dla każdego węzła.
UWAGA: Weźmy jako przykład teoretyczny węzeł pompy tłokowej; obejmuje on pięć równań: moment napędowy z uwzględnieniem strat mechanicznych, przepływ wyjściowy bez uwzględnienia przecieków (przecieki są modelowane oddzielnie za pomocą przewężenia), zmianę wydatkowania zgodnie z ruchem sterującym wydatkowaniem, transport entalpii oraz moment obciążenia wytwarzany przez tarczę nachyloną. Wielkościami wejściowymi są prędkość napędowa, ciśnienie i temperatura na dwóch złączach oraz przesunięcie tarczy nachylonej. Wielkościami wyjściowymi są kąt wału, moment obciążenia wału napędowego, przepływ wyjściowy, entalpia wyjściowa oraz moment obciążenia wytwarzany przez tarczę nachyloną. - Zdefiniuj wejścia i wyjścia ogólnego modelu EVDP i przeprowadź analizę przyczynowości wszystkich węzłów. Dodaj dodatkowe węzły, jeśli jest to konieczne, aby zapewnić przyczynowe połączenie wszystkich węzłów. Następnie połącz wszystkie węzły, tworząc ogólny model EVDP, jak na Rycina 3.
UWAGA: Trzy węzły ścieżki płynu oraz dwa wewnętrzne węzły portów w Rysunek 3 zostały dodane, aby zapewnić zgodność przyczynowości całego modelu. Są modelowane jako przewężenia (Równanie [4]).
- Umieść wszystkie niezbędne równania (wprowadzone w krokach 3.1–3.4) każdego węzła w Rysunek 3 łącząc je w blok modelowy dla każdego węzła. Określić zmienne wejściowe i wyjściowe dla każdego węzła.
4. Weryfikacja częściowego modelu (krok 5 na Ryc. 2)
UWAGA: Użyj prototypu EVDP i jego stanowiska testowego, aby zweryfikować metodę modelowania opisaną w kroku 3. Krok 4 (weryfikacja modelu) został wykonany w tym artykule, ponieważ EVDP został dopiero opracowany, a modele zostały nowo zaproponowane. Prototyp EVDP użyty w tym artykule był pomniejszony w porównaniu z urządzeniem przeprowadzonym w symulacji w kroku 5. Modele zweryfikowane na podstawie pomniejszonego prototypu uznaje się za stosowane do symulacji tego samego typu EVDP w innych rozmiarach. W przyszłych zadaniach modelowania i symulacji podczas wstępnego projektowania tego samego typu EVDP krok 4 można pominąć.
- Przeprowadź przygotowanie eksperymentalne.
- Zbuduj prototyp EVDP zgodnie ze schematami przedstawionymi na Rysunku 1. Dostosuj istniejące komponenty, aby utworzyć podzespoły EVDP, takie jak jednostka pompy tłokowej, przekładnia, śruba kulowa i silnik serwo.
UWAGA: do zbudowania prototypu opisanego w niniejszym artykule użyto pompy siedmiotłoczkowej o wydatku 7,4 mL/obr. Maksymalne nachylenie tarczy sterującej wynosiło 18°. Nominalna prędkość obrotowa wynosiła 7000 obr/min, a nominalne ciśnienie – 21 MPa. Skok śruby kulowej wynosił 1,59 × 10⁻³ m, a przełożenie przekładni – 2,47. Prototyp EVDP pokazano na Rysunku 6. - Zamontuj EVDP na stanowisku testowym składającym się z części obciążeniowej i części sterującej31, jak pokazano na Rysunku 7. Połącz trzy porty EVDP z obwodem hydraulicznym części obciążeniowej. Połącz przewody elektryczne EVDP z częścią sterującą.
- Zbuduj prototyp EVDP zgodnie ze schematami przedstawionymi na Rysunku 1. Dostosuj istniejące komponenty, aby utworzyć podzespoły EVDP, takie jak jednostka pompy tłokowej, przekładnia, śruba kulowa i silnik serwo.
- Przeprowadź testowanie prototypu.
- Uruchom pomocnicze źródło mocy hydraulicznej (9), naciskając przycisk uruchomienia na panelu.
- Ustaw wydatek EVDP na 2,5° w polu tekstowym polecenia wydatku za pomocą interfejsu użytkownika. Wzbudź zawór trybu (10) i dostosuj zawory regulacji obciążenia (12) do ciśnienia obciążenia 3,5 MPa za pomocą panelu. Odczytaj i zapisz przepływ wyjściowy EVDP z panelu.
- Ustaw wydatek EVDP kolejno na -18°, -15°, -12°, -10°, -8°, -5°, -2,5°, 2,5°, 5°, 8°, 10°, 12°, 15° i 18°. Zapisz przepływ wyjściowy EVDP dla każdego ustawionego wydatku, jak pokazano na Rysunku 8A.
- Ustaw wydatek EVDP na 2,5° i dostosuj ciśnienie obciążenia odpowiednio do około 3,3 MPa, 5 MPa, 8 MPa, 10 MPa, 13 MPa, 15 MPa, 17 MPa, 18 MPa, 19 MPa, 20 MPa i 21 MPa. Zapisz przepływ wyjściowy EVDP przy każdym ciśnieniu. Następnie ustaw wydatek EVDP na 5°, 8° i 18° i powtórz ustawienia ciśnienia z testu dla wydatku 2,5° dla każdego nowego wydatku. Zapisz przepływ wyjściowy EVDP dla każdego punktu testowego, jak pokazano na Rysunku 8B.
- Wyłącz zawór trybu (10), naciskając przycisk na panelu. Ustaw polecenie częstotliwości przesuwania (od 0,02 Hz do 20,5 Hz przy amplitudzie 2,5°) dla EVDP w polu tekstowym interfejsu użytkownika. Zapisz odpowiedź przemieszczenia EVDP i wyznacz jej charakterystyki amplitudowe i fazowe, jak pokazano na Rysunku 9A.
- Przeanalizuj wyniki eksperymentalne.
- Ustaw aktywne parametry prototypu EVDP w zbudowanym modelu z kroku 3. Model automatycznie generuje inne wymagane parametry symulacji. Ustaw temperaturę otoczenia oraz początkową temperaturę EVDP na 40 °C. Uruchom model symulacyjny w tych samych warunkach, co test prototypu EVDP w kroku 4.2, i zapisz wyniki symulacji.
- Wykreśl wyniki eksperymentalne i symulacyjne dla każdej grupy warunków na tym samym wykresie, jak pokazano na Rysunku 8 i Rysunku 9.
UWAGA: maksymalny błąd symulacji przepływu (2,2 L/min) wystąpił przy wydatku 2,5° i wyniósł 4,35% pełnego przepływu EVDP. Wyniki symulacji charakterystyk częstotliwościowych wykazywały dobrą zgodność z wynikami eksperymentalnymi dla poleceń poniżej 10 Hz, natomiast błędy były większe dla poleceń powyżej 10 Hz. Dokładność symulacji była zadowalająca.
UWAGA: większe błędy wyników symulacji charakterystyk częstotliwościowych dla poleceń powyżej 10 Hz na Rysunku 9A wynikają z narzędzi generowania parametrów proponowanego pakietu modelu. Wyniki symulacji osiągnęły dobrą dokładność przy użyciu rzeczywistych parametrów prototypu, jak pokazano na Rysunku 9B. Błędy generowania parametrów wynikają z faktu, że komponenty referencyjne użyte do szacowania parametrów nie należały do tej samej serii co komponenty prototypu (do prototypu EVDP użyto komponentów własnej produkcji). Dlatego błędy symulacji nie stanowią problemu, gdy wybrane komponenty należą do tej samej serii co komponenty referencyjne, jednak niepewności parametrów omówiono również w kroku 5.
5. Analiza symulacji (krok 5 na Rysunku 2)
UWAGA: Przeprowadź analizę symulacyjną opcji projektu EVDP uzyskaną wcześniej po wykonaniu kroków 3 i 4 (projekt optymalizacyjny) na Rysunku 2. Rozłóż proces symulacji, jak pokazano na Rysunku 10.
- Ustaw aktywne parametry i ustawienia symulacji.
- Użyj zestawu wcześniej uzyskanych aktywnych parametrów EVDP do pierwszej symulacji, przy czym nominalna prędkość EVDP wynosi 7000 obr./min, nominalne ciśnienie EVDP to 28 MPa, maksymalny przemieszczenie EVDP to 12,3 mL/obr., nominalne napięcie silnika serwosterującego to 28 VDC, nominalny moment obrotowy silnika serwosterującego to 0,386 Nm, przekładnia jest pominięta, nominalna siła śruby kulowej to 5460 N, a skok śruby kulowej wynosi 0,005 m.
- Użyj cieczy hydraulicznej GJB1177-1991 15# jako cieczy roboczej w symulacji. Ustaw środowisko przy krytycznej temperaturze 70 °C. Współczynnik wymiany ciepła między obudową EVDP a środowiskiem jest stały i wynosi 20 W/m2/K.
- Ustaw cykl pracy20. Dodaj chłodnicę cieczy, aby odebrać przepływ powrotny z EVDP i doprowadzić ciecz na wlot EVDP.
UWAGA: Chłodnica symuluje komponenty w dalszej części układu w rzeczywistym zastosowaniu. Zawiera 10 L cieczy z powierzchnią wymiany ciepła 5 m2, utrzymując współczynnik wymiany ciepła z otoczeniem na poziomie 50 W/m2/K. Silna rozpraszalność cieplna chłodnicy cieczy służy rozpraszaniu całej mocy wyjściowej EVDP, ponieważ cała moc wyjściowa EVDP jest przekształcana w ciepło przez zawór sterujący obciążeniem. - Ustaw parametry projektowe w zakresach obejmujących przestrzeń projektową w celu przeprowadzenia analizy wrażliwości. W niniejszym artykule jako przykładowy parametr użyto przełożenia przekładni. Ustaw zakres przełożenia przekładni na 1–3,5, aby zbadać wpływ ciągłej zmiany wartości przełożenia przekładni.
UWAGA: Zakres przełożenia przekładni został ustalony poprzez przyjęcie ostatniego numeru serii jako dolnej granicy i następnego numeru serii jako górnej granicy. W ten sposób możliwe było przeanalizowanie wpływu ciągłej zmiany wartości przełożenia przekładni. Ponieważ przełożenie 1 (bez przekładni) było optymalnym przełożeniem przekładni, nie istniało poprzednie przełożenie serii. Dolna granica zakresu musiała wynosić 1 w tej pracy. Przełożenia 3,5 nie trzeba było symulować ponownie, ponieważ zostało już porównane z przełożeniem 1 w poprzednim projekcie optymalizacyjnym i odrzucone. Ostatecznie do analizy wrażliwości wybrano przełożenia 2 i 3. Dostosuj rozmiary pozostałych komponentów tak, aby osiągnąć porównywalną wydajność sterowania przemieszczeniem EVDP po zdefiniowaniu nowego przełożenia przekładni, aby zapewnić rzetelną porównywalność32. - Ustaw parametry projektowe w zakresach obejmujących ich tolerancje w celu przeprowadzenia analizy niepewności. W niniejszym artykule jako przykładowe parametry użyto stałej momentu obrotowego silnika serwosterującego i momentu bezwładności silnika serwosterującego. Ustaw zakres stałej momentu obrotowego silnika serwosterującego i momentu bezwładności silnika serwosterującego na 1 – 20% i 1 + 20% ich oszacowanych wartości, aby sprawdzić wpływ błędów oszacowania na charakterystyki częstotliwościowe EVDP33.
- Uruchom symulację.
- Ustaw model dynamiczny i model termiczny zaproponowane w kroku 3 (zaimplementowane na platformie symulacji systemowej) zgodnie z krokiem 5.1.2. Kliknij Parameter Mode > TFFD3-1 > nazwa pliku dla prostych danych charakterystyki cieczy, aby zaimportować plik właściwości oleju. Kliknij Parameter Mode > THGCV0-1/THGCV0-2 > Temperature of the Fluid, aby ustawić temperaturę środowiska na 70 °C. Kliknij Parameter Mode > THGCV0-1/THGCV0-2 > Convective Heat Exchange Coefficient, aby ustawić współczynnik wymiany ciepła konwekcyjnego na (20 W/m2/K) / (50 W/m2/K).
- Wprowadź aktywne parametry z kroku 5.1.1. do modeli szacowania parametrów (zaimplementowanych w Matlabie) zaproponowanych w kroku 2. Kliknij EDITOR > Run, aby uruchomić skrypt generujący wszystkie niezbędne parametry symulacji, jak pokazano w Tabeli 2.
UWAGA: Parametry sterowania są uzyskiwane zgodnie z opisem w kroku 3.2.5., a nie są generowane automatycznie. - Kliknij EDITOR > Run w Matlabie, aby uruchomić skrypt obliczający wagę i aktywować modele dynamiczne i termiczne przy użyciu parametrów symulacji. Wyniki symulacji są automatycznie uzyskiwane przez ten skrypt.
- Kliknij EDITOR > Run w Matlabie, aby uruchomić skrypt obliczający czas życia i niezawodność EVDP na podstawie zapisanych wyników symulacji.
- Kliknij Simulation Mode na platformie symulacji systemowej, aby sprawdzić wyniki symulacji. Wyprowadź inne wyniki wydajności EVDP z tych wyników symulacji w dziedzinie czasu (np. dokładność sterowania tarczą nachyloną i pasmo, temperaturę pracy EVDP, sprawność EVDP oraz poziom mocy EVDP).
- Kliknij Parameter Mode na platformie symulacji systemowej, aby ustawić parametry symulacji określone w krokach 5.1.4. i 5.1.5. Kliknij EDITOR > Run w Matlabie, aby uruchomić skrypt aktywujący modele dynamiczne i termiczne. Kliknij Simulation Mode na platformie symulacji systemowej, aby sprawdzić wyniki symulacji analiz wrażliwości i niepewności.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
W tej sekcji przedstawiono wyniki uzyskane po wykonaniu wszystkich kroków protokołu, które stanowią część Kroku 1, całość Kroku 2 oraz całość Kroku 5 metody wstępnego projektowania EVDP przedstawionej na Ryc. 2. Informacje wejściowe w protokole obejmują schematy EVDP na Ryc. 1, zoptymalizowane parametry aktywne (wyjaśnione w Kroku 5.1.1.) urządzenia EVDP z Kroku 4 na Ryc. 2 oraz zadania symulacyjne dotyczące wydajności EVDP, które o...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Koncepcja i inne elementy techniczne EVDP zostały przedstawione w poprzednich publikacjach 6,31, co pokazuje możliwość zastosowania i zalety EVDP. Zamiast badać sam EVDP, w niniejszym artykule kontynuowano badanie metody projektowania w odniesieniu do przyszłych rzeczywistych potrzeb aplikacji. W przypadku tego typu wysoce zintegrowanego i multidyscyplinarnego produktu sprzęgającego konieczna jest specyficzna metoda projektowania, która wymaga delikatnych komprom...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Oświadczenia
Autorzy nie mają nic do ujawnienia.
Podziękowania
Autorzy dziękują Pekińskiemu Instytutowi Mechatroniki Precyzyjnej i Kontroli za wsparcie tych badań.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Śruba kulowa | Prototyp NSK | PSS | |
| EVDP | Pekiński Instytut Mechatroniki Precyzyjnej i Sterowania | Dostosowany | 7,4 ml / obr, 7000 obr./min, 21 Mpa |
| Stanowisko testowe EVDP | Pekiński Instytut Mechatroniki Precyzyjnej i Sterowania | dostosowane | Patrz rysunek 7, można dostosować do indywidualnych potrzeb. W tym kontroler Power PMAC, sterownik gwizdka ELMO itp. |
| Przekładnia | Maxon | GP | |
| Matlab | Mathworks | R2020a Silnik synchroniczny | |
| z magnesem Permannet | Maxon | 393023 | |
| Pompa tłokowa | Bosch Rexroth | A10VZO | |
| Simcenter Amesim | Siemens | 2021.1 | platforma symulacji systemu |
Bibliografia
- Ketelsen, S., Padovani, D., Andersen, T. O., Ebbesen, M. K., Schmidt, L. Classification and review of pump-controlled differential cylinder drives. Energies. 12 (7), 1293(2019).
- Alle, N., Hiremath, S., Makaram, S., Subramaniam, K., Talukdar, A. Review on electro hydrostatic actuator for flight control. International Journal of Fluid Power. 17 (2), 125-145 (2016).
- Garrison, M., Steffan, S. Two-fault tolerant electric actuation systems for space applications. 42nd AIAA/ASME/SAE/ASEE Joint Propulsion Conference & Exhibit. , Sacramento, California. (2006).
- Smith, S., Irving, J. Electro hydrostatic actuators for control of undersea vehicles. Joint Undersea Warfare Technology Fall Conference. , Groton, Connecticut. (2006).
- Gao, B., Fu, Y., Pei, Z., Ma, J. Research on dual-variable integrated electro-hydrostatic actuator. Chinese Journal of Aeronautics. 19 (1), 77-82 (2006).
- Yan, X., Yu, L., Pan, J., Fu, J., Fu, Y. Control dynamic performance analysis of a novel integrated electro mechanical hydrostatic actuator. The Proceedings of the 2018 Asia-Pacific International Symposium on Aerospace Technology (APISAT 2018). APISAT 2018. Lecture Notes in Electrical Engineering. 459, Springer. Singapore. 2563-2573 (2018).
- Liu, E. The researches of state space modeling method and dynamic properties for double variable electro-hydraulic servo control system. , Xi'an University of Technology. China. Master's Thesis (2015).
- Jean-Charles, M. Best practices for model-based and simulation-aided engineering of power transmission and motion control systems. Chinese Journal of Aeronautics. 32 (1), 186-199 (2019).
- Xue, L., Wu, S., Xu, Y., Ma, D. A simulation-based multiobjective optimization design method for pump-driven electro-hydrostatic actuators. Processes. 7, 274(2019).
- Andersson, J., Krus, P., Nilsson, K. Optimization as a support for selection and design of aircraft actuation systems. 7th AIAA/USAF/NASA/ISSMO Symposium on Multidisciplinary Analysis and Optimization. , 4887(1998).
- Andersson, J., Krus, P., Nilsson, K., Storck, K. Modelling and simulation of heat generation in electro-hydrostatic actuation systems. Proceedings of the JFPS international symposium on fluid power. The Japan Fluid Power System Society. 314, 537-542 (1999).
- Budinger, M., Reysset, A., Halabi, T. E., Vasiliu, C., Mare, J. C. Optimal preliminary design of electromechanical actuators. Proceedings of the Institution of Mechanical Engineers, Part G: Journal of Aerospace Engineering. 228 (9), 1598-1616 (2014).
- Liscouët, J., Budinger, M., Mare, J. C. Design for reliability of electromechanical actuators. 5th International Conference on Recent Advances in Aerospace Actuation Systems and Components. , Toulouse, France. 174-182 (2010).
- Arriola, D., et al. A model-based method to assist the architecture selection and preliminary design of flight control electro-mechanical actuators. 7th International Conference on Recent Advances in Aerospace Actuation Systems and Components. , Toulouse, France. 166-174 (2016).
- Baer, K., Ericson, L., Krus, P. Framework for simulation-based simultaneous system optimization for a series hydraulic hybrid vehicle. International Journal of Fluid Power. , (2018).
- Hong, G., Wei, T., Ding, X., Duan, C. Multi-objective optimal design of electro-hydrostatic actuator driving motors for low temperature rise and high power weight ratio. Energies. 11 (5), 1173(2018).
- Sun, X., et al. Multiobjective and multiphysics design optimization of a switched reluctance motor for electric vehicle applications. IEEE Transactions on Energy Conversion. 36 (4), 3294-3304 (2021).
- Gerada, D., et al. Holistic electrical machine optimization for system integration. IEEE 3rd International Future Energy Electronics Conference and ECCE Asia (IFEEC 2017-ECCE Asia). IEEE. , 980-985 (2017).
- Golovanov, D., Papini, L., Gerada, D., Xu, Z., Gerada, C. Multidomain optimization of high-power-density PM electrical machines for system architecture selection. IEEE Transactions on Industrial Electronics. 65 (7), 5302-5312 (2017).
- Han, X., et al. Multidisciplinary model for preliminary design of electro-mechanical servo pump. Scandinavian International Conference on Fluid Power. , Tampereen Yliopisto. 362-374 (2019).
- Liscouët, J., Budinger, M., Maré, J. C., Orieux, S. Modelling approach for the simulation-based preliminary design of power transmissions. Mechanism and Machine Theory. 46 (3), 276-289 (2011).
- Negoita, G. C., Mare, J. C., Budinger, M., Vasiliu, N. Scaling-laws based hydraulic pumps parameter estimation. UPB Scientific Bulletin, Series D: Mechanical Engineering. 74 (2), 199-208 (2012).
- Marc, B., Jonathan, L., Fabien, H., Maré, J. C. Estimation models for the preliminary design of electromechanical actuators. Proceedings of the Institution of Mechanical Engineers, Part G: Journal of Aerospace Engineering. 226 (3), 243-259 (2012).
- Kauranne, H. O. J., Kajaste, J. T., Ellman, A. U., Pietola, M. Applicability of pump models for varying operational conditions. ASME International Mechanical Engineering Congress. , 45-54 (2008).
- Bergman, T. L., Incropera, F. P., DeWitt, D. P., Lavine, A. S. Fundamentals of Heat and Mass Transfer. , John Wiley & Sons. Danvers, MA. (2011).
- Whitaker, S. Forced convection heat transfer correlations for flow in pipes, past flat plates, single cylinders, single spheres, and for flow in packed beds and tube bundles. AIChE Journal. 18 (2), 361-371 (1972).
- Li, C., Jiao, Z. Calculation method for thermal-hydraulic system simulation. Journal of Heat Transfer. 130 (8), 1-5 (2008).
- Li, C., Jiao, Z. Thermal-hydraulic modeling and simulation of piston pump. Chinese Journal of Aeronautics. 19 (4), 354-358 (2006).
- Andersson, J., Krus, P., Nilsson, K. Modelling and simulation of heat generation in electro-hydrostatic actuation systems. Proceedings of the JFPS International Symposium on Fluid Power. 1999 (4), 537-542 (1999).
- Pawlus, W., Hansen, M. R., Choux, M., Hovland, G. Mitigation of fatigue damage and vibration severity of electric drivetrains by systematic selection of motion profiles. IEEE/ASME Transactions on Mechatronics. 21 (6), 2870-2880 (2016).
- Hu, B., Fu, J., Fu, Y., Zhang, P. Measurement system design for a novel aerospace electrically actuator. Proceedings of 2021 Chinese Intelligent Systems Conference. , Springer. Singapore. 612-620 (2022).
- De Giorgi, F., Budinger, M., Hazyuk, I., Reysset, A., Sanchez, F. Reusable surrogate models for the preliminary design of aircraft application systems. AIAA Journal. 59 (7), 1-13 (2021).
- Kreitz, T., Arriola, D., Thielecke, F. Virtual performance evaluation for electro-mechanical actuators considering parameter uncertainties. 6th International Conference on Recent Advances in Aerospace Actuation Systems and Components. 2014, Toulouse, France. 136-142 (2014).
- Sanchez, F., Budinger, M., Hazyuk, I. Dimensional analysis and surrogate models for the thermal modeling of multiphysics systems. Applied Thermal Engineering. 110, 758-771 (2017).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
