Protokół ten przedstawia konfigurację urządzenia do testów ściskania zdolnego do precyzyjnego pomiaru właściwości mechanicznych mikrostruktur w obszarze małych odkształceń, wraz z systematyczną metodą testów ściskania z użyciem tego urządzenia. Proponowane urządzenie może być wykorzystywane do analizy różnych mikrostruktur oraz zachowania mechanicznego materiałów na bazie polimerów.
Subskrypcja JoVE jest wymagana do oglądania tego materiału. Zaloguj się lub rozpocznij bezpłatny okres próbny.
Artykuł metodologiczny
Pomiar odpowiedzi na naprężenie ściskające-odkształcenie przy małych odkształceniach
* These authors contributed equally
W tym artykule
Podsumowanie
Streszczenie
W tym badaniu opracowano metodę pomiarową zdolną do precyzyjnej oceny zachowania mechanicznego materiałów i mikrourządzeń w obszarze małych odkształceń. System integruje sterowany silnikiem stopień z, płytkę mikrokontrolera, układ wzmacniacza operacyjnego oraz czujnik siły, umożliwiając zsynchronizowane akwizycje przesunięcia siły poprzez niestandardowe sterowanie i komunikację szeregową. Kalibracja zmiennego rezystora wzmacniacza została przeprowadzona, aby zoptymalizować korelację między przyłożoną siłą a wyjściem czujnika, co dało względny błąd w granicach ±2,0% w porównaniu z komercyjną uniwersalną maszyną testującą do pomiarów. Dokładność pionowego przemieszczenia została zweryfikowana za pomocą laserowego miernika przemieszczenia przy prędkości ruchu celu 1 μm/s, wykazując względny błąd +0,1%. W związku z tym platforma zapewnia rozdzielczość przemieszczenia 1 μm oraz rozdzielczość sił 0,01 N. Testy kompresji przeprowadzono na próbce polidimetylosiloksanu (PDMS) wykonanej w jednej trzeciej standardowych wymiarów ASTM D575-91. Odpowiedzi naprężenia-odkształcenia mierzone przez proponowany system oraz przez uniwersalną maszynę testującą wykazywały ścisłą zgodność, a szacowany moduł ściskania w obszarze małych odkształceń wykazał odchylenie od +5,3% względem wcześniej zgłaszanych wartości. Wyniki te potwierdzają wiarygodność i powtarzalność pomiarów w obszarze małych odkształceń, wspierając oszacowanie modułu na podstawie początkowego liniowego nachylenia przy kontrolowanym ściskaniu. Opracowana platforma jest kompaktowa, łatwa w montażu i opłacalna, zachowując wysoką precyzję i stabilność operacyjną. Zweryfikowana wydajność oraz powtarzalna procedura kalibracji czynią ją odpowiednią dla laboratoriów wymagających dokładnej charakterystyki przy niskich siłach i niewielkich przemieszczeniach. Potencjalne obszary zastosowań obejmują mikroelektromechaniczne systemy polimerowe (MEMS), komponenty robotyki miękkiej oraz mikroigły, gdzie precyzyjne, niskoobciążeniowe testy kompresji oraz weryfikowalna kontrola przemieszczeń są niezbędne do oceny materiałów i projektowania urządzeń.
Wprowadzenie
Zrozumienie mechanicznego zachowania urządzeń mikroelektromechanicznych (MEMS) jest kluczowe dla projektowania, wydajności i niezawodności urządzeń. 1,2. Konwencjonalne uniwersalne maszyny testujące były szeroko stosowane do oceny właściwości mechanicznych; jednak są one drogie i wymagają znacznej przestrzeni, zasobów ludzkich oraz zasobów do instalacji, utrzymania i eksploatacji3. Ponadto, ponieważ zostały one zaprojektowane głównie do pomiarów dużych sił i dużych zakresów przemieszczeń podczas mechanicznych testów materiałów o wysokiej wytrzymałości, istnieją istotne rozbieżności między ich zakresami pomiarowymi a tymi potrzebnymi do oceny właściwości mechanicznych mikrostruktur w obszarze małych odkształceń4. Dlatego potrzebne są badania nad nowym, tanim urządzeniem do testów kompresji oraz metodą eksperymentalną zastosowaną w skali laboratoryjnej o wysokiej powtarzalności, która pozwala na wiarygodne pomiary w obszarze małych odkształceńi sił 5.
Opracowano kilka mechanicznych urządzeń testowych, które można wykorzystać na skalę laboratoryjną, aby scharakteryzować właściwości mechaniczne małych urządzeń MEMS 6,7,8. Jednak większość tych urządzeń została opracowana do testowania materiałów o wysokiej wytrzymałości lub w specjalistycznych środowiskach, dlatego mają ograniczenia w niezawodnym pomiarze właściwości mechanicznych struktur MEMS w zakresie małych odkształceń i sił 9,10.
Aby przezwyciężyć te ograniczenia, proponujemy system testów kompresji o małym przesunięciu oraz metodę, którą można wykorzystać nawet w małych laboratoriach. Proponowana metoda umożliwia ilościową ocenę mechanicznego zachowania materiału poprzez jednoczesne mierzenie niewielkich przemieszczeń i sił podczas procesu ściskania. System działa w zakresie siły 4,4 N i kontrolowanej prędkości wyporu 1 μm/s, zapewniając precyzyjne i stabilne pomiary. System jest kompaktowym, niedrogim zestawem testów kompresyjnych, zaprojektowanym do oceny właściwości mechanicznych mikrostruktur w obszarze o małych odkształceniach.
System ten integruje stopień z czujnikiem siły i płytką mikrokontrolera, umożliwiając jednoczesne pomiary siły i przemieszczenia z dużą precyzją. Walidacja systemu przeprowadzono poprzez kalibrację rezystora sprzężenia zwrotnego (RF) – kluczowy czynnik określający wzmocnienie obwodu wzmacniacza odwracającego się – oraz weryfikację pionowego przemieszczenia za pomocą laserowego miernika przemieszczenia, potwierdzając, że rozdzielczości pomiaru przemieszczenia i siły wynosiły odpowiednio 1 μm i 0,01 N. Wykonano próbki w zmniejszonej skali11,12, z jedną trzecią standardowego rozmiaru (American Society for Testing and Materials (ASTM) D575-91, Standard Test Methods for Rubber Properties in Compression)13), a opracowano metodę testu kompresji do wiarygodnej oceny właściwości mechanicznych mikrostruktur w obszarze małych przemieszczeń i niskich sił14,15.
Krzywe naprężenia-odkształcenia próbek skalowanych mierzono zarówno za pomocą komercyjnej uniwersalnej maszyny testującej (MTS), jak i opracowanego systemu pomiarowego (MS), a wyniki porównano. Na podstawie nachylenia początkowego obszaru liniowego określono moduł ściskania na poziomie 1,39 MPa, co wykazało odchylenie od wartości wcześniej podanych w literaturze16 o +5,3%. To podejście do pomiaru, łączące kontrolę przemieszczenia i pomiar siły17,18, zapewnia powtarzalne ramy pomiarowe odpowiednie dla zastosowań MEMS i bio-MEMS. To podejście nie tylko stanowi wiarygodne ramy do zrozumienia mechanicznego zachowania mikrostruktur, ale także praktyczną metodę oceny materiałów w różnych dziedzinach, w tym w biomedycznych urządzeniach19 oraz miękkiej robotyce20.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Protokół
Materiały eksploatacyjne, sprzęt i używane oprogramowanie są wymienione w Tabeli Materiałów.
1. Konfiguracja systemu pomiarowego
UWAGA: Rysunek 1 pokazuje MS używany do testów kompresji. Stopień z składa się z liniowego siłownika sterowanego przez sterownik silnika, ruchomej części zapewniającej rzeczywisty ruch wzdłuż osi z oraz części podtrzymującej stałą. System zawiera także płytkę mikrokontrolera, układ wzmacniacza operacyjnego, czujnik siły przymocowany do bloku oraz laptopa.
- Napędz ruchomą część wzdłuż osi z z ustawioną prędkością, używając sterownika silnika, aby wywierać obciążenie ściskające na próbkę.
- Zmierz obciążenie za pomocą czujnika siły zamontowanego na sztywnym metalowym bloku. Zebrany sygnał przechodzi przez układ wzmacniacza odwracającego się, jest konwertowany na sygnał cyfrowy przez płytkę mikrokontrolera, a następnie przesyłany do oprogramowania płytki mikrokontrolera.
- Ustaw laserowy miernik przemieszczenia tak, jak pokazano na Rysunku 2 , aby zweryfikować pionowe przemieszczenie stopnia z. Po wysłaniu sygnału wejściowego z sterownika silnika pozwól na pionowy ruch części fazy z; Dane przemieszczenia w czasie rzeczywistym wbudowanego siłownika liniowego są rejestrowane za pomocą oprogramowania do komunikacji szeregowej.
- Wyodrębnij dane przemieszczenia za pomocą oprogramowania do pomiaru przemieszczeń laserowych i porównaj je w celu weryfikacji.
UWAGA: Dane o przesunięciu siły są rejestrowane jednocześnie za pomocą oprogramowania do komunikacji szeregowej, co pozwala uzyskać krzywą siły i przesunięcia na laptopie w czasie rzeczywistym. - Obserwuj i rejestruj deformację próbki podczas kompresji za pomocą mikroskopu cyfrowego.
UWAGA: Do obserwacji próbek i weryfikacji przemieszczeń używa się odpowiednio mikroskop cyfrowy i laserowy miernik przemieszczeń.
2. Obwód pomiarowy
UWAGA: Rysunek 3 pokazuje elektryczny równoważny obwód czujnika siły oraz połączenia obwodu pomiarowego, które przekształcają i wzmacniają zmiany ciśnienia spowodowane statyczną siłą zewnętrzną na napięcie. Układ składa się z rezystora zmiennego sprzężenia zwrotnego (RF) do regulacji wzmocnienia, kondensatora (CF) do odcięcia niskoczęstotliwościowego i usuwania szumów oraz wzmacniacza operacyjnego. Tutaj rezystancja czujnika siły, która zmienia się wraz z wielkością siły zewnętrznej przyłożonej, wynosi RS, a napięcie zasilania czujnika i całego obwodu to VS. Biorąc pod uwagę charakterystykę wzmacniacza odwracającego, napięcie VS jest przyłożone jako napięcie ujemne, aby zapewnić zawsze dodatnią wartość wyjściową.
- Podłącz rezystor zmiennego sprzężenia zwrotnego (RF) równolegle z kondensatorem (CF) (do odcięcia niskoczęstotliwościowego i filtrowania szumów), tworząc układ sprzężenia zwrotnego.
- Podłącz dwa zaciski układu sprzężenia zwrotnego zmontowanego powyżej do wejścia odwracającego (−) i wyjścia (VO) wzmacniacza operacyjnego.
- Podłącz dwa zaciski rezystancji czujnika ciśnienia (RS) do wejścia odwracającego (−) wzmacniacza oraz do −V S.
- Podłącz nieodwracające wejście (+) wzmacniacza operacyjnego do masy.
- Podłącz wyjście (VO) wzmacniacza operacyjnego do terminala wejściowego A0 płytki mikrokontrolera.
- Podłącz zaciski VDD i VSS wzmacniacza do zasilania; Podłącz 5 V do VDD i podłącz VSS do masy.
UWAGA: Ustawienia napięcia dla tego wzmacniacza są zgodne z metodą zalecaną w układzie danych dołączonej do czujnika siły, aby ograniczyć napięcie wyjściowe do zakresu 0-5 V. Rysunek 3 ilustruje równoważny obwód czujnika siły oraz układ wzmacniacza odwracającego. Gdy przyłożone jest statyczne obciążenie zewnętrzne, rezystancja czujnika (RS) się zmienia, a prąd czujnika (iS) płynie zgodnie z stosunkiem napięcia zasilającego VS (napięcie odniesienia dla czujnika) do RS. Jest to równoważne prądowi wyjściowemu (iO) zdefiniowanemu przez stosunek napięcia wyjściowego (VO) do rezystora sprzężenia zwrotnego (R, F). Zastosowanie prawa prądów Kirchhoffa w węźle a na Rysunku 3 daje równanie (1).
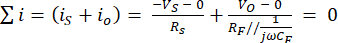 (1)
a VO jest definiowane przez równanie (2) przy bardzo niskim częstotliwościowym obciążeniu zewnętrznym (ω ≅ 0).
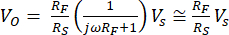 (2)
3. Przygotowanie próbek (PDMS) i załadowanie
- Sprawdź specyfikacje ASTM D575-91 dotyczące próbki próbki kompresyjnej.
UWAGA: Rysunek 4A przedstawia dwie cylindryczne formy drukowane w 3D, które zostały przygotowane w czystym stanie przed odlewem PDMS. Jedna forma ma cylindryczny kształt identyczny ze standardową próbką (średnica 28,6 mm ± 0,1 mm, wysokość 12,5 mm ± 0,5 mm), a druga to pomniejszona wersja o około jednej trzeciej tego rozmiaru, aby dopasować się do efektywnego obszaru pomiarowego czujnika siły (średnica 9,53 mm). - Użyj PDMS jako materiału testowego i wymieszaj polimer bazowy z środkiem utwardzającym w stosunku masowym 10:1.
- Po dokładnym mieszaniu odgazuj mieszankę w temperaturze pokojowej (25 °C) i 60 kPa (manometr) przez 30 minut, używając próżniowego suszarki do usuwania pęcherzyków powietrza.
- Wstrzyknij 8 ml tej mieszanki do każdej z dwóch przygotowanych form drukowanych 3D, używając jednorazowej strzykawki, aby formować próbki.
- Utwardzaj wszystkie próbki w temperaturze pokojowej przez 24 godziny bez dodatkowej obróbki termicznej.
UWAGA: Rysunek 4B przedstawia sfabrykowane próbki PDMS, a trzy próbki każdego rozmiaru zostały przygotowane w identycznych warunkach, aby umożliwić porównanie próbek standardowych i pomniejszonych. Rysunek 4C pokazuje próbkę PDMS umieszczoną na czujniku siły w konfiguracji testu kompresji. Próbka była wycentrowana na obszarze detekcji kołowej, a jej dolna powierzchnia w pełni stykała się z aktywną częścią czujnika siły. - Ustaw ruchomą część prostopadle do czujnika i wycentruj nad próbką, aby wywierać normalne obciążenie ściskające.
4. Kalibracja RF
UWAGA: R F jest kluczowym czynnikiem przy określaniu napięcia wyjściowego w obwodzie wzmacniacza odwracającego, dlatego regulacja wartości RF jest kluczowa dla zapewnienia dokładności i niezawodności MS.
- Przymocuj czujnik siły do obszaru montażu próbki MTS (100 N load cell) i ustaw eksperymentalny limit obciążenia na 4,4 N.
- Korzystając z MTS, wykonuj testy kompresji w różnych warunkach R F i zapisuj dane o czasie siły z czujnika siły co najmniej trzy razy.
- Porównaj dane siłowo-czasowe uzyskane z czujnika siły z danymi pomiarowymi MTS, aby obliczyć błąd.
- Określ wartość RF , która daje najmniejszy błąd na podstawie wyników kalibracji.
UWAGA: Maksymalny zakres pomiaru czujnika siły wynosi 4,4 N. Obciążenia przekraczające tę wartość powodują nasycenie wyjściowe, dlatego należy zachować ostrożność przy ustawianiu warunków eksperymentalnych. Regulacja wartości RF optymalizuje wzmocnienie układu, aby dopasował się do danych MTS, co jest kluczowym krokiem zapewniającym ogólną dokładność pomiaru systemu.
5. Walidacja pionowego przemieszczenia
- Aby potwierdzić przemieszczenie przemieszczenia, przymocuj szkiełko mikroskopu z aluminiowym reflektorem na górze części ruchomej fazy z.
- Włącz czujnik przemieszczenia lasera.
- Sprawdź, czy sygnał sygnału czujnika laserowego jest stabilny.
UWAGA: Sprawdź, czy dioda LED emisji lasera na czujniku jest zielona. Jeśli jest pomarańczowy, warstwa odblaskowa aluminium może nie odbijać prawidłowo lub zakres pomiarowy (<1 mm) został przekroczony, dlatego konieczne są korekty. - Użyj sterownika silnika, aby ustawić prędkość napędu tak, aby ruchoma część poruszała się z docelową prędkością 1 μm/s. Zastosuj ustawienia w następujący sposób:
- Uruchom oprogramowanie do sterowania silnikiem.
- Naciśnij Home Search , aby wykonać namierzanie (kalibrację).
- Aby ustawić prędkość dysku, przejdź do parametrów/trybów < parametrów < prędkości dysku, wpisz każdą wartość (5, 10 i 100), a następnie zamknij okno dialogowe.
- Aby zastosować każde ustawienie prędkości, wybierz Wybór prędkości i wybierz 5 , 10 i 100.
- Aby ustawić pożądaną odległość podróży, wprowadź wartość Preset 27 320 punktów i naciśnij przycisk + (start).
UWAGA: Przy ustalonej wartości 27 320 punktów, ponieważ 1 punkt odpowiada 0,0366 μm, ruchoma część opada łącznie o 1000 μm. Oprogramowanie sterujące silnikiem jest używane konsekwentnie do obsługi sterownika silnika podczas testów kompresji.
- Podczas gdy ruchoma część porusza się wzdłuż osi z, zapisz dane przemieszczenia z wbudowanego siłownika liniowego za pomocą oprogramowania sterującego silnikiem, a dane o przesunięciu lasera za pomocą oprogramowania pomiarowego lasera.
- Uruchom oprogramowanie do pomiaru przemieszczeń laserowych.
- Aby ustawić sterowanie, wybierz ustawienie konfiguracji startowej < Przeczytaj ustawienia kontrolera i naciśnij OK.
- Ustaw czas próbkowania w ustawieniach Wspólne < Próbkowanie na 100 μs (Cykl próbkowania: 100), następnie zapisz ustawienia i wyślij je do kontrolera.
- Aby monitorować przemieszczenie lasera, przejdź do opcji Zobacz wartość pomiaru < Rozpocznij akwizycję wartości pomiarowej i obserwuj dane przemieszczeń.
UWAGA: Czas próbkowania jest ustawiony na 10 ms (100 μs × 100 cykli), aby uzyskać dane przemieszczenia lasera z odpowiednią rozdzielczością czasową oraz zminimalizować szum sygnału dla stabilnego pomiaru.
- Porównaj zarejestrowane dane o przeporze z obu źródeł, aby ocenić błąd przemieszczenia i potwierdzić, że wartości przemieszczenia pokrywają się przy każdym ustawieniu prędkości przejazdu (5, 10 i 100). Zapewnia to niezawodność i powtarzalność pomiarów wyporności przy docelowych warunkach prędkości.
6. Ocena właściwości mechanicznych zmniejszonej próbki
- Przymocuj czujnik siły na górze bloku za pomocą taśmy dwustronnej, następnie użyj monitora szeregowego oprogramowania mikrokontrolera, aby upewnić się, że początkowe obciążenie pokazuje 0 i w razie potrzeby wykonaj kalibrację.
- Otwórz i uruchom oprogramowanie płytki mikrokontrolera.
- Aby skonfigurować połączenie i port płyty, przejdź do Wybierz Inna płyta i port < PŁYTY < Tablicy wyszukiwania, wybierz Arduino Uno i naciśnij OK.
- Wprowadź kod sterujący płyty mikrokontrolera i kliknij Sprawdź, a następnie Wgraj.
- Aby sprawdzić odczyty obciążenia, przejdź do Narzędzia < Monitor szeregowy.
UWAGA: Kod sterujący płytką mikrokontrolera jest podany w Pliku Uzupełniającym 1.
- Umieść próbkę stabilnie w centrum obszaru efektywnego wykrywania siły.
UWAGA: Jeśli próbka jest ustawiona poza centrum aktywnej powierzchni czujnika, obciążenie będzie przyłożone asymetrycznie, co prowadzi do dużych błędów pomiarowych. - Użyj kontrolera silnika do wykonania naprowadzania (zero adjustment) i ustaw prędkość napędu do wcześniej zweryfikowanej wartości.
- Napędz ruchomą część stopnia z osiowo (w dół), aby zetknęła się z próbką i tym samym wywierała obciążenie.
- Mierz siłę przekazywaną na próbkę w czasie rzeczywistym za pomocą czujnika siły zamontowanego pod spodem.
- Prześlij dane o przesunięciu siły do laptopa za pomocą układu wzmacniacza odwracającego podłączonego do płytki mikrokontrolera i jednocześnie rejestruj siłę oraz przemieszczenie za pomocą oprogramowania do komunikacji szeregowej.
- Uruchom oprogramowanie do komunikacji szeregowej.
- Połącz się z oprogramowaniem płyty mikrokontrolera, aby zapisywać dane wymuszania: przejdź do opcji połączenia < < Opcje portu szeregowego < port, wybierz odpowiedni port i naciśnij OK.
- Połącz się z oprogramowaniem sterującym silnikiem, aby zapisać dane o przemieszceniu: przejdź do opcji połączenia < < Opcje portu szeregowego < port, wybierz odpowiedni port i naciśnij OK.
- Aby rozpocząć transmisję danych w czasie rzeczywistym, przejdź do opcji Connect < Connection < File Capture < Start.
- Aby zatrzymać i zapisać dane, przejdź do Connection < File Capture < Stop and Save.
- Przelicz dane przemieszczenia na odkształcenie, dzieląc zmianę długości (ΔL) przez początkową długość próbki (L₀), czyli odkształcenie = ΔL/L₀.
- Jednocześnie przelicz zarejestrowane dane siły na naprężenia, dzieląc siłę (F) przez przekrój poprzeczny próbki, tj. naprężenie = F/A.
- Rysunek 7 przedstawia krzywe naprężenia-odkształcenia w zmniejszonych próbkach PDMS. Za pomocą oprogramowania do analizy grafów oblicz nachylenie w początkowym obszarze małego odkształcenia, aby określić moduł ściskania.
UWAGA: Aby zapewnić spójność i wiarygodność danych, wszystkie testy kompresji wykonaj co najmniej trzy razy w identycznych warunkach. W tym badaniu moduł ściskania PDMS uzyskany z trzech powtarzanych pomiarów wyniósł 1,39 MPa ± 3,7%.
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Wyniki
W tym badaniu z powodzeniem wdrożono urządzenie do testowania kompresji oparte na czujniku siły, odpowiednie do zastosowań w małych laboratoriach, które zapewnia wysoką precyzję pomiarów i powtarzalność. Urządzenie to zostało opracowane, aby przezwyciężyć wysokie koszty i duże rozmiary konwencjonalnego sprzętu komercyjnego oraz nieefektywność w pomiarze odkształceń przy małych odkształceniach.
Rysunek 5 przedstawia wyniki optymalizacji dla wartości R...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Dyskusja
Badanie to przedstawiło metodę pomiaru opartą na kompresji do oceny właściwości mechanicznych mikrostruktur polimerowych w reżimie małych przemieszczeń. Proponowana metoda łączy komercyjny stopień precyzyjnej translacji osi Z, czujnik siły, prosty układ wzmacniający oraz płytkę mikrokontrolera, oferując tę zaletę, że może być implementowana w małych laboratoriach i łatwa dla początkujących.
Kluczowym czynnikiem wpływającym na wydajność sprzętu opracowanego w tym badaniu jest kalibracja czujnik...
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Podziękowania
Prace te były wspierane grantem Korea Innovation Foundation (INNOPOLIS) finansowanym przez rząd Korei (Ministerstwo Nauki i ICT) (grant nr NTIS-2710084968), przez Agencję Promocji Komercjalizacji dla Rezultatów R&D (COMPA) finansowaną przez Ministerstwo Nauki i ICT (grant nr RS-2024-00423871 na wsparcie rozwoju własności intelektualnej oraz komercjalizacji/industrializacji technologii produkcji mikroigieł typu touch-off), oraz przez program Regionalnego Systemu Innowacji (RISE) realizowany przez Centrum RISE w Gyeongsangnam-do, finansowany przez Ministerstwo Edukacji (MOE) oraz rząd prowincji Gyeongsangnam-do w Republice Korei (2025-RISE-16-008-0008).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Materiały
| Nazwa | Firma | Numer katalogowy | Komentarze |
|---|---|---|---|
| Drukarka 3D | Stratasys | Objet30 Prime | Wytwarzanie dwóch typów form PDMS |
| Aluminium | Ningbo Favorld Commodity | Folia silikonowa (folia nieprzywierająca 01) | Formowanie reflektora laserowego do pomiaru pionowego przemieszczenia |
| Deska do styku | E-CALL | EIC-108J | Do konfiguracji obwodów eksperymentalnych |
| Capactior(CF) | Knowles / Cornell Dubilier (CDE) | CD15ED470GO3F | Filtrowanie szumów i stabilizacja obwodu wzmacniającego |
| Mikroskop cyfrowy | Hirox | KH-7700 | Obserwacja kształtu okazu i weryfikacja wymiarów |
| Czujnik siły | Tekscan | FlexiForce A301-1 | Pomiar obciążenia, rozdzielczość i liniowość są istotne |
| Oprogramowanie do analizy grafów | OriginLab | OriginPro 2024 | Analiza grafów |
| Laptop | dowolny | dowolny | Podstawowy element sterowania programowego |
| Oprogramowanie do pomiaru przemieszczeń laserowych | Keyence Corporation | LK-Navigator 1.52 | Oprogramowanie do pomiaru pionowego przemieszczenia |
| Miernik przemieszczenia laserowego | Keyence Corporation | LK-G10 | Urządzenia do pomiaru pionowego przeporu |
| Płytka mikrokontrolera | Arduino | A000067 | Główna jednostka sterująca całym sygnałem systemowym, w tym płytkami opartymi na Arduino/STM |
| Oprogramowanie płytki mikrokontrolera | Arduino | Arduino IDE 2.3.3 | Całe oprogramowanie do sterowania sygnałem systemowym |
| Szkiełko mikroskopowe | LK LAB KOREA | M08-660-147 | Reflektor laserowy do pomiaru pionowego przemieszczenia |
| Oprogramowanie do sterowania silnikiem | NOVA Electronics | MR220A 1.0.3 | Oprogramowanie sterujące siłownikami liniowymi |
| Sterownik silnika | Sciencetown | STM-1-USB | Sterowanie sterowaniem siłowatorem liniowym w stopniu Z |
| MTS | Lloyd Instruments | 01/2962 | Komercyjny tester ścinania i kompresji, urządzenie referencyjne do wyników pomiarów |
| Wzmacniacz operacyjny | Technologia mikroczipów | OPA404KP | Wzmocnienie sygnału czujnika siły, komponent obwodu klucza |
| PDMS | Dow Corning | 4019862 | Materiał do produkcji próbek |
| Oprogramowanie do komunikacji szeregowej | Roger Meier | CoolTerm 2.3.0 | Szeregowa komunikacja sił i dash; Dane o przeporze |
| Odkurzacz próżniowy | iNexus | IN-VS | Używany do usuwania pęcherzyków podczas produkcji PDMS |
| Rezystor zmiennego sprzężenia zwrotnego (RF) | BI Technologies / TT Electronics | P160KN-0QD15B10K | Regulacja wzmocnienia wzmacniacza operacyjnego, klucz do kalibracji czujnika |
| Stopień Z | Sciencetown | SMX-8060-X | Jednostka napędowa do zastosowań przemieszczeń i testów kompresji, rdzeń do precyzyjnej kontroli pionowej |
Bibliografia
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
Dostęp ograniczony. Zaloguj się lub rozpocznij wersję próbną, aby wyświetlić tę treść.
Przedruki i uprawnienia
