Este protocolo apresenta a configuração de um dispositivo de teste de compressão capaz de medir com precisão as propriedades mecânicas das microestruturas na região de pequena deformação, juntamente com um método sistemático para teste de compressão usando este dispositivo. O dispositivo proposto pode ser usado para analisar várias microestruturas e o comportamento mecânico de materiais à base de polímeros.
É necessária uma assinatura do JoVE para visualizar este conteúdo. Faça login ou inicie seu teste gratuito.
Artigo de método
Medição da Resposta Tensão-Deformação Compressiva em Deformações Pequenas
* These authors contributed equally
Neste artigo
Resumo
Resumo
Este estudo desenvolveu um método de medição capaz de avaliar com precisão o comportamento mecânico de materiais e microdispositivos na região de pequena deformação. O sistema integra um estágio z controlado por motor, uma placa microcontroladora, um circuito amplificador operacional e um sensor de força, permitindo aquisição sincronizada de deslocamento de força por meio de controle personalizado e comunicação serial. A calibração do resistor variável do amplificador foi realizada para otimizar a correlação entre a força aplicada e a saída do sensor, resultando em um erro relativo dentro de ±2,0% em comparação com uma máquina de teste universal comercial. A precisão do deslocamento vertical foi validada usando um medidor de deslocamento a laser a uma velocidade de movimento alvo de 1 μm/s, mostrando um erro relativo de +0,1%. Assim, a plataforma fornece uma resolução de deslocamento de 1 μm e uma resolução de força de 0,01 N. Testes de compressão foram realizados em uma amostra de polidimetilsiloxano (PDMS) fabricada em um terço das dimensões padrão ASTM D575-91. As respostas tensão-deformação medidas pelo sistema proposto e pela máquina universal de teste apresentaram concordância próxima, e o módulo de compressão estimado na região de pequena deformação mostrou um desvio de +5,3% em relação aos valores previamente reportados. Esses resultados confirmam a confiabilidade e repetibilidade das medições na região de pequena deformação, apoiando a estimativa do módulo baseada na inclinação linear inicial sob compressão controlada. A plataforma desenvolvida é compacta, simples de montar e econômica, mantendo alta precisão e estabilidade operacional. Seu desempenho validado e procedimento de calibração reprodutível o tornam adequado para laboratórios que exigem caracterização precisa em baixas forças e pequenos deslocamentos. Áreas de aplicação potenciais incluem sistemas microeletromecânicos baseados em polímeros (MEMS), componentes robóticos macios e microagulhas, onde testes precisos de compressão de baixa carga e controle de deslocamento verificável são essenciais para avaliação de materiais e projeto de dispositivos.
Introdução
Compreender o comportamento mecânico dos dispositivos de sistemas microeletromecânicos (MEMS) é crucial para o projeto, desempenho e confiabilidade do dispositivo 1,2. Máquinas universais convencionais de teste têm sido amplamente utilizadas para avaliar propriedades mecânicas; No entanto, são caros e exigem espaço, mão de obra e recursos consideráveis para instalação, manutenção eoperação 3. Além disso, por terem sido projetados principalmente para faixas de alta força e grande deslocamento nos testes mecânicos de materiais de alta resistência, existem discrepâncias significativas entre suas faixas de medição e aquelas necessárias para avaliar as propriedades mecânicas das microestruturas na região 4 de pequenadeformação. Portanto, é necessária pesquisa sobre um novo aparelho de teste de compressão de baixo custo e um método experimental aplicável em escala laboratorial com alta repetibilidade, que possa fornecer medições confiáveisna região 5 de pequena deformação/pequena força.
Vários dispositivos de teste mecânico que podem ser utilizados em escala laboratorial foram desenvolvidos para caracterizar as propriedades mecânicas de dispositivos MEMS de pequenaescala 6,7,8. No entanto, a maioria desses dispositivos foi desenvolvida para testar materiais de alta resistência ou para ambientes especializados, e, portanto, apresenta limitações para medir de forma confiável as propriedades mecânicas das estruturas MEMS na região de pequena deformação/pequena força 9,10.
Para superar essas limitações, propomos um sistema e método de teste de compressão de pequeno deslocamento que pode ser utilizado até mesmo em laboratórios de pequena escala. O método proposto permite a avaliação quantitativa do comportamento mecânico de um material ao medir simultaneamente pequenos deslocamentos e forças durante o processo de compressão. O sistema opera dentro de uma faixa de força de 4,4 N e uma velocidade de deslocamento controlada de 1 μm/s, garantindo medições precisas e estáveis. O sistema é um conjunto compacto e de baixo custo para testes de compressão, projetado para avaliar as propriedades mecânicas das microestruturas na região de pequena deformação.
Esse sistema integra um estágio z com um sensor de força e aquisição de sinal baseada em placa microcontroladora, permitindo a medição simultânea de força e deslocamento com alta precisão. A validação do sistema foi realizada por meio de calibração por resistor de realimentação (R F) — o fator chave para determinar o ganho do circuito amplificador inversor — e verificação do deslocamento vertical usando um medidor de deslocamento a laser, confirmando que as resoluções de deslocamento e medida de força eram de 1 μm e 0,01 N, respectivamente. Foram fabricadas amostrasreduzidas 11,12, com um terço do tamanho padrão (American Society for Testing and Materials (ASTM) D575-91, Standard Test Methods for Rubber Properties in Compressão)13, e um método de teste de compressão foi derivado para avaliar as propriedades mecânicas das microestruturas de forma confiável na região de pequeno deslocamento/baixa força14,15.
As curvas tensão-deformação das amostras escaladas foram medidas tanto com uma máquina de teste universal comercial (MTS) quanto com o sistema de medição desenvolvido (MS), e os resultados foram comparados. A partir da inclinação da região linear inicial, determinou-se que o módulo de compressão era de 1,39 MPa, o que mostrou um desvio de +5,3% em relação aos valores previamente relatados naliteratura 16. Essa abordagem de medição, que combina controle de deslocamento e mediçãode força 17,18, fornece uma estrutura de medição reprodutível adequada para aplicações MEMS e bio-MEMS. Essa abordagem não apenas fornece uma estrutura confiável para entender o comportamento mecânico das microestruturas, mas também um método prático para avaliar materiais em diversas áreas, incluindo dispositivos biomédicos19 e robóticasuave 20.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Protocolo
Os consumíveis, equipamentos e softwares utilizados estão listados na Tabela de Materiais.
1. Configuração do sistema de medição
NOTA: A Figura 1 mostra o MS usado para testes de compressão. O estágio z consiste em um atuador linear controlado por um controlador de motor, uma peça móvel que fornece o movimento real ao longo do eixo z e uma peça fixa de suporte. O sistema também inclui uma placa microcontroladora, um circuito amplificador operacional, um sensor de força acoplado a um bloco e um laptop.
- Conduza a parte móvel ao longo do eixo z na velocidade definida usando o controlador do motor para aplicar uma carga compressiva à amostra.
- Meça a carga usando um sensor de força montado sobre um bloco rígido de metal. O sinal coletado passa por um circuito amplificador inversor, é convertido em sinal digital pela placa do microcontrolador e, em seguida, transmitido para o software da placa do microcontrolador.
- Instale um medidor de deslocamento a laser como mostrado na Figura 2 para verificar o deslocamento vertical do estágio z. Após enviar um sinal de entrada do controlador do motor, permita que a parte móvel do estágio z se mova verticalmente; Os dados de deslocamento em tempo real do atuador linear embutido são registrados usando o software de comunicação serial.
- Extraia os dados de deslocamento usando o software de medição de deslocamento a laser e compare-os para verificação.
NOTA: Os dados de deslocamento de força são registrados simultaneamente usando o software de comunicação serial, permitindo que a curva de deslocamento de força seja obtida no laptop em tempo real. - Observe e registre a deformação da amostra durante a compressão usando um microscópio digital.
NOTA: O microscópio digital e o medidor de deslocamento a laser são usados, respectivamente, para observação de amostras e verificação de deslocamento.
2. Circuito de medição
NOTA: A Figura 3 mostra o circuito equivalente elétrico do sensor de força e as conexões do circuito de medição que convertem e amplificam mudanças de pressão devido a uma força externa estática em uma tensão. O circuito consiste em um resistor de realimentação variável (RF) para controle de ganho, um capacitor (CF) para corte de baixa frequência e remoção de ruído, e um amplificador operacional. Aqui, a resistência do sensor de força que muda com a magnitude da força externa aplicada é RS, e a tensão de alimentação para o sensor e todo o circuito é VS. Considerando as características do amplificador inversor, VS é aplicado como uma tensão negativa para garantir que a saída seja sempre positiva.
- Conecte um resistor de realimentação variável (RF) em paralelo com um capacitor (CF) (para corte de baixa frequência e filtragem de ruído) para formar o circuito de realimentação.
- Conecte os dois terminais do circuito de realimentação montados acima à entrada inversora (−) e à saída (VO) do amplificador operacional.
- Conecte os dois terminais da resistência do sensor de pressão (RS) à entrada inversora (−) do amplificador e a −VS.
- Conecte a entrada não inversora (+) do amplificador operacional ao terra.
- Conecte a saída (VO) do amplificador operacional ao terminal de entrada A0 da placa do microcontrolador.
- Conecte os terminais V, DD e VSS do amplificador a uma fonte de alimentação; Aplique 5 V para VDD e conecte VSS ao terra.
NOTA: As configurações de tensão para este amplificador seguem o método sugerido na ficha técnica fornecida com o sensor de força para limitar a tensão de saída na faixa de 0-5 V. A Figura 3 ilustra o circuito equivalente do sensor de força e o circuito amplificador inversor. Quando uma carga externa estática é aplicada, a resistência do sensor (R S) muda, e uma corrente do sensor (iS) flui de acordo com a razão entre a tensão de alimentação VS (a tensão de referência do sensor) e RS. Isso é equivalente à corrente de saída (iO) definida pela razão entre a tensão de saída (VO) e o resistor de realimentação (RF). Aplicando a lei de correntes de Kirchhoff no nó a na Figura 3, obtém-se a Equação (1).
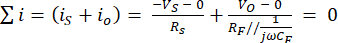 (1)
e VO é definido pela Equação (2) sob a carga externa de frequência muito baixa (ω ≅ 0).
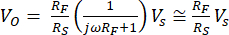 (2)
3. Preparação de amostras (PDMS) e carregamento
- Verifique as especificações padrão ASTM D575-91 para a amostra do teste de compressão.
NOTA: A Figura 4A mostra dois moldes cilíndricos impressos em 3D, que foram preparados em estado limpo antes da fundição por PDMS. Um molde é projetado com formato cilíndrico idêntico ao da amostra padrão (diâmetro 28,6 mm ± 0,1 mm, altura 12,5 mm ± 0,5 mm), e o outro é uma versão reduzida, aproximadamente um terço desse tamanho, para se ajustar à área de detecção efetiva do sensor de força (diâmetro 9,53 mm). - Use o PDMS como material de teste e misture o polímero base com o agente de cura em uma razão de massa de 10:1.
- Após mexer cuidadosamente, desgasife a mistura à temperatura ambiente (25 °C) e 60 kPa (calibre) por 30 minutos usando um dessecador a vácuo para remover as bolhas de ar.
- Injete 8 mL da mistura em cada um dos dois moldes preparados impressos em 3D usando uma seringa descartável para moldar as amostras.
- Cure todas as amostras em temperatura ambiente por 24 horas sem nenhum tratamento térmico adicional.
NOTA: A Figura 4B mostra as amostras fabricadas de PDMS, e três amostras de cada tamanho foram preparadas sob condições idênticas para permitir a comparação entre as amostras padrão e as reduzidas. A Figura 4C mostra a amostra PDMS colocada no sensor de força no sistema do teste de compressão. A amostra estava centrada na região circular de detecção, com sua superfície inferior em contato total com a área ativa do sensor de força. - Alinhe a parte móvel perpendicular ao sensor e centralizada sobre a amostra para aplicar uma carga compressiva normal.
4. Calibração RF
NOTA: RF é um fator chave para determinar a tensão de saída no circuito amplificador inversor, portanto ajustar o valor RF é fundamental para garantir a precisão e confiabilidade do MS.
- Conecte o sensor de força à área de montagem da amostra do MTS (célula de carga de 100 N) e defina o limite experimental de carga para 4,4 N.
- Usando o MTS, realize testes de compressão sob várias condições de RF e registre os dados força-tempo do sensor de força pelo menos três vezes.
- Compare os dados força-tempo obtidos do sensor de força com os dados de medição MTS para calcular o erro.
- Determine o valor RF que gera o menor erro com base nos resultados da calibração.
NOTA: A faixa máxima de medição do sensor de força é de 4,4 N. Cargas que excedam esse valor causam saturação de saída, portanto, é necessário ter cuidado ao definir as condições experimentais. Ajustar o valor RF otimiza o ganho do circuito para corresponder aos dados MTS, e isso é um passo fundamental para garantir a precisão geral da medição do sistema.
5. Validação do deslocamento vertical
- Para validação de deslocamento, fixe uma lâmina de microscópio com um refletor de alumínio no topo da parte móvel do estágio z.
- Ligue o sensor de deslocamento do laser.
- Verifique se o sinal do sensor de laser está estável.
NOTA: Verifique se o LED de emissão do laser no sensor está verde. Se for laranja, a camada refletora de alumínio pode não estar refletindo corretamente, ou a faixa de medição (<1 mm) pode ter sido ultrapassada, portanto ajustes são necessários. - Use o controlador do motor para ajustar a velocidade de acionamento de modo que a peça móvel se mova a uma velocidade alvo de 1 μm/s. Aplique as configurações da seguinte forma:
- Inicie o software de controle motor.
- Pressiona Busca Inicial para realizar o homing (calibração).
- Para definir a velocidade do drive, vá para Parâmetro/Modo < Parâmetro < Velocidade do Drive, insira cada valor (5, 10 e 100) e então feche a caixa de diálogo.
- Para aplicar cada configuração de velocidade, escolha Speed Select e selecione cada uma das 5, 10 e 100.
- Para definir a distância de deslocamento desejada, insira um valor pré-definido de 27.320 pontos e pressione o botão + (start).
NOTA: Com um valor pré-definido de 27.320 pontos, como 1 ponto corresponde a 0,0366 μm, a parte móvel desce em um total de 1000 μm. O software de controle motor é usado consistentemente para operar o controlador durante testes de compressão.
- Enquanto a parte móvel se move ao longo do eixo z, registre os dados de deslocamento do atuador linear embutido via o software de controle do motor e registre os dados de deslocamento do laser pelo software de medição a laser.
- Inicie o software de medição de deslocamento a laser.
- Para configurações de controle, selecione Configuração de inicialização < Ler configurações do controle e pressione OK.
- Defina o tempo de amostragem em Configurações comuns < Amostragem para 100 μs (Ciclo de amostragem: 100), depois salve as configurações e envie para o controlador.
- Para monitorar o deslocamento do laser, acesse Visualizar Valor de Medição < Aquisição de Valor de Medição inicial e observe os dados de deslocamento.
NOTA: O tempo de amostragem é definido para 10 ms (100 μs × 100 ciclos) para adquirir os dados de deslocamento do laser com resolução temporal suficiente e minimizar o ruído do sinal para medição estável.
- Compare os dados de deslocamento registrados das duas fontes para avaliar o erro de deslocamento e confirme que os valores de deslocamento correspondem em cada configuração de velocidade de acionamento (5, 10 e 100). Isso garante a confiabilidade e repetibilidade das medições de deslocamento sob as condições de velocidade alvo.
6. Avaliação das propriedades mecânicas da amostra reduzida
- Conecte o sensor de força no topo do bloco usando fita dupla face, depois use o monitor serial do software da placa microcontrolador para garantir que a carga inicial seja 0 e realizar a calibração, se necessário.
- Abra e inicie o software da placa do microcontrolador.
- Para configurar a conexão e a porta da placa, vá em Selecionar Outra Placa e Porta < PLACAS < Placas de Pesquisa, selecione Arduino Uno e pressione OK.
- Digite o código de controle da placa do microcontrolador e clique em Verificar, depois em Carregar.
- Para verificar as leituras de carga, acesse Ferramentas < Serial Monitor.
NOTA: O código de controle da placa do microcontrolador é fornecido no Arquivo Suplementar 1.
- Coloque a amostra de forma estável no centro da área de detecção efetiva do sensor de força.
NOTA: Se a amostra estiver posicionada fora do centro em relação à área ativa do sensor, a carga será aplicada assimetricamente, levando a grandes erros de medição. - Use o controlador do motor para realizar o homing (ajuste zero) e ajuste a velocidade de condução para o valor previamente validado.
- Conduza a parte móvel do estágio z axialmente (para baixo) para entrar em contato e, assim, aplicar uma carga à amostra.
- Meça a força transmitida à amostra em tempo real pelo sensor de força montado abaixo.
- Transmita os dados de deslocamento de força para o laptop via o circuito amplificador inversor conectado à placa do microcontrolador e registre a força e o deslocamento simultaneamente usando software de comunicação serial.
- Inicie o software de comunicação serial.
- Conecte-se ao software da placa microcontrolador para registrar dados de força: vá em Opções de Conexão < < Opções de Porta Serial < Porta, selecione a porta apropriada e pressione OK.
- Conecte-se ao software de controle do motor para registrar dados de deslocamento: vá para Opções de Conexão < < Opções de Porta Serial < Porta, selecione a porta apropriada e pressione OK.
- Para iniciar a transmissão de dados em tempo real, vá em Conectar < Conexão < Captura de Arquivo < Iniciar.
- Para parar e salvar os dados, vá em Conexão < Captura de Arquivos < Parar e Salvar.
- Converta os dados de deslocamento em deformação dividindo a variação do comprimento (ΔL) pelo comprimento inicial da amostra (L₀), ou seja, deformação = ΔL/L₀.
- Simultaneamente, converta os dados de força registrados em tensão dividindo a força (F) pela área da seção transversal (A) da amostra, ou seja, tensão = F/A.
- A Figura 7 mostra as curvas tensão-deformação das amostras de PDMS reduzidas. Usando software de análise de grafos, calcule a inclinação na região inicial de pequena deformação para determinar o módulo de compressão.
NOTA: Para garantir consistência e confiabilidade dos dados, realize todos os testes de compressão pelo menos três vezes sob condições idênticas. Neste estudo, o módulo de compressão do PDMS obtido em três medições repetidas foi de 1,39 MPa ± 3,7%.
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Resultados
Este estudo implementou com sucesso um dispositivo de teste de compressão baseado em sensor de força, adequado para uso em laboratórios de pequena escala, que oferece alta precisão e reprodutibilidade na medição. Esse dispositivo foi desenvolvido para superar o alto custo e grande tamanho dos equipamentos comerciais convencionais e as ineficiências na medição de deformações de pequena deformação.
A Figura 5 mostra os resultados de otimização para o valor R
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Discussão
Este estudo apresentou um método de medição baseado em compressão para avaliar as propriedades mecânicas de microestruturas à base de polímeros no regime de pequeno deslocamento. O método proposto combina uma etapa comercial de translação de precisão no eixo Z, um sensor de força, um circuito amplificador simples e uma placa microcontroladora, oferecendo a vantagem de poder ser implementado em pequenos laboratórios e facilmente utilizado por iniciantes.
Um fat...
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Agradecimentos
Esse trabalho foi apoiado por uma bolsa da Korea Innovation Foundation (INNOPOLIS) financiada pelo Governo Coreano (Ministério da Ciência e TIC) (subsídio nº NTIS-2710084968), pela Agência de Promoção da Comercialização para Resultados de P&D (COMPA), financiada pelo Ministério da Ciência e TIC (bolsa nº RS-2024-00423871 para auxiliar no avanço da PI e na comercialização/industrialização de tecnologia de fabricação de microagulhas de efeito inicial), e pelo programa Regional de Educação do Sistema de Inovação (RISE) por meio do Centro RISE, Gyeongsangnam-do, financiado pelo Ministério da Educação (MOE) e pelo Governo Provincial de Gyeongsangnam-do, República da Coreia (2025-RISE-16-008-0008).
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Materiais
| Nome | Empresa | Número de catálogo | Comentários |
|---|---|---|---|
| Impressora 3D | Stratasys | Objet30 Prime | Fabricação de dois tipos de moldes PDMS |
| Alumínio | Mercadoria Favorecida de Ningbo | Revestimento de Folha de Silicone (Folha Antiaderente 01) | Formação de refletor a laser para medição de deslocamento vertical |
| Breadboard | E-CALL | EIC-108J | Para configuração experimental de circuitos |
| Capactior(CF) | Knowles / Cornell Dubilier (CDE) | CD15ED470GO3F | Filtragem de ruído e estabilização do circuito de amplificação |
| Microscópio digital | Hirox | KH-7700 | Observação da forma do espécime e verificação dimensional |
| Sensor de força | Tekscan | FlexiForce A301-1 | Medição de carga, resolução e linearidade são importantes |
| Software de análise de grafos | OriginLab | OriginPro 2024 | Análise de grafos |
| Laptop | qualquer | qualquer | Elemento central para controle de software |
| Software de medição de deslocamento a laser | Keyence Corporation | LK-Navigator 1.52 | Software de medição de deslocamento vertical |
| Medidor de deslocamento a laser | Keyence Corporation | LK-G10 | Equipamento de medição de deslocamento vertical |
| Placa microcontrolador | Arduino | A000067 | Unidade principal de controle para todo o sinal do sistema, incluindo placas baseadas em Arduino/STM |
| Software da placa microcontrolador | Arduino | Arduino IDE 2.3.3 | Software de controle de sinal de todo o sistema |
| Lamina de microscópio | LK LAB COREIA | M08-660-147 | Refletor a laser para medição de deslocamento vertical |
| Software de controle motor | NOVA Electronics | MR220A 1.0.3 | Software de controle de atuador linear |
| Controlador de motor | Sciencetown | STM-1-USB | Controle de acionamento do atuador linear Z-stage |
| MTS | Lloyd Instruments | 01/2962 | Testador comercial de tração/compressão, equipamento de referência para resultados de medição |
| Amplificador operacional | Tecnologia de Microchip | OPA404KP | Amplificação do sinal do sensor de força, componente chave do circuito |
| PDMS | Dow Corning | 4019862 | Material para fabricação de amostras |
| Software de comunicação serial | Roger Meier | CoolTerm 2.3.0 | Comunicação serial de força&ntraço; Dados de deslocamento |
| Dessecador a vácuo | iNexus | IN-VS | Usado para remoção de bolhas durante a fabricação do PDMS |
| Resistor de realimentação variável (RF) | BI Technologies / Eletrônica TT | P160KN-0QD15B10K | Ajuste operacional de ganho do amplificador, chave para calibração do sensor |
| Estágio Z | Sciencetown | SMX-8060-X | Unidade de acionamento para aplicação de deslocamento e testes de compressão, núcleo para controle vertical preciso |
Referências
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
Acesso restrito. Inicie sessão ou comece um teste para visualizar este conteúdo.
Reimpressões e permissões
