Этот протокол представляет конфигурацию устройства для испытаний на сжатие, способного точно измерять механические свойства микроструктур в области малых деформаций, а также систематический метод тестирования на сжатие с использованием этого устройства. Предлагаемое устройство может использоваться для анализа различных микроструктур и механического поведения полимерных материалов.
Для просмотра этого контента требуется подписка на JoVE. Войдите или начните свой бесплатный пробный период.
Методическая статья
Измерение реакции сжимающего напряжения на деформации при малых деформациях
* These authors contributed equally
В этой статье
Краткое содержание
Аннотация
В этом исследовании был разработан метод измерения, способный точно оценивать механическое поведение материалов и микроустройств в области малых деформаций. Система интегрирует моторно управляемый z-ступень, плату микроконтроллера, операционную схему усилителя и датчик силы, что позволяет синхронизировать перемещение силы через индивидуальное управление и последовательную связь. Калибровка переменного резистора усилителя была проведена для оптимизации корреляции между приложенной силой и выходом датчика, что дало относительную ошибку в пределах ±2,0% по сравнению с коммерческой универсальной испытательной машиной. Точность вертикального смещения была подтверждена с помощью лазерного смещения при скорости движения цели 1 мкм/с, что показало относительную ошибку +0,1%. Соответственно, платформа обеспечивает разрешение по смещению 1 мкм и разрешение силы 0,01 N. Испытания на сжатие проводились на образце полидиметилсилоксана (PDMS), изготовленном на одной трети стандартных размеров ASTM D575-91. Реакции напряжения на деформации, измеренные предлагаемой системой и универсальной испытательной машиной, показали близкое совпадание, а модуль сжатия, оценённый в области малой деформации, показал отклонение +5,3% от ранее сообщаемых значений. Эти результаты подтверждают надёжность и повторяемость измерений в области малых деформаций, поддерживая оценку модуля на основе начального линейного наклона при контролируемом сжатии. Разработанная платформа компактна, простая в сборке и экономически эффективна, сохраняя высокую точность и оперативную стабильность. Его проверенная производительность и воспроизводимая процедура калибровки делают его подходящим для лабораторий, требующих точной характеристики при низких силах и малых перемещениях. Потенциальные области применения включают полимерные микроэлектромеханические системы (MEMS), компоненты мягкой робототехники и микроиглы, где точное испытание на сжатие при низкой нагрузке и проверяемое управление смещением необходимы для оценки материалов и проектирования устройств.
Введение
Понимание механического поведения устройств микроэлектромеханических систем (MEMS) имеет решающее значение для проектирования, их производительности и надёжности 1,2. Традиционные универсальные испытательные машины широко используются для оценки механических свойств; однако они дорогие и требуют значительного пространства, рабочей силы и ресурсов для установки, обслуживания иэксплуатации 3. Кроме того, поскольку они были в первую очередь разработаны для диапазонов высоких сил и больших перемещений в механических испытаниях материалов высокой прочности, существуют значительные расхождения между их диапазонами измерений и необходимыми для оценки механических свойств микроструктур в области малыхдеформаций 4. Поэтому необходимы исследования нового недорогого оборудования для испытаний на сжатия и экспериментального метода, применимого на лабораторном уровне с высокой повторяемостью, позволяющего обеспечивать надёжные измерения в области малых деформаций/малых сил5.
Разработано несколько механических испытательных устройств, которые могут использоваться в лабораторном масштабе для характеристики механических свойств маломасштабных MEMS-устройств6,7,8. Однако большинство этих устройств были разработаны для испытаний высокопрочных материалов или специализированных условий, поэтому они имеют ограничения в надежном измерении механических свойств MEMS-конструкций в области малой деформации и малой силы 9,10.
Для преодоления этих ограничений мы предлагаем систему и метод испытаний на сжатие с малым смещением, которые могут применяться даже в небольших лабораториях. Предлагаемый метод позволяет количественно оценивать механическое поведение материала, одновременно измеряя малые смещения и силы в процессе сжатия. Система работает в диапазоне сил 4,4 Н и контролируемой скорости смещения 1 мкм/с, обеспечивая точные и стабильные измерения. Система представляет собой компактную, недорогую систему для испытаний на сжатие, предназначенную для оценки механических свойств микроструктур в области малых деформаций.
Эта система интегрирует z-ступень с датчиком силы и микроконтроллером на плате сигнала, что позволяет одновременно измерять силу и смещение с высокой точностью. Валидация системы проводилась с помощью калибровки резистора обратной связи (RF) — ключевого фактора при определении усиления схемы инвертирующего усилителя — и проверки вертикального смещения с помощью лазерного измерителя перемещения, что подтверждало разрешение смещения и измерения силы соответственно 1 мкм и 0,01 Н. Были изготовлены уменьшенныеобразцы 11,12 с одной третью стандартного размера (Американское общество испытаний и материалов (ASTM) D575-91, Стандартные методы испытаний по свойствам резины при сжатии)13, а также разработан метод испытаний на сжатие для надёжной оценки механических свойств микроструктур в области малого смещения и низких сил14,15.
Кривые напряжения-деформации масштабированных образцов измерялись как с помощью коммерческой универсальной испытательной машины (MTS), так и разработанной системы измерения (MS), а результаты сравнивались. По наклону начальной линейной области модуль сжатия составлял 1,39 МПа, что показало отклонение +5,3% от значений, ранее описанных влитературе 16. Этот подход к измерению, сочетающий контроль смещения и измерениесилы 17,18, предоставляет воспроизводимую модель измерений, подходящую для приложений MEMS и био-MEMS. Этот подход не только предоставляет надежную основу для понимания механического поведения микроструктур, но и предлагает практический метод оценки материалов в различных областях, включая биомедицинскиеустройства 19 и мягкуюробототехнику 20.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Протокол
Используемые расходные материалы, оборудование и программное обеспечение перечислены в Таблице материалов.
1. Настройка системы измерения
ПРИМЕЧАНИЕ: На рисунке 1 показан MS, используемый для тестирования на сжатие. Z-ступень состоит из линейного привода, управляемого моторным контроллером, движущейся части, обеспечивающей реальное движение вдоль оси z, и поддерживающей фиксированной части. Система также включает микроконтроллерную плату, схему операционного усилителя, датчик силы, подключённый к блоку, и ноутбук.
- Управляйте движущейся частью вдоль оси z на заданной скорости с помощью контроллера мотора, чтобы приложить сжимающую нагрузку к образцу.
- Измерьте нагрузку с помощью датчика силы, установленного на верхней части жёсткого металлического блока. Собранный сигнал проходит через инвертирующую схему усилителя, затем преобразуется в цифровой сигнал платой микроконтроллера, а затем передаётся на программное обеспечение микроконтроллера.
- Установите лазерный измеритель перемещения, как показано на рисунке 2 , чтобы проверить вертикальное смещение z-ступени. После передачи входного сигнала от контроллера мотора позволите движущейся части ступени z двигаться вертикально; Данные о смещении встроенного линейного актуатора в реальном времени записываются с помощью программного обеспечения последовательной связи.
- Извлеките данные о смещениях с помощью программного обеспечения для измерения лазерного смещения и сравните их для проверки.
ПРИМЕЧАНИЕ: Данные о перемещении силы записываются одновременно с помощью программного обеспечения последовательной связи, что позволяет получать кривую перемещения силы на ноутбуке в реальном времени. - Наблюдайте и фиксируйте деформацию образца во время сжатия с помощью цифрового микроскопа.
ПРИМЕЧАНИЕ: Цифровой микроскоп и лазерный измеритель смещения используются соответственно для наблюдения образцов и проверки смещения.
2. Измерительная схема
ПРИМЕЧАНИЕ: На рисунке 3 показана электрическая эквивалентная схема датчика силы и соединения измерительных цепей, которые преобразуют и усиливают изменения давления под действием статической внешней силы в напряжение. Схема состоит из резистора с переменной обратной связью (RF) для управления усилением, конденсатора (CF) для низкочастотного отсечения и устранения шума, а также операционного усилителя. Здесь сопротивление датчика силы, меняющееся с величиной внешней силы, равно RS, а напряжение питания для датчика и всей схемы — VS. Учитывая характеристики инвертирующего усилителя, VS подаётся в виде отрицательного напряжения, чтобы обеспечить всегда положительный выход.
- Подключите резистор с переменной обратной связью (RF) параллельно с конденсатором (CF) (для низкочастотного отсечения и фильтрации шума) для формирования обратной связи.
- Соедините два вывода схемы обратной связи, собранных выше, к инвертирующему входу (−) и выходу (VO) операционного усилителя.
- Соедините два контакта сопротивления датчика давления (RS) с инвертирующим входом (−) усилителя и с −VS.
- Подключите неинвертирующий вход (+) операционного усилителя к земле.
- Подключите выход (VO) операционного усилителя к входному выводу A0 платы микроконтроллера.
- Подключите клеммы VDD и V SS усилителя к блоку питания; подключите 5 Вк V DD и подключите VSS к земле.
ПРИМЕЧАНИЕ: Настройки напряжения для этого усилителя следуют предложенному в техническом шите, поставляемом с датчиком силы, чтобы ограничить выходное напряжение диапазоном 0-5 В. Рисунок 3 иллюстрирует эквивалентную схему датчика силы и инвертирующую схему усилителя. При приложении статической внешней нагрузки сопротивление датчика (RS) меняется, и ток датчика (iS) течёт согласно соотношению напряжения питания VS (опорное напряжение для датчика) к RS. Это эквивалентно выходному току (iO), определяемому отношением выходного напряжения (VO) к резистору обратной связи (RF). Применение тока закона Кирхгофа в узле a на рисунке 3 даёт уравнение (1).
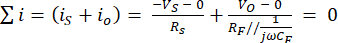 (1)
и VO определяется уравнением (2) при очень низкочастотной внешней нагрузке (ω ≅ 0).
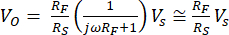 (2)
3. Подготовка образца (PDMS) и загрузка
- Проверьте спецификации стандарта ASTM D575-91 для образца теста на сжатие.
ПРИМЕЧАНИЕ: На рисунке 4A показаны две цилиндрические формы, напечатанные на 3D-принтере, подготовленные в чистом состоянии до литья PDMS. Одна форма выполнена в цилиндрической форме, идентичной стандартному образцу (диаметр 28,6 мм ± 0,1 мм, высота 12,5 мм ± 0,5 мм), а другая представляет собой уменьшенную версию примерно на треть этого размера, чтобы соответствовать эффективной площади датчика силы (диаметр 9,53 мм). - Используйте PDMS в качестве тестового материала и смешайте базовый полимер с отверждающим агентом при массовом соотношении 10:1.
- После тщательного перемешивания дегазируйте смесь при комнатной температуре (25 °C) и 60 кПа (манометр) в течение 30 минут с помощью вакуумного осушителя для удаления пузырьков воздуха.
- Введите по 8 мл смеси в каждую из двух подготовленных 3D-печатных форм с помощью одноразового шприца для формовки образцов.
- Засолить все образцы при комнатной температуре в течение 24 часов без дополнительной термической обработки.
ПРИМЕЧАНИЕ: На рисунке 4B показаны искусственные образцы PDMS, и три образца каждого размера были подготовлены при одинаковых условиях для сравнения стандартных и уменьшенных образцов. На рисунке 4C показан образец PDMS, размещённый на датчике силы в установке теста сжатия. Образец был центрирован в области кругового датчика, при этом его нижняя поверхность полностью соприкасалась с активной областью датчика силы. - Выровняйте движущуюся часть перпендикулярно датчику и центрируйте над образцом для создания нормальной сжимающей нагрузки.
4. КалибровкаR-F
ПРИМЕЧАНИЕ: RF является ключевым фактором при определении выходного напряжения в инвертирующей схеме усилителя, поэтому корректировка значения RF критически важна для обеспечения точности и надёжности MS.
- Подключите датчик силы к зале монтажа образца MTS (зарядная ячейка 100 Н) и установите экспериментальный предел нагрузки на 4,4 Н.
- С помощью MTS проводите тесты на сжатие при различных условиях R-F и записывайте данные времени силы с датчика силы не менее трёх раз.
- Сравните данные силы-времени, полученные с датчика силы, с данными измерения MTS, чтобы вычислить ошибку.
- Определите значение R F, которое даёт наименьшую ошибку на основе результатов калибровки.
ПРИМЕЧАНИЕ: Максимальный диапазон измерения датчика силы составляет 4,4 Н. Нагрузки, превышающие это значение, вызывают насыщение выхода, поэтому при создании экспериментальных условий требуется осторожность. Корректировка значения R-F оптимизирует усиление схемы для соответствия данным MTS, что является ключевым шагом для обеспечения общей точности измерений системы.
5. Валидация вертикального смещения
- Для проверки смещения прикрепите микроскопическое стекло с алюминиевым отражателем к верхней части движущейся части Z-ступени.
- Включите датчик перемещения лазера.
- Проверьте, что сигнал лазерного датчика стабилен.
ПРИМЕЧАНИЕ: Проверьте, что светодиод лазерного излучения на датчике зелёный. Если он оранжевый, алюминиевый отражающий слой может отражать неправильно, или диапазон измерения (<1 мм) превышён, поэтому необходимы корректировки. - Используйте контроллер мотора, чтобы установить скорость движения так, чтобы движущаяся часть двигалась с целевой скоростью 1 мкм/с. Применяйте настройки следующим образом:
- Запусти программное обеспечение управления мотором.
- Нажмите Home Search , чтобы выполнить самонаведение (калибровку).
- Чтобы установить скорость диска, перейдите в Параметр/Режим < Параметр < скорость диска, введите каждое значение (5, 10 и 100), а затем закройте диалоговое окно.
- Чтобы применить каждую уровню скорости, выберите Speed Select и каждую из 5, 10 и 100.
- Чтобы установить желаемое расстояние передвижения, введите предустановленное значение 27 320 очков и нажмите кнопку + (старт).
ПРИМЕЧАНИЕ: При заданном значении 27 320 пунктов, поскольку 1 точка соответствует 0,0366 мкм, движущаяся часть уменьшается всего на 1000 мкм. Программное обеспечение управления мотором используется стабильно для управления контроллером мотора во время тестов на сжатие.
- Пока движущаяся часть движется по оси z, записывайте данные о смещении с встроенного линейного привода через программное обеспечение управления мотором, а данные о смещении лазера — с помощью лазерного программного обеспечения для измерения.
- Запустите программное обеспечение для измерения лазерного смещения.
- Для настроек управления выберите Настройка запуска < Чтение настроек контроллера и нажмите OK.
- Установите время дискретизации в общих настройках < Sampling на 100 мкс, затем сохраните настройки и отправьте их на контроллер.
- Чтобы отслеживать смещение лазера, перейдите в раздел View Measurement Value < Start Measurement Value Acquisition и наблюдайте данные о смещении.
ПРИМЕЧАНИЕ: Время дискретизации установлено на 10 мс (100 мкс× 100 циклов) для получения данных о смещении лазера с достаточным временным разрешением и минимизации шума сигнала для стабильного измерения.
- Сравните зафиксированные данные о перемещении из двух источников, чтобы оценить ошибку смещения и убедиться, что значения перемещения совпадают при каждом режиме скорости движения (5, 10 и 100). Это обеспечивает надёжность и повторяемость измерений водоизмещения в условиях целевых скоростей.
6. Механическая оценка свойств уменьшенной выборки
- Прикрепите датчик силы к верхней части блока с помощью двусторонней ленты, затем используйте последовательный монитор микроконтроллера, чтобы убедиться, что начальная нагрузка показывает 0, и при необходимости выполните калибровку.
- Откройте и запустите программное обеспечение микроконтроллерной платы.
- Чтобы настроить подключение и порт платы, перейдите в Выберите другую плату и Порт < ПЛАТЫ < Поисковую плату, выберите Arduino Uno и нажмите OK.
- Введите код управления платой микроконтроллера и нажмите « Подтвердить», затем «Загрузить».
- Чтобы проверить показатели нагрузки, перейдите в раздел Tools < Serial Monitor.
ПРИМЕЧАНИЕ: Код управления платой микроконтроллера предоставлен в дополнительном файле 1.
- Разместите образец устойчиво в центре эффективной зоны датчика силы.
ПРИМЕЧАНИЕ: Если образец расположен не по центру от активной площади датчика, нагрузка будет прикладываться асимметрично, что приводит к большим ошибкам измерений. - Используйте контроллер мотора для выполнения самонаведения (нулевой регулировки) и установите скорость подачи на ранее проверенном значении.
- Движущейся часть z-ступеня приводят в движение по оси (вниз), чтобы она контактировала с образцом и тем самым наложила нагрузку на образец.
- Измеряйте силу, передаваемую образцу в реальном времени с помощью датчика силы, установленного под ним.
- Передавать данные о перемещении силы на ноутбук через инвертирующую схему усилителя, подключённую к плате микроконтроллера, и одновременно фиксировать силу и смещение с помощью программного обеспечения последовательной связи.
- Запустите программное обеспечение для последовательной связи.
- Подключитесь к программному обеспечению микроконтроллера для записи принудительных данных: перейдите в Настройки подключения < < Опции последовательных портов < порт, выберите подходящий порт и нажмите OK.
- Подключитесь к программному обеспечению управления мотором для записи данных о перемещении: перейдите в Настройки подключения < < Опции последовательных портов < Порт, выберите подходящий порт и нажмите OK.
- Чтобы начать передачу данных в реальном времени, перейдите в раздел Connect < Connection < File Capture < Start.
- Чтобы остановить и сохранить данные, перейдите в раздел Connection < File Capture < Stop and Save.
- Преобразуем данные о смещении в деформации, деля изменение длины (ΔL) на начальную длину образца (L₀), то есть деформация = ΔL/L₀.
- Одновременно преобразуем зафиксированные данные силы в напряжение, деля силу (F) на площадь сечения (A) образца, то есть напряжение = F/A.
- На рисунке 7 показаны кривые напряжённо-деформационных образцов уменьшенных PDMS. С помощью программного обеспечения для анализа графов вычислите наклон в начальной области малого деформации для определения модуля сжатия.
ПРИМЕЧАНИЕ: Для обеспечения согласованности и надёжности данных выполните все тесты на сжатие не менее трёх раз при одинаковых условиях. В этом исследовании модуль сжатия PDMS, полученный при трёх повторных измерениях, составил 1,39 МПа ± 3,7%.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Результаты
В этом исследовании успешно реализовано устройство для тестирования сжатия на основе датчика силы, подходящее для использования в небольших лабораториях, обеспечивающее высокую точность измерений и воспроизводимость. Это устройство было разработано для преодоления высокой стоимости и больших размеров обычного коммерческого оборудования, а также неэффективности измерения деформаций малых деформаций.
На рисунке 5 показаны результаты оптимизации для значения R
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Обсуждение
В этом исследовании был представлен метод измерения на основе сжатия для оценки механических свойств полимерных микроструктур в режиме малых перемещений. Предлагаемый метод сочетает в себе коммерческую точную трансляционную ступень по оси Z, датчик силы, простую схему усилителя и микроконтроллерную плату, а также обладает преимуществом в том, что его можно реализовать в небольших лабораториях и легко использовать начинающим.
Ключевым фактором в эффективности о...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Благодарности
Эта работа была поддержана грантом Корейского инновационного фонда (INNOPOLIS), финансируемым правительством Кореи (Министерство науки и ИКТ) (грант No NTIS-2710084968), Агентством по продвижению коммерциализации результатов НИОКР (COMPA), финансируемым Министерством науки и ИКТ (грант No RS-2024-00423871 для поддержки продвижения интеллектуальной собственности и коммерциализации/индустриализации технологии производства микроигл с соприкосновенным соприкосновением), а также по программе регионального образования в области инновационной системы (RISE) через Центр RISE в Кёнсаннам-до, финансируемую Министерством образования (MOE) и правительством провинции Кёнсаннам-до Республики Корея (2025-RISE-16-008-0008).
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| 3D-принтер | Stratasys | Objet30 Prime | Изготовление двух типов форм PDMS |
| Алюминий | Товар Нинбо Фаворлд | Покрытие силиконовой масляной фольги (антипригарная фольга 01) | Формирование лазерного отражателя для измерения вертикального смещения |
| Breadboard | E-CALL | EIC-108J | Для экспериментальной конфигурации схем |
| Capactior(CF) | Ноулз / Корнелл Дубилье (CDE) | CD15ED470GO3F | Фильтрация шума и стабилизация схемы усиления |
| Цифровой микроскоп | Хирокс | KH-7700 | Наблюдение за формой образца и верификацией размеров |
| Датчик силы | Tekscan | FlexiForce A301-1 | Измерение нагрузки, разрешение и линейность важны |
| Программное обеспечение для анализа графов | OriginLab | OriginPro 2024 | Анализ графов |
| Ноутбук | любой | любой | Основной элемент для управления программным обеспечением |
| Программное обеспечение для измерения перемещения лазера | Корпорация Keyence | LK-Navigator 1.52 | Программное обеспечение для измерения вертикального смещения |
| Лазерный измеритель перемещения | Корпорация Keyence | LK-G10 | Оборудование для измерения вертикального смещения |
| Плата микроконтроллера | Arduino | A000067 | Основной блок управления для всего системного сигнала, включая платы на базе Arduino/STM |
| Программное обеспечение платы микроконтроллеров | Arduino | Arduino IDE 2.3.3 | Программное обеспечение для управления сигналом всей системы |
| Микроскопический слайд | LK LAB КОРЕЯ | M08-660-147 | Лазерный рефлектор для измерения вертикального смещения |
| Программное обеспечение управления моторами | NOVA Electronics | MR220A 1.0.3 | Программное обеспечение для управления линейным приводом |
| Контроллер мотора | Сайенстаун | STM-1-USB | Управление приводом линейного привода Z-ступени |
| MTS | Lloyd Instruments | 01/2962 | Коммерческий тестер растяжения/сжатия, эталонное оборудование для результатов измерений |
| Операционный усилитель | Технология микрочипов | OPA404KP | Усиление сигнала датчика силы, ключевой компонент схемы |
| PDMS | Dow Corning | 4019862 | Материал для изготовления образцов |
| Программное обеспечение для последовательной связи | Роджер Майер | CoolTerm 2.3.0 | Последовательная связь силы и передачи; Данные о перемещении |
| Вакуумный осушитель | iNexus | IN-VS | Используется для удаления пузырьков при изготовлении PDMS |
| Резистор с переменной обратной связью (RF) | BI Technologies / TT Electronics | P160KN-0QD15B10K | Настройка усиления операционного усилителя, ключ для калибровки датчика |
| Z-стадия | Сайенстаун | SMX-8060-X | Приводной блок для применения перемещения и испытаний на сжатие, сердечник для точного вертикального управления |
Ссылки
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Перепечатки и разрешения
