开发了一种专门用于电控变量泵(EVDP)初步设计的仿真模型,并通过实验对其进行了部分验证。该模型可用于评估控制性能、寿命、可靠性等,涵盖了EVDP初步设计任务中的主要性能要求。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
电静液作动器(EHAs)在学术界已得到广泛研究,其在各个工业领域的应用也在不断扩展。目前,变速电静液作动器已逐渐优先于变排量电静液作动器,但在高功率应用中,其驱动电机及相关电子设备仍面临动态响应低、热耗散高、成本高等问题。因此,研究人员考虑采用配备电控变排量泵(EVDP)的变排量电静液作动器。EVDP本身是一种机电一体化系统,集成了柱塞泵、滚珠丝杠、齿轮箱和永磁同步电机(PMSM)。因此,有必要对EVDP进行研究,以确保其在电静液作动器中应用时的系统级性能。除了对EVDP技术参数的已有研究外,还需建立专门的设计方法,以进一步降低EVDP的使用成本并挖掘其性能潜力。本文选用基于仿真的EVDP初步设计方法,用于设计一台37 kW的EVDP。首先,通过改进参数生成方法(包括EVDP寿命、可靠性、控制模型等),对先前提出的EVDP多学科模型进行扩展。其次,利用一台缩比样机对所提出的模型进行部分验证。然后,在该模型支持下,对EVDP进行系统级仿真,并根据既定的设计要求评估其性能。对EVDP的温度、带宽与精度、可靠性与寿命等指标均进行了预测。仿真结果表明,EVDP适用于变排量电静液作动器。所提出的建模与仿真方法可用于评估多种EVDP性能,并满足通用设计需求。该方法还可支持解决初步设计过程中信息有限和鲁棒性不足等挑战。因此,该方法适用于实现基于仿真的EVDP初步设计方法。
引言
电静液作动器(EHAs)因其结合了电动作动器和液动作动器的优点,在工业压力机、大型移动机械、起重机操纵装置以及飞机主控系统等应用中正受到越来越多的关注1。目前可识别出两种基本类型的EHAs:变速式EHAs和变排量式EHAs2。当前,由于变速式EHA具有更高的效率和更简单的结构,其应用比变排量式EHA更为广泛。然而,随着重型车辆(如重型运载火箭3和潜艇4)对EHA功率等级要求的提高,变速式EHA的驱动电机及其相关电子设备面临动态响应低、热耗散高、成本高等问题。因此,对于这些高功率应用(>30 kW),变排量式EHA正被重新考虑,因其控制可通过低功率装置调节泵的排量来实现。
阻碍变排量电液作动器(EHA)成为优先选择的一个主要问题是其笨重的泵排量控制单元,该单元本身就是一个完整的阀控液压系统。为解决这一问题,已提出采用紧凑型电动排量控制单元的电控变排量泵(EVDP)。该设计提升了变排量EHA的紧凑性、效率等性能,在一定程度上克服了以往的缺陷。因此,采用新提出的EVDP可能有助于推动变排量EHA在高功率场合的应用。然而,与传统的液压控制变排量泵相比,EVDP的复杂性显著增加,因其集成了多个新兴学科的组件。由此,针对EVDP的专门研究活动应运而生。我们的研究团队率先开展了EVDP的研究5,并持续推动其发展6。Liu针对EHA应用开发了EVDP并进行了实验测试7。一些液压公司也已提供EVDP产品。除了关于EVDP技术组件的研究外,面向实际应用需求的设计方法对于提升EVDP的竞争力同样重要,有助于进一步降低EVDP的使用成本并挖掘其性能潜力。因此,有必要建立一种针对EVDP的初步设计方法,通过分析其多学科耦合特性,优化系统层面性能的权衡。基于仿真的初步设计方法在这一类机电产品多学科耦合问题中具有重要意义8。
尽管由于电动可变位移泵(EVDP)是一个新提出的概念,目前尚未有针对其初步设计的特定仿真模型被提出,但相关机电产品的研究已投入大量工作。已有研究建立了动态电液伺服作动器(EHA)模型,用于在初步设计阶段优化重量、效率和控制性能9,但未涉及寿命、可靠性、热特性等关键性能指标,而这些指标在初步设计中应予以考虑。另一项研究也采用动态EHA模型对成本、效率和控制性能进行优化10,并进一步开发了热模型以评估优化后EHA的热特性11,但仍未考虑可靠性和寿命。已有研究提出了一种综合性的电动机械作动器(EMA)初步设计方法12,该方法提出了具有不同功能的特定模型,可用于分析不同特性,并已开发出可靠性与寿命模型13,从而能够评估机械强度、功率能力、热性能等,但未包含控制性能的分析。另一种EMA初步设计方法采用了动态EMA模型及相关的部件尺寸模型14,仿真分析中考虑了成本、重量、疲劳寿命、功率容量、物理约束等因素,但未包含可靠性和控制性能。有研究为液压混合动力传动系统优化设计提出了动态模型15,可对功率容量、效率、控制等进行仿真,但未考虑可靠性和寿命。针对基于EHA的飞行控制作动系统的分析模型也已被提出,其中使用了简化的功率传递方程和重量函数16。考虑到这些模型用于整车级和任务级分析,其性能属性覆盖范围有限是合理的。作为EHA的主要组成部分,伺服电机在建模与设计方面受到了独立关注,其研究成果对EHA模型的开发也具有指导意义。此外,热网络模型、重量模型等也可用于EHA建模17,18,19。综上所述,即使参考与EVDP相关的产品研究成果,现有模型在初步设计阶段仍未能全面分析产品所有关键性能属性。其中,控制性能、热性能、可靠性与寿命是建模过程中最常被忽略的方面。因此,本文提出了一套能够分析EVDP初步设计中所有最重要性能属性的模型体系,并通过仿真分析更清晰地展示模型功能。本文是对前期发表成果20的扩展,改进了参数生成方法,引入了寿命模型、可靠性模型和控制模型,优化了计算成本,验证了模型准确性,并开展了深入的仿真分析等。
如图1所示,变量柱塞泵的传统液压控制单元被电动执行器取代,以提高紧凑性并减少散热。该电动执行器由滚珠丝杠、齿轮箱和永磁同步电机(PMSM)组成。电动执行器通过连杆与斜盘连接,以调节泵的排量。在电液作动器(EHA)中应用时,通过调节PMSM对EVDP斜盘的旋转位置进行闭环控制。电动执行器与柱塞泵集成于同一壳体内,构成一个整体部件。该设计使电动执行器浸没在工作流体中,从而增强了多物理场耦合效应。
由于电动驱动系统(EVDP)是一种典型的多领域机电一体化产品,其初步设计在优化系统级性能权衡以及明确部件设计需求方面起着至关重要的作用。该过程基于基于仿真的设计方法10,12,如图2所示。第一步首先分析所选定的EVDP架构(如图1所示),并根据规定的性能要求确定设计参数。随后,通常将设计任务转化为一个优化问题,以探索EVDP的性能优化。该转化通过将设计参数转为优化变量、将性能要求转为优化目标和约束条件来实现。值得注意的是,设计参数需分类为主动参数、从动参数和经验参数三类。由于主动参数具有独立性,仅将其作为优化变量;其余两类参数则通过主动参数估算自动生成。因此,第二步需建立从动参数和经验参数的估算模型。这些估算工具在每次优化迭代过程中使用,同时也在第五步中用于生成所有必要的仿真参数。第三步建立每个优化目标或约束的计算模型,以反映所需的性能指标。这些模型应具备较高的计算效率,否则优化计算成本将不可接受。第四步执行优化计算,通常为多目标、多学科优化,并需处理初步设计阶段中的参数不确定性。第五步构建所设计EVDP的总体模型,并通过在典型工况循环下仿真EVDP来验证优化结果。该模型是评估初步设计成果的最终工具,因此应具备最高的保真度,并以紧密耦合的方式包含所有影响性能的关键特性。最终,获得初步设计的性能结果及系统级参数定型结果。
本文重点研究电液数字泵(EVDP)的系统建模与仿真方法,该方法包括在步骤1中进行参数分析,并完成步骤2和步骤5。首先,根据EVDP的结构架构和设计需求确定设计参数,并将其划分为三个子类别。其次,基于尺度定律、元件目录、经验函数等建立非主动参数的估算模型。再次,利用多学科耦合方程以及附加的寿命和可靠性子模型构建EVDP的整体模型,并通过实验对模型进行部分验证。最后,将前述的尺寸设计结果导入所构建的模型中,以在典型工况循环下开展仿真分析。基于仿真结果推导出系统级性能表现,同时评估参数的敏感性与设计的鲁棒性。因此,本文提出了一种适用于EVDP初步设计的专用建模与仿真方法,全面预测了EVDP在电液作动器(EHA)应用中的性能表现。该方法可作为开发用于高功率应用的EVDP及变排量EHA的实用工具,也可为其他类型机电一体化产品的仿真工具开发提供参考。本文中的EVDP特指电-机械控制的变排量泵,而不包含电-液压控制的变排量泵。
访问受限。请登录或开始试用以查看此内容。
方案
注意:本方案中使用了 Matlab 和 Simcenter Amesim(下文简称系统仿真平台),相关软件列于材料表中。然而,本方案并不局限于在这两款软件中实现。
1. 选择和分类 EVDP 设计参数(图2中的步骤1)。
- 将 图1 中 EVDP 的结构拆解为柱塞泵单元、滚珠丝杠、齿轮箱、永磁同步电机(PMSM)和控制器。检查 EVDP 的性能要求。
注:本文中特别关注的要求包括功率容量、控制性能、热性能、寿命、可靠性、效率和重量。 - 汇总 EVDP 各组件的尺寸参数和规格。分析这些参数和规格,并选出与指定 EVDP 性能要求相关的部分。
注:所选的组件参数和规格即为 EVDP 初步设计中的设计参数,如 表1 所示。表1 还包含了通过步骤 1.3 获得的参数分类结果。 - 将设计参数分类为主动参数、从动参数和经验参数21,分类结果如 Table 120 所列。
- 将最能代表各组件的独立参数或规格归入主动参数类别。
- 将可由主动参数推导出的参数归入从动参数类别。
- 将通过经验函数计算得到的其他参数归入经验参数类别。
注:热阻是一组用于热网络建模的参数。每条热路径均分配一个热阻。热参数的数量和数值最终由热网络结构确定。
2. 建立驱动参数与经验参数的估算模型(图2中的步骤2)。
注意:基于以下方法,使用 Matlab 建立驱动参数和经验参数的估算模型。每个驱动参数或经验参数均构建独立的脚本。
- 利用相似性准则,从主动参数估算泵和电机驱动参数22,23。
注意:泵和电机驱动参数主要与几何结构或重量相关,通常满足使用相似性准则所需的材料和几何相似性要求。- 定义任意组件参数 x 的缩放比为:
 (1)
其中 x 为所关注的参数,xref 为参考组件的对应参数。将主动参数和驱动参数与组件的特征尺寸关联如下:
 (2)
其中 Y* 为某一主动或驱动参数的缩放比,l* 为组件特征尺寸的缩放比,α 为缩放比的系数。 - 通过结合特定驱动参数和主动参数各自的方程(2),将组件的每个驱动参数与主动参数关联起来。
注意:一些示例结果如下22,23:
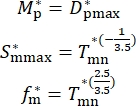 (3)
其中方程中的符号参见表1。有关本方案中使用的柱塞泵和电机的详细信息,请参见材料表。
- 定义任意组件参数 x 的缩放比为:
- 利用组件目录,从主动参数估算齿轮箱和滚珠丝杠的驱动参数。
注意:齿轮箱和滚珠丝杠的主动参数为离散值。由于机构限制或成本较高,无法实现主动参数的连续变化。因此,优先选用现成的齿轮箱或滚珠丝杠。- 通过从齿轮箱数据表中提取最符合所定义传动比和额定转矩的参数,估算齿轮箱的驱动参数。特别是在本文中,使用了齿轮头(材料表)在Matlab软件中构建齿轮箱库。根据指定齿轮头(材料表)的产品组合组织方法,先使用额定转矩再结合所定义的传动比进行齿轮箱匹配。
- 通过从滚珠丝杠数据表中提取最符合所定义导程和额定载荷的参数,估算滚珠丝杠的驱动参数。特别是在本文中,使用了滚珠丝杠(材料表)在Matlab中构建滚珠丝杠库。根据指定滚珠丝杠(材料表)的产品组合组织方法,先使用额定载荷再结合所定义的导程进行滚珠丝杠匹配。
- 通过经验函数估算泵、齿轮箱和滚珠丝杠的效率。
注意:泵、齿轮箱和滚珠丝杠的数据表未提供效率参数,因此采用基于经验函数的方法进行估算。- 假设泵在额定工作点的容积效率和机械效率分别为0.95和0.90。利用这两个值拟合额定工作点下的泄漏和粘性摩擦经验函数,如方程(4)和方程(5)24。然后推导经验函数的系数 Epv 和 Epm。最终,使用推导出的经验函数模拟全工况下的效率特性:
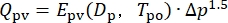 (4)
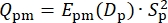 (5)
其中 Δp 为泵的压力差,Tpo 为泵内油液温度,Dp 为瞬时泵排量,Sp 为泵转速。
注意:即使本文未获取,市售泵在额定工作点的效率数据通常可从制造商处获得。随后可用实际效率数据替代假设值,以提高模型保真度。所推导的系数基于额定工作点,还需根据瞬时工况(即排量和温度)进一步调节。 - 利用齿轮箱或滚珠丝杠的最大效率数据,拟合最大负载和最大转速下的粘性摩擦函数,如方程(6)。然后推导粘性摩擦系数 f。最终,建立瞬时齿轮箱或滚珠丝杠效率模型,如方程(7):
 (6)
 (7)
其中 Emax、Smax 和 Fmax 分别为从数据表中获得的齿轮箱或滚珠丝杠的最大效率、最大转速和最大力;E、S 和 F 分别为仿真过程中齿轮箱或滚珠丝杠的瞬时效率、瞬时转速和瞬时力;f 为齿轮箱或滚珠丝杠的粘性摩擦系数。
注意:由于缺乏任何与效率相关的数据,假设滚珠丝杠的最大效率为0.90。一旦获得相关效率数据,应及时更新其效率函数。
- 假设泵在额定工作点的容积效率和机械效率分别为0.95和0.90。利用这两个值拟合额定工作点下的泄漏和粘性摩擦经验函数,如方程(4)和方程(5)24。然后推导经验函数的系数 Epv 和 Epm。最终,使用推导出的经验函数模拟全工况下的效率特性:
- 估算热阻参数。使用热力学理论中的经验函数,估算第3.3步建立的热网络模型中的热阻。将热阻分为两类:强制对流和传导。
注意:将电动变排量泵(EVDP)壳体与环境之间的热阻定义为常数。这是因为当前阶段主要研究泵内部的热特性,而壳体详细的散热性能将是未来热设计的重点。- 使用基于相似性准则的方程(8)估算固体部件之间的热传导热阻23:
 (8)
其中 Rsst 为两个固体部件之间的热阻,Tmn 为伺服电机的额定转矩。
注意:方程(8)仅用于估算绕组-壳体热传导的热阻,因为这是热网络模型中唯一的固-固接触。 - 使用方程(9)估算固体部件与流体部件之间强制对流的热阻25,26:
 (9)
其中 Rsft 为固体部件与流体部件之间的热阻;λf 为流体的导热系数;La 为换热特征长度;CRe 和 m 为依赖于雷诺数 Re 的系数;Pr 为普朗特数;At 为换热面积。
注意:La 及其他结构尺寸基于相似性准则估算,流经换热面积的流体速度则根据泵流量的仿真结果实时计算。
- 使用基于相似性准则的方程(8)估算固体部件之间的热传导热阻23:
3. 构建系统仿真模型(图2中的步骤5)。
注意:建立电动汽车驱动系统(EVDP)的多学科耦合模型,以全面评估其性能。模型架构如图3所示,该模型在基于Matlab和系统仿真平台的联合仿真环境中实现。首先,构建各部件或学科的集中参数模型;然后,根据图3将各部件/学科模型进行集成组装。
- 在Matlab中构建EVDP的权重模型。
- 通过将步骤2中获得的各组件重量估计值相加,计算EVDP的总重量。
- 在系统仿真平台中对EVDP进行动态集总参数建模。
- 建立伺服电机的电磁运动模型、机械传动的运动模型、柱塞泵单元的液压运动模型以及斜盘负载转矩模型,如前所述。20.
- 将系统损耗建模为公式(10)所示:
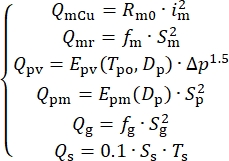 (10)
其中 QmCu 是伺服电机的铜损; Qmr 是伺服电机的转子损耗; Qpv 和 Qpm 分别为泵的容积损失和机械损失; Qg 是齿轮箱损耗; Qs 是滚珠丝杠的损耗; im 是伺服电机电流; Sm 是伺服电机速度;Δp 是泵的压力差; Tpo 是泵中油的温度; Dp 是泵的排量; Sp 是泵速; fg 是齿轮箱的粘性摩擦系数; Ss 是变速箱输入转速;以及 Ts 是滚珠丝杠的扭矩。 - 将流体特性建模为公式(11)所示形式。通过将流体数据表拟合到公式(11)来确定系数:
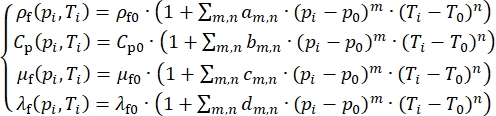 (11)
其中 ρf 和 ρf0 分别为瞬时密度和参考密度; Cp 和 Cp0 分别为瞬时比热和参考比热; μf 和 μf0 分别为瞬时绝对黏度和参考绝对黏度; λf 和 λf0 分别为瞬时和参考热导率; pi 是第i个流体节点的瞬时压力; Ti 是第i个流体节点的瞬时温度; p0 和 T0 是流体属性的参考压力和温度;以及 am,n, bm,n, cm,n,以及 dm,n 是系数。 - 根据公式(12)对流体体积的压力动态进行建模27,28将孔口建模为公式(4)所示:
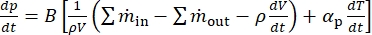 (12)
其中 p 是流体体积的压力; B 是流体体积模量; ρ 是流体密度; V 是流体体积; 和
 分别为流体体积的流入和流出质量流量; αp 是流体的体积膨胀系数;以及 T 是流体体积的温度。
- 使用三环 PID 控制器对控制器进行建模,如 图46通过多次仿真试验来调节控制参数,当仿真模型和其他仿真参数准备就绪后,从内环到外环逐步增加增益值以调节控制参数。
- 在驱动转速源与泵的转子之间添加一个旋转弹簧-阻尼模型。在输入转速与滚珠丝杠的负载质量之间添加一个线性弹簧-阻尼模型。
注意:此步骤可实现活塞泵单元模型和滚珠丝杠模型中的方程因果关系。将弹簧刚度和阻尼器参数设置为恒定值,以使这两个模块的影响可忽略不计。
- 在系统仿真平台中对电动振动台(EVDP)进行热建模。
- 为EVDP设置热网络20. 除……外,将热负荷加入公式(10)中 Qpv,连接到相应的热节点。
- 使用第2.4步中的参数函数,对固体-固体传热和固体-流体传热的热阻进行建模。通过交换流体-流体节点的外部焓流量来模拟其传热过程(参见第3.3.4步)。29.
注意:根据缩放定律获取公式(9)中的参数时,需要参考热交换结构及EVDP的尺寸。所采用的EVDP热交换结构如图所示 图5. - 将固体热节点的温度动态建模为公式(13)所示:
 (13)
其中 , m,以及 cp 分别为固体节点的热流率、质量和比热容。
- 根据公式(14)对流体体积的温度动态进行建模27,28:
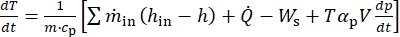 (14)
其中 p, m, cp,以及 αp 分别为流体节点的压力、质量、比热容和体膨胀系数; V 和 h 分别为流体节点的体积和焓; 和 h在 分别为流入流体的质量流量和焓; 是热交换速率;以及 Ws 是流体节点的轴功。 - 根据公式(15)对孔口的温度动态进行建模。这也确定了热负荷的影响 Qpv将孔口模拟为理想焓传递节点,将输入焓直接传递至输出焓。
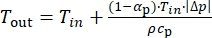 (15)
其中 αp, ρ,以及 cp 分别为流体的体积膨胀系数、密度和比热容。 - 将泵内部的焓传递建模为公式(16)所示:
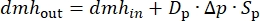 (16)
其中 dmh出 和 dmh在 分别为输出和输入的焓流率;以及 Dp,Δp,和 Sp 分别为泵的位移、压差和速度。
- 将滚珠丝杠和活塞泵单元设定为影响寿命与可靠性的关键部件,用于寿命和可靠性建模。取这两个部件评估所得寿命/可靠性值中的较小者,作为电动变排量泵(EVDP)的寿命/可靠性性能指标。使用 Matlab 脚本执行模型计算。
- 以滚珠丝杠的疲劳寿命作为其使用寿命。以柱塞泵单元的磨损寿命作为其使用寿命。将滚珠丝杠和柱塞泵单元的使用寿命分别建模为公式(17)和公式(18)所示形式。13,30:
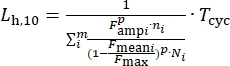 (17)
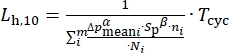 (18)
其中 F安培i 和 F平均值i 是由使用雨流计数法对滚珠丝杠进行载荷模拟所得到的载荷力幅值和平均载荷; F最大 是滚珠丝杠允许的最大载荷力;Δp平均值i 是由基于泵的载荷压力模拟结果采用雨流计数法得到的泵的平均载荷压力; Sp 是泵速;m 是计数的不同循环次数; ni 是第 i 个循环的数量; Ni 是第 i 个循环周期中可能导致组件寿命耗尽的数量; Tcyc 是占空比持续时间,由此可得出 m 周期被识别;以及 p,α, 和 β 是实验常数。
注意: Ni 通过拟合其相关的载荷应力获得, ,可得到基于特定部件的最大载荷数据和名义载荷-寿命数据建立的线性对数-对数S-N曲线。当获得更多寿命数据时,该对数-对数S-N曲线可进一步优化。
- 假设滚珠丝杠及其对应泵在其寿命内的可靠性为0.90。将可靠性定义为在50,000次循环时的计算值th 工作时间。根据公式(19)对滚珠丝杠和柱塞泵组件的可靠性进行建模。13:
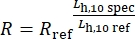 (19)
其中 R参考文献 是在参考寿命下的参考可靠性 L小时,10 和 L小时,10个样本 是用于评估可靠性的规定工作时间。
- 以滚珠丝杠的疲劳寿命作为其使用寿命。以柱塞泵单元的磨损寿命作为其使用寿命。将滚珠丝杠和柱塞泵单元的使用寿命分别建模为公式(17)和公式(18)所示形式。13,30:
- 组装模型。
- 将每个节点的所有必要方程(从步骤 3.1-3.4 引入)放置在 图3 共同构成每个节点的模型模块。确定每个节点的输入变量和输出变量。
注意:以理论柱塞泵节点为例,其包含五个方程:考虑机械损失的驱动转矩、未考虑泄漏的输出流量(泄漏由节流孔单独建模)、根据斜盘控制运动变化的排量、焓的传输,以及由斜盘产生的负载转矩。该模型的输入量为驱动转速、两个端口处的压力和温度,以及斜盘位移。输出量为轴角、驱动轴的负载转矩、输出流量、输出焓,以及由斜盘产生的负载转矩。 - 定义整个EVDP模型的输入与输出,并对所有节点进行因果关系分析。必要时添加额外节点,以确保所有节点均具有因果关联。随后,连接所有节点以构建完整的EVDP模型,如图所示。 图3.
注意:流体通路中的三个节点和两个内端口节点 图3 为确保整体模型因果关系的兼容性,将其建模为孔口(方程[4])。
- 将每个节点的所有必要方程(从步骤 3.1-3.4 引入)放置在 图3 共同构成每个节点的模型模块。确定每个节点的输入变量和输出变量。
4. 部分模型验证(图2中的步骤5)。
注意:使用电动可变排量泵(EVDP)样机及其试验台来验证第3步中的建模方法。本文执行第4步(模型验证)的原因是EVDP为新开发装置,且所用模型为首次提出。本文所用的EVDP样机相较于第5步中模拟的样机尺寸有所缩小。基于该缩小尺寸样机验证的模型被认为适用于模拟其他尺寸的同类型EVDP。在今后对同类型EVDP进行初步设计阶段的建模与仿真任务时,可省略第4步。
- 进行实验设置。
- 根据图1中的示意图构建EVDP原型。调整现有组件以形成EVDP的子组件,例如柱塞泵单元、齿轮箱、滚珠丝杠和伺服电机。
注:本文中用于构建原型的为一个7柱塞泵,排量为7.4 mL/rev。斜盘最大倾角为18°,额定转速为7000 rev/min,额定压力为21 MPa。滚珠丝杠导程为1.59 × 10⁻³ m,齿轮箱传动比为2.47。EVDP原型如图6所示。 - 将EVDP安装在测试台上,测试台由加载部分和控制部分组成31,如图7所示。将EVDP的三个端口连接至加载部分的液压回路。将EVDP的电缆连接至控制部分。
- 根据图1中的示意图构建EVDP原型。调整现有组件以形成EVDP的子组件,例如柱塞泵单元、齿轮箱、滚珠丝杠和伺服电机。
- 进行原型测试。
- 按下控制面板上的启动按钮,启动辅助液压动力源(9)。
- 通过用户界面(UI)中的位移指令文本框,将EVDP的位移设为2.5°。激活模式阀(10),并通过面板调节负载控制阀(12),使负载压力达到3.5 MPa。从面板读取并记录EVDP的输出流量。
- 分别将EVDP位移设为-18°、-15°、-12°、-10°、-8°、-5°、-2.5°、2.5°、5°、8°、10°、12°、15°和18°。记录每种设定位移下EVDP的输出流量,如图8A所示。
- 将EVDP位移设为2.5°,并分别将负载压力调节至约3.3 MPa、5 MPa、8 MPa、10 MPa、13 MPa、15 MPa、17 MPa、18 MPa、19 MPa、20 MPa和21 MPa,记录每种压力下EVDP的输出流量。再分别将EVDP位移设为5°、8°和18°,对每个新位移重复2.5°位移测试中的压力设定过程。记录每个测试点下EVDP的输出流量,如图8B所示。
- 通过面板按钮关闭模式阀(10)。在用户界面(UI)的文本框中向EVDP输入扫频位移指令(频率范围为0.02 Hz至20.5 Hz,幅值为2.5°)。记录EVDP的位移响应,并提取其幅值和相位特性,如图9A所示。
- 分析实验结果。
- 将EVDP原型的活动参数设置到第3步建立的模型中。该模型将自动生成其他所需的仿真参数。将环境温度和EVDP初始温度均设为40 °C。在与第4.2步EVDP原型测试相同的条件下运行仿真模型,并记录仿真结果。
- 在同一图表中绘制各条件组的实验结果与仿真结果,如图8和图9所示。
注:最大流量仿真误差(2.2 L/min)出现在2.5°位移时,相当于EVDP满流量的4.35%。在10 Hz以下的频率指令下,频率特性仿真结果与实验结果一致性良好;而在超过10 Hz的频率指令下,误差增大。整体仿真精度令人满意。
注:图9A中频率特性仿真结果在10 Hz以上出现较高误差,其原因是所提出模型包中的参数生成工具所致。当使用实际原型参数时,仿真结果具有良好的准确性,如图9B所示。参数生成工具产生误差的原因在于,用于估计参数的参考组件与原型所用组件不属于同一系列(EVDP原型使用了自制组件)。因此,当所选组件与参考组件属于同一系列时,此类仿真误差可忽略不计,但参数不确定性问题也将在第5步中进一步讨论。
5. 模拟分析(图2中的步骤5)。
注意:对之前通过执行第3步和第4步(优化设计)获得的EVDP设计方案选项进行仿真分析 图2分解模拟过程,如图所示 图10.
- 设置主动参数和仿真设置。
- 首次仿真时,使用先前获得的电动变量泵(EVDP)的一组主动参数,其中EVDP额定转速为7000 rpm,EVDP额定压力为28 MPa,EVDP最大排量为12.3 mL/rev,伺服电机额定电压为28 VDC,伺服电机额定扭矩为0.386 Nm,省略齿轮箱,滚珠丝杠额定力为5460 N,滚珠丝杠导程为0.005 m。
- 仿真中采用GJB1177-1991 15#航空液压油作为工作介质。将环境设定为临界温度70 °C。EVDP壳体与环境之间的换热系数恒定为20 W/m2/K。
- 设置工作周期20。添加一个流体散热器,用于收集EVDP的回油流量并将其供给EVDP入口。
注:该散热器用于模拟实际应用中的下游组件。其包含10 L流体,具有5 m2的换热面积,与环境之间的换热系数维持在50 W/m2/K。流体散热器的强散热能力用于耗散EVDP的全部输出功率,因为EVDP的输出功率全部通过负载控制阀转化为热量。 - 将设计参数设置为覆盖设计空间的范围,以进行敏感性分析。本文以齿轮箱传动比作为示例参数。将齿轮箱传动比范围设为1–3.5,以研究连续变化的齿轮箱传动比值的影响。
注:齿轮箱传动比范围通过使用前一个系列编号作为下限、下一个系列编号作为上限来设定。通过此方式,可分析连续变化的齿轮箱传动比值的影响。由于传动比1(不使用齿轮箱)为优化后的齿轮箱传动比,前一个系列的齿轮箱传动比不存在,因此本研究中范围的下限必须为1。传动比3.5无需再次仿真,因其已在先前的优化设计中与传动比1进行了比较并被舍弃。最终,选择传动比2和3进行敏感性分析。一旦定义新的齿轮箱传动比,需相应调整其他组件的尺寸,以确保EVDP排量控制性能具有可比性,从而实现公平比较32。 - 将设计参数设置为覆盖其公差范围,以进行不确定性分析。本文以伺服电机扭矩常数和伺服电机转动惯量作为示例参数。将伺服电机扭矩常数和转动惯量的范围分别设为其估计值的1 – 20%和1 + 20%,以检验其估计误差对EVDP频率特性的影响33。
- 运行仿真。
- 根据步骤5.1.2,设置步骤3中提出的动态模型和热模型(在系统仿真平台中实现)。点击 参数模式 > TFFD3-1 > 简单流体特性数据的文件名 以导入油液属性文件。点击 参数模式 > THGCV0-1/THGCV0-2 > 流体温度 将环境温度设为70 °C。点击 参数模式 > THGCV0-1/THGCV0-2 > 对流换热系数 将环境换热系数设为(20 W/m2/K) / (50 W/m2/K)。
- 将步骤5.1.1中的主动参数输入至步骤2中提出的参数估计模型(使用Matlab实现)。点击 编辑器 > 运行 执行脚本,生成所有必要的仿真参数,如表2所示。
注:控制参数的获取方式如步骤3.2.5所述,而非自动生成。 - 在Matlab中点击 编辑器 > 运行,执行脚本以计算权重,并使用仿真参数激活动态和热模型。该脚本将自动获取仿真结果。
- 在Matlab中点击 编辑器 > 运行,执行脚本,从保存的仿真结果中计算EVDP的寿命和可靠性性能。
- 在系统仿真平台中点击 仿真模式 查看仿真结果。从这些时域仿真结果中推导出其他EVDP性能指标(例如,斜盘控制精度和带宽、EVDP工作温度、EVDP效率以及EVDP功率水平)。
- 在系统仿真平台中点击 参数模式,设置步骤5.1.4和5.1.5中指定的仿真参数。在Matlab中点击 编辑器 > 运行,执行脚本以激活动态和热模型。在系统仿真平台中点击 仿真模式,查看敏感性分析和不确定性分析的仿真结果。
访问受限。请登录或开始试用以查看此内容。
结果
本节展示了执行所有实验方案步骤所获得的结果,这些步骤构成了EVDP初步设计方法中步骤1的部分内容、步骤2的全部内容以及步骤5的全部内容。 图2. 本方案中的输入信息包括EVDP示意图 图1,第4步中EVDP的优化活性参数(在步骤5.1.1中说明) 图2以及与EVDP设计需求相关的EVDP性能仿真任务。该方案的结果为EVDP的最终初步设计方案,包括EVDP设计参数的取值,以及在这些设计参数下的EVDP性能预测结果。特别地,方案步骤1和步骤2中建立的参数估计模型用于输出设计参数的结果;方案步骤3和步骤4生成用于EVDP最终验证的仿真模型;方案步骤5则预测在特定设计参数下的EVDP性能。以下将对上述内容进行详细说明。
基于第5.1.1步中的活性参数得到的参数估计结果如表2所示。这些参数足以用于运行第3步中提出的仿真模型,同时也将被分发给各部件制造商,作为部件设计要求。随后,通过...
访问受限。请登录或开始试用以查看此内容。
讨论
EVDP 的概念及其他技术组件已在先前的出版物中有所阐述6,31,证明了 EVDP 的适用性及其优势。本文并未聚焦于 EVDP 本身的研究,而是进一步探讨了面向未来实际应用需求的设计方法。对于此类高度集成且涉及多学科耦合的产品,必须采用特定的设计方法,以实现精细的性能权衡与优化。本文提出并阐述了一套完整的 EVDP 建模与仿真流程,用于初步设计阶段。该流程从整体且实用的角度出发,涵盖多领域耦合分析及多学科需求。同时,通过多种参数估计模型解决了仿真参数获取方面的困难。因此,该方法有助于高效且优化地完成 EVDP 的初步设计。值得注意的是,仿真环节是 EVDP 初步设计的最终验证步骤。该流程旨在以高保真度验证此前优化阶段(见图2中的步骤3和步骤4)所设计的 EVDP 性能。也就是说,在本文所进行的仿真过程之前,EVDP 的性能(如控制性能和重量)已经过优化。
设计参数分析(步骤1)依赖于设计人员的专业知识。需要...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
作者感谢北京精密机电控制研究所对本研究的支持。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 滚珠丝杠 | NSK | PSS | |
| EVDP 原型机 | 北京精密机电控制研究所 | 定制 | 7.4 mL/rev,7000 rpm,21 MPa |
| EVDP 测试台架 | 北京精密机电控制研究所 | 定制 | 参见图7,可根据具体需求调整。包含 Power PMAC 控制器、ELMO Whistle 驱动器等 |
| 齿轮箱 | Maxon | GP | |
| Matlab | Mathworks | R2020a | |
| 永磁同步电机 | Maxon | 393023 | |
| 柱塞泵 | Bosch Rexroth | A10VZO | |
| Simcenter Amesim | Siemens | 2021.1 | 系统仿真平台 |
参考文献
- Ketelsen, S., Padovani, D., Andersen, T. O., Ebbesen, M. K., Schmidt, L. Classification and review of pump-controlled differential cylinder drives. Energies. 12 (7), 1293(2019).
- Alle, N., Hiremath, S., Makaram, S., Subramaniam, K., Talukdar, A. Review on electro hydrostatic actuator for flight control. International Journal of Fluid Power. 17 (2), 125-145 (2016).
- Garrison, M., Steffan, S. Two-fault tolerant electric actuation systems for space applications. 42nd AIAA/ASME/SAE/ASEE Joint Propulsion Conference & Exhibit. , Sacramento, California. (2006).
- Smith, S., Irving, J. Electro hydrostatic actuators for control of undersea vehicles. Joint Undersea Warfare Technology Fall Conference. , Groton, Connecticut. (2006).
- Gao, B., Fu, Y., Pei, Z., Ma, J. Research on dual-variable integrated electro-hydrostatic actuator. Chinese Journal of Aeronautics. 19 (1), 77-82 (2006).
- Yan, X., Yu, L., Pan, J., Fu, J., Fu, Y. Control dynamic performance analysis of a novel integrated electro mechanical hydrostatic actuator. The Proceedings of the 2018 Asia-Pacific International Symposium on Aerospace Technology (APISAT 2018). APISAT 2018. Lecture Notes in Electrical Engineering. 459, Springer. Singapore. 2563-2573 (2018).
- Liu, E. The researches of state space modeling method and dynamic properties for double variable electro-hydraulic servo control system. , Xi'an University of Technology. China. Master's Thesis (2015).
- Jean-Charles, M. Best practices for model-based and simulation-aided engineering of power transmission and motion control systems. Chinese Journal of Aeronautics. 32 (1), 186-199 (2019).
- Xue, L., Wu, S., Xu, Y., Ma, D. A simulation-based multiobjective optimization design method for pump-driven electro-hydrostatic actuators. Processes. 7, 274(2019).
- Andersson, J., Krus, P., Nilsson, K. Optimization as a support for selection and design of aircraft actuation systems. 7th AIAA/USAF/NASA/ISSMO Symposium on Multidisciplinary Analysis and Optimization. , 4887(1998).
- Andersson, J., Krus, P., Nilsson, K., Storck, K. Modelling and simulation of heat generation in electro-hydrostatic actuation systems. Proceedings of the JFPS international symposium on fluid power. The Japan Fluid Power System Society. 314, 537-542 (1999).
- Budinger, M., Reysset, A., Halabi, T. E., Vasiliu, C., Mare, J. C. Optimal preliminary design of electromechanical actuators. Proceedings of the Institution of Mechanical Engineers, Part G: Journal of Aerospace Engineering. 228 (9), 1598-1616 (2014).
- Liscouët, J., Budinger, M., Mare, J. C. Design for reliability of electromechanical actuators. 5th International Conference on Recent Advances in Aerospace Actuation Systems and Components. , Toulouse, France. 174-182 (2010).
- Arriola, D., et al. A model-based method to assist the architecture selection and preliminary design of flight control electro-mechanical actuators. 7th International Conference on Recent Advances in Aerospace Actuation Systems and Components. , Toulouse, France. 166-174 (2016).
- Baer, K., Ericson, L., Krus, P. Framework for simulation-based simultaneous system optimization for a series hydraulic hybrid vehicle. International Journal of Fluid Power. , (2018).
- Hong, G., Wei, T., Ding, X., Duan, C. Multi-objective optimal design of electro-hydrostatic actuator driving motors for low temperature rise and high power weight ratio. Energies. 11 (5), 1173(2018).
- Sun, X., et al. Multiobjective and multiphysics design optimization of a switched reluctance motor for electric vehicle applications. IEEE Transactions on Energy Conversion. 36 (4), 3294-3304 (2021).
- Gerada, D., et al. Holistic electrical machine optimization for system integration. IEEE 3rd International Future Energy Electronics Conference and ECCE Asia (IFEEC 2017-ECCE Asia). IEEE. , 980-985 (2017).
- Golovanov, D., Papini, L., Gerada, D., Xu, Z., Gerada, C. Multidomain optimization of high-power-density PM electrical machines for system architecture selection. IEEE Transactions on Industrial Electronics. 65 (7), 5302-5312 (2017).
- Han, X., et al. Multidisciplinary model for preliminary design of electro-mechanical servo pump. Scandinavian International Conference on Fluid Power. , Tampereen Yliopisto. 362-374 (2019).
- Liscouët, J., Budinger, M., Maré, J. C., Orieux, S. Modelling approach for the simulation-based preliminary design of power transmissions. Mechanism and Machine Theory. 46 (3), 276-289 (2011).
- Negoita, G. C., Mare, J. C., Budinger, M., Vasiliu, N. Scaling-laws based hydraulic pumps parameter estimation. UPB Scientific Bulletin, Series D: Mechanical Engineering. 74 (2), 199-208 (2012).
- Marc, B., Jonathan, L., Fabien, H., Maré, J. C. Estimation models for the preliminary design of electromechanical actuators. Proceedings of the Institution of Mechanical Engineers, Part G: Journal of Aerospace Engineering. 226 (3), 243-259 (2012).
- Kauranne, H. O. J., Kajaste, J. T., Ellman, A. U., Pietola, M. Applicability of pump models for varying operational conditions. ASME International Mechanical Engineering Congress. , 45-54 (2008).
- Bergman, T. L., Incropera, F. P., DeWitt, D. P., Lavine, A. S. Fundamentals of Heat and Mass Transfer. , John Wiley & Sons. Danvers, MA. (2011).
- Whitaker, S. Forced convection heat transfer correlations for flow in pipes, past flat plates, single cylinders, single spheres, and for flow in packed beds and tube bundles. AIChE Journal. 18 (2), 361-371 (1972).
- Li, C., Jiao, Z. Calculation method for thermal-hydraulic system simulation. Journal of Heat Transfer. 130 (8), 1-5 (2008).
- Li, C., Jiao, Z. Thermal-hydraulic modeling and simulation of piston pump. Chinese Journal of Aeronautics. 19 (4), 354-358 (2006).
- Andersson, J., Krus, P., Nilsson, K. Modelling and simulation of heat generation in electro-hydrostatic actuation systems. Proceedings of the JFPS International Symposium on Fluid Power. 1999 (4), 537-542 (1999).
- Pawlus, W., Hansen, M. R., Choux, M., Hovland, G. Mitigation of fatigue damage and vibration severity of electric drivetrains by systematic selection of motion profiles. IEEE/ASME Transactions on Mechatronics. 21 (6), 2870-2880 (2016).
- Hu, B., Fu, J., Fu, Y., Zhang, P. Measurement system design for a novel aerospace electrically actuator. Proceedings of 2021 Chinese Intelligent Systems Conference. , Springer. Singapore. 612-620 (2022).
- De Giorgi, F., Budinger, M., Hazyuk, I., Reysset, A., Sanchez, F. Reusable surrogate models for the preliminary design of aircraft application systems. AIAA Journal. 59 (7), 1-13 (2021).
- Kreitz, T., Arriola, D., Thielecke, F. Virtual performance evaluation for electro-mechanical actuators considering parameter uncertainties. 6th International Conference on Recent Advances in Aerospace Actuation Systems and Components. 2014, Toulouse, France. 136-142 (2014).
- Sanchez, F., Budinger, M., Hazyuk, I. Dimensional analysis and surrogate models for the thermal modeling of multiphysics systems. Applied Thermal Engineering. 110, 758-771 (2017).
访问受限。请登录或开始试用以查看此内容。
重印与许可
