该方案可实现对小鼠和大鼠胸腔三维运动的可控机械通气及磁共振成像。我们已利用此装置研究机械通气所致呼吸肌功能障碍的病理生理机制。
本文内容
摘要
摘要
目前,机械通气患者膈肌功能障碍的病理生理机制尚未完全阐明,需要建立合适的动物模型以支持进一步研究。机械通气参数设置,例如呼气末正压(PEEP)水平,在其中起着关键作用。本研究的目标是建立一种可在不同呼吸压力设置下对小鼠和大鼠进行机械通气期间三维胸腔运动成像的方法。实验中,采用氯胺酮、阿托品和右美托咪定混合物对Wistar大鼠和C57BL/6小鼠实施麻醉,并通过腹腔导管持续输注维持麻醉状态。随后行气管切开术,以实现动物的机械通气。在使用磁共振兼容呼吸机进行通气的同时,将动物置于7T磁共振系统中。采用三维梯度回波序列结合伪螺旋式k空间填充方法,对胸腔进行三维动态成像。每个TR期间,记录由层面选择重聚焦梯度生成的导航信号。利用自主开发的软件,将数据按12个呼吸动态时相进行回顾性分帧与重建。我们成功实现了在机械通气过程中对两种动物模型三维胸腔运动的可视化,从而能够研究不同PEEP水平下呼吸周期中胸腔几何形态的变化。研究发现,由于呼吸频率固定,呼吸时相的回顾性分帧得以显著简化。本文所介绍的方案可用于研究机械通气状态下小鼠和大鼠的心脏及胸腔几何结构与运动特征。
引言
机械通气是重症监护病房中治疗急性呼吸衰竭的基石。然而,它也可能造成损伤。呼吸机相关性肺损伤、呼吸机相关性脑损伤以及呼吸机相关性膈肌功能障碍,均属于与急性机械通气相关的医源性并发症1,2,3。这些损伤机制背后的病理生理学过程仍不甚清楚。动物实验已揭示了机械通气相关并发症的重要机制,从而通过应用新的通气策略推动了临床实践的进步4。最近的一个例子是关于呼吸机不同步对猪急性呼吸窘迫综合征(ARDS)模型中膈肌功能影响的研究5。尽管目前存在减少动物实验的趋势,但在机械通气动物模型中开展的研究对于阐明损伤机制仍然至关重要。机械通气效应的研究需要完整的 cardiopulmonary 系统,并能够模拟重症监护病房中常见的病理生理状态4。大型动物模型常被使用,因其生理特征比啮齿类更接近人类,且可使用临床ICU中的呼吸机进行通气4。主要缺点是使用大型动物的成本高昂,以及缺乏可用于研究疾病分子机制的基因工程大型动物模型6,7。因此,在体外复杂组织培养或类器官芯片模型等替代方法尚未成熟之前,对机械通气啮齿类动物开展实验仍是不可避免的。
在动物实验中改善预后的多种干预措施未能在人体中取得相同效果4,6,这凸显了理解常用机械通气动物模型与人类之间差异的重要性。呼吸机参数对呼吸系统的影响由多种因素决定,其中许多因素具有物种特异性,例如组织弹性、肌肉张力以及对常用麻醉药物反应的差异8,9,10,11。这些差异可能导致胸壁和肺部运动及几何形态的变化存在显著不同,从而解释人类与动物之间的结果差异。研究通气参数对心肺系统几何形态和运动的影响,有助于阐明物种间的差异,并促进将动物研究中获得的病理生理概念转化为临床应用。随着动态解析心血管磁共振成像技术的进步,现已可在啮齿类动物模型中实现对跳动心脏的成像,为心血管疾病啮齿类模型中的心脏形态、功能及病理生理提供了深入见解12,13。然而,这些方法在成像机械通气动物呼吸周期中胸廓结构与运动方面的应用仍显不足。
本文介绍了一种利用三维电影磁共振成像(3D cine MRI)研究机械通气啮齿类动物胸廓几何结构及运动的方法。该方法可用于研究多种呼吸机参数设置或其他干预措施对机械通气啮齿类动物胸廓几何结构和运动的急性影响。我们采用了一种新型的伪螺旋式、呼吸门控三维电影MRI采集技术,适用于通气状态下的小型动物13,14。在本项初步研究中,我们探讨了呼气末正压(PEEP)的影响,但该方法同样可用于研究其他干预措施或呼吸参数(如吸呼比 I:E、潮气量和呼吸频率)的作用。该技术将为重症监护研究领域及其他需要机械通气的啮齿类动物模型的临床前影像学研究开辟一系列新的可能性。
方案
所有所述操作均按照欧盟EC指令86/609执行。实验已获得阿姆斯特丹大学医学中心(VUmc和AMC院区)动物伦理委员会的批准。C57BL/N小鼠和Wistar大鼠购自查尔斯河实验室。所有实验使用3-6月龄、体重25-32 g的雄性和雌性小鼠,以及3-6月龄、体重200-400 g的雄性和雌性大鼠。食物和水自由供应。所有动物在实验开始前均适应环境至少1周。
1. 实验装置的准备
- 按照步骤2中提到的剂量配制麻醉药物。
- 通过滚动呼吸机菜单并点击进行机械通气机的校准 设置 > 更多呼吸机 > Calib&测试执行所列的全部四项测试和校准:漏气测试、冲洗管路、测量死腔体积和冲洗管路。
- 将磁共振兼容的机械呼吸机放置于磁共振室内,并将连接至该呼吸机的电缆穿过磁共振设备的孔径。可使用测试肺(例如,一个小气球)来检测磁共振兼容呼吸机输出的通气情况。
- 将磁共振兼容的机械呼吸机连接至压缩机和氧气流源。
- 通过将一个10 mL量筒装满水,并以厘米为单位标记水深,制备一个PEEP柱。将磁共振兼容呼吸机的呼气管路置于PEEP柱中。装置示意图如下所示 图1.
- 在动物胸腔所处位置,将呼吸垫松散地粘贴至磁共振成像托架上。
2. 麻醉与机械通气的开始
- 将动物(小鼠或大鼠)置于充满含4%异氟烷的100% O₂的气体麻醉室中,开始麻醉2.
- 称重动物以确定麻醉剂剂量。在手术部位(喉部区域)注射3 mg/kg的布比卡因,并在双眼涂抹眼膏。
- 将动物置于加热垫上,通过鼻罩吸入100%氧气中含2%-4%异氟烷,维持自主呼吸。将脉搏血氧仪探头置于动物一只爪子上,并插入直肠温度计探头,以持续监测心率、血氧饱和度和体温。
- 在切口前测试反射是否消失。用手术镊提起覆盖喉部和气管的皮肤,使用弯剪进行切口。
- 钝性分离唾液腺及下方的肌肉组织,直至气管可见。
- 使用弯曲的锐利镊子解剖气管背侧,并将镊子置于气管下方,以牵引一根不可吸收的编织丝线(6/0 规格)环绕气管。
- 用弹簧剪在软骨环下方立即切开气管,并用镊子夹住软骨环固定气管。
- 用20G(小鼠)或14G(大鼠)Abbocath套管插入气管,长度约为1-1.5 cm。在套管插入的气管周围打结,确保密封不漏气。
- 以每公斤体重7 mL的潮气量开始动物通气,小鼠频率为150次/分钟,大鼠为80次/分钟,呼气末正压为2 cmH₂O2在100%氧气中使用3%异氟烷并施加呼气末正压(PEEP)。
- 腹腔注射诱导剂量的注射用麻醉剂(小鼠:氯胺酮 126 mg/kg,右美托咪定 0.1 mg/kg,阿托品 0.5 mg/kg;大鼠:氯胺酮 90 mg/kg,右美托咪定 0.25 mg/kg,阿托品 0.05 mg/kg),5 分钟后,逐渐降低异氟烷气流(10 分钟内从 3% 降至 0%),以实现从吸入麻醉到注射麻醉的平稳过渡。
- 将24G Abbocath导管置入腹腔内,连接至输液泵,输注速率如下:小鼠:氯胺酮 36 mg/kg/h,右美托咪定 0.02 mg/kg/h,阿托品 0.075 mg/kg/h;大鼠:氯胺酮 30 mg/kg/h,右美托咪定 0.015 mg/kg/h,阿托品 0.075 mg/kg/h。开始输注。
注意:我们对动物实施了气管切开术进行通气,而非经口插管,因为气管切开术允许我们在气管周围放置缝线。这一步骤是必要的,可防止气体泄漏,对于维持足够的呼气末正压(PEEP)至关重要。
3. 机械通气下的 MRI 检查
- 将动物以仰卧位放置于专用的磁共振成像(MR)托架中,并在观察气管切开管的同时,将适用于小鼠或大鼠的MR线圈覆盖于动物体表。
- 停止并断开1.2步骤中使用的机械呼吸机和麻醉泵,将动物转运至MR检查室。将动物重新连接至MR兼容的呼吸机,并以潮气量10 mL/kg、频率150次/分钟(小鼠)或80次/分钟(大鼠)开始通气。此处潮气量较1.2步骤中使用的呼吸机更大,旨在复张在转运过程中可能塌陷的肺组织。
- 按照前述速率重新连接麻醉泵,以维持麻醉深度。根据MR系统的不同,将麻醉气体管路置于MR扫描孔内或孔外。
- 将血氧饱和度和心率监测仪的传感器放置于动物后肢,并插入直肠温度探头。将呼吸监测系统连接至呼吸感应垫。检查所有信号,确保心率、血氧饱和度和体温处于生理范围。
注意:呼吸监测应显示MR兼容呼吸机设定的呼吸频率,仅用于检测动物自主呼吸努力。若动物出现自主呼吸努力,呼吸曲线将显示额外的峰值,此时需追加麻醉剂量(为初始诱导剂量的1/3)。 - 将动物放入MR扫描仪中,使线圈中心对准胸腔,并将射频电缆连接至线圈。小鼠与大鼠因体型差异,分别使用不同的线圈和托架(大鼠线圈和托架直径大于小鼠线圈)。将呼气管路末端浸入水柱中6 cm,提供6 cmH2O的呼气末正压(PEEP)。
- 根据血氧饱和度调整潮气量至7–9 mL/kg(在保证血氧饱和度达100%的前提下,采用尽可能低的潮气量)。
4. 扫描采集
注意:表1 概述了扫描参数设置。
- 使用厂商指定的方法进行射频校准和匀场。
- 获取五幅冠状面和轴向的定位像(SCOUT),确保整个胸腔位于视野(FOV)范围内。SCOUT是一种快速扫描,用于规划其他成像平面,通常覆盖的视野范围大于其他图像。如有需要,重新调整动物在托架中的位置,并重新获取SCOUT图像。
- 规划二维扫描(参见 表1 和 图2在SCOUT图像上,确保冠状面和矢状面覆盖整个胸腔。
注意:将矢状面置于右侧膈肌顶部,以限制心脏进入视野的部分。通过在6 cm高度采集SCOUT图像2在呼气末正压(PEEP)下,我们确保膈肌在最尾侧位置进行成像。 - 在6 cmH₂O水平获取二维扫描图像2在呼气末正压(PEEP)为0时立即重建图像,以检查动物的体位并确保图像质量(遵循步骤6)。如有需要,重新调整视野(FOV)或动物的位置,并重新进行扫描。
- 规划3D扫描(图2通过将视野(FOV)置于整个胸腔周围并覆盖二维扫描范围来实现。确保在层面方向上约有20%的FOV位于动物体外,以防止折叠伪影的产生。
注意:二维扫描被加入本方案,因其采集时间比三维扫描更短,适用于快速测试干预措施的效果。 - 采用所需的伪螺旋k空间采样方案获取3D扫描数据图3),从而实现对数据的稳健回溯性分箱以及呼吸运动的可视化14.
- 在 3 cmH₂O 和 0 cmH₂O 条件下重复进行二维和三维扫描2呼气末正压(PEEP)。每次二维扫描的总扫描时间为2.5分钟,每次三维扫描为15分钟。
注意:本实验中,我们对呼气末正压(PEEP)进行了调整,分别选择 0、3 和 6 cmH₂O。2因为根据长期通气动物的实验(既往研究和正在进行的研究)结果,这些PEEP水平会导致膈肌和胸廓几何结构发生显著改变15此外,本研究中选择使用零、中等和高水平的PEEP,以展示PEEP的作用。根据具体的研究问题,也可采用其他干预措施。例如,可研究肌松剂或其他药物对胸壁几何形态的影响。该方案使我们能够分析干预措施在个体内部的效应。
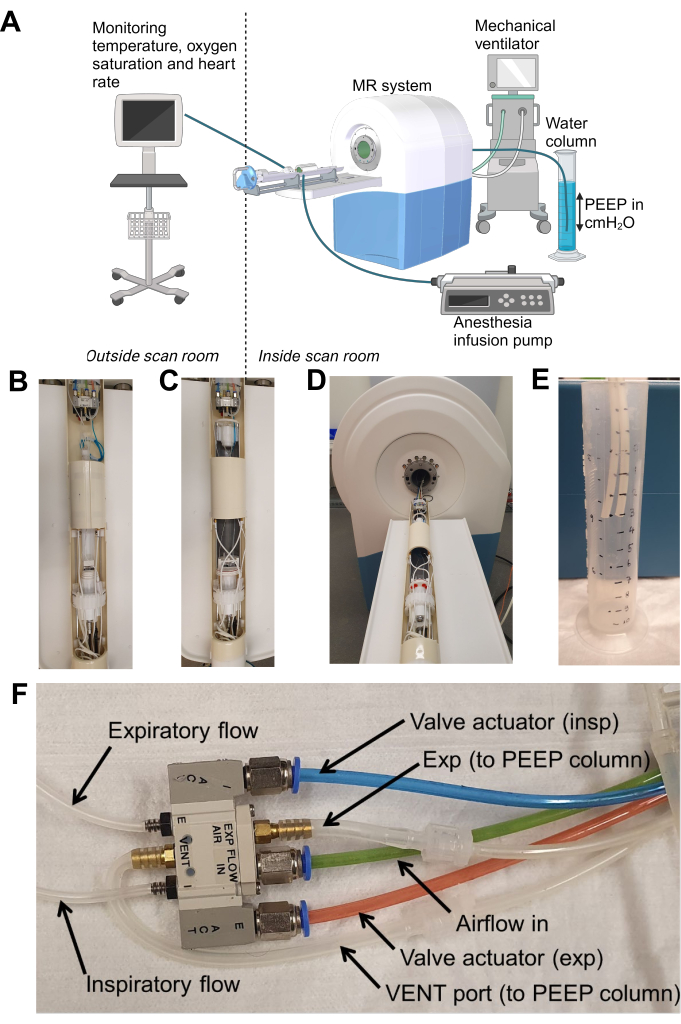
图1:实验装置示意图。 (A)装置的示意图概览;(B)小鼠用线圈装置;(C)大鼠用线圈装置,其孔径大于小鼠线圈;(D)线圈装置相对于MR扫描仪的摆放位置;(E)呼气末正压(PEEP)水柱,其呼气管路置于3 cmH2O PEEP位置;(F)调节通气的阀门特写,指示应将哪些管路插入PEEP水柱中。请点击此处查看该图的放大版本。
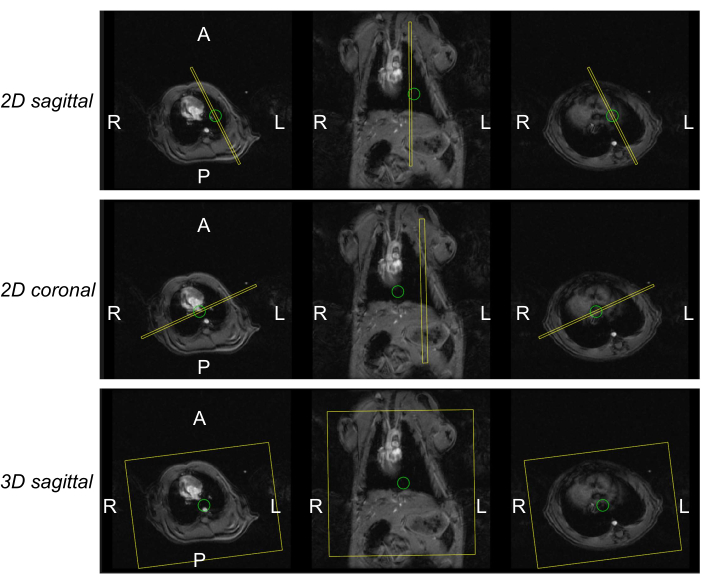
图2:2D和3D电影序列MR图像的扫描规划。 该图展示了2D扫描在矢状面和冠状面方向(上排和中排)以及3D扫描在矢状面方向(下排)的视野设定方式。左列为心脏水平处轴向定位像(SCOUT)的一个切片,中列为冠状面定位像的一个切片,右列为肝脏水平处轴向定位像的一个切片。请点击此处查看该图的放大版本。
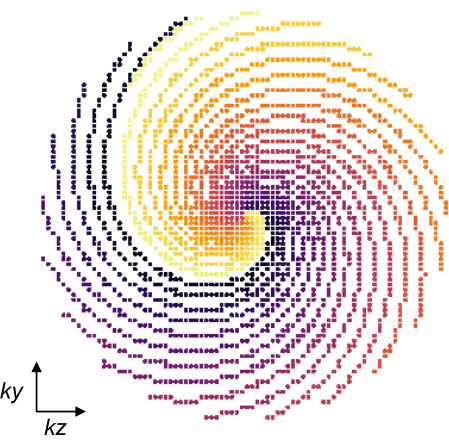
图3:MR伪螺旋采样模式。 该采样模式位于ky/kz相位编码方向,矩阵大小为80 × 80,专为回顾性呼吸运动分窗优化设计。螺旋轨迹通过从k空间中心开始,向外旋转后再向内旋转而形成,并重复每条螺旋路径。整个采样模式共进行25次重复,以在每个呼吸时相帧中生成足够的数据。每条螺旋用不同颜色表示。请点击此处查看该图的放大版本。
5. 实验结束
- 完成所有扫描后,将动物从扫描仪中取出。由于进行了气管切开术,动物无法在实验后存活。对小鼠采用颈椎脱位法实施安乐死,对大鼠采用放血法实施安乐死。
- 保存所有原始及重建的磁共振文件。
| 扫描类型 | Gradient Echo SCOUT | Gradient Echo 2D | Gradient Echo 3D |
| 方位 | 冠状面和矢状面 | 冠状面和矢状面 | 矢状面 |
| k空间采样方案 | 笛卡尔 | 笛卡尔 | 伪螺旋 |
| 层数 | 10 | 1 | 80 |
| 层厚(mm) | 1(小鼠) | 1(小鼠) | 0.38(小鼠) |
| 1(大鼠) | 1(大鼠) | 0.81(大鼠) | |
| 层间距(mm) | 2(小鼠) | 0(小鼠) | 0(小鼠) |
| 5(大鼠) | 0(大鼠) | 0(大鼠) | |
| 层采样* | 0.8 | 0.8 | 0.8 |
| 视野(读取 × 相位 × 层面;mm) | 35 × 35(小鼠) | 30 × 23(小鼠) | 30 × 23 × 30(小鼠) |
| 80 × 80(大鼠) | 65 × 49(大鼠) | 65 × 49 × 65(大鼠) | |
| 矩阵大小(频率 × 相位) | 256 × 192 | 256 × 192 | 211 × 80 × 80 |
| TR / TE(ms) | 45328 | 45330 | 45328 |
| 翻转角(°) | 15 | 15 | 10 |
| 重复次数 | 80 | 70 | 25 |
| 呼吸门控 | 否 | 是,回顾性 | 是,回顾性 |
| 成像时间(分:秒) | 2:02 | 2:23 | 16:00 |
| PEEP水平(cmH2O) | 6 | 6, 3, 0 | 6, 3, 0 |
表1:所有扫描的采集参数。* 层面采样表示成像时使用的层面选择脉冲的百分比
6. 图像重建
- 要进行图像重建,请使用 GitHub 上提供的自行开发软件16。对所有需要回顾性呼吸门控的扫描执行以下步骤。
注意:该方法此前由 Daal 等人描述过,但其研究重点为心脏成像13。本文中,我们介绍一种用于重建全胸腔呼吸门控图像的方法。 - 单击加载 MRD以加载原始数据文件。这将在左上方面板中显示原始导航信号及其频谱。如果呼吸信号不清晰,可在“设置”选项卡中调整主导航信号。
- 在“心脏/呼吸滤波器”中,填入MR兼容机械呼吸机上设定的呼吸频率,并将宽度设置为15。其他框中的设置与此类重建无关。单击滤波以应用设置,从而获得门控后的导航信号,如图4所示。确保“呼吸导航”和“呼吸频率”框中的红色信号跟随蓝色的原始导航信号。
- 在“电影”(Cine)部分,选择呼吸电影,并将帧数设置为12,动态数设置为1。在“几何结构”(Geometry)选项卡中,启用PCA(8级)和振铃滤波器。单击排序k空间以应用这些设置。
- 在CS重建参数中,应用以下设置:WVxyz 0.0010,TVxyz 0.0000,LLRxyz 0.0050,TVcine 0.015,TVdyn 0.000。单击重建电影以开始重建过程。
- 通过滚动查看右下方面板中的各帧(以及适用时的层面)来检查重建结果。单击导出DCM和/或导出GIF以导出重建后的图像。
7. 图像分析
注意:根据研究问题的不同,可从电影图像中计算出多个结果参数。本文重点介绍用于量化胸廓几何形状、肺容积和胸壁运动幅度的参数。
- 打开合适的 DICOM 查看器,例如材料表中提到的软件,通过点击文件 > 打开并选择2D cine 文件来加载 2D cine 图像。识别膈肌位置最高的帧(呼气末帧),选择该帧并在 DICOM 查看器中打开。
- 使用 microdicom 中的测量工具,手动测量矢状位 2D cine 图像中的前后径和头尾径肺部尺寸(图 5),以及冠状位 2D cine 图像中的左右径尺寸。对所有 PEEP 水平或其他干预条件重复这些测量。这些测量也可在 3D cine 的某一帧中完成,具体取决于扫描方案的选择。
- 将 3D cine 数据导入 3D 图像分析程序,并通过点击工具 > 重新定向图像将图像置于正确方向。在 RAI 代码中填写 SPL。通过在工具 > 图层检查器中滚动动态序列并增加组件编号,选择呼气末帧。
- 通过在每种方向的两个切片上手动勾画肺部中段区域,初始化分割过程(图 6)。使用画笔模式,并根据需要调整画笔大小。
- 在主工具栏中点击主动轮廓以开始 3D 分割。确保红色框(ROI)覆盖整个胸腔。启用使用当前分割初始化,然后点击3D 分割。
- 选择阈值法作为预分割模式,并通过选择最右侧阈值模式仅使用上限阈值。点击下一步。然后再次点击下一步跳过添加气泡的步骤。由于在步骤 7.5 中已初始化分割,因此无需添加任何气泡。
- 点击播放按钮开始主动轮廓分割,当分割到达肺边缘时立即暂停。滚动查看图像以检查分割效果。点击完成以最终确定分割结果。
- 点击更新,在左下方面板中可视化 3D 分割结果,并进行检查和旋转操作。
- 点击分割 > 保存分割图像将分割结果保存为 NiFTI 格式,点击分割 > 导出分割网格保存为 STL 网格文件。
- 记录在“分割、体积与统计”中显示的肺容积数值。
- 使用补充代码文件 1中提供的脚本,将其他呼吸状态的图像配准到呼气末动态图像。将计算得到的变换应用于分割结果,从而获得每个动态时间点的分割图像。利用这些分割结果计算各项输出参数,例如各个方向上的位移幅度。
结果
根据本研究中描述的方案,我们使用7特斯拉磁共振成像仪成功扫描了8只健康的C57BL/6野生型小鼠和8只Wistar野生型大鼠。我们能够在不同水平的呼气末正压(PEEP)下对动物进行机械通气,并在扫描过程中监测其基本生理参数(图7)。
在图5中,展示了小鼠和大鼠在呼气末期时相的矢状位二维扫描图像示例。可以看出,PEEP在两种动物中均引起膈肌向尾侧移位,但在小鼠中,同时还伴有胸廓增宽,表现为前后径增大。
这些高质量的扫描图像表明,利用该技术,我们可以测量胸腔不同部位的尺寸,并展示各种通气设置对胸壁和膈肌运动的影响。较短的扫描时间允许对受试对象自身进行感兴趣结果参数的比较,从而减少所需动物数量。表2展示了所有动物的结果参数。
图8 显示了在三个不同呼气末正压(PEEP)水平下呼气末动态的肺部分割图像及其相应的肺容积。正如预期,随着PEEP的增加,肺容积也随之增加。补充视频1和补充视频2以视频形式展示了三维动态图像。
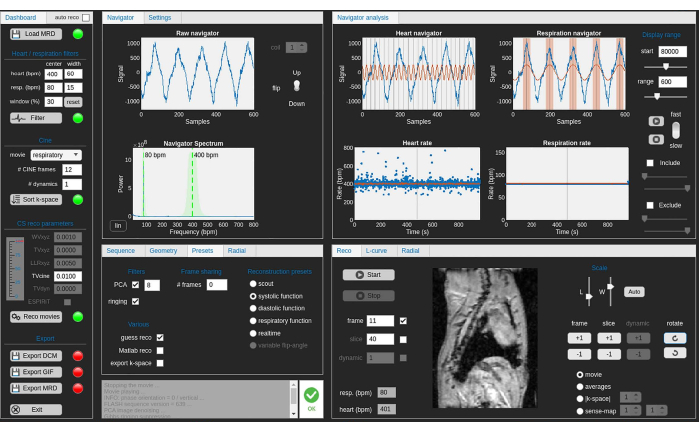
图4:用于通过回顾性门控重建图像的软件界面截图。 数据门控基于导航信号。请点击此处查看该图的放大版本。
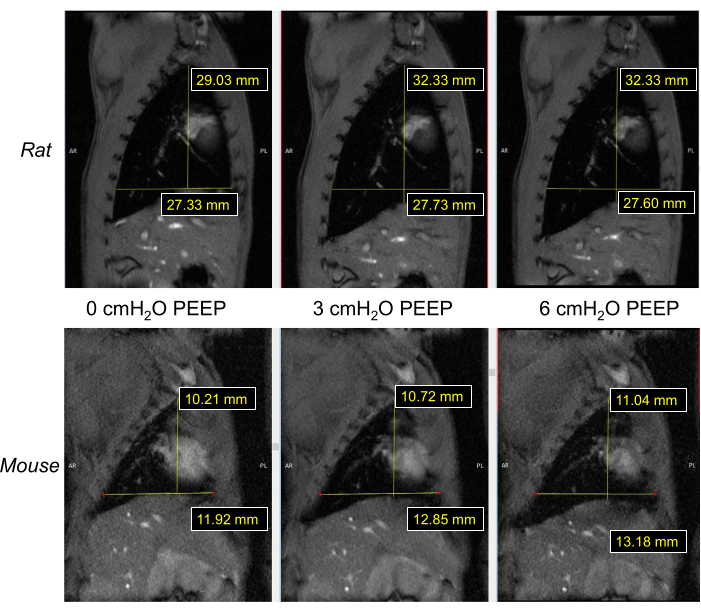
图 5:在三种PEEP水平下,大鼠和小鼠二维图像的代表性结果,显示肺部的前后径和头尾径尺寸。 请点击此处查看该图的放大版本。
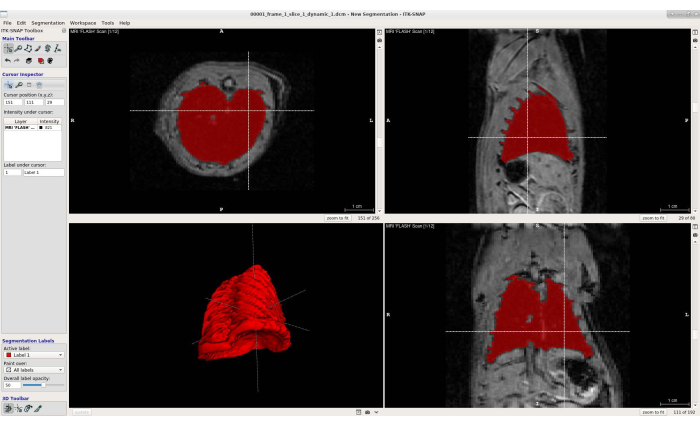
图6:用于在三维电影序列中分割肺部的软件界面截图。 左上方面板显示三维电影序列的轴向视图,肺部以红色进行分割。右上方面板显示矢状面视图,肺部以红色进行分割。左下方面板显示分割后肺部的三维重建图像。右下方面板显示冠状面视图,肺部以红色进行分割。 请点击此处查看该图的放大版本。
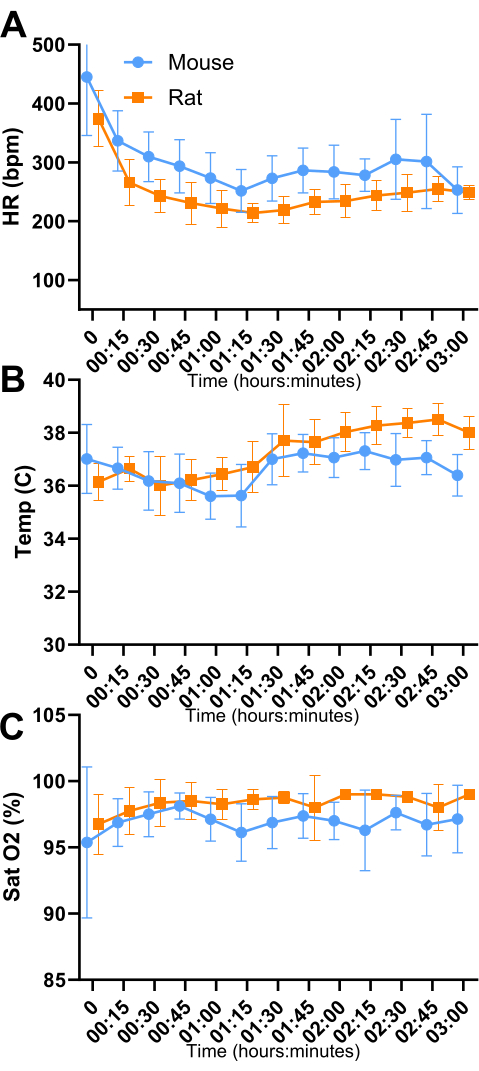
图 7:实验期间动物的生命体征参数。 N = 8 只小鼠(蓝色),N = 8 只大鼠(橙色)。数据以均值±标准差表示。注意动物进入手术麻醉状态时心率下降。 请点击此处查看此图的放大版本。
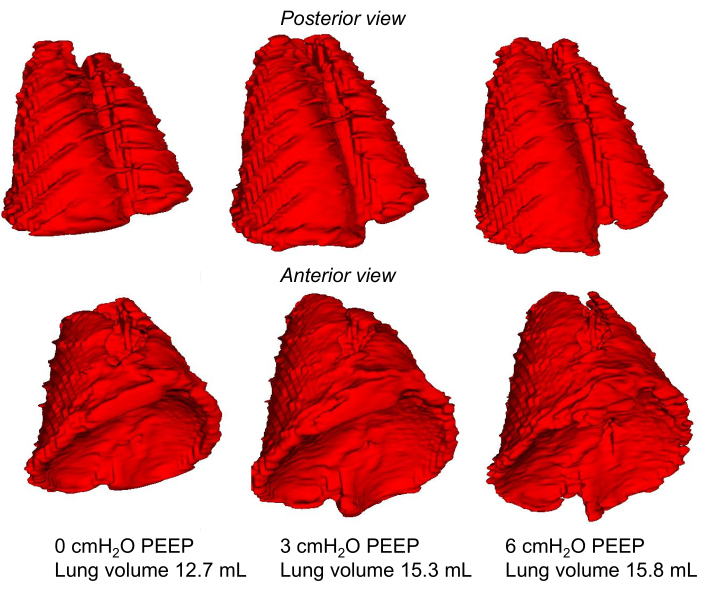
图8:在三个PEEP水平下肺部的三维分割及其相应肺容积。大鼠肺部在PEEP 0(左列)、PEEP 3(中列)和PEEP 6(右列)条件下的分割结果。上排显示肺部的后侧面,中排显示肺部的前侧面。下排所示容积为本图中可见的三维重建肺部内部测得的容积。请点击此处查看该图的放大版本。
补充视频1:小鼠的三维电影成像。 请点击此处下载该视频。
补充视频 2:大鼠的三维电影成像。 请点击此处下载该视频。
补充代码文件1:将分割结果配准至其他采集图像的脚本。 请点击此处下载该文件。
讨论
本研究表明,采用回顾性门控的三维磁共振成像技术可实现对机械通气下两种动物模型胸廓运动的测量。这些技术有望应用于未来涉及机械通气小鼠和大鼠心脏及胸部成像的研究中。我们发现,由于呼吸频率固定,回顾性分箱具有高度的稳健性。
该实验方案的关键步骤之一是将动物在磁共振线圈内准确定位。扫描过程中无法对动物进行重新定位。此外,维持正常体温对于确保在生理条件下进行测量至关重要,因为麻醉剂可能通过外周血管扩张引起低体温,而本磁共振成像方案中的射频脉冲则可能导致体温升高17,18。在图7中,可以观察到动物转移至扫描仪前后短暂时间内(约1小时时间点)未使用外部热源时的体温波动情况。另一个关键步骤是麻醉剂量的滴定,尤其是在小鼠中。小鼠在无明显呼吸努力但仍保持稳定生命体征的麻醉深度范围较窄,需密切监测呼吸信号并调整麻醉输注速率。在大鼠中,我们所使用的镇静剂量范围内未出现此类问题。若动物存在呼吸活动,将会影响图像质量,因为图像是基于预设的呼吸频率进行回顾性重建的。也可采用不同的麻醉方案,例如使用异氟烷进行吸入麻醉,或选用其他可更显著抑制呼吸活动的注射类麻醉剂。本方案中使用的CWE-MRI-1小型动物呼吸机兼容吸入麻醉剂19。
重复本研究中提出的磁共振成像(MRI)方法有三个关键步骤。首先,必须使用相同的基础 MRI 序列(即 3D FLASH)。此类序列在几乎所有 MRI 系统上均可获得。其次,本研究中提到的 k 空间轨迹(伪螺旋轨迹)可能需要一个能够执行用户自定义 k 空间轨迹的软件补丁。如果读者希望复制该采集方法,我们邀请其联系通讯作者。我们已有在其他厂商系统上实现此类采集的经验。最后,我们以开源软件形式共享的重建流程是厂商中立的,因此适用于所有临床前系统。
我们选择回顾性触发和数据分 bin,而非前瞻性触发,原因有多个。主要原因是,回顾性触发和 k 空间数据分 bin 能够在重建呼吸门控 CINE 图像帧数方面提供完全的灵活性,使我们能够优化时间分辨率、空间分辨率以及信噪比。此外,前瞻性触发在每个呼吸周期结束时会引入一段等待下一次触发的空闲时间,这可能会破坏稳态并导致呼吸周期不完整。在使用机械通气的情况下,这段空闲时间虽小但仍存在。
本方案的主要局限性在于无法测量气道或食管压力。据我们所知,目前市场上尚无适用于小动物的磁共振兼容肺 或食管压力传感器。另一个局限性是在磁共振成像过程中无法进行连续的血压测量。麻醉方案基于本机构先前的研究制定。由于此前观察到心动过缓和低血压的发生率较高,因此添加了阿托品。尽管由于磁共振环境的限制无法实现连续血压监测,但高血压的可能性较低,因为在实验过程中未观察到心动过速(图7)。本方案中采用的监测指标包括心率、血氧饱和度、体温以及基于胸壁运动的呼吸信号。通过这些测量参数,可对动物的生命体征进行总体评估,从而指导麻醉给药;然而,若能获得血压读数,则有助于避免对仍存在自主呼吸努力的动物造成麻醉过量。目前尚未发表其他关于机械通气啮齿类动物呼吸生理的磁共振成像研究,但该方法也可应用于呼吸研究以外的多种科研问题。文中提到的重建程序(回顾性重建)还可用于在整个心动周期中重建图像,从而使研究人员能够获取无运动伪影的高分辨率心脏和血管图像。该方案可应用于所有在扫描过程中需要对大鼠或小鼠进行机械通气的研究项目。例如,可考虑研究机械通气参数设置与心脏功能之间的关系。其他应用还包括对开胸动物或术后需机械通气的动物进行成像。
披露
Ruslan Garipov 是英国吉尔福德 MR Solutions Ltd. 公司的员工。
致谢
本工作由ZonMW基金(编号:09120011910004 ,GS、CO、LH)和NIH基金(编号:5R01HL121500,CO)资助。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| <强>仪器设备 | |||
| 11 Plus 数字双通道注射泵 | Harvard 仪器公司(美国) | 229193-2 | 具有可编程功能的双通道注射泵,适用于实验室 |
| AccuSens 单通道和多通道信号调理器 | Opsens Solutions Inc.(加拿大) | ACS-P4-N-62SC | 与光纤温度传感器配合使用以监测体温 |
| 光纤温度传感器 | Opsens solutions inc.(加拿大) | OTP-M | |
| 小鼠固定架 | É设备 Vété里奈尔·米内尔夫(法国) | ||
| Mousestat Jr. | Kent-scientific(美国) | MSTAT-JR | MouseSTAT Jr. 提供 在小鼠和大鼠中实现准确的脉搏血氧测定。 |
| 磁共振扫描仪 | MR Solutions Ltd.(英国) | MRS-7024 | |
| 磁共振兼容监测 &用于小型动物的门控系统 | SA Instruments, Inc. (USA) | 1030 | RT模块(呼吸接口模块),ERT控制/门控模块,电池组 |
| MRI-1 兼容呼吸机 | CWE(美国) | 12-07000 | 适用于磁共振环境中为小型动物通气的机械呼吸机。该呼吸机采用气动阀,以容积控制、流量×时间为基础的原理进行通气。 |
| 多站温度控制单元和高流量PCA | É设备 Vété里奈尔·米涅尔夫(法国) | ||
| PEEP 柱 | 改造后的流体测量柱 | ||
| Physiosuite 机械通气机 | Kent-scientific(美国) | 适用于小型动物通气的机械呼吸机。该设备采用容积控制、压力调节的通气原理。 | |
| 脉搏血氧仪爪部传感器,磁共振成像兼容 | Kent-scientific(美国) | SPO2-MSE-MRI | 适用于 Mousestat Jr. 的磁共振成像兼容小鼠足垫传感器 |
| 大鼠摇篮 | É设备 Vété里奈尔·米涅尔夫(法国) | ||
| 射频线圈,小鼠 | MR Solutions Ltd.(英国) | 用于小鼠体部研究的38毫米小鼠容积射频线圈 | |
| 射频线圈,大鼠 | MR Solutions Ltd.(英国) | 65 mm 用于大鼠体部研究的大鼠容积射频线圈 | |
| <强>手术器械 | |||
| Abbocath 14G、20G、22G、24G | Abbocath | 14G、20G、22G 用于气管插管,24G 用于腹腔内麻醉给药 | |
| Ethilon 3-0 带针FD-1缝合线 | Ethicon(美国) | 663H | |
| 55号镊子 | 杜蒙特(瑞士) | 55 | |
| 梅岑鲍姆剪刀 | 精细科学工具(德国) | 14017-14 | |
| 持针器 | 精细科学工具(德国) | 12005-15 | |
| 6/0编织丝线(不可吸收) | 精细科学工具(德国) | 18020-60 | |
| 弹簧剪 | 精细科学工具(德国) | 15033-09 | |
| 斯蒂文斯断腱剪 | 精细科学工具(德国) | 14064-11 | |
| 缝合打结钳 | 精细科学工具(德国) | 18025-10 | |
| 美迪普医用胶带 | 3M(美国) | ||
| <强>药物 | |||
| 阿托品 0.25 mg/mL | |||
| 右美托咪定 0.5 mg/mL Dexdormitor | Orion 制药(芬兰) | ||
| 杜润宁眼膏 | Alcon Nederland BV(荷兰) | ||
| 异氟烷 | AST pharma(法国) | ||
| 氯胺酮 100 mg/mL Ketexx | Alfasan(荷兰) | ||
| 凡士林石油冻 | 联合利华(荷兰) | ||
| <强>软件 | |||
| Elastix | 乌得勒支大学医学中心影像科学研究所(荷兰) | ||
| Itksnap | 宾夕法尼亚大学(美国) | ||
| Matlab 2019a | Wolfram Research Inc (USA) | ||
| Microdicom | Microdicom(保加利亚) | ||
| 回顾性 | 阿姆斯特丹大学医学中心(荷兰) |
参考文献
- Bassi, T., Taran, S., Girard, T. D., Robba, C., Goligher, E. C. Ventilator-associated brain injury: A new priority for research in mechanical ventilation. Am J Respir Crit Care Med. 209 (10), 1186-1188 (2024).
- Slutsky, A. S., Ranieri, V. M. Ventilator-induced lung injury. N Engl J Med. 369 (22), 2126-2136 (2013).
- Levine, S., et al. Rapid disuse atrophy of diaphragm fibers in mechanically ventilated humans. N Engl J Med. 358 (13), 1327-1335 (2008).
- Silva, P. L., Scharffenberg, M., Rocco, P. R. M. Understanding the mechanisms of ventilator-induced lung injury using animal models. Intensive Care Med Exp. 11 (1), 82(2023).
- Damiani, L. F., et al. Impact of reverse triggering dyssynchrony during lung-protective ventilation on diaphragm function: An experimental model. Am J Respir Crit Care Med. 205 (6), 663-673 (2022).
- Guillon, A., et al. Preclinical septic shock research: why we need an animal ICU. Ann Intensive Care. 9 (1), 66(2019).
- Larsson, L. Experimental animal models of muscle wasting in intensive care unit patients. Crit Care Med. 35 (9), S484-S487 (2007).
- Schwarte, L. A., Zuurbier, C. J., Ince, C. Mechanical ventilation of mice. Basic Res Cardiol. 95 (6), 510-520 (2000).
- Leith, D. E. Comparative mammalian respiratory mechanics. Am Rev Respir Dis. 128 (2 Pt 2), S77-S82 (1983).
- Vinegar, A., Sinnett, E. E., Leith, D. E. Dynamic mechanisms determine functional residual capacity in mice, Mus musculus. J Appl Physiol Respir Environ Exerc Physiol. 46 (5), 867-871 (1979).
- Oh, S. S., Narver, H. L. Mouse and rat anesthesia and analgesia. Curr Protoc. 4 (2), e995(2024).
- Li, H., et al. Technical aspects of small animal CMR imaging. Front Phys. 8, ARTN 183(2020).
- Daal, M. R. R., et al. Quantification of mouse heart left ventricular function, myocardial strain, and hemodynamic forces by cardiovascular magnetic resonance imaging. J Vis Exp. (171), e62595(2021).
- Gottwald, L. M., et al. Pseudo-spiral sampling and compressed sensing reconstruction provides flexibility of temporal resolution in accelerated aortic 4D flow MRI: A comparison with k-t principal component analysis. NMR Biomed. 33 (4), e4255(2020).
- Sudy, R., et al. Different contributions from lungs and chest wall to respiratory mechanics in mice, rats, and rabbits. J Appl Physiol (1985). 127 (1), 198-204 (2019).
- Strijkers, G. J. Retrospective-v9.7: Self-gated cine MRI reconstruction. , Available from: https://github.com/Moby1971/Retrospective-v9.8 (2023).
- Caro, A. C., Hankenson, F. C., Marx, J. O. Comparison of thermoregulatory devices used during anesthesia of C57BL/6 mice and correlations between body temperature and physiologic parameters. J Am Assoc Lab Anim Sci. 52 (5), 577-583 (2013).
- Tang, M., Yamamoto, T. Progress in Understanding Radiofrequency Heating and Burn Injuries for Safer MR Imaging. Magn Reson Med Sci. 22 (1), 7-25 (2023).
- Munting, L. P., et al. Influence of different isoflurane anesthesia protocols on murine cerebral hemodynamics measured with pseudo-continuous arterial spin labeling. NMR Biomed. 32 (8), e4105(2019).
重印与许可
