本方案详细介绍了温度补偿型磁流变(MR)阻尼器控制系统的设计方法,该系统结合了高保真度磁流变液建模、优化的流体制备工艺以及自适应热补偿控制算法。该方法可应用于汽车悬架系统,显著提升电动汽车的乘坐舒适性。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
随着高性能电动汽车(EV)的发展,需要先进的悬架系统以实现高精度、高输出力和快速适应能力,磁流变(MR)减振器在实现快速响应悬架控制方面至关重要。然而,其对温度的敏感性限制了在极端条件下的可靠性。本实验方案提出了一种系统性方法以应对这一挑战。通过将羰基铁颗粒分散于含抗磨剂和抗氧化剂的热稳定载液中,合成一种高性能磁流变液。我们提出一种指数线性混合分析(ELMA)模型及其参数辨识方法,可作为双塑性宾汉模型的更优替代方案。该ELMA框架被拓展应用于磁流变减振器,并结合温度补偿算法,使电流跟踪精度提高3.98%,力输出跟踪精度提高7.75%(峰值提升达19.92%)。联合CarSim/Simulink仿真结果表明,在D级路面上,采用温度补偿的天棚控制(Sky-hook)与混合SH-ADD控制算法可使车身垂向加速度方差降低11.97%,俯仰角速度峰值降低41.78%。本方案实现了磁流变流体物理特性与自适应减振器控制之间的有效衔接,为提升电动汽车在极端热环境下的悬架系统性能提供了可复现的技术流程。
引言
近年来,高性能电动汽车(EV)的快速发展为人类社会带来了更多便利,同时也为传统车辆带来了新的挑战与机遇。例如,它们要求更灵敏、更精确的动力系统1,以及能够提供高精度、高输出力和快速适应能力的先进悬架系统。磁流变(MR)减振器非常适合满足这些要求,其利用磁流变液——一种智能材料,在外加磁场作用下可迅速且可逆地改变其流变特性(主要是黏度和屈服应力)2,3,4,5,6。这种可控的变化使磁流变减振器能够精确调节阻尼力。然而,充分发挥其潜力需要精确的建模,尤其是在汽车应用典型工况下(例如,温度范围可从 -30 °C 到 +80 °C)保持性能的一致性和可预测性,仍是当前面临的主要挑战。
现有针对磁流变阻尼器(MRD)的研究在通过磁流变液(MRF)流变学数据分析系统表征其动态行为方面存在显著局限性4,6,7,8,9,10,11,12,13,14,15,16,17,18,19。尽管已有大量参数化建模研究报道,但这些模型主要服务于控制算法的开发,而非实际的工程设计应用17,18,19。此外,当前的建模范式常采用过度简化的假设,限制了其在不同工况和装置结构下的普适性20,21,22,23,24,25,26,27。
因此,我们提出一种综合方法,旨在通过三项关键技术突破来克服上述实际应用中的局限性:优化磁流变液配方,以提升其在典型汽车工作温度范围内的热稳定性;提出一种新的指数线性混合分析(ELMA)模型及参数辨识方法,能够准确捕捉不同工况下的系统行为;并开发用于实时磁流变阻尼器(MRD)控制的温度补偿算法。该方法的目标是提供一种能够确保MRD可靠运行的解决方案,特别针对温度变化问题。该方法通过统一的流体稳定性优化、高精度的先进建模以及具备温度补偿能力的控制策略,带来了显著优势。流变学实验验证了ELMA模型的准确性,而车辆动力学仿真则证明了温度补偿策略在不同温度下改善悬架性能的有效性,从而提升了磁流变阻尼器在电动汽车等应用中的可行性。
访问受限。请登录或开始试用以查看此内容。
方案
1. 定制低密度磁流变液的合成
- 准备以下材料:基础油 PAO162 以及添加剂:有机膨润土、碳酸丙烯酯、表面活性剂和羰基铁粉。
- 配制混合物的步骤如下:
- 将 PAO162(用于 MRF1)放入一个 500 mL 的不锈钢容器中。将容器浸入 50 °C 的水浴中,平衡 10 分钟。
- 向基础油中加入有机膨润土,使用机械搅拌器(例如 IKA RW 20)以 600 rpm 的速度搅拌 20 分钟。加入碳酸丙烯酯(PC),以 600 rpm 的速度继续搅拌 10 分钟。再加入表面活性剂 T154A,以 600 rpm 的速度搅拌 5 分钟。
- 逐步将 CIP-SQ 加入混合物中。将搅拌速度提高至 1,500 rpm,持续混合 1 小时。在整个混合过程中监测温度,保持在 50 ± 2 °C。实验装置如图 1所示。
2. ELMA 模型的开发
- 对于 ELMA 模型的构建,定义 ELMA 方程表达式为:
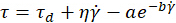
其中: = 剪切应力(Pa),
 = 动态屈服应力(Pa),
 = 塑性黏度(Pa·s),
 = ELMA 应力,用于量化非线性偏离程度(Pa),
 = 指数衰减常数(s),与临界剪切速率(
 )成反比。
- 定义模型的关键特征。在高剪切速率(
 )下,将 ELMA 简化为宾汉模型(
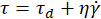 )。在低剪切速率下,定义非线性项(
 ),以捕捉对线性行为的偏离。将静态屈服应力定义为
 。
- 对于数据准备与加权,使用剪切速率测试方案。
- 使用流变仪进行对数剪切速率扫描(
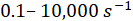 )。每个数量级采集 20 个数据点。
- 采用加权策略,并通过添加一个外推值(
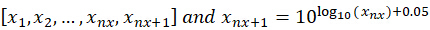 )扩展剪切速率列表。
- 使用以下方程计算剪切速率之间的距离:
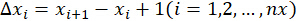
- 使用以下方程对权重进行归一化:
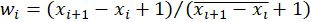
其中 为平均距离。
- 使用流变仪进行对数剪切速率扫描(
- 使用以下参数识别算法(图 2)。
- 为实现参数空间的线性化,将 ELMA 方程重写为矩阵形式:

其中: = 测量剪切应力的列向量,
 = 通过非线性算子对剪切速率数据映射生成的矩阵,
 = 参数矩阵
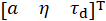 。
- 使用加权最小二乘法求解 ,所用方程如下:
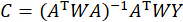
其中 为权重
 构成的对角矩阵。
- 对 b 进行非线性优化。以较小的初值(例如
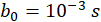 )初始化 b。使用 MATLAB 的 lsqnonlin 求解器最小化残差范数:
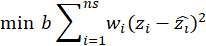
迭代直至收敛(容差: )或达到最大迭代次数(例如 1000 次)。
- 为实现参数空间的线性化,将 ELMA 方程重写为矩阵形式:
- 使用以下验证指标。
- 对于误差量化,使用误差平方和(SSE)方程、均方根误差(RMSE)方程以及决定系数(R²)方程,如下所示:
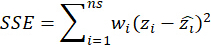
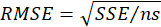
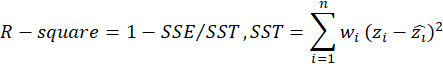
- 对于误差量化,使用误差平方和(SSE)方程、均方根误差(RMSE)方程以及决定系数(R²)方程,如下所示:
- 按以下方式实施工作流程。
- 对于数据采集,在受控温度(例如 40 °C、70 °C)和磁场(0–1.07 T)条件下进行流变测试。将剪切应力()和剪切速率(
 )数据导出至 MATLAB。
- 对于加权与线性化,应用步骤 2.3 中描述的加权方案。使用初始
 构建 矩阵。通过加权最小二乘法求解 实现参数优化,并使用非线性最小二乘法优化 b。
- 对于验证,将模型预测结果与实验数据进行比较。计算 RMSE 以评估准确性。
- 对于数据采集,在受控温度(例如 40 °C、70 °C)和磁场(0–1.07 T)条件下进行流变测试。将剪切应力(
3. 温度补偿型阻尼器控制的实现
- 温度依赖性ELMA模型开发
- 为实验表征热效应,建立减振器测试装置。将定制的磁流变减振器(行程:75 mm,活塞直径:50 mm)安装于电液伺服机上。在减振器表面安装热电偶以实现温度的实时监测。将减振器置于温控箱内(-30 °C 到 80 °C).
- 进行热循环。对于每个温度(-30 °C, -20 °C, -10 °C,…,80 °C),施加正弦激励,振幅为40 mm,频率为2.085 Hz。在激励电流分别为0 A、1 A、2 A、3 A时测量阻尼力。数据采集前预留60分钟以使温度稳定。实验装置如图所示 图3.
- 对于具有电流依赖性的ELMA模型参数化,使用以下方程:
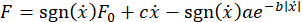
其中: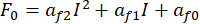 (动态屈服应力);
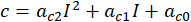 (屈服后阻尼系数);
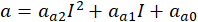 (非线性偏差幅度);
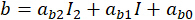 (指数衰减常数)
- 对于二次拟合,拟合参数
 ,等等,通过最小二乘法优化拟合实验数据。
- 温度补偿因子设计
- 引入一个与温度相关的指数修正因子,
 如下所示
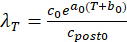
何处 屈服后阻尼系数 25 °C,
 经验常数。
- 为确定修正后的屈服后阻尼系数,需根据温度效应调整阻尼系数,并使用以下两个方程分别更新包含热修正的ELMA模型。
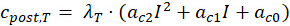
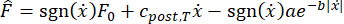
方程的展开形式为
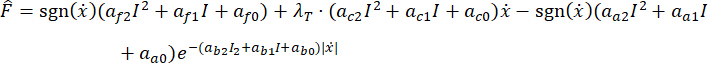
- 引入一个与温度相关的指数修正因子,
- 实时电流控制的逆模型(图4).
- 为构建简化的宾汉流体类似模型,可在实时控制中忽略非线性偏差项,如下所示。
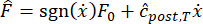
经修改的扩展形式为
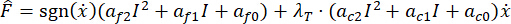
- 对于电流计算,求解该二次方程
 :
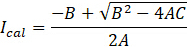
系数如下:
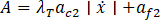
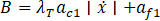
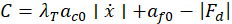
- 对于电流钳制,施加约束以
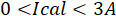 .
- 为构建简化的宾汉流体类似模型,可在实时控制中忽略非线性偏差项,如下所示。
- 模拟与验证
- 用于对照表面生成,使用以下输入进行电流跟踪:期望力(
 ),活塞速度(
 ),温度(
 )和输出:当前指令(
 )。使用以下输入进行力追踪:电流指令(),活塞速度(),温度()以及输出:MRD 力(
 ).
- 对于验证指标,进行电流跟踪精度测试,并计算相对于未补偿模型的提升程度(例如,平均提升3.98%) 80 °C)。执行力跟踪精度检测,并计算相对于未补偿模型的提升程度(例如,平均提升7.75%) 80 °C).
- 评估悬架指示器温度补偿效果。采用典型的四分之一悬架图5在D级路面上,带补偿控制的天棚阻尼(Sky-hook)组能量由1.2504降低至1.1007,混合天棚-ADD(Mixed SH-ADD)组带补偿控制的能量由1.0565降低至0.9428。补偿后,天棚阻尼组俯仰角速度峰值的绝对值从6.2775降至4.0287,混合天棚-ADD组从6.2776降至3.6551。
- 用于对照表面生成,使用以下输入进行电流跟踪:期望力(
- 实施流程
- 进行热表征时,在不同温度下开展阻尼器测试(-30 °C 到 80 °C)。导出力-速度数据以进行参数拟合。
- 用于模型参数化,拟合 ELMA 模型参数(,等等使用 MATLAB 的 lsqcurvefit 确定 常数(
 通过非线性回归。
- 对于逆模型部署,使用饱和模块在 Simulink 中实现模型以进行电流钳位。
- 为验证,检查追踪准确性(图6 和 图7)。比较经补偿与未经补偿的车辆悬架系统的响应(图8 和 图9).
访问受限。请登录或开始试用以查看此内容。
结果
本方案中提出的温度补偿策略主要针对磁流变阻尼器,补偿控制是基于在阻尼器层面进行的综合测试结果确定的,测试涵盖了不同电流、速度和温度条件下的响应。然而,我们也开展了与磁流变液相关的温度实验,以获得如图10所示的结果。当温度高于0 °C时,可以看出零磁场屈服应力和塑性黏度随温度的变化规律基本一致,且零磁场屈服应力对黏度的影响较小。磁流变液的零磁场屈服应力受多种因素影响,如触变剂网络结构和固体颗粒特性,其温度效应的机理和建模较为复杂,因此本文仅研究宽温范围内温度对磁流变液塑性黏度的影响。通过本方案获得的结果验证了所提出的指数线性混合分析(ELMA)模型辨识方法及磁流变(MR)阻尼器系统温度补偿控制策略的有效性。
图2 展示了无约束参数辨识方案的流程。如图4所示,利用已验证...
访问受限。请登录或开始试用以查看此内容。
讨论
该方案通过三项相互关联的创新,系统性地解决了磁流变(MR)阻尼器的温度敏感性问题:优化的磁流变液合成、指数线性混合分析(ELMA)建模以及自适应温度补偿算法。关键步骤包括在受控温度(50 ± 2 °C)下通过逐步添加添加剂实现磁流变液的梯度均质化,以最小化颗粒沉积。通过非线性映射算子对原始参数空间进行线性化处理,降低了待优化参数空间的维度,减少了参数辨识陷入局部最优的可能性,仅需通过非线性最小二乘法确定使代价函数最小化的非线性参数 b,即可获得全局最优参数集。提出了一种指数型热校正因子用于补偿控制,实现了精确的电流跟踪与力跟踪,并进一步优化了车辆悬架的舒适性指数。
尽管本方案为建模与温度补偿提供了稳健的框架,用户在使用过程中仍可能遇到困难或希望对方法进行调整。在ELMA模型参数辨识过程中,一个常见问题是参数初值的敏感性或实验数据中的噪声干扰17。若基于最小二乘法的方法无法可靠收敛,可考虑在参数辨识前实施数据滤波技术,或根据函数特性选择合适的初始值范围。准确的温度测量也至关重要;用户应仔细校准温度传感器,并考虑传感器的...
访问受限。请登录或开始试用以查看此内容。
披露
作者对本文所述产品无任何财务利益,亦无其他事项需要披露。
致谢
本工作由国家自然科学基金 [项目编号 51761135124, 11672148, 52003142, 51775293] 和车辆噪声、振动与安全性技术国家重点实验室 [项目编号 NVHSKI-202106] 资助
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 空气压缩机 | Dynair | DA5002CS | |
| 羰基铁粉 | BASF | CIP-SQ | |
| 电液伺服疲劳试验机 | DOCER | PWS-1000 | |
| MATLAB | Mathworks | R2022b | |
| 有机膨润土 | ELEMENTIS | - | |
| 聚α-烯烃 | INEOS | PAO162 | |
| 碳酸丙烯酯 | MACKLIN | PC | |
| 流变仪 | Anton Paar | MCR702 | |
| 表面活性剂 | Jinzhou Xinxing | T154A | |
| 温控平台 | Peltier | H-PTD200 |
参考文献
- Deng, L., et al. Design of a Dual-Motor Powertrain with Magnetorheological Planetary Transmission for Electric Vehicles 2024-01-2636. SAE Technical Paper. , (2024).
- Seo, Y. P., et al. Searching for a stable high-performance magnetorheological suspension. Adv Mater. 30 (42), 1704769(2018).
- Hajalilou, A., Mazlan, S. A., Lavvafi, H., Shameli, K. Field responsive fluids as smart materials. , Springer. (2016).
- Gołdasz, J., Sapiński, B. Insight into magnetorheological shock absorbers. , Springer International Publishing. Switzerland. (2015).
- Zhu, X., Jing, X., Cheng, L. Magnetorheological fluid dampers: A review on structure design and analysis. J Intelligent Mater Syst Struct. 23 (8), 839-873 (2012).
- Yang, G., Spencer, B. Jr, Carlson, J., Sain, M. Large-scale mr fluid dampers: Modeling and dynamic performance considerations. Eng Struct. 24 (3), 309-323 (2002).
- Sheikh, H., Van Engelen, N. C., Ruparathna, R. A review of base isolation systems with adaptive characteristics. Structures. 38, 1542-1555 (2022).
- Guglielmino, E., Sireteanu, T., Stammers, C. W., Ghita, G., Giuclea, M. Semi-active suspension control: Improved vehicle ride and road friendliness. , Springer Science & Business Media. (2008).
- Zhu, Z., Zhang, X. Damping performance optimization of the magnetorheological damper with three parallel channels. Structures. 44, 1962-1973 (2022).
- Hadadian, A., Sedaghati, R., Esmailzadeh, E. Design optimization of magnetorheological fluid valves using response surface method. J Intelligent Mater Syst Struct. 25 (11), 1352-1371 (2014).
- Kazakov, Y. B., Morozov, N., Nesterov, S. Development of models of the magnetorheological fluid damper. J Magnetism Magnetic Mater. 431, 269-272 (2017).
- Bitman, L., Choi, Y. T., Wereley, N. M. Passive damping and isolation. Proc SPIE. 3045, (1997).
- Guo, P., Guan, X., Ou, J. Physical modeling and design method of the hysteretic behavior of magnetorheological dampers. J Intelligent Mater Syst Struct. 25 (6), 680-696 (2014).
- Guo, S., Yang, S., Pan, C. Dynamic modeling of magnetorheological damper behaviors. J Intelligent Mater Syst Struct. 17 (1), 3-14 (2006).
- Wereley, N. M., Pang, L., Kamath, G. M. Idealized hysteresis modeling of electrorheological and magnetorheological dampers. J Intelligent Mater Syst Struc. 9 (8), 642-649 (1998).
- Wang, D., Liao, W. Modeling and control of magnetorheological fluid dampers using neural networks. Smart Mater Struct. 14 (1), 111(2004).
- Wang, D., Liao, W. H. Magnetorheological fluid dampers: A review of parametric modelling. Smart Mater Struct. 20 (2), 023001(2011).
- Xu, Z. D., et al. Force tracking model and experimental verification on a novel magnetorheological damper with combined compensator for stay cables of bridge. Structures. 32, 1971-1985 (2021).
- Bui, Q. D., Bai, X. X., Nguyen, Q. H. Dynamic modeling of mr dampers based on quasi-static model and magic formula hysteresis multiplier. Eng Struct. 245, 112855(2021).
- Batterbee, D., Sims, N. Active and Passive Smart Structures and Integrated Systems. Proc SPIE. 12043, 360-370 (2008).
- Liu, Y., et al. Smart Structures and Materials 2003: Industrial and Commercial Applications of Smart Structures Technologies. Proc SPIE. 5054, 332-340 (2003).
- Wilson, N. L., Wereley, N. M., Choi, Y. -T., Hiemenz, G. J., Hu, W. Active and Passive Smart Structures and Integrated Systems 2009. Proc SPIE. 7288, 318-327 (2009).
- Priya, C. B., Gopalakrishnan, N. Temperature dependent modelling of magnetorheological (mr) dampers using support vector regression. Smart Mater Struct. 28 (2), 025021(2019).
- Choi, S. B. Thermal conductivity and temperature dependency of magnetorheological fluids and application systems-a chronological review. Micromachines. 14 (11), 2096(2023).
- Zhu, H., Rui, X., Yang, F., Zhu, W., Jiang, M. Influence of temperature and internal leakage on magnetorheological damper. Int J Mech Syst Dynamics. 4 (4), 487-496 (2024).
- Influence of Temperature on the MR Squeeze-Mode Damper. Gołdasz, J., Sapinski, B. Proc 2019 20th Int Carpathian Cont Conf, , 1-6 (2019).
- Yu, J., Dong, X., Wang, X., Pan, C., Zhou, Y. Asymmetric dynamic model of temperature-dependent magnetorheological damper and application for semi-active system. Front Mater. 6, 227(2019).
访问受限。请登录或开始试用以查看此内容。
重印与许可
本文已发表
视频即将推出