本方案介绍了一种压缩测试装置的配置方法,该装置能够精确测量微结构在小应变区域内的力学性能,同时提供使用该装置进行压缩测试的系统性方法。所提出的装置可用于分析多种微结构以及聚合物基材料的力学行为。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
本研究开发了一种能够精确评估材料和微器件在小应变区域力学行为的测量方法。该系统集成了电机控制的Z轴平台、微控制器板、运算放大器电路和力传感器,通过自定义控制和串行通信实现力-位移的同步采集。通过对放大器的可变电阻进行校准,优化了施加力与传感器输出之间的相关性,与商用万能试验机相比,相对误差在±2.0%以内。使用激光位移计在目标运动速度为1 µm/s的条件下验证了垂直位移精度,相对误差为+0.1%。因此,该平台可提供1 µm的位移分辨率和0.01 N的力分辨率。对按照标准ASTM D575-91尺寸三分之一制备的聚二甲基硅氧烷(PDMS)样品进行了压缩测试。所提出系统与万能试验机测得的应力-应变响应高度一致,在小应变区域估算的压缩模量与已有报道值相比偏差为+5.3%。这些结果证实了在小应变区域测量的可靠性和重复性,支持基于受控压缩条件下初始线性斜率进行模量估算。所开发的平台结构紧凑、组装简便且成本低廉,同时保持了高精度和运行稳定性。其经过验证的性能和可重复的校准流程使其适用于需要在低载荷和小位移条件下进行精确表征的实验室。潜在应用领域包括聚合物基微机电系统(MEMS)、软体机器人部件和微针,这些领域中精确的低载荷压缩测试和可验证的位移控制对于材料评估和器件设计至关重要。
引言
理解微机电系统(MEMS)器件的力学行为对于器件的设计、性能和可靠性至关重要1,2。传统的万能试验机已被广泛用于评估材料的力学性能;然而,这类设备价格昂贵,且在安装、维护和操作过程中需要占用大量空间、人力和资源3。此外,由于这些设备最初主要是为高强度材料在大力值和大位移范围内的力学测试而设计,其测量范围与微结构在小应变区域中力学性能评估所需范围存在显著差异4。因此,亟需研发一种低成本、适用于实验室规模的压缩测试装置及其实验方法,能够在小应变/小力范围内实现高重复性和可靠的测量5。
已开发出多种可在实验室规模下使用的小型力学测试装置,用于表征微机电系统(MEMS)器件的力学性能6,7,8。然而,这些装置大多针对高强度材料或特殊环境下的测试而设计,因此在可靠测量MEMS结构在小应变/小力范围内的力学性能方面存在局限性9,10。
为了克服这些局限性,我们提出了一种可在小规模实验室中使用的小位移压缩测试系统与方法。该方法通过在压缩过程中同步测量微小位移和力,实现对材料力学行为的定量评估。该系统在4.4 N的力范围内运行,位移速度可控为1 µm/s,确保测量的精确性与稳定性。该系统是一种紧凑、低成本的压缩测试装置,旨在评估微结构在小应变区域内的力学性能。
该系统将Z轴平台与力传感器及基于微控制器板的信号采集系统相结合,能够高精度地同步测量力和位移。通过反馈电阻(RF)校准——决定反相放大电路增益的关键因素——以及使用激光位移计验证垂直位移,对系统进行了验证,结果表明位移和力的测量分辨率为1 µm和0.01 N。制备了尺寸缩小至标准尺寸三分之一的试样11,12(美国材料与试验协会(ASTM)D575-91《橡胶压缩性能的标准试验方法》)13,并建立了一种压缩试验方法,以在小位移/低载荷范围内可靠地评估微结构的力学性能14,15。
采用商用万能试验机(MTS)和所开发的测量系统(MS)对缩放样品的应力-应变曲线进行了测量,并对结果进行了比较。根据初始线性区域的斜率,测得压缩模量为1.39 MPa,与文献中先前报道的数值相比存在+5.3%的偏差16。该测量方法结合了位移控制与力测量17,18,提供了一种适用于微机电系统(MEMS)和生物微机电系统(bio-MEMS)应用的可重复测量框架。该方法不仅为理解微结构的力学行为提供了可靠的框架,还为生物医学器件19和软体机器人20等多个领域的材料评估提供了一种实用的方法。
访问受限。请登录或开始试用以查看此内容。
方案
所使用的耗材、设备和软件列在材料表中。
1. 测量系统设置
注意:图1 显示了用于压缩测试的力学系统。z轴平台由一个由电机控制器控制的线性执行器组成,包括沿z轴提供实际运动的移动部分和一个起支撑作用的固定部分。该系统还包括一个微控制器板、一个运算放大器电路、一个连接在模块上的力传感器以及一台笔记本电脑。
- 使用电机控制器以设定速度沿 z 轴驱动移动部件,对样品施加压缩载荷。
- 利用安装在刚性金属块顶部的力传感器测量载荷。采集到的信号经过反相放大电路,由微控制器板转换为数字信号,然后传输至微控制器板软件。
- 如图2所示设置激光位移计,以验证 z 轴平台的垂直位移。从电机控制器发送输入信号后,使 z 轴平台的移动部件垂直运动;使用串行通信软件记录嵌入式线性执行器的实时位移数据。
- 使用激光位移测量软件提取位移数据,并进行比对验证。
注:力-位移数据通过串行通信软件同步记录,可在笔记本电脑上实时获得力-位移曲线。 - 使用数字显微镜观察并记录样品在压缩过程中的形变。
注:数字显微镜和激光位移计分别用于样品观察和位移验证。
2. 测量电路
注意:图3 展示了力传感器的电等效电路以及测量电路连接,该电路将由静态外部力引起的压力变化转换并放大为电压信号。该电路包含一个用于增益控制的可变反馈电阻(RF)、一个用于低频截止和噪声消除的电容(CF),以及一个运算放大器。其中,随外部施加力大小变化的力传感器电阻为 RS,传感器及整个电路的供电电压为 VS。考虑到反相放大器的特性,VS 以负电压形式施加,以确保输出始终为正。
- 将一个可变反馈电阻(RF)与一个电容器(CF)并联(用于低频截止和噪声滤波),构成反馈电路。
- 将上述组装的反馈电路的两个端子连接到运算放大器的反相输入端(−)和输出端(VO)。
- 将压力传感器电阻(RS)的两个端子分别连接到放大器的反相输入端(−)和 −VS。
- 将运算放大器的同相输入端(+)接地。
- 将运算放大器的输出端(VO)连接到微控制器板的输入端 A0。
- 将放大器的 VDD 和 VSS 端子连接至电源;在 VDD 端施加 5 V 电压,并将 VSS 接地。
注:该放大器的电压设置遵循力传感器数据手册中建议的方法,以将输出电压限制在 0–5 V 范围内。图3 展示了力传感器的等效电路及反相放大器电路。当施加静态外部负载时,传感器电阻(RS)发生变化,传感器电流(iS)根据电源电压 VS(传感器的参考电压)与 RS 的比值流动。这等效于由输出电压(VO)与反馈电阻(RF)之比所定义的输出电流(iO)。在 图3 中节点 a 应用基尔霍夫电流定律可得方程(1)。
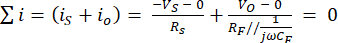 (1)
在极低频外部载荷(ω ≅ 0)条件下,VO 由方程(2)定义。
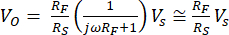 (2)
3. 样品制备(PDMS)与上样
- 检查 ASTM D575-91 标准中关于压缩试验样品的规范。
注:图 4A 显示了两个 3D 打印的圆柱形模具,这些模具在浇注 PDMS 前已处于洁净状态。其中一个模具设计为与标准样品相同的圆柱形状(直径 28.6 mm ± 0.1 mm,高度 12.5 mm ± 0.5 mm),另一个则是约三分之一大小的缩小版本,以适配力传感器的有效感应区域(直径 9.53 mm)。 - 使用 PDMS 作为测试材料,按 10:1 的质量比将基础聚合物与固化剂混合。
- 充分搅拌后,在室温(25 °C)和 60 kPa(表压)条件下,使用真空干燥器对混合物脱气 30 分钟,以去除气泡。
- 使用一次性注射器将 8 mL 混合物注入两个已准备好的 3D 打印模具中,以成型样品。
- 所有样品在室温下固化 24 小时,无需额外热处理。
注:图 4B 显示了制备好的 PDMS 样品,在相同条件下每种尺寸制备了三个样品,以便对标准尺寸样品与缩小尺寸样品进行比较。图 4C 显示了在压缩试验装置中放置于力传感器上的 PDMS 样品。样品被置于圆形感应区域中心,其底面完全接触力传感器的活性区域。 - 调整运动部件,使其垂直于传感器并对准样品中心,以施加法向压缩载荷。
4. RF 校准
注意:RF 是决定反相放大电路输出电压的关键因素,因此调节 RF 的值对于确保质谱仪(MS)的准确性和可靠性至关重要。
- 将力传感器连接到MTS的样品安装区域(100 N载荷传感器),并将实验载荷上限设置为4.4 N。
- 使用MTS在不同的RF条件下进行压缩测试,并至少重复三次记录力传感器的力-时间数据。
- 将力传感器获取的力-时间数据与MTS的测量数据进行比较,以计算误差。
- 根据标定结果,确定产生最小误差的RF值。
注意:力传感器的最大测量范围为4.4 N。超过此值的载荷会导致输出饱和,因此在设置实验条件时需格外小心。调节RF值可优化电路增益,使其与MTS数据匹配,这是确保系统整体测量精度的关键步骤。
5. 垂直位移验证
- 为进行位移验证,将带有铝制反射镜的显微镜载玻片固定在z轴平台的运动部件顶部。
- 打开激光位移传感器。
- 验证激光传感器信号的稳定性。
注意:检查传感器上的激光发射 LED 是否为绿色。如果为橙色,则铝反射层可能未正常反射,或测量范围(<1 mm)可能已被超过,因此需要进行调整。 - 使用电机控制器设置驱动速度,使运动部件以1 µm/s的目标速度移动。按如下方式应用设置:
- 启动电机控制软件。
- 按压 首页 搜索 进行归位(校准)。
- 设置驱动速度,请前往 参数/模式 < 参数 < 驱动速度,输入每个值(5, 10, 和 100),然后关闭对话框。
- 要应用每个速度设定,请选择 速度选择 并依次选择每一个 5, 10, 和 100.
- 要设置所需的移动距离,请输入预设值 27,320 个点 并按下 +(开始)按钮。
注意:当预设值为27,320点时,由于1点对应0.0366 µm,移动部件总共下降1000 µm。在压缩试验过程中,始终使用电机控制软件操作电机控制器。
- 当移动部件沿 z 轴移动时,记录内置直线执行器的位移数据 通过 电机控制软件,并记录激光位移数据 通过 激光测量软件
- 启动激光位移测量软件。
- 对照设置,请选择 启动配置设置 < 读取控制器设置 并按压 好的.
- 设置采样时间 常见设置 < 采样至 100 µs (采样周期:100),然后保存设置并发送至控制器。
- 为了监测激光位移,请前往 查看测量值 < 开始测量值采集,并观察位移数据。
注意:采样时间设置为10 ms(100 µs × 100 个周期),以获得足够时间分辨率的激光位移数据,并最大限度降低信号噪声,实现稳定测量。
- 比较两个来源记录的位移数据,以评估位移误差,并确认在各驱动速度设置(5、10 和 100)下位移值的一致性。这可确保在目标速度条件下位移测量的可靠性和重复性。
6. 缩小尺寸样品的力学性能评估
- 使用双面胶将力传感器固定在木块顶部,然后利用微控制器板软件的串行监视器确保初始载荷读数为0,并在必要时进行校准。
- 打开并启动微控制器板软件。
- 要配置电路板连接和端口,请前往 选择其他板块 和 端口 < BOARDS < 搜索面板,选择 Arduino Uno,然后按压 好的.
- 输入微控制器板控制代码,然后单击 验证,然后 上传.
- 要检查负载读数,请前往 工具 < 串行监视器.
注意:微控制器板的控制代码已在下文中提供 补充文件 1.
- 将样品稳定地放置在力传感器有效感应区域的中心。
注意:如果样品未对准传感器的有效区域中心,载荷将不对称施加,导致较大的测量误差。 - 使用电机控制器执行回零(零点调整),并将驱动速度设置为先前已验证的值。
- 驱动Z轴移动部件沿轴向(向下)运动,使其与样品接触,从而对样品施加负载。
- 通过安装在下方的力传感器实时测量传递到样品上的力。
- 将力-位移数据传输至笔记本电脑 通过 将反相放大器电路连接至微控制器板,并使用串行通信软件同时记录力和位移。
- 启动串行通信软件。
- 连接微控制器板软件以记录力数据:前往 连接 < 选项 < 串行端口选项 < 端口,选择相应的端口,然后按下 好的.
- 连接电机控制软件以记录位移数据:前往 连接 < 选项 < 串行端口选项 < 端口,选择相应的端口,然后按压 好的.
- 要开始实时数据传输,请前往 连接 < 连接 < 文件捕获 < 开始.
- 要停止并保存数据,请前往 连接 < 文件捕获 < 停止并保存.
- 将位移数据通过除以长度变化(ΔL) 除以样品的原始长度(L₀),即应变 = ΔL/L₀.
- 同时,通过将记录的力数据除以力(F) 除以横截面积(A样品的应力,即应力 = F/A。
- 图7 显示了缩小尺寸的PDMS样品的应力-应变曲线。利用图像分析软件,计算初始小应变区域的斜率,以确定压缩模量。
注意:为确保数据的一致性和可靠性,所有压缩测试应在相同条件下至少重复三次。本研究中,通过三次重复测量获得的PDMS压缩模量为1.39 MPa ± 3.7%。
访问受限。请登录或开始试用以查看此内容。
结果
本研究成功开发了一种基于力传感器的压缩测试装置,适用于小型实验室,具有高测量精度和良好的可重复性。该装置的研制旨在克服传统商用设备成本高、体积大以及在测量微小应变变形时效率低下的问题。
图5 展示了反相放大电路中决定输出电压增益的关键参数 RF 值的优化结果。使用 MTS 测得的结果与 MS 的结果一并通过图形分析软件进行分析,确认误差率在 ±2.0% 范围内。这些结果验证了 MS 的准确性和可靠性。
图6 显示了一张图表,比较了在z轴移动部件以不同速度沿z轴运动时,激光位移计测得的位移随时间变化数据与通过电机控制软件记录的z轴直线执行器的位移数据。via 为评估该平台运动的可靠性,测试了三种驱动速度条件(0.5 µm/s、1 µm/s 和 10 µm/s)。通过将执行器数据与激光测量结果进行比较,得到的位移误差分别为 -0.1%、+0.1% 和 +0...
访问受限。请登录或开始试用以查看此内容。
讨论
本研究提出了一种基于压缩的测量方法,用于评估聚合物微结构在小位移范围内的力学性能。该方法结合了商用Z轴精密平移台、力传感器、简易放大电路和微控制器板,具有可在小型实验室中实现且易于初学者使用的优点。
本研究中所开发设备性能的一个关键因素是第4节所述的力传感器校准(RF 校准)。必须通过与MTS进行比对以确保精度,因为若 RF 电阻值不正确,最终将放大施加的外部力所产生的错误电压,从而难以保证整个实验的可靠性。在校准和测量过程中,可能会出现若干常见问题,需进行简单的故障排查。若力传感器的零载输出偏离基线,应检查并纠正残余预紧力、安装松动或电接触不良等问题。当力信号中出现噪声或漂移时,应检查放大器和微控制器的接线与接地情况,以及5 V电源的稳定性。若在力-位移曲线中观察到突然跳变或非单调行为,应重新检查z轴平台与样品之间的对准情况,以及平台运动的平滑性。
传统的通用试验机针对大力和大位移进行了优化,需要昂贵且大型的设备,而本文提出的装置则专为小力/小位...
访问受限。请登录或开始试用以查看此内容。
致谢
本工作获得了韩国政府(科学与信息通信技术部)资助的韩国创新基金会(INNOPOLIS)项目(项目编号:NTIS-2710084968)以及R技术商业化促进 agency 的支持。&由韩国科学与信息通信部资助的触控式微针制造技术知识产权推进与商业化/产业化项目(COMPA,资助编号:RS-2024-00423871),以及由韩国教育部(MOE)和庆尚南道政府资助、通过庆尚南道区域创新体系教育(RISE)中心实施的区域创新体系教育(RISE)项目(2025-RISE-16-008-0008)。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 3D 打印机 | Stratasys | Objet30 Prime | 两种PDMS模具的制备 |
| 铝 | 宁波法沃德商品 | 涂覆硅油箔(防粘箔 01) | 用于垂直位移测量的激光反射镜制备 |
| 面包板 | E-CALL | EIC-108J | 用于实验电路配置 |
| 电容器(CF) | 诺尔斯 / 康奈尔杜比尔耶(CDE) | CD15ED470GO3F | 放大电路的噪声滤波与稳定化 |
| 数码显微镜 | Hirox | KH-7700 | 标本形态观察与尺寸验证 |
| 力传感器 | Tekscan | FlexiForce A301-1 | 载荷测量、分辨率和线性度至关重要 |
| 图分析软件 | OriginLab | OriginPro 2024 | 图论分析 |
| 笔记本电脑 | 任何 | 任何 | 软件控制的核心元件 |
| 激光位移测量软件 | 基恩士株式会社 | LK-Navigator 1.52 | 垂直位移测量软件 |
| 激光位移计 | 基恩士株式会社 | LK-G10 | 垂直位移测量设备 |
| 微控制器板 | Arduino | A000067 | 整个系统信号的主控单元,包括基于 Arduino/STM 的开发板 |
| 微控制器板软件 | Arduino | Arduino IDE 2.3.3 | 整套系统信号控制软件 |
| 显微镜载玻片 | LK LAB KOREA | M08-660-147 | 用于垂直位移测量的激光反射器 |
| 运动控制软件 | NOVA Electronics | MR220A 1.0.3 | 线性执行器控制软件 |
| 电机控制器 | 科学小镇 | STM-1-USB | Z轴线性执行器驱动控制 |
| MTS | Lloyd Instruments | 01/2962 | 商用拉伸/压缩试验机,用于测量结果的参照设备 |
| 运算放大器 | 微芯片技术 | OPA404KP | 力传感器信号放大,关键电路组件 |
| PDMS | 道康宁 | 4019862 | 样品制备材料 |
| 串行通信软件 | Roger Meier | CoolTerm 2.3.0 | 力的串行传递–位移数据 |
| 真空干燥器 | iNexus | IN-VS | 用于PDMS制备过程中的气泡去除 |
| 可变反馈电阻器(RF) | BI 技术公司 / TT 电子 | P160KN-0QD15B10K | 运算放大器增益调节,传感器校准的关键步骤 |
| Z轴平台 | 科学小镇 | SMX-8060-X | 用于位移施加和压缩测试的驱动单元,核心部件实现精确垂直控制 |
参考文献
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
访问受限。请登录或开始试用以查看此内容。
重印与许可
