Die segmentalen Trägheitseigenschaften des Körpers sind für die Modellierung der inversen Dynamik erforderlich. Mit Hilfe einer Oszillations- und Reaktionsboardtechnik wurden die Inertialeigenschaften von Unterschenkelprothesen gemessen. Die Verwendung direkter Messungen der Prothesenträgheit im inversen Dynamikmodell der Beinprothese führte zu geringeren Größen der resultierenden Gelenkkräfte und -momente.
Methodenartikel
Oszillation und Reaktionsvorstands Techniken zur Schätzung Inertial Eigenschaften einer Unterschenkelprothese
In diesem Artikel
Zusammenfassung
Zusammenfassung
Der Zweck dieser Studie war zweifach: 1) zeigen eine Technik, die verwendet werden kann, um direkt eine Schätzung der Trägheitseigenschaften einer Unterschenkelprothese, und 2) die Kontrasteffekte der vorgeschlagenen Technik und der Verwendung von intakten Extremität Trägheitseigenschaften gemeinsame kinetische Schätzungen während des Gehens in einseitigen, Unterschenkelamputierte. Eine Schwingungs und Reaktions Board-System wurde validiert und als zuverlässig erwiesen, wenn die Messung Trägheitseigenschaften von bekannten geometrischen Festkörper. Bei direkten Messungen der Trägheitseigenschaften der Prothese wurden in inverse Dynamik Modellierung der unteren Extremität verwendet, verglichen mit Trägheits Schätzungen auf der Grundlage einer intakten Schaft und Fuß, waren gemeinsame Kinetik an der Hüfte und Knie deutlich niedriger während der Schwungphase des Gehens. Unterschiede in der gemeinsamen Kinetik während der Standphase waren jedoch kleiner als die in der Schwung beobachtet. Daher sollten Forscher mit Schwerpunkt auf der Schwungphase des Gehens die Auswirkungen der prosthes betrachtenTrägheit ist Eigentum Schätzungen auf Studienergebnissen. Für Haltung, würde entweder eine der beiden Trägheits Modelle in unserer Studie untersucht, wahrscheinlich ähnliche Ergebnisse mit einer inversen Dynamik Beurteilung führen.
Einleitung
Die resultierende Gelenkkräfte und Momente bei der Bewegung zu quantifizieren, wird eine inverse Dynamikmodell des Systems von Interesse erforderlich, wenn mit empirischen Daten. Für untere Extremität Biomechanik, inverse Dynamikmodelle stellen in der Regel den Fuß, Schaft und Oberschenkel als starre Körper. Eingang für diese Modelle stammen aus drei Hauptquellen: a) Bewegungskinematik, b) Bodenreaktionskräfte, und c) Segment Anthropometrie und Trägheitseigenschaften. Bewegungsdaten mit einer Vielzahl von Bewegungsanalysesystemen gesammelt, aber alle Systeme im wesentlichen die Grund Kinematik der Bewegung (Position, Geschwindigkeit und Beschleunigung). Bodenreaktionskräfte sind mit einer Kraftmessplatte gesammelt und bieten die an den Füßen wirkenden Kontaktkräfte. Anthropometrie sind Messungen direkt aus dem Körper mit Herrschern, flexible Bänder und / oder Bremssättel gemacht. Die anthropometrischen Messungen verwendet werden, um die Trägheitseigenschaften der Körpersegmente im umgekehrten dynamisch verwendet schätzencs-Analysen. Trägheitseigenschaften umfassen die Masse, Schwerpunkt (COM) Lage und Trägheitsmoment (MOI) des Segments relativ zu einer Achse durch das Segment COM oder dem proximalen oder distalen Gelenk. Methoden und Geräte zum Sammeln Bewegung und Bodenreaktionskraft-Daten verwendet werden, sind ähnlich unter den Forschungsgruppen, aber Trägheits Schätzungen der Körpersegmente kann weit unter den Forschern je nachdem, welche Methode der Forscher wählt für die Schätzung dieser Trägheitseigenschaften variieren.
Verschiedene Techniken zur Schätzung der Trägheitseigenschaften eines voll intakten menschlichen Körpersegment verfügbar sind: 1) Regressionsgleichungen, basierend auf Daten kadaver 1-5, 2) mathematische Modelle (dh geometrische Modelle) 6,7, und 3) Scannen und Imaging-Techniken 15.08. Viele dieser Techniken erfordern die direkte Messung von dem Körper, aber es wurde zuvor gezeigt, dass unabhängig von der Schätzverfahren verwendet werden, die Genauigkeit der Körpersegmentement Trägheits Schätzungen auf der Grundlage dieser Methoden ist hoch 16. Es ist auch gezeigt worden, daß Fehler in den Schätzungen der Trägheitseigenschaften von intakten Körpersegmente haben minimale Auswirkungen auf die Größen der resultierenden gemeinsamen Momenten während des Gehens 17,18. Gemeinsame Momente werden in einem größeren Ausmaß von Bodenreaktionskräfte, Druckzentrum Standorten Moment Armlängen und Segment Kinematik 17-19 beeinflusst. Daher ist es nicht verwunderlich, dass Methoden zur Schätzung Trägheitseigenschaften von Körpersegmente bei der Verwendung von nicht behinderten Personen als Forschungsteilnehmer gegeben, dass kleine Fehler in den Schätzungen sind wahrscheinlich wenig Einfluss auf die Ergebnisse der Studie haben große Unterschiede in der Literatur.
Viele dieser Trägheits Schätzungen für eine völlig intakte Körpersegment sind oft für die Schätzung der Trägheitseigenschaften von Prothesen für die unteren Extremität Amputationen verwendet. Moderne Beinprothesen werden mit leichten Materialien hergestellt resulting in Prothesen, die viel leichter als die Glieder, die sie ersetzen sind. Dies führt zu einer Asymmetrie zwischen dem Trägheits Prothese und intakten Extremität. Verglichen mit einer typischen intakten Schaft und Fuß, der Masse eines Unterschenkelprothese und Restglied ist etwa 35% kleiner ist und eine Massenzentrum liegt etwa 35% näher zum Kniegelenk 20-23. Die geringere Masse und proximalen Massenverteilung der Prothese erzeugt auch eine viel geringere (~ 60%) Trägheitsmoment relativ zu dem Kniegelenk für die Prothese im Vergleich zu derjenigen der intakten Schaft und Fuß. Obwohl Forscher 24,25 vorher vorgeschlagen, dass unter Verwendung von intakten Trägheits Schätzungen für die Prothese haben wenig Einfluss auf gemeinsame kinetische Schätzungen, diese Vergleiche auf resultierende gemeinsame Momente während der Standphase des Gehens, wo dominiert die Bodenreaktionskraft den Zeitpunkt der erzeugte konzentriert Gelenk. Während Schaukel, wo Bodenreaktionskräfte nicht vorhanden sind, diereduzierte Trägheitseigenschaften der Prothese eher Schätzungen der resultierende gemeinsame Momente zu beeinflussen. Da einige Forscher zB, 26-32 nutzen intakten Segment Trägheitseigenschaften zu Prothese Trägheitseigenschaften darstellen und andere z. B. 21-23 Schätzung Prothese Trägheitseigenschaften direkt, es ist wichtig, die Auswirkungen der für die Schätzung der Trägheitseigenschaften der Prothese gewählten Methoden verstehen . Minimierung der Zeit für die Messung Trägheitseigenschaften der Prothese erforderlich war eine wichtige Überlegung bei der Entwicklung der Technik. In der hier vorgestellten Technik bleibt die Prothese vollständig erhalten für alle Messungen zu Messzeiten reduzieren und vermeiden zusätzliche Male mit der Neuausrichtung der Prothese nach der Messung verbunden.
So ist der Zweck dieser Studie war zweifach: 1) zeigen, eine Technik, um die Trägheitseigenschaften ab schätzen direkt verwendet werden könnenelow-Knieprothese, und 2) die Auswirkungen der Kontrast der vorgeschlagenen Technik und der Verwendung von intakten Gliedmaßen Trägheitseigenschaften gemeinsame kinetische Schätzungen während des Gehens in einseitigen, Unterschenkelamputierte. Es wurde vermutet, dass die gemeinsame kinetische Größen sind größer, wenn Trägheitseigenschaften des intakten Schaft und Fuß sind als die Trägheits Schätzungen für die Prothese im Vergleich zu direkten Messungen der Prothesenträgheitseigenschaften verwendet.
Protokoll
Teilnehmer
Sechs einseitige Unterschenkelamputierte (5 Männer; 1 Frau; Alter = 46 ±16 Jahre, Masse = 104,7 ±9,7 kg, Körpergröße = 1,75 ±0,08 m) nahmen an dieser Studie teil. Bei fünf der sechs Amputierten war die Amputation auf traumatische Verletzungen zurückzuführen, bei einem auf eine angeborene Knochenerkrankung. Alle Amputierten verwendeten ein Prothesenanschlusssystem vom Sperr- und Stifttyp und einen prothetischen Fuß mit dynamischer elastischer Rückstellung (3 College Park, 2 Flex-foot und 1 Genesis II). Die Rekrutierung der Teilnehmer konzentrierte sich auf Amputierte, die vollständig belastbar waren, mindestens ein Jahr lang eine Unterschenkelprothese benutzt hatten und ein gewisses Maß an körperlicher Aktivität in ihrem Beruf oder im Alltag beibehalten hatten. Das Protokoll wurde von der zuständigen Ethikkommission der Universität genehmigt, und vor der Teilnahme wurde von jedem Probanden eine informierte Einwilligung eingeholt.
Laufversuche auf ebenem Untergrund
Die bevorzugte Gehgeschwindigkeit jedes Teilnehmers wurde bestimmt, indem der Teilnehmer mit einer bequemen Geschwindigkeit entlang eines 20 m langen Gehwegs ging, wie etwa beim Gehen vom Auto zum Eingang eines Geschäfts. Ein auf Fotozellen basierendes Zeiterfassungssystem wurde verwendet, um die benötigte Zeit für eine etwa 5 m lange mittlere Strecke des Gehwegs zu quantifizieren. Die bevorzugte Gehgeschwindigkeit wurde als Mittelwert aus fünf Durchgängen ermittelt. Anschließend absolvierte jeder Teilnehmer fünf erfolgreiche Über-Ground-Gehversuche, während Bodenreaktionskräfte von zwei Kraftplatten (480 Hz) und Bewegungsdaten (60 Hz) aus einem sechskamerigen Bewegungsanalysesystem erfasst wurden. Erfolgreiche Durchgänge lagen innerhalb von ±3 % der individuellen bevorzugten Geschwindigkeit, und es gab keine sichtbare Anpassung des Schritts, um die Kraftplattform zu betreten. Retroreflektierende Marker wurden bilateral am großen Trochanter, lateralen Femurkondylus, lateralen Malleolus, lateralen Fersenseite sowie am Kopf des fünften Mittelfußknochens vor der Datenerfassung angebracht.
Ein dreigliedriges (Oberschenkel, Unterschenkel und Fuß) inverses Dynamikmodell der Sagittalebene wurde verwendet, um resultierende Gelenkskräfte und -momente an Hüfte, Knie und Sprunggelenk zu schätzen. Die Trägheitseigenschaften intakter Körperteile wurden anhand von Regressionsgleichungen nach de Leva8 geschätzt. Die Trägheitseigenschaften der Prothese und des Restgliedes wurden direkt gemessen und auf den prothetischen Unterschenkel und Fuß verteilt (siehe schrittweises Protokoll unten). Eine einfaktorielle MANOVA mit wiederholten Messungen wurde verwendet, um den Einfluss der Trägheitsschätzungen der Prothese – entweder durch direkte Messungen oder durch Schätzungen des intakten Segments – auf die maximalen resultierenden Gelenkskräften und -momente während der Stand- und Schwungphase zu ermitteln. Da die Verläufe der resultierenden Gelenkreaktionskräfte und -momente bei allen Teilnehmern ähnlich waren, wurde ein Algorithmus in MATLAB (Mathworks, Natick, MA) erstellt, um sich auf bestimmte Zeitfenster innerhalb des Gangzyklus zu konzentrieren und so die einzelnen Maximalwerte zu identifizieren (siehe % Gangzyklus in Tabelle 2). Eine Bonferroni-Korrektur der Konfidenzintervalle wurde entsprechend der Anzahl der abhängigen Variablen vorgenommen. Signifikante Unterschiede wurden bei p < 0,05 angenommen.
Beschreibung der Oszillations- und Reaktionsbrettsysteme
Das Schwingungssystem zur Messung der Trägheitseigenschaften einer Prothese besteht aus einem äußeren Käfig oder einer Tragstruktur aus 80/20-Aluminium, einem inneren, verstellbaren Aluminiumkäfig und einer Infrarot-Fotozelle (siehe Abbildung 1A). Der innere Käfig ist an dem äußeren Käfig mittels einer Achse aufgehängt, die durch zwei reibungsarme Presssitzlager verläuft. Um unterschiedlich große Prothesen aufnehmen zu können, lässt sich der innere Käfig um etwa 15 cm (oder 6 Zoll) verkürzen oder verlängern. Außerdem verfügt der innere Käfig über zwei verstellbare Platten, die dafür sorgen, dass die Prothese sicher im Käfig befestigt ist. Eine Platte mit einem Feststellschraube dient dazu, sicherzustellen, dass die Schwingungen des inneren Käfigs eine Amplitude von weniger als 5° aufweisen, sodass die Berechnungen auf Gleichungen der harmonischen Schwingungsbewegung basieren können. Die Fotozelle ist direkt mit einem Zähler auf einer Datenerfassungskarte im Computer verbunden, um jeden TTL-Impuls zu registrieren, wenn der Käfig vor der Fotozelle vorbeigeht. Ein LabView-Virtual-Instrument (VI)-Programm dient zur Erfassung und Verarbeitung der TTL-Impulse. Der innere Käfig des Schwingungssystems (Abbildung 1A) wird als Reaktionsbrettsystem (Abbildung 2) in Kombination mit einer Waage mit einem Messbereich bis 10 kg und einer Empfindlichkeit von 1 g sowie zwei Messerkanten, die den inneren Käfig während der Reaktionsbrettmessungen stützen, verwendet. Die Methode zur Quantifizierung der Trägheitseigenschaften einer Unterschenkelprothese umfasst drei Hauptschritte: 1) Schwingungs- und Reaktionsbrettmethode, 2) Mathematische Gleichungen zur Abschätzung der Prothesenträgheit und 3) Verteilung der Prothesenträgheit auf Fuß- und Unterschenkelsegmente.

Abbildung 1. A) Bild des Schwingungsständers, der zur Messung der Schwingungsdauer verwendet wird. Beachten Sie, dass eine äußere Tragkonstruktion vorhanden ist, die stationär bleibt, während der innere Käfig, in dem die Prothese befestigt ist, vor einer zur Zeitmessung verwendeten Fotozelle hin- und herschwingt. B) Vergrößerter Ausschnitt der Schwingungsachse, der auch die Feststellschraube zeigt, mit der die Schwingungsamplituden auf weniger als 5° eingestellt werden. C) Nahaufnahme der Fotozelle und des distalen Endes des inneren Käfigs, um die verstellbaren Endplatten darzustellen. Beachten Sie, dass wir zur Gewichtsreduzierung des inneren Käfigs dünnes Aluminium verwendeten und jegliches überschüssige Aluminium entfernten, ohne die Festigkeit der Konstruktion zu beeinträchtigen.

Abbildung 2. Schema der Reaktionsplatte mit dem verstellbaren Aluminiumrahmen (d. h. innerer Käfig), der aus der äußeren Tragstruktur des Schwingungssystems entfernt wurde, zur Veranschaulichung des Aufbaus der Reaktionsplatte, der zur Bestimmung des Massenschwerpunkts des Systems verwendet wird. Beachten Sie, dass zwei Achsen (auch als Messkanten bezeichnet) zur Unterstützung des inneren Käfigs verwendet werden: eine an der linken (distalen) Kante des Käfigs und die andere (proximale) über der Waage positioniert. Der Abstand zwischen diesen beiden Stützachsen entspricht der Länge der Reaktionsplatte. Die Schwingungsachse verläuft senkrecht zur Zeichenebene.
1. Protokoll zur Trägheitsmessung
- Lassen Sie die amputierte Person zunächst auf einem Stuhl sitzen, sodass das Prothesenbein bequem vom Sitz abgehoben werden kann, damit die Person eine Reihe von Kniebeuge- und -streckbewegungen ausführen kann, während der Drehmittelpunkt des Knies (COR) identifiziert wird.
- Wenn der Knie-COR identifiziert ist (es kann hilfreich sein, ein kleines Stück Klebeband am COR anzubringen), lassen Sie die amputierte Person aufstehen und folgende Messungen durchführen.
- Messen Sie den Abstand von der Oberkante (Lippe) der Prothese bis zum Knie-COR; falls der Knie-COR unterhalb der Lippe der Prothese liegt, sollte dieser Wert als negativer Wert erfasst werden.
- Messen Sie den Abstand zwischen dem Knie-COR und dem Sprunggelenk-COR. Der Sprunggelenk-COR wird angenommen, sich an einer ähnlichen Position wie beim intakten Sprunggelenk zu befinden.
- Entfernen Sie die Prothese und die darunterliegende Stützstrumpfhülle und nehmen Sie mehrere Messungen des Restgliedes mit einem flexiblen Maßband vor. Verwenden Sie diese Messungen, um die Trägheitseigenschaften des Restgliedes abzuschätzen, indem Sie das Restglied als Kegelstumpf eines geraden Kreiskegels modellieren6,21 und eine gleichmäßige Gewebedichte von 1,1 g∙cm-3 13 annehmen.
- Messen Sie den proximalen Umfang des Restgliedes. Dieser Umfang sollte als der größte Umfang nahe des Kniegelenks gemessen werden (z. B. normalerweise etwa zwei Fingerbreiten vom Kniegelenk entfernt).
- Messen Sie den distalen Umfang des Restgliedes. Dieser Umfang sollte an der letzten knöchernen Erhebung am distalen Ende des Restgliedes gemessen werden.
- Messen Sie die Länge des Restgliedes als den Abstand vom Fibulakopf bis zum am weitesten distal gelegenen Punkt des Restgliedes.
- Entfernen Sie den inneren Käfig aus dem Schwinggestell, indem Sie die Achse entfernen. Legen Sie die Innenhülle des Amputierten und alle zusätzlichen Einlagen, die derzeit verwendet werden, in die Prothesenfassung. Bringen Sie dann die Prothese mit Schuh weiterhin im inneren Schwingkäfig sicher an (Abbildung 1). In diesem System gleiten zwei verstellbare Platten horizontal und fixieren nach dem Anziehen die Oberseite der Prothese im Käfig. Für den Fuß der Prothese verwenden Sie einen Klettverschluss, um ihn an der distalen Platte des Käfigs zu befestigen.
- Bringen Sie den inneren Käfig wieder im Schwinggestell an. Sichern Sie die Achse und stellen Sie sicher, dass der Aufhängearm des inneren Käfigs mit der Einstellschraube ausgerichtet ist, die den Schwingwinkel auf weniger als 5° einstellt.
- Nehmen Sie drei Schwingversuche auf, wobei die Prothese im inneren Käfig positioniert ist. Die Schwingungsdauer stellt die Zeit dar, die benötigt wird, um eine volle Schwingung abzuschließen, wobei der innere Käfig unter eigenem Gewicht und nur durch die Schwerkraft beeinflusst schwingt. Um einen Schwingversuch zu beginnen, ziehen Sie den inneren Käfig zurück, bis er die Einstellschraube berührt, und bewegen Sie ihn dann nach vorne, bis ein sichtbarer Spalt zwischen der Einstellschraube und dem inneren Käfig entsteht. Notieren Sie die durchschnittliche Zeit für einen vollständigen Schwingungszyklus bei jedem Versuch.
- Vor dem Wechsel zu den Reaktionsbrettmessungen messen und notieren Sie die folgenden Abmessungen des inneren Käfigs, während die Prothese noch im Gestell befestigt ist, mithilfe digitaler Messschieber oder eines flexiblen Maßbands. Diese Maße werden benötigt, falls sich die Konfiguration des inneren Käfigs ändert, wenn die Prothese im Schritt 1.9 entfernt wird, sowie bei der Abschätzung der Trägheitseigenschaften des Systems. Diese Messungen lassen sich einfacher durchführen, wenn der innere Käfig horizontal positioniert und auf den Messerkanten für den Reaktionsbretttest aufliegt.
- Messen Sie den Abstand zwischen der oberen verstellbaren Platte und dem festen Querträger an der Oberseite des inneren Käfigs.
- Messen Sie den Abstand zwischen der unteren verstellbaren Platte und dem festen Querträger an der Oberseite des inneren Käfigs.
- Messen Sie den Abstand zwischen der unteren verstellbaren Platte und dem festen Querträger an der Unterseite des inneren Käfigs.
- Messen Sie die Länge des Reaktionsbretts; dies ist der Abstand zwischen den beiden Positionen der Messerkanten, die als Auflagepunkte beim Reaktionsbretttest verwendet werden.
- Platzieren Sie das Gestell und das Prothesenbein in der Reaktionsbrettaufbauanordnung. Stellen Sie sicher, dass die Waage zu diesem Zeitpunkt null anzeigt. Legen Sie ein Ende des inneren Käfigs auf die Waage und positionieren Sie die Messerkante an der Unterseite des inneren Käfigs so, dass keine Spannung zwischen den beiden Messerkanten entsteht und der innere Käfig waagerecht liegt. Heben Sie das waagerecht auf der Waage liegende Ende mehrmals an und setzen Sie es wieder ab. Sobald ein konsistenter Wert auf der Waage angezeigt wird, notieren Sie diesen Wert.
- Entfernen Sie die Prothese aus dem inneren Käfig. Falls die oberen und/oder unteren Platten verschoben werden mussten, um die Prothese zu entfernen, bringen Sie die Platten mithilfe der in Schritt 1.7 gemessenen Abmessungen wieder in ihre ursprüngliche Position zurück. Sobald die Käfigabmessungen wieder denjenigen mit Prothese entsprechen, wiederholen Sie Schritt 1.8, um den Reaktionsbrett-Wert nur für den Käfig zu erfassen.
- Entfernen Sie den Schuh vom Prothesenbein und messen Sie zunächst die Masse des Schuhs, gefolgt von der Masse der Prothese ohne Schuh.
- Nehmen Sie mehrere Messungen an der Prothese vor.
- Messen Sie den Abstand zwischen dem COR des Sprunggelenks und der plantaren Fläche des Fußes.
- Messen Sie die Länge des Prothesenfußes ohne Schuh.
- Setzen Sie den Schuh wieder auf die Prothese und messen Sie den Abstand vom Sprunggelenk-COR bis zur Sohle des Schuhs sowie die Länge des Fußes mit Schuh.
- Bringen Sie den inneren Käfig erneut im Schwinggestell an und stellen Sie sicher, dass die schwarze Ecke mit dem reflektierenden Klebeband der Fotozelle am nächsten ist. Sichern Sie die Achse und stellen Sie sicher, dass der Aufhängearm des inneren Käfigs mit der Einstellschraube ausgerichtet ist, die den Schwingwinkel auf weniger als 5° einstellt. Führen Sie 10 Schwingversuche durch, wobei diesmal nur die erste Schwingungsdauer jedes Versuchs aufgezeichnet wird. Hinweis: Siehe Anhang A für eine Erklärung, warum nur die erste Schwingungsdauer verwendet wird, wenn der innere Käfig allein ohne Prothese geschwungen wird.
2. Mathematische Gleichungen zur Schätzung der Prothesenträgheit
- Passe die Körpermasse an, um die reduzierte Masse der Prothese vor der Schätzung der Trägheitseigenschaften intakter Segmente mithilfe der folgenden Gleichung zu berücksichtigen:
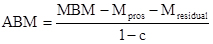 (1)
dabei ist ABM die angepasste Körpermasse, MBM die gemessene Körpermasse beim Tragen der Prothese, Mpros die Masse der Prothese, Mresidual die Masse des Restgliedes (anatomische Strukturen unterhalb des Knies, die nach der Amputation verbleiben), und c (0,057 für Männer; 0,061 für Frauen) der Prozentsatz der ABM, der auf den intakten Unterschenkel und Fuß entfällt8. - Schätze die Trägheitseigenschaften des Oberschenkels, Unterschenkels und Fußes des intakten Beins sowie des Oberschenkels des prothetischen Beins basierend auf der ABM und den jeweiligen Segmentlängen8.
- Die Lage des Massenschwerpunkts der Prothese wird zunächst relativ zur Referenzachse ausgedrückt (Abbildung 2):
CMpros_ax = (Lrxn * (Rpros + frame – Rframe)) / mpros (2)
dabei steht Lrxn für den Abstand zwischen den Stützpunkten, Rpros+frame für die Skalenanzeige von Prothese und Aluminiumrahmen zusammen, Rframe für die Skalenanzeige des alleinigen Rahmens und mpros für die Masse der Prothese. - Basierend auf dem Abstand zwischen Oszillations- und Referenzachse (Losc_ref) wird die Lage des Massenschwerpunkts der Prothese relativ zur Oszillationsachse ausgedrückt:
CMpros_osc = Losc_ref - CMpros_ax (3)
Dies ist für nachfolgende Berechnungen des Trägheitsmoments der Prothese relativ zu dieser Oszillationsachse erforderlich. - Schließlich wird die Lage des Massenschwerpunkts relativ zum proximalen Ende der prothetischen Socket basierend auf dem Abstand zwischen der Oszillationsachse und der oberen verstellbaren Endplatte (d_plate) ausgedrückt:
CMpros_prox = CMpros_osc – d_plate (4) - Berechne das Trägheitsmoment für jede Bedingung (Käfig allein und Käfig + Prothese):
 (5)
dabei ist Iaxis das Trägheitsmoment relativ zur Oszillationsachse, τ die durchschnittliche Periodendauer einer Oszillation, m die Masse des Systems, g die Erdbeschleunigung und d der Abstand zwischen der Oszillationsachse und dem Massenschwerpunkt des Systems. Das Trägheitsmoment der Prothese relativ zur Oszillationsachse ergibt sich als Differenz zwischen Iaxis für den alleinigen Käfig und Iaxis für den Käfig mit Prothese. Der Satz von der parallelen Achse wird anschließend verwendet, um das Trägheitsmoment der Prothese bezüglich einer Querachse durch das Kniegelenk auszudrücken. - Kombiniere die Trägheitseigenschaften des Restgliedes und der Prothese, um die kombinierte Masse, die Lage des Massenschwerpunkts relativ zum Knie sowie mithilfe des Satzes von der parallelen Achse das Trägheitsmoment des Systems bezüglich einer Querachse durch die kombinierte Massenschwerpunktlage zu bestimmen.
3. Verteilung der Prothesenträgheit auf Fuß- und Schienbeinsegmente
Um die Trägheitseigenschaften der Prothese und des verbliebenen Gliedmaßenstumpfes auf ein Fußsegment (nur prosthetischer Fuß) und ein Unterschenkelsegment (prothetische Socket, Pyramide und verbliebener Gliedmaßenstumpf) für die Modellierung mittels inverser Dynamik zu verteilen, wurden die segmentalen Trägheitseigenschaften anhand von Daten einer zerlegten Prothese bestimmt. Die Gesamtmasse der zerlegten prosthetischen Gliedmaße betrug 2,126 kg, wobei die Socket-Masse (einschließlich der Pyramidenmasse) 1,406 kg und die Fußmasse 0,72 kg betrug. Somit wurden 66 % der Gesamtmasse der Prothese der prosthetischen Socket zugeordnet und 34 % dem Fuß. Es wurde eine Sensitivitätsanalyse durchgeführt, um den Einfluss dieser Verteilung auf das geschätzte Trägheitsmoment der Prothese bezüglich des Kniegelenks zu ermitteln. Diese Analyse basierte auf experimentellen Messungen der Trägheitseigenschaften von sechs Unterschenkelprothesen von Mattes et al.21 (Daten wurden im persönlichen Austausch mit den Autoren erhalten). Wenn die Massen von prosthetischem Unterschenkel und Fuß anhand von de Leva8 bestimmt wurden (Fuß = 24 %; Unterschenkel = 76 % der Gesamtmasse der Prothese), wurde das gesamte Trägheitsmoment der Prothese bezüglich des Kniegelenks im Vergleich zum tatsächlichen experimentellen Wert, der mittels einer Schwingungsmethode ermittelt wurde, um etwa 5 % unterschätzt. Bei Verwendung der prozentualen Verteilung basierend auf der zerlegten Prothese für die Fußmasse (34 %) und die Unterschenkelmasse (66 %) wurde das gesamte Trägheitsmoment bezüglich des Kniegelenks im Vergleich zum experimentellen Wert um etwa 2 % überschätzt.
- Verteilen Sie die Prothesenmasse zwischen Prothesenfuß (34 %) und Prothesenschaft (66 %) basierend auf Messungen eines demontierten Prothesenbeins.
- Die Schwerpunktlage des Prothesenfußes wurde anhand von Regressionsgleichungen für einen intakten Fuß8 bestimmt. Dieser Schritt basierte auf den Ergebnissen von Sensitivitätsanalysen von Miller25 und Czerniecki et al24. Miller25 schätzte die resultierenden Gelenkmomente am Knie unter Verwendung von: a) direkten Messungen der Trägheitseigenschaften der Prothese und b) geschätzten Trägheitseigenschaften der Prothese, die mittels Regressionsgleichungen für einen intakten Unterschenkel und Fuß ermittelt wurden. Der durchschnittliche Unterschied zwischen den Kniemomentprofilen für die beiden verschiedenen Methoden und zwei Probanden betrug etwa 3 N·m. Dieser durchschnittliche Unterschied in der Größe entsprach weniger als 2 % des maximalen Kniemoments während der Standphase. Czerniecki et al.24 demontierten mehrere Unterschenkelprothesen und balancierten den Prothesenfuß auf einer scharfen Kante, um dessen Schwerpunktlage zu bestimmen. Beim Vergleich dieser Ergebnisse mit Schätzungen, die auf Regressionsgleichungen für einen intakten Fuß basierten, stellten sie fest, dass kaum ein Unterschied zwischen den beiden Schätzungen bestand.
- Das Trägheitsmoment (MOI) des Prothesenfußes um eine transversale Achse durch seinen Schwerpunkt wird unter Verwendung der Regressionsgleichungen von de Leva8 für einen intakten Fuß und der geschätzten Fußmasse aus Schritt 1 ermittelt. Das Trägheitsmoment des Fußes wird ebenfalls relativ zum Kniegelenk unter Anwendung des Satzes von der parallelen Achse ausgedrückt.
 (6)
 (7)
- Die Schwerpunktlage des Prothesenschafts (CMpros_sock) wurde bestimmt, indem eine Schätzung der Schwerpunktposition für die gesamte Prothese (CMpros_limb; ohne die Trägheitseigenschaften des Restgliedes), ermittelt mittels einer Reaktionsbrettmethode, mit der zugewiesenen Schwerpunktlage des Prothesenfußes relativ zum Kniegelenk (CMpros_ft) aus Schritt 3,2 kombiniert wurde. Der CMpros_sock wurde so eingeschränkt, dass er auf einer geraden Linie zwischen Knie und Knöchel liegt, und wurde wie folgt berechnet:
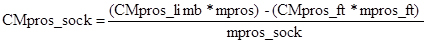 (8)
- Das Trägheitsmoment des Prothesenfußes um eine Achse durch das Kniegelenk wurde von der experimentellen Messung des Trägheitsmoments des gesamten Prothesenbeins um das Kniegelenk (Iknee_limb) subtrahiert, um das Trägheitsmoment allein des Prothesenschafts um das Kniegelenk (Iknee_sock) zu ermitteln. Anschließend wurde der Satz von der parallelen Achse angewendet, um das Trägheitsmoment des Prothesenschafts um eine Achse durch seinen Schwerpunkt (Icm_sock) auszudrücken.
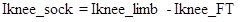 (9)
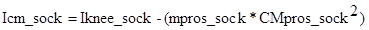 (10)
- Die Trägheitseigenschaften des Restgliedes (anatomische Strukturen, die nach einer Amputation unterhalb des Knies verbleiben) wurden mit den Trägheitseigenschaften des Prothesenschafts kombiniert, die als Trägheitseigenschaften des Schenkelsegments auf der Prothesenseite im inversen Dynamikmodell verwendet wurden.
 (11)
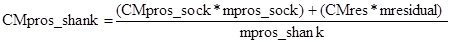 (12)
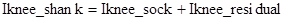 (13)
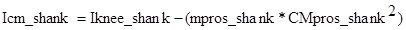 (14)
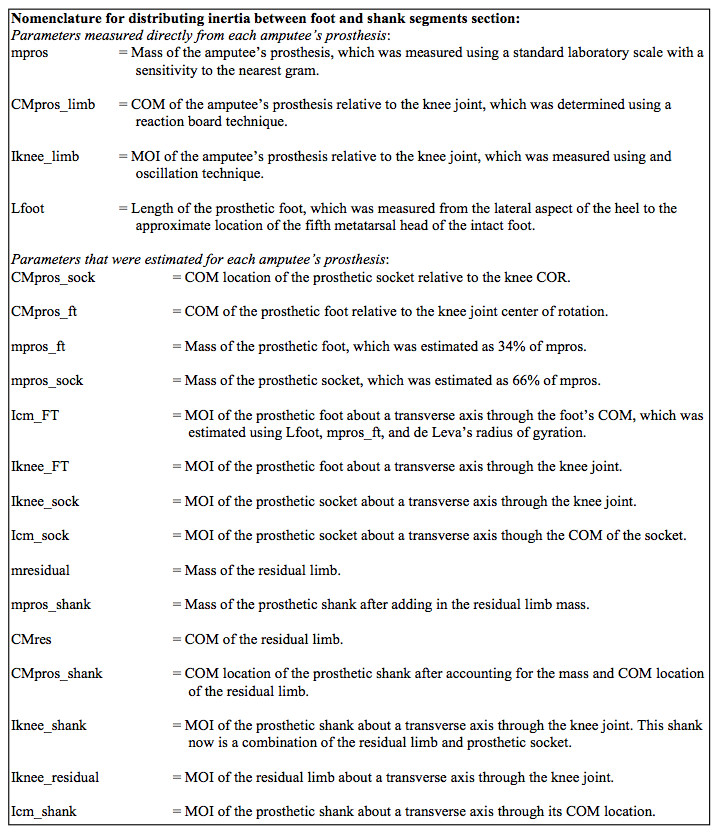
Ergebnisse
Die Trägheitseigenschaften des prosthetischen Beins distal zum Knie waren geringer als die des intakten Beins (Tabelle 1). Im Durchschnitt über alle Teilnehmer betrug die Masse der prosthetischen Seite 39 % weniger, das Trägheitsmoment um eine transversale Achse durch das Knie war 52 % geringer und die Lage des Massenschwerpunkts war 24 % näher am Knie im Vergleich zu den Werten des intakten Beins.
| Proband | Intakte* Masse (kg) | Prothetische† Masse (kg) | Geschätzte Massendifferenz (kg) | ‡Ikneeintakt (kg·m2) | Ikneepros (kg·m2) | CM intakt unterhalb des Kniegelenks (m) | CM mit Prothese unterhalb des Kniegelenks (m) |
| A | 6,03 | 4,27 | 1,76 | 0,604 | 0,325 | 0,268 | 0,215 |
| B | 6,07 | 3,39 | 2,68 | 0,400 | 0,196 | 0,215 | 0,177 |
| C | 5,80 | 3,12 | 2,68 | 0,575 | 0,194 | 0,264 | 0,198 |
| D | 5,72 | 3,17 | 2,55 | 0,559 | 0,317 | 0,265 | 0,191 |
| E | 7,14 | 4,65 | 2,49 | 0,742 | 0,325 | 0,276 | 0,200 |
| F | 6,23 | 4,22 | 2,01 | 0,585 | 0,287 | 0,260 | 0,192 |
| Mittelwert ± STD | 6,17 ± 0,51 | 3,80 ± 0,66 | 2,36 ± 0,38 | 0,578 ± 0,109 | 0,274 ± 0,063 | 0,258 ± 0,022 | 0,196 ± 0,013 |
*Intakt bezeichnet Werte für den kombinierten intakten Unterschenkel und Fuß.
†Prothese bezeichnet Werte für die kombinierte Prothese und verbleibendes Glied.
‡Trägheitsmoment um eine transversale Achse durch das Knie.
Tabelle 1. Vergleich der Trägheitseigenschaften zwischen der prothetischen und der intakten Extremität vom Knie abwärts.
Die resultierenden Gelenkkräfte (Abbildung 3) und Momente (Abbildung 4) am Sprunggelenk, Knie und Hüfte wurden von den in dem inversen Dynamikmodell verwendeten Trägheitsparametern beeinflusst. Insbesondere waren die Gelenkkinetiken während des Schwungbeginns (~65 % des Gangzyklus) und der Schwungbeendigung (~95 % des Gangzyklus) geringer, wenn direkte Messungen der Prothesenträgheit in die Bewertungen mittels inverser Dynamik einbezogen wurden, verglichen mit Regressionen, die auf intakter Anatomie basierten (Tabelle 2). Die Effektstärken deuten darauf hin, dass diese Unterschiede während des Schwungs nicht vernachlässigbar waren (≥1,0). Außerdem stiegen die Gelenkkinetikwerte im Durchschnitt um 80 % während Schwungbeginn und -beendigung an, wenn Schätzungen der Trägheit des intakten Gliedes verwendet wurden, verglichen mit direkten Messungen der Trägheitseigenschaften der Prothese. Daher ähnelten sich die Gelenkkinetikprofile der prothetischen Seite während des Schwungs stärker denen eines intakten Gliedes, wenn die Trägheitseigenschaften eines intakten Gliedes zur Modellierung der prothetischen Seite verwendet wurden (siehe Abbildungen 3 und 4). Während der Standphase wurden mehrere statistische Unterschiede beobachtet. Die größte Effektstärke für einen Unterschied während der Standphase wurde für die anteroposteriore resultierende Gelenkkraft an der Hüfte gefunden (ES = 0,86). Obwohl diese Effektstärke groß ist und dennoch als Teil der Standphase betrachtet wird, trat der Spitzenwert für diese Messgröße während der terminalen Standphase (~52 %), also beim Übergang des Gliedes in die Schwungphase, auf. Die Effektstärken für alle anderen signifikanten Unterschiede während der Standphase lagen zwischen 0,01 und 0,41, was als kleine Effekte gilt, wobei die größeren Werte bei den resultierenden Hüftgelenkreaktionskräften beobachtet wurden. Obwohl signifikante Unterschiede während der Standphase festgestellt wurden, könnten diese Unterschiede im Hinblick auf die Größe des Unterschieds (d. h. Effektstärken) dazu führen, dass man die Bedeutung dieser Unterschiede hinterfragt.

Abbildung 3. Resultierende Gelenkreaktionskräfte am Knöchel, Knie und Hüfte in anteroposteriorer Richtung (linke Diagramme) und vertikaler Richtung (rechte Diagramme). Die Daten wurden zur Darstellung über alle Probanden gemittelt. Die Standphase beginnt bei 0 % des Gangzyklus mit dem Aufsetzen des Fußes und endet bei etwa 60 % des Gangzyklus mit dem Abstoßen der Zehen. Die Schwungphase setzt sich bis zum nächsten Aufsetzen desselben Beins bei 100 % des Gangzyklus fort. Bitte klicken Sie hier, um eine vergrößerte Version dieser Abbildung anzusehen.

Abbildung 4. Resultierende Gelenkmomente um eine Querachse (auch mediolaterale Achse genannt) an Knöchel, Knie und Hüfte. Die Daten wurden zur Darstellung über alle Probanden gemittelt. Die Standphase beginnt bei 0 % des Gangzyklus mit dem Aufsetzen des Fußes und endet bei etwa 60 % des Gangzyklus mit dem Abheben der Zehen. Die Schwungphase setzt sich bis zum nächsten Aufsetzen desselben Beins bei 100 % des Gangzyklus fort.

Tabelle 2. Maximale resultierende Gelenkreaktionskräfte und -momente, gemittelt über alle Probanden, sowie statistische Vergleiche zwischen den beiden Trägheitsmodellen für die Gelenkkinetik der Prothesenseite. Anmerkungen: Die Mittelwerte sind als Mittelwert(SD) angegeben. Die Spalte % Gangzyklus gibt den durchschnittlichen prozentualen Anteil über alle Probanden an, bei dem der Maximalwert für die jeweilige Variable auftrat. Ein p<,05 wurde als signifikant angesehen.
Diskussion
Eine Schwingungs- und Reaktionsbrettmethode wurde zur Abschätzung der Trägheitseigenschaften von Unterschenkelprothesen vorgestellt. Dieses System wurde validiert und erwies sich als zuverlässig bei der Bestimmung der Trägheitseigenschaften bekannter geometrischer Körper (Anhang A). Die Trägheitseigenschaften der Prothesenbeine einer Gruppe einseitig unterschenkelamputierter Personen wurden auf zwei Arten geschätzt: a) durch direkte Messung mittels Schwingungs- und Reaktionsbrettmethode und b) unter Verwendung standardmäßiger Vorhersagegleichungen, die für intakte Gliedmaßen entwickelt wurden. Die resultierenden Schätzungen der Trägheitseigenschaften für das prothetische Bein unterschieden sich erheblich zwischen den beiden Ansätzen. Diese Differenz in den Trägheitseigenschaften führte zu signifikant unterschiedlichen Schätzungen der Gelenkkinetik beim Gehen, wobei größere Abweichungen während der Schwungphase beobachtet wurden.
Obwohl signifikante Unterschiede in der Gelenkkinetik während der Standphase bei Verwendung der beiden verschiedenen Schätzungsmethoden für die Trägheitsparameter auftraten, waren diese Unterschiede klein, wenn man die Effektstärken dieser Unterschiede betrachtet und sie mit den während der Schwungphase beobachteten Unterschieden vergleicht. In den meisten Studien zur menschlichen Bewegung hätten diese statistisch signifikanten Unterschiede während der Standphase möglicherweise keinen Einfluss auf die Studienergebnisse. Bodenreaktionskräfte beeinflussen die Gesamtmomentgrößen der Gelenke der unteren Extremitäten während der Standphase des Gehens erheblich.17-19 Obwohl signifikante Unterschiede in den Trägheitsparametern für beide Modelle bestanden, reichten diese nicht aus, um die Bedeutung des Beitrags der Bodenreaktionskräfte zur Gelenkmomentbildung während der Standphase zu überwiegen. Miller25 schlug zuvor ebenfalls vor, dass die Trägheitseigenschaften der prothetischen Seite während der Standphase des Laufens nur geringe Auswirkungen auf die Größen der Gelenkkinetik der unteren Extremitäten haben. Miller25 berücksichtigte jedoch bei der Anpassung der Trägheitseigenschaften der prothetischen Extremität im inversen Dynamikmodell lediglich die Unterschiede in Masse und Lage des Massenschwerpunkts des Gliedes. Unterschiede im Trägheitsmoment wurden im Modell nicht berücksichtigt, es wurde jedoch vermutet, dass selbst eine Verdopplung oder Halbierung des Trägheitsmoments wahrscheinlich nur geringe Auswirkungen auf die Größe des Gelenkmoments hätte. Der Term Iα in der Bewegungsgleichung trug an jedem Punkt während der Standphase des Laufens weniger als 3 % zum Gesamtgelenkmoment bei. In absoluten Werten war die größte Veränderung der Momentgröße in unserer Studie im Hüftgelenkmoment bei etwa 11 % des Gangzyklus zu beobachten, wobei die durchschnittliche Zunahme der Größe etwa 2 N·m betrug. Dies entsprach ungefähr der Hälfte der Zunahme, die von Miller25 während der Standphase des Laufens beobachtet wurde. Unsere Ergebnisse in Kombination mit denen von Miller deuten darauf hin, dass direkte Messungen der Prothesenträgheit, einschließlich des Trägheitsmoments, nur einen geringen oder vernachlässigbaren Einfluss auf die Momentgrößen der Hüft- und Kniegelenke während der Standphase des Gehens oder Laufens haben.
Im Hinblick auf die Schwungphase des Gehens hat die Wahl des Trägheitsmodells einen erheblichen Einfluss auf die Größenordnung der Gelenkkinetik der unteren Extremitäten. Während der Schwungphase wirkt keine große äußere Kraft, wie beispielsweise die Bodenreaktionskraft in der Standphase. Die Bewegung des Gliedmaßensystems hängt viel stärker von der Trägheit im System und den Wechselwirkungen zwischen den Segmenten ab. Dies spiegelte sich in den deutlichen Veränderungen der Gelenkkinetik-Größen wider, die beobachtet wurden, als zwei verschiedene Trägheitsmodelle in der inversen Dynamikanalyse verwendet wurden. Die Anwendung von Regressionsgleichungen, die auf intakter Anatomie basieren, um die prothetische Extremität während der Schwungphase zu modellieren, deutete darauf hin, dass ein größerer muskulärer Aufwand erforderlich war, als wenn tatsächlich gemessene Trägheitseigenschaften der Prothese verwendet wurden.
Die in dieser Arbeit beschriebene Technik zur direkten Messung der Trägheitseigenschaften einer Unterschenkelprothese weist mehrere Einschränkungen auf. Wir haben Methoden beschrieben und Trägheitseigenschaften der Beine nur für Analysen in der Sagittalebene gemessen. Verbesserungen an diesem System könnten darin bestehen, eine innere Käfigstruktur zu schaffen, die an drei verschiedenen Achsen aufgehängt werden kann, sodass alle drei Hauptträgheitsmomente gemessen werden könnten. Außerdem könnte die Reaktionsbrettmethode für alle drei Ebenen verwendet werden, um die dreidimensionale Lage des Massenschwerpunkts der Prothese zu bestimmen. Eine weitere Verbesserung, die die Schätzung der Restgliedmasse etwas genauer machen könnte, wäre die Anwendung einer volumetrischen Bestimmung, wie sie von Czerniecki und Kollegen24 beschrieben wurde, bei der das Restglied in einem Wasserzylinder suspendiert wird, um sein Volumen zu ermitteln, während eine einheitliche Gewebedichte verwendet wird, um die Masse des Gliedes abzuschätzen. Zusätzlich könnte statt der Annahme eines prozentualen Anteils zur Verteilung der Gesamtprothesenmasse zwischen Prothesensockel und Fuß jede Prothese am Sprunggelenk zerlegt werden, sodass jedes Bauteil einzeln gewogen werden kann. Eine weitere Einschränkung unserer Methode besteht darin, dass sie während einer experimentellen Sitzung zusätzliche Zeit erfordert. Im Allgemeinen wird die Anwendung unserer Technik zur direkten Messung der Prothesenträgheit vermutlich 30 Minuten zur Gesamtdauer einer Datenerfassungssitzung hinzufügen.
Aufgrund unserer kleinen Stichprobe an Unterschenkelprothesen mit ähnlichen Konstruktionen (d. h. Klick- und Bolzensysteme zur Befestigung sowie prosthetische Füße mit dynamisch-elastischer Rückstellkraft) ist die Ableitung eindeutiger Empfehlungen zur Abschätzung der Trägheitseigenschaften von Unterschenkelprothesen als einfache Prozentsätze der Trägheitseigenschaften intakter Gliedmaßen problematisch. Dennoch ergeben sich einige konsistente Trends, wenn man unsere Ergebnisse mit Trägheitsschätzungen für Unterschenkelprothesen aus anderen Studien20,21,23 kombiniert und diese mit Trägheitsschätzungen für intakte Gliedmaßen vergleicht. Im Vergleich zur intakten Gliedmaße ist die Masse der prothetischen Seite durchgängig um 30–40 % geringer, die Schwerpunktlage um 25–35 % näher zum Kniegelenk hin verschoben und das Trägheitsmoment um 50–60 % geringer bezüglich einer Querachse durch das Kniegelenk.
Zusammenfassend wird die Verwendung von Regressionsgleichungen für einen intakten Unterschenkel und Fuß zur Modellierung der Trägheitseigenschaften einer Unterschenkelprothese die Größenordnungen der Gelenkkinetikschätzungen während der Schwungphase beeinflussen, jedoch nur geringfügig oder minimal während der Standphase. Daher ist es für Forschende, die sich ausschließlich auf die Standphase der Lokomotion konzentrieren, unwahrscheinlich, dass die Schlussfolgerungen der Studie verändert werden, wenn sie die Trägheitseigenschaften des intakten Gliedes zur Modellierung der prothetischen Seite verwenden. Für diejenigen jedoch, die an der Kinematik der Schwungphase interessiert sind, sollten direkte Messungen der Trägheitseigenschaften der Prothese in Betracht gezogen werden, um eine Fehldarstellung der tatsächlichen Dynamik des prothetischen Beinschwungs zu vermeiden.
Anhang A
Zuverlässigkeit und Gültigkeit von Schätzungen des Trägheitsmoments und des Massenschwerpunkts
Um die Zuverlässigkeit und Gültigkeit unserer experimentellen Messungen des Trägheitsmoments einer Prothese und der Lage ihres Massenschwerpunkts zu bewerten, wurden zwei einfache Experimente durchgeführt. Im ersten Experiment wurden die Trägheitsmomente und die Schwerpunktlagen von vier Objekten in jeweils drei separaten Versuchen experimentell ermittelt. Die vier Objekte waren: 1) ein 9 x 9 x 61 cm großer Block aus behandeltem Bauholz (Masse = 2,8 kg), 2) ein 9 x 9 x 64 cm großer Block aus unbehandeltem Bauholz (Masse = 2,5 kg), 3) ein 7 x 9 x 65 cm großer Block aus unbehandeltem Bauholz (Masse = 1,8 kg) und 4) ein 61 cm langes Stück PVC-Rohr mit einem Innendurchmesser von 8 cm und einem Außendurchmesser von 9 cm (Masse = 0,8 kg). Zur Schätzung des Trägheitsmoments jedes Objekts um eine transversale Achse durch seinen Massenschwerpunkt wurde eine Schwingungsmethode12 verwendet. Wenn ein Objekt um eine feste Achse schwingt, ist die Schwingungsdauer (τ) des Objekts proportional zu dessen Trägheitsmoment bezüglich dieser festen Achse. Falls die Schwingungsamplitude relativ zur Ruhelage weniger als 5° beträgt, kann das Trägheitsmoment des Objekts anhand der Bewegung eines einfachen Pendels abgeschätzt werden:
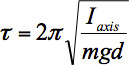 (A.1)
wobei Iaxis das Trägheitsmoment bezüglich der Schwingungsachse, m die Masse des Systems, g die Erdbeschleunigung und d der Abstand zwischen der Schwingungsachse und dem Massenschwerpunkt des Systems ist.
Zur Schätzung der Lage des Massenschwerpunkts jedes Objekts wurde eine Reaktionsbrettmethode verwendet. Es wurde statisches Gleichgewicht angenommen (ΣMomente = 0), und die durch das Gewicht des Objekts, das Gewicht des Rahmens und die Reaktionskraft erzeugten Momente wurden bezüglich einer festen Bezugsachse summiert. Das Trägheitsmoment und die Lage des Massenschwerpunkts jedes Objekts wurden ebenfalls anhand einfacher geometrischer Gleichungen geschätzt. Unsere experimentellen Messwerte wurden mit diesen geometrischen Schätzungen verglichen, um die Gültigkeit zu überprüfen. Die Zuverlässigkeit unserer Schätzungen für die Lage des Massenschwerpunkts und das Trägheitsmoment wurde mithilfe zweier einfaktorieller allgemeiner lineare-Modell-ANOVA-Verfahren bewertet (eine für die COM-Schätzung und eine für die MOI-Schätzung), wobei jeweils drei Wiederholungsmessungen die drei Durchläufe widerspiegelten. Intraklassenkorrelationskoeffizienten (ICCs) wurden ebenfalls berechnet, um die Wiederholbarkeit unserer Schätzungen zu ermitteln.
In einem zweiten Experiment bewerteten wir die Zuverlässigkeit unserer Messung der Schwingungsdauer (τ). τ wurde über 10 aufeinanderfolgende Versuche hinweg gemessen, wobei zunächst nur der Aluminiumrahmen an der Schwingungsachse hing, und anschließend über 10 weitere aufeinanderfolgende Versuche, bei denen ein Holzblock (Masse = 2,8 kg, Abmessungen = 9 x 9 x 61 cm) im Aluminiumrahmen befestigt war, wobei beide gemeinsam an der Schwingungsachse aufgehängt wurden. In jedem Versuch wurde τ über 10 aufeinanderfolgende Schwingungen hinweg mithilfe einer Fotodiode gemessen, deren Ausgangsspannung in Abhängigkeit von der Intensität des reflektierten Lichts variierte. Die Zuverlässigkeit unserer Messung von τ wurde anhand von vier einfaktoriellen allgemeinen linearen Modellen (ANOVA) mit 10 Wiederholungsmessungen bewertet. Zwei (eine für die Versuche mit nur dem Rahmen und eine für die Versuche mit Rahmen und Block) ANOVAs dienten dazu, festzustellen, ob sich τ zwischen aufeinanderfolgenden Schwingungen unterschied (d. h., die Datenmatrix wurde so angelegt, dass der Faktor aus aufeinanderfolgenden Schwingungsperioden innerhalb eines gegebenen Versuchs bestand). Anschließend wurden die Datenmatrizen um 90° gedreht, sodass der Faktor aus aufeinanderfolgenden Versuchen bestand, und zwei weitere ANOVAs wurden verwendet, um zu prüfen, ob sich τ über aufeinanderfolgende Versuche hinweg unterschied. Intraklassenkorrelationskoeffizienten (ICCs) wurden ebenfalls berechnet, um die Wiederholbarkeit unserer Messungen zu ermitteln.
Ergebnisse des Experiments 1 – Die vier Objekte
Das Trägheitsmoment jedes Objekts bezüglich einer transversalen Achse durch seinen Massenschwerpunkt (I_obj_cm) wurde im Vergleich zu den Schätzungen auf Grundlage der Masse und Geometrie jedes Objekts (Iz) systematisch überschätzt (um etwa 5 % bei Holzblöcken und um etwa 12 % bei PVC-Rohren) (Tabelle 3). Unsere Schätzungen waren jedoch äußerst zuverlässig. Es gab keinen Unterschied im mittleren Trägheitsmoment (F2,6 = 0,154; p = 0,861) für die vier Objekte über die drei Versuchsdurchläufe hinweg. Zudem zeigten die ICCs, dass unsere Schätzung des Trägheitsmoments über die Versuchsdurchläufe hinweg hochgradig wiederholbar war (ICC = 1,00). Obwohl unsere Schätzung also dazu neigte, das Trägheitsmoment des Objekts im Vergleich zur geometrischen Schätzung zu überschätzen, waren unsere Schätzungen zuverlässig.
Unsere Schätzung der Schwerpunktlage mithilfe einer Reaktionsbrettmethode stimmte mit Schätzungen überein, die auf der Annahme einer gleichmäßigen Dichte und eines geometrischen Modells basieren. Die Unterschiede lagen unter 1 %. Es gab keinen Unterschied in der mittleren Schwerpunktlage (F2,6 = 1,126; p = 0,384) für die vier Objekte über die drei Versuche hinweg. Zusätzlich zeigten die ICCs, dass unsere Schwerpunktschätzung über die Versuche hinweg hochgradig wiederholbar war (ICC > 0,99). Somit waren unsere Schwerpunktschätzungen valide und reliabel.

Tabelle 3. Unsere experimentellen Schätzungen der Trägheitsmomente und Schwerpunktlagen für die vier Objekte im Vergleich zu Schätzungen basierend auf Masse und Geometrie der einzelnen Objekte. Klicken Sie hier, um eine vergrößerte Ansicht der Tabelle zu erhalten. Variablendefinitionen: mframe = Masse des Aluminiumrahmens; mobject = Masse des Objekts; t_frame = Schwingungsdauer des allein schwingenden Rahmens; die Schwingungsdauer wurde als Mittelwert von 10 aufeinanderfolgenden Schwingungen und über drei aufeinanderfolgende Versuche bestimmt. t_object = Schwingungsdauer von Rahmen und Objekt zusammen; wurde auf dieselbe Weise wie t_frame bestimmt; I_Frame_osc = I des Rahmens bezogen auf die Schwingungsachse; I_Frame_obj_osc = I des Rahmens mit Objekt bezogen auf die Schwingungsachse; I_obj_osc = I des Objekts bezogen auf die Schwingungsachse; I_obj_cm = I des Objekts bezogen auf eine Achse durch den Schwerpunkt des Objekts; Iz = Theoretische Vorhersage von I bezogen auf den Schwerpunkt des Objekts unter Verwendung der folgenden geometrischen Vorhersagegleichungen:
PVC:  ; wobei R der Außenradius, r der Innenradius und h die Länge war
Holz:  ; wobei a die Länge und b die Breite ist
Die geometrische Schwerpunktlage wurde als 50 % der Objektlänge vorhergesagt.
Ergebnisse des Experiments 2 – Bestimmung der Schwingungsperiode (τ)
Als allein der Aluminiumrahmen an der Schwingungsachse befestigt und in Schwingung versetzt wurde, nahm τ über die ersten 10 Schwingungen in allen 10 Schwingungsversuchen um etwa 6 ms systematisch und signifikant ab (F9,81 = 123,25; p < 0,001) (Abbildung 5; linkes Panel). Zwischen den Versuchen zeigte sich ebenfalls eine signifikante Differenz in der mittleren Schwingungsdauer, wenn nur der Rahmen in Schwingung versetzt wurde (F9,81 = 13,97; p < 0,001). Die ICC-Werte zeigten jedoch, dass die systematische Abnahme von τ über die ersten 10 Schwingungen innerhalb eines gegebenen Versuchs wiederholbar war (ICC = 0,99). Wurden Rahmen und Holzblock (m = 2797 g) gemeinsam in Schwingung versetzt, änderte sich τ über die ersten 10 Schwingungen nicht (F9,81 = 3,031; p = 0,116), und die mittlere Schwingungsdauer τ über 10 aufeinanderfolgende Versuche unterschied sich ebenfalls nicht signifikant (F9,81 = 3,533; p = 0,093) (Abbildung 5; rechtes Panel). Die ICC-Werte für die Versuche mit Rahmen und Objekt deuten darauf hin, dass τ innerhalb eines gegebenen Versuchs von Schwingung zu Schwingung nicht wiederholbar ist (ICC = 0,17). Diese Daten legen nahe, dass für die Versuche mit alleinigem Rahmen τ besser als Mittelwert der ersten Schwingung über eine Serie von Versuchen geschätzt wird, während τ, wenn ein Objekt mit Eigenschaften ähnlich denen einer Unterschenkprothese in Schwingung versetzt wird, besser als Mittelwert über aufeinanderfolgende Schwingungen und über mehrere Versuche hinweg geschätzt wird.
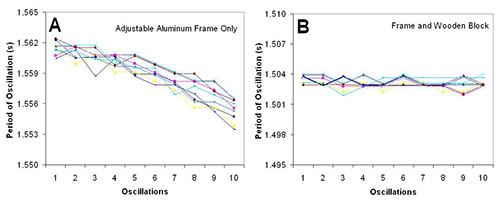
Abbildung 5. Schwingungsdauer, gemessen für (A) nur den Aluminiumrahmen und (B) den Rahmen mit Holzblock (Blockmasse = 2,8 kg, Blockabmessungen = 9 x 9 x 61 cm). Jedes Diagramm zeigt 10 unabhängige Versuche, wobei jeweils die ersten 10 Schwingungen jedes Versuchs dargestellt sind. Wenn nur der Rahmen an der Schwingungsachse befestigt war (linkes Diagramm), nahm τ über die ersten 10 Schwingungen systematisch ab. Hingegen variierte τ, als ein Holzblock dem Rahmen hinzugefügt wurde, über die ersten 10 Schwingungen nicht systematisch (rechtes Diagramm).
Empfindlichkeit des Trägheitsmoments gegenüber der Schwingungsdauer
Da die Ergebnisse aus Experiment 1 darauf hindeuten, dass unsere Schätzungen des Trägheitsmoments eines Objekts systematisch überschätzt werden, und die Ergebnisse aus Experiment 2 nahelegen, dass τ des Rahmens während der ersten 10 Schwingungen abnimmt, führten wir eine Sensitivitätsanalyse durch, um die beste Methode zur Quantifizierung von τ für Versuche mit nur dem Rahmen sowie für Versuche mit Rahmen und Objekt zu bestimmen (Tabelle 4). τ ist direkt proportional zum Trägheitsmoment eines Objekts:
 (A.2)
wobei Iaxis das Trägheitsmoment relativ zur Schwingungsachse, m die Masse des Systems, g die Erdbeschleunigung und d der Abstand zwischen der Schwingungsachse und dem Massenschwerpunkt des Systems ist. Wenn daher τ abnimmt, nimmt auch Iaxis ab, da m, g und d innerhalb eines gegebenen Versuchs konstant sind. Da wir das Trägheitsmoment eines Körpers wie folgt abschätzen:
Iobj = Iobj+frame - Iframe (A.3)
Die Unterschätzung des Trägheitsmoments des Rahmens (Iframe) führt zu einer überschätzten Bestimmung des Trägheitsmoments des Objekts (Iobj), was mit unseren Schätzungen im Experiment 1 übereinstimmt. Abbildung 6 zeigt τ aus Experiment 1 für die Durchläufe mit nur Rahmen sowie für die Durchläufe mit Rahmen und Objekt, jeweils für das leichteste und das schwerste Objekt. Diese Abbildung verdeutlicht, dass bei schwereren Objekten (z. B. Unterschenkelprothese) über die ersten 10 Schwingungen hinweg kein erkennbarer Abfall von τ zu beobachten ist, während bei leichteren Objekten ein leichter systematischer Rückgang von τ auftritt.

Tabelle 4. Vergleich von vier verschiedenen Methoden zur Bestimmung der Schwingungsdauer. Das in dieser Analyse verwendete Objekt war ein 9 x 9 x 61 cm großer Block aus behandeltem Holz. Bedingung C lieferte die beste Schätzung des Trägheitsmoments des Objekts im Vergleich zu einer alternativen theoretischen Schätzung, die auf Masse und Geometrie des Objekts basiert. Hier klicken, um eine vergrößerte Ansicht der Tabelle anzuzeigen. Anmerkungen: Die Definitionen der Variablen entsprechen denen in Tabelle 3. Bedingung A: t_frame und t_object wurden als mittlere Schwingungsdauer von 10 aufeinanderfolgenden Schwingungen über 3 Versuche berechnet. Bedingung B: t_frame und t_object wurden als Mittelwert der ersten Schwingungsdauer aus 3 getrennten Versuchen ermittelt. Bedingung C: t_frame wurde wie in Bedingung B bestimmt; t_object wurde wie in Bedingung A bestimmt. Bedingung D: t_frame wurde wie in Bedingung A bestimmt; t_object wurde wie in Bedingung B bestimmt.

Abbildung 6. Schwingungsperioden für die schwersten und leichtesten Objekte. Die linken Diagramme zeigen die ersten 10 Schwingungsperioden von drei Versuchen nur mit Rahmen, die rechten Diagramme zeigen dasselbe für die Versuche mit Rahmen und Objekt. Wie im Experiment 2 beobachtet man eine systematische Abnahme von τ innerhalb der ersten 10 Schwingungen, wenn nur der Rahmen schwingt. Bei Schwingung des schweren Objekts (m = 2,797 kg) trat keine systematische Abnahme von τ auf. Bei Schwingung des leichten Objekts (m = 0,716 kg) war jedoch eine geringe Abnahme von τ zu erkennen. Die Masse typischer Unterschenkprothesen wird mit 1,2 bis 2,1 kg angegeben20,21. Daher sollte selbst bei den leichtesten Prothesen τ über die ersten 10 Schwingungen hinweg keinen nennenswerten Rückgang zeigen.
Zusammenfassung
Wenn allein der Aluminiumrahmen in Schwingung versetzt wird, wird die Schwingungsdauer als Mittelwert der ersten Schwingung aus 10 Schwingungsversuchen bestimmt. Wenn der Aluminiumrahmen und die Prothese gemeinsam in Schwingung versetzt werden, wird die Schwingungsdauer als Mittelwert aus 30 Schwingungen bestimmt (3 Versuche, jeweils 10 aufeinanderfolgende Schwingungen pro Versuch).
Offenlegungen
Die Autoren erklären, dass sie keine konkurrierenden finanziellen Interessen haben.
Danksagungen
Für diese Studie wurden Mittel von der American and International Society of Biomechanics bereitgestellt.
Materialien
| Name | Unternehmen | Katalognummer | Kommentare |
|---|---|---|---|
| Oszillation Rack & Reaction Board | Custom Built | Außenkäfig aus 80/20 Aluminium, Innenkäfig aus verschiedenen Stärken aus massivem Aluminium. | |
| NI LabView | National Instruments | Software für Labormaßstab | |
| BNC-1050 | BNC Breakout-Box von National Instruments mit direkten Pin-Anschlüssen an der Datenerfassungskarte. | ||
| MATLAB | Mathworks Inc. | Software zur Verarbeitung von Oszillations- und Reaktionsboard-Daten zur Vorhersage der Trägheitseigenschaften von Prothesen. |
Referenzen
- Chandler, R. F., Clauser, C. E., McConville, J. T., Reynolds, H. M., Young, S. W. Investigation of the inertial properties of the human body. Pamphlets DOT HS-801 430 and AMRL. , (1975).
- Clauser, C. E., McConville, J. T., Young, J. W. Weight, Volume, and Center of Mass of Segments of the Human Body. AMRL Technical Report. , 60-70 (1969).
- Dempster, W. Space requirements of the seated operator. , 55-159 (1955).
- Hinrichs, R. N., et al. Regression equations to predict segmental moments of inertia from anthropometric measurements: an extension of the data of Chandler et. J Biomech. 18, 621-624 (1985).
- Hinrichs, R. N., et al. Adjustments to the segment center of mass proportions of Clauser et al. J Biomech. 23, 949-951 (1990).
- Hanavan Jr, E. P. A mathematical model of the human body Amrl-Tr-64-102. AMRL Technical Report. 18, 1-149 (1964).
- Hatze, H. A mathematical model for the computational determination of parameter values of anthropomorphic segments. J Biomech. 13, 833-843 (1980).
- Leva, P. Adjustments to Zatsiorsky-Seluyanov's segment inertia parameters. J Biomech. 29, 1223-1230 (1996).
- Durkin, J. L., Dowling, J. J. Analysis of body segment parameter differences between four human populations and the estimation errors of four popular mathematical models. J Biomech Eng. 125, 515-522 (2003).
- Durkin, J. L., Dowling, J. J., Andrews, D. M. The measurement of body segment inertial parameters using dual energy X-ray absorptiometry. J Biomech. 35, 1575-1580 (2002).
- Jensen, R. K. Estimation of the biomechanical properties of three body types using a photogrammetric method. J Biomech. 11, 349-358 (1978).
- Martin, P. E., Mungiole, M., Marzke, M. W., Longhill, J. M. The use of magnetic resonance imaging for measuring segment inertial properties. J Biomech. 22, 367-376 (1989).
- Mungiole, M., Martin, P. E. Estimating segment inertial properties: comparison of magnetic resonance imaging with existing methods. J Biomech. 23, 1039-1046 (1990).
- Zatsiorsky, V. M., Seluyanov, V. N. The mass and inertia characteristics of the main segments of the human body. Biomechanics VIII-B. , 1152-1159 (1983).
- Zatsiorsky, V. M., Seluyanov, V. N. Biomechanics IX-B. Human Kinetics. , (1985).
- Challis, J. H. Precision of the Estimation of Human Limb Inertial Parameters. Journal of Applied Biomechanics. 15, 418-428 (1999).
- Challis, J. H. Accuracy of Human Limb Moment of Inertia Estimations and Their Influence on Resultant Joint Moments. Journal of Applied Biomechanics. 12, 517-530 (1996).
- Challis, J. H., Kerwin, D. G. Quantification of the uncertainties in resultant joint moments computed in a dynamic activity. J Sports Sci. 14, 219-231 (1996).
- Hunter, J. P., Marshall, R. N., McNair, P. J. Segment-interaction analysis of the stance limb in sprint running. J Biomech. 37, 1439-1446 (2004).
- Lin-Chan, S. J., et al. The effects of added prosthetic mass on physiologic responses and stride frequency during multiple speeds of walking in persons with transtibial amputation. Arch Phys Med Rehabil. 84, 1865-1871 (2003).
- Mattes, S. J., Martin, P. E., Royer, T. D. Walking symmetry and energy cost in persons with unilateral transtibial amputations: matching prosthetic and intact limb inertial properties. Arch Phys Med Rehabil. 81, 561-568 (2000).
- Smith, J. D., Martin, P. E. Short and longer term changes in amputee walking patterns due to increased prosthesis inertia. J Prosthet Orthot. 23, 114-123 (2011).
- Smith, J. D., Martin, P. E. Effects of prosthetic mass distribution on metabolic costs and walking symmetry. J Appl Biomech. 29, 317-328 (2013).
- Czerniecki, J. M., Gitter, A., Munro, C. Joint moment and muscle power output characteristics of below knee amputees during running: the influence of energy storing prosthetic feet. J Biomech. 24, 63-75 (1991).
- Miller, D. I. Resultant lower extremity joint moments in below-knee amputees during running stance. J Biomech. 20, 529-541 (1987).
- Vanicek, N., Strike, S., McNaughton, L., Polman, R. Gait patterns in transtibial amputee fallers vs. non-fallers: Biomechanical differences during level walking. Gait & Posture. 29, 415-420 (2009).
- Royer, T., Koenig, M. Joint loading and bone mineral density in persons with unilateral, trans-tibial amputation. Clin Biomech. 20, 1119-1125 (2005).
- Underwood, H. A., Tokuno, C. D., Eng, J. J. A comparison of two prosthetic feet on the multi-joint and multi-plane kinetic gait compensations in individuals with a unilateral trans-tibial amputation. Clin Biomech. 19, 609-616 (2004).
- Sjodahl, C., Jarnlo, G. B., Soderberg, B., Persson, B. M. Kinematic and kinetic gait analysis in the sagittal plane of trans-femoral amputees before and after special gait re-education. Prosthet Orthot Int. 26, 101-112 (2002).
- Bateni, H., Olney, S. Kinematic and kinetic variations of below-knee amputee gait. Journal of Prosthetics and Orthotics. 14, 2-12 (2002).
- Buckley, J. G. Biomechanical adaptations of transtibial amputee sprinting in athletes using dedicated prostheses. Clin Biomech. 15, 352-358 (2000).
- Yack, H. J., Nielsen, D. H., Shurr, D. G. Kinetic patterns during stair ascent in patients with transtibial amputations using three different prostheses. Journal of Prosthetics and Orthotics. 11, 57-62 (1999).
Nachdrucke und Genehmigungen
