Este protocolo presenta la configuración de un dispositivo de prueba de compresión capaz de medir con precisión las propiedades mecánicas de las microestructuras en la región de pequeña deformación, junto con un método sistemático para la prueba de compresión utilizando este dispositivo. El dispositivo propuesto puede utilizarse para analizar diversas microestructuras y el comportamiento mecánico de materiales basados en polímeros.
Se requiere una suscripción a JoVE para ver este contenido. Inicie sesión o comience su prueba gratuita.
Artículo de método
Medición de la respuesta tensión-deformación compresiva en deformaciones pequeñas
* These authors contributed equally
En este artículo
Resumen
Resumen
Este estudio desarrolló un método de medición capaz de evaluar con precisión el comportamiento mecánico de materiales y microdispositivos en la región de pequeña deformación. El sistema integra una etapa z controlada por motor, una placa microcontroladora, un circuito amplificador operacional y un sensor de fuerza, lo que permite la adquisición sincronizada de desplazamiento de fuerza mediante control personalizado y comunicación serie. Se realizó la calibración de la resistencia variable del amplificador para optimizar la correlación entre la fuerza aplicada y la salida del sensor, produciendo un error relativo dentro del ±2,0% en comparación con una máquina de prueba universal comercial. La precisión del desplazamiento vertical se validó usando un medidor láser a una velocidad de movimiento objetivo de 1 μm/s, mostrando un error relativo de +0,1%. En consecuencia, la plataforma proporciona una resolución de desplazamiento de 1 μm y una resolución de fuerza de 0,01 N. Se realizaron pruebas de compresión sobre una muestra de polidimetilsiloxano (PDMS) fabricada a un tercio de las dimensiones estándar ASTM D575-91. Las respuestas tensión-deformación medidas por el sistema propuesto y por la máquina universal de ensayo mostraron una estrecha concordancia, y el módulo de compresión estimado en la región de pequeña deformación mostró una desviación del +5,3% respecto a los valores previamente reportados. Estos resultados confirman la fiabilidad y repetibilidad de las mediciones en la región de pequeña deformación, apoyando la estimación del módulo basada en la pendiente lineal inicial bajo compresión controlada. La plataforma desarrollada es compacta, sencilla de ensamblar y rentable, manteniendo alta precisión y estabilidad operativa. Su rendimiento validado y procedimiento de calibración reproducible lo hacen adecuado para laboratorios que requieren caracterización precisa a bajas fuerzas y desplazamientos pequeños. Las áreas de aplicación potenciales incluyen sistemas microelectromecánicos basados en polímeros (MEMS), componentes robóticos blandos y microagujas, donde pruebas precisas y de baja carga de compresión y control verificable de desplazamientos son esenciales para la evaluación de materiales y el diseño de dispositivos.
Introducción
La comprensión del comportamiento mecánico de los dispositivos de sistemas microelectromecánicos (MEMS) es crucial para el diseño, el rendimiento y la fiabilidad deldispositivo 1,2. Las máquinas universales convencionales de prueba se han utilizado ampliamente para evaluar propiedades mecánicas; sin embargo, son caros y requieren un espacio, personal y recursos considerables para su instalación, mantenimiento y operación3. Además, dado que fueron diseñados principalmente para rangos de alta fuerza y gran desplazamiento en la prueba mecánica de materiales de alta resistencia, existen discrepancias significativas entre sus rangos de medición y los necesarios para evaluar las propiedades mecánicas de microestructuras en la región4 de pequeña deformación. Por ello, se necesita investigación sobre un nuevo aparato y método experimental de prueba de compresión de bajo coste aplicable a escala de laboratorio con alta repetibilidad que pueda proporcionar mediciones fiables enla región 5 de pequeña deformación/pequeña fuerza.
Se han desarrollado varios dispositivos mecánicos de prueba que pueden utilizarse a escala de laboratorio para caracterizar las propiedades mecánicas de dispositivos MEMS a pequeñaescala 6,7,8. Sin embargo, la mayoría de estos dispositivos se desarrollaron para probar materiales de alta resistencia o para entornos especializados, por lo que tienen limitaciones para medir de forma fiable las propiedades mecánicas de las estructuras MEMS en la región de pequeña deformación/pequeña fuerza 9,10.
Para superar estas limitaciones, proponemos un sistema y método de prueba de compresión de desplazamiento pequeño que puede utilizarse incluso en laboratorios de pequeña escala. El método propuesto permite la evaluación cuantitativa del comportamiento mecánico de un material midiendo simultáneamente pequeños desplazamientos y fuerzas durante el proceso de compresión. El sistema opera dentro de un rango de fuerza de 4,4 N y una velocidad de desplazamiento controlada de 1 μm/s, asegurando mediciones precisas y estables. El sistema es un sistema compacto y de bajo coste diseñado para evaluar las propiedades mecánicas de las microestructuras en la región de pequeña deformación.
Este sistema integra una etapa z con un sensor de fuerza y la adquisición de señales basada en una placa microcontroladora, permitiendo la medición simultánea de fuerza y desplazamiento con alta precisión. La validación del sistema se realizó mediante calibración de resistencias de realimentación (R F), el factor clave para determinar la ganancia del circuito amplificador inversor, y verificación del desplazamiento vertical mediante un medidor láser, confirmando que las resoluciones de desplazamiento y fuerza eran de 1 μm y 0,01 N, respectivamente. Se fabricaron muestrasreducidas 11,12, con un tercio del tamaño estándar (American Society for Testing and Materials (ASTM) D575-91, Standard Test Methods for Rubber Properties in Compress)13, y se derivó un método de prueba de compresión para evaluar de forma fiable las propiedades mecánicas de las microestructuras en la región de desplazamiento pequeño/baja fuerza14,15.
Las curvas tensión-deformación de las muestras escaladas se midieron tanto con una máquina de ensayo universal comercial (MTS) como con el sistema de medición desarrollado (MS), y se compararon los resultados. A partir de la pendiente de la región lineal inicial, se determinó que el módulo de compresión era de 1,39 MPa, lo que mostró una desviación del +5,3% respecto a los valores previamente informados en laliteratura 16. Este enfoque de medición, que combina control de desplazamiento y mediciónde fuerzas 17,18, proporciona un marco de medición reproducible adecuado para aplicaciones MEMS y bio-MEMS. Este enfoque no solo proporciona un marco fiable para comprender el comportamiento mecánico de las microestructuras, sino que también ofrece un método práctico para evaluar materiales en diversos campos, incluyendo dispositivos biomédicos19 y robóticablanda 20.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Protocolo
Los consumibles, equipos y software utilizados se enumeran en la Tabla de Materiales.
1. Configuración del sistema de medición
NOTA: La Figura 1 muestra el MS utilizado para las pruebas de compresión. La etapa z consiste en un actuador lineal controlado por un controlador de motor, una pieza móvil que proporciona el movimiento real a lo largo del eje z y una parte fija de soporte. El sistema también incluye una placa microcontroladora, un circuito amplificador operativo, un sensor de fuerza acoplado a un bloque y un portátil.
- Acciona la parte móvil a lo largo del eje z a la velocidad establecida usando el controlador del motor para aplicar una carga compresiva a la muestra.
- Mide la carga usando un sensor de fuerza montado sobre un bloque metálico rígido. La señal recogida pasa a través de un circuito amplificador inversor, se convierte en señal digital por la placa microcontrolador y luego se transmite al software de la placa microcontroladora.
- Instala un medidor de desplazamiento láser como se muestra en la Figura 2 para verificar el desplazamiento vertical de la etapa Z. Después de enviar una señal de entrada desde el controlador del motor, dejar que la parte móvil de la etapa z se mueva verticalmente; Los datos de desplazamiento en tiempo real del actuador lineal embebido se registran utilizando el software de comunicación en serie.
- Extrae los datos de desplazamiento usando el software de medición de desplazamiento láser y compáralos para su verificación.
NOTA: Los datos de desplazamiento de fuerza se graban simultáneamente usando el software de comunicación en serie, permitiendo obtener la curva de desplazamiento de fuerza en el portátil en tiempo real. - Observa y registra la deformación de la muestra durante la compresión usando un microscopio digital.
NOTA: El microscopio digital y el medidor de desplazamiento láser se utilizan para la observación de muestras y la verificación de desplazamientos, respectivamente.
2. Circuito de medición
NOTA: La Figura 3 muestra el circuito equivalente eléctrico del sensor de fuerza y las conexiones del circuito de medición que convierten y amplifican los cambios de presión debidos a una fuerza externa estática en un voltaje. El circuito consta de una resistencia de retroalimentación variable (RF) para el control de ganancia, un condensador (CF) para el corte de baja frecuencia y eliminación de ruido, y un amplificador operacional. Aquí, la resistencia del sensor de fuerza que cambia con la magnitud de la fuerza aplicada externamente es RS, y la tensión de alimentación para el sensor y todo el circuito es VS. Teniendo en cuenta las características del amplificador inversor, VS se aplica como un voltaje negativo para asegurar que la salida sea siempre positiva.
- Conecta una resistencia de retroalimentación variable (RF) en paralelo con un condensador (CF) (para corte de baja frecuencia y filtrado de ruido) para formar el circuito de realimentación.
- Conecta los dos terminales del circuito de retroalimentación ensamblado arriba a la entrada inversora (−) y a la salida (VO) del amplificador operacional.
- Conecte los dos terminales de la resistencia del sensor de presión (RS) a la entrada inversora (−) del amplificador y a −VS.
- Conecte la entrada no inversora (+) del amplificador operacional a tierra.
- Conecte la salida (VO) del amplificador operacional al terminal de entrada A0 de la placa del microcontrolador.
- Conecte los terminales V, DD y VSS del amplificador a una fuente de alimentación; Aplica 5 V a VDD y conecta VSS a tierra.
NOTA: Los ajustes de voltaje para este amplificador siguen el método sugerido en la hoja técnica suministrada con el sensor de fuerza para limitar el voltaje de salida al rango de 0-5 V. La Figura 3 ilustra el circuito equivalente del sensor de fuerza y el circuito amplificador inversor. Cuando se aplica una carga externa estática, la resistencia del sensor (R S) cambia, y una corriente del sensor (iS) fluye según la relación entre la tensión de alimentación VS (la tensión de referencia del sensor) y RS. Esto es equivalente a la corriente de salida (iO) definida por la relación entre la tensión de salida (VO) y la resistencia de realimentación (RF). Aplicando la ley de corrientes de Kirchhoff en el nodo a en la Figura 3 se obtiene la Ecuación (1).
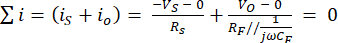 (1)
y VO se define por la Ecuación (2) bajo la carga externa de muy baja frecuencia (ω ≅ 0).
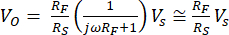 (2)
3. Preparación de muestras (PDMS) y carga
- Consulta las especificaciones estándar ASTM D575-91 para la muestra de prueba de compresión.
NOTA: La Figura 4A muestra dos moldes cilíndricos impresos en 3D, que fueron preparados en estado limpio antes de la fundición PDMS. Un molde está diseñado con una forma cilíndrica idéntica a la muestra estándar (diámetro 28,6 mm ± 0,1 mm, altura 12,5 mm ± 0,5 mm), y el otro es una versión reducida aproximadamente un tercio de ese tamaño para ajustarse al área de detección efectiva del sensor de fuerza (diámetro 9,53 mm). - Utiliza PDMS como material de prueba y mezcla el polímero base con el agente de curado en una relación de masas de 10:1.
- Tras remover bien, desgasifica la mezcla a temperatura ambiente (25 °C) y 60 kPa (calibre) durante 30 minutos usando un desecador de vacío para eliminar burbujas de aire.
- Inyecta 8 mL de la mezcla en cada uno de los dos moldes impresos en 3D preparados usando una jeringuilla desechable para moldear las muestras.
- Curar todas las muestras a temperatura ambiente durante 24 horas sin ningún tratamiento térmico adicional.
NOTA: La Figura 4B muestra las muestras PDMS fabricadas, y se prepararon tres muestras de cada tamaño bajo condiciones idénticas para permitir la comparación entre las muestras estándar y las reducidas. La Figura 4C muestra la muestra PDMS colocada en el sensor de fuerza en el montaje de prueba de compresión. La muestra estaba centrada en la región de detección circular, con su superficie inferior en contacto total con el área activa del sensor de fuerza. - Alinea la parte móvil perpendicular al sensor y centrada sobre la muestra para aplicar una carga compresiva normal.
4. Calibración RF
NOTA: RF es un factor clave para determinar la tensión de salida en el circuito amplificador inversor, por lo que ajustar el valor RF es fundamental para garantizar la precisión y fiabilidad del MS.
- Acopla el sensor de fuerza al área de montaje de la muestra del MTS (celda de carga de 100 N) y establece el límite de carga experimental a 4,4 N.
- Utilizando el MTS, realiza pruebas de compresión bajo diversas condiciones de RF y registra los datos fuerza-tiempo del sensor de fuerza al menos tres veces.
- Compara los datos fuerza-tiempo obtenidos del sensor de fuerza con los datos de medición MTS para calcular el error.
- Determina el valor RF que produce el menor error en función de los resultados de calibración.
NOTA: El rango máximo de medición del sensor de fuerza es de 4,4 N. Las cargas que exceden este valor causan saturación de salida, por lo que se debe tener cuidado al establecer las condiciones experimentales. Ajustar el valor RF optimiza la ganancia del circuito para que coincida con los datos MTS, y este es un paso clave para garantizar la precisión global de la medición del sistema.
5. Validación del desplazamiento vertical
- Para la validación del desplazamiento, fije una lámina de microscopio con un reflector de aluminio en la parte superior de la parte móvil de la etapa Z.
- Enciende el sensor de desplazamiento láser.
- Verifica que la señal del sensor láser sea estable.
NOTA: Comprueba que el LED de emisión láser del sensor esté verde. Si es naranja, la capa reflectante de aluminio puede no reflejarse correctamente, o el rango de medición (<1 mm) puede haberse superado, por lo que se requieren ajustes. - Utiliza el controlador del motor para ajustar la velocidad de transmisión de modo que la pieza móvil se mueva a una velocidad objetivo de 1 μm/s. Aplica los ajustes de la siguiente manera:
- Inicia el software de control motor.
- Pulsa Búsqueda de inicio para realizar el homing (calibración).
- Para ajustar la velocidad del disco, ve a Parámetro/Modo < Parámetro < Velocidad del Disco, introduce cada valor (5, 10 y 100) y luego cierra el cuadro de diálogo.
- Para aplicar cada ajuste de velocidad, selecciona Selección de Velocidad y selecciona cada uno de 5, 10 y 100.
- Para establecer la distancia de viaje deseada, introduce un valor preestablecido de 27.320 puntos y pulsa el botón + (inicio).
NOTA: Con un valor preestablecido de 27.320 puntos, ya que 1 punto corresponde a 0,0366 μm, la parte móvil desciende un total de 1000 μm. El software de control motor se utiliza de forma constante para operar el controlador durante las pruebas de compresión.
- Mientras la parte móvil se mueve a lo largo del eje z, registra los datos de desplazamiento del actuador lineal integrado a través del software de control del motor y los datos de desplazamiento láser mediante el software de medición láser.
- Lanza el software de medición de desplazamiento láser.
- Para la configuración de control, selecciona Configuración de arranque < Lee ajustes del controlador y pulsa OK.
- Ajusta el tiempo de muestreo en Ajustes comunes < Muestreo a 100 μs (Ciclo de muestreo: 100), luego guarda los ajustes y envíalos al controlador.
- Para monitorizar el desplazamiento del láser, vaya a Ver Valor de Medición < Adquisición de Valor de Medición Inicial y observe los datos de desplazamiento.
NOTA: El tiempo de muestreo se establece en 10 ms (100 μs × 100 ciclos) para adquirir los datos de desplazamiento láser con resolución temporal suficiente y minimizar el ruido de la señal para una medición estable.
- Compara los datos de desplazamiento registrados de ambas fuentes para evaluar el error de desplazamiento y confirma que los valores de desplazamiento coinciden en cada ajuste de velocidad de transmisión (5, 10 y 100). Esto garantiza la fiabilidad y repetibilidad de las mediciones de desplazamiento bajo las condiciones de velocidad objetivo.
6. Evaluación de propiedades mecánicas de la muestra reducida
- Conecta el sensor de fuerza en la parte superior del bloque usando cinta de doble cara, luego utiliza el monitor serial del software de la placa microcontrolador para asegurarte de que la carga inicial marca 0 y realizar la calibración si es necesario.
- Abre y abre el software de la placa del microcontrolador.
- Para configurar la conexión y el puerto de la placa, ve a Seleccionar Otra placa y puerto < PLACAS < Tablero de búsqueda, selecciona Arduino Uno y pulsa OK.
- Introduce el código de control de la placa del microcontrolador y haz clic en Verificar, luego en Subir.
- Para comprobar las lecturas de carga, ve a Herramientas < Monitor Serial.
NOTA: El código de control de la placa microcontrolador se proporciona en el Archivo Suplementario 1.
- Coloca la muestra de forma estable en el centro del área de detección efectiva del sensor de fuerza.
NOTA: Si la muestra se posiciona fuera del centro respecto al área activa del sensor, la carga se aplicará de forma asimétrica, lo que provocará grandes errores de medición. - Utiliza el controlador de motor para realizar el homing (ajuste cero) y ajusta la velocidad de conducción al valor previamente validado.
- Empuja la parte móvil de la etapa z axialmente (hacia abajo) para entrar en contacto y así aplicar una carga sobre la muestra.
- Mide la fuerza transmitida a la muestra en tiempo real por el sensor de fuerza montado debajo.
- Transmite los datos de desplazamiento de fuerza al portátil a través del circuito amplificador inversor conectado a la placa del microcontrolador, y registra simultáneamente la fuerza y el desplazamiento usando software de comunicación en serie.
- Lanza el software de comunicación en serie.
- Conéctate al software de la placa microcontrolador para grabar los datos de fuerza: ve a Opciones de < Conexión < Opciones de puerto serie < puerto, selecciona el puerto adecuado y pulsa OK.
- Conéctate al software de control del motor para registrar los datos de desplazamiento: ve a Opciones de Conexión < < Opciones de puerto serie < puerto, selecciona el puerto adecuado y pulsa OK.
- Para comenzar la transmisión de datos en tiempo real, vaya a Conectar < Conexión < Captura de archivos < Inicio.
- Para parar y guardar los datos, ve a Conexión < Captura de archivos < Detener y guardar.
- Convierta los datos de desplazamiento en deformación dividiendo el cambio en la longitud (ΔL) por la longitud inicial de la muestra (L₀), es decir, deformación = ΔL/L₀.
- Simultáneamente, se convierten los datos de fuerza registrados en esfuerzo dividiendo la fuerza (F) por el área de la sección transversal (A) de la muestra, es decir, tensión = F/A.
- La Figura 7 muestra las curvas tensión-deformación de las muestras de PDMS reducidas. Utilizando software de análisis de grafos, calcula la pendiente en la región inicial de pequeña deformación para determinar el módulo de compresión.
NOTA: Para garantizar la consistencia y fiabilidad de los datos, realizar todas las pruebas de compresión al menos tres veces bajo condiciones idénticas. En este estudio, el módulo de compresión del PDMS obtenido tras tres mediciones repetidas fue de 1,39 MPa ± 3,7%.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Resultados
Este estudio implementó con éxito un dispositivo de prueba de compresión basado en sensores de fuerza, adecuado para su uso en laboratorios a pequeña escala, que proporciona alta precisión y reproducibilidad en las mediciones. Este dispositivo se desarrolló para superar el alto coste y el gran tamaño del equipo comercial convencional, así como las ineficiencias en la medición de deformaciones de pequeña deformación.
La Figura 5 muestra los resultados de optimizaci...
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Discusión
Este estudio presentó un método de medición basado en compresión para evaluar las propiedades mecánicas de microestructuras basadas en polímeros en el régimen de desplazamiento pequeño. El método propuesto combina una etapa comercial de traslación de precisión en el eje Z, un sensor de fuerza, un circuito amplificador sencillo y una placa microcontroladora, y ofrece la ventaja de que puede implementarse en pequeños laboratorios y ser fácilmente utilizado por principiantes.
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Agradecimientos
Este trabajo fue apoyado por una subvención de la Fundación Coreana para la Innovación (INNOPOLIS) financiada por el Gobierno coreano (Ministerio de Ciencia y TIC) (subvención nº NTIS-2710084968), por la Agencia de Promoción de la Comercialización para Resultados de Investigación y Desarrollo (COMPA) financiada por el Ministerio de Ciencia y TIC (subvención nº RS-2024-00423871 para apoyar el avance de la propiedad intelectual y la comercialización/industrialización de tecnología de fabricación de microagujas de gran impacto), y por el programa Regional de Educación en el Sistema de Innovación (RISE) a través del Centro RISE de Gyeongsangnam-do, financiado por el Ministerio de Educación (MOE) y el Gobierno Provincial de Gyeongsangnam-do, República de Corea (2025-RISE-16-008-0008).
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Materiales
| Nombre | Empresa | Número de catálogo | Comentarios |
|---|---|---|---|
| Impresora 3D | Stratasys | Objet30 Prime | Fabricación de dos tipos de moldes PDMS |
| Aluminio | Mercancía Favorecida de Ningbo | Recubrimiento de papel de silicona aceitoso (lámina antiadherente 01) | Formación de reflectores láser para la medición de desplazamientos verticales |
| Tabla de pruebas | E-CALL | EIC-108J | Para la configuración experimental de circuitos |
| Capacitor (CF) | Knowles / Cornell Dubilier (CDE) | CD15ED470GO3F | Filtrado de ruido y estabilización del circuito de amplificación |
| Microscopio digital | Hirox | KH-7700 | Observación de la forma del espécimen y verificación dimensional |
| Sensor de fuerza | Tekscan | FlexiForce A301-1 | La medición de carga, la resolución y la linealidad son importantes |
| Software de análisis de grafos | OriginLab | OriginPro 2024 | Análisis de grafos |
| Portátil | Cualquiera | Cualquiera | Elemento central para el control por software |
| Software de medición de desplazamiento láser | Keyence Corporation | LK-Navigator 1.52 | Software de medición de desplazamiento vertical |
| Medidor de desplazamiento láser | Keyence Corporation | LK-G10 | Equipos de medición de desplazamiento vertical |
| Placa microcontrolador | Arduino | A000067 | Unidad de control principal para toda la señal del sistema, incluyendo placas basadas en Arduino/STM |
| Software de placa microcontrolador | Arduino | Arduino IDE 2.3.3 | Software de control de señales de todo el sistema |
| Portaobjetos de microscopio | LK LAB COREA | M08-660-147 | Reflector láser para medición de desplazamientos verticales |
| Software de control motor | NOVA Electronics | MR220A 1.0.3 | Software de control de actuadores lineales |
| Controlador de motores | Ciudad de la Ciencia | STM-1-USB | Control de accionamiento lineal de la etapa Z |
| MTS | Lloyd Instruments | 01/2962 | Probador comercial de tracción/compresión, equipo de referencia para resultados de medición |
| Amplificador operacional | Tecnología de microchips | OPA404KP | Amplificación de la señal del sensor de fuerza, componente clave del circuito |
| PDMS | Dow Corning | 4019862 | Material para la fabricación de muestras |
| Software de comunicación serial | Roger Meier | CoolTerm 2.3.0 | Comunicación serial de fuerza y guion; Datos de desplazamiento |
| Desecador al vacío y nbsp; | iNexus | IN-VS | Utilizado para la eliminación de burbujas durante la fabricación de PDMS |
| Resistencia de realimentación variable (RF) | BI Technologies / Electrónica TT | P160KN-0QD15B10K | Ajuste de ganancia del amplificador operacional, clave para la calibración del sensor |
| Etapa Z | Ciudad de la Ciencia | SMX-8060-X | Unidad de transmisión para aplicación de desplazamiento y pruebas de compresión, núcleo para control vertical preciso |
Referencias
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
Acceso restringido. Inicie sesión o comience una prueba gratuita para ver este contenido.
Reimpresiones y permisos
