Ce protocole présente la configuration d’un dispositif de test de compression capable de mesurer précisément les propriétés mécaniques des microstructures dans la région à faible déformation, ainsi qu’une méthode systématique d’essai de compression utilisant cet appareil. L’appareil proposé peut être utilisé pour analyser diverses microstructures et le comportement mécanique des matériaux polymères.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de méthode
Mesure de la réponse contrainte-déformation compressive à petites déformations
* These authors contributed equally
Dans cet article
Résumé
Résumé
Cette étude a développé une méthode de mesure capable d’évaluer précisément le comportement mécanique des matériaux et microdispositifs dans la région à faible déformation. Le système intègre un étage z contrôlé par moteur, une carte microcontrôleur, un circuit amplificateur opérationnel et un capteur de force, permettant une acquisition synchronisée du déplacement de force grâce à un contrôle personnalisé et une communication série. L’étalonnage de la résistance variable de l’amplificateur a été réalisé pour optimiser la corrélation entre la force appliquée et la sortie du capteur, produisant une erreur relative d’environ ±2,0 % par rapport à une machine d’essai universelle commerciale. La précision du déplacement vertical a été validée à l’aide d’un déplacement laser à une vitesse de mouvement cible de 1 μm/s, montrant une erreur relative de +0,1 %. En conséquence, la plateforme offre une résolution de déplacement de 1 μm et une résolution de force de 0,01 N. Des tests de compression ont été réalisés sur un échantillon de polydiméthylsiloxane (PDMS) fabriqué à un tiers des dimensions standard ASTM D575-91. Les réponses contrainte-déformation mesurées par le système proposé et par la machine d’essai universelle ont montré une concordance étroite, et le module de compression estimé dans la région à petite déformation a montré un écart de +5,3 % par rapport aux valeurs précédemment rapportées. Ces résultats confirment la fiabilité et la répétabilité des mesures dans la région à faible déformation, en soutenant l’estimation du module basée sur la pente linéaire initiale sous compression contrôlée. La plateforme développée est compacte, simple à assembler et rentable tout en maintenant une grande précision et une stabilité opérationnelle. Sa performance validée et sa procédure d’étalonnage reproductible la rendent adaptée aux laboratoires nécessitant une caractérisation précise à faibles forces et à petits déplacements. Les domaines d’application potentiels incluent les systèmes microélectromécaniques (MEMS) à base de polymères, les composants robotiques souples et les microaiguilles, où des tests de compression précis à faible charge et un contrôle vérifiable du déplacement sont essentiels pour l’évaluation des matériaux et la conception des dispositifs.
Introduction
La compréhension du comportement mécanique des dispositifs de systèmes microélectromécaniques (MEMS) est cruciale pour la conception, la performance et la fiabilité desdispositifs 1,2. Les machines d’essai universelles conventionnelles ont été largement utilisées pour évaluer les propriétés mécaniques ; Cependant, elles sont coûteuses et nécessitent beaucoup d’espace, de main-d’œuvre et de ressources pour l’installation, la maintenance et l’exploitation3. De plus, comme ils ont été principalement conçus pour des plages de force élevée et de grand déplacement dans les essais mécaniques de matériaux à haute résistance, il existe des écarts importants entre leurs plages de mesure et celles requises pour évaluer les propriétés mécaniques des microstructures dans la région4 à faible déformation. Par conséquent, des recherches sont nécessaires sur un nouvel appareil et une méthode expérimentale à faible coût applicable à l’échelle du laboratoire avec une grande répétabilité, permettant des mesures fiables dansla région 5 de petite déformation/petite force.
Plusieurs dispositifs de test mécanique pouvant être utilisés à l’échelle du laboratoire ont été développés pour caractériser les propriétés mécaniques des dispositifs MEMSà petite échelle 6,7,8. Cependant, la plupart de ces dispositifs ont été développés pour tester des matériaux à haute résistance ou pour des environnements spécialisés, et présentent donc des limites pour mesurer de manière fiable les propriétés mécaniques des structures MEMS dans la région de petite déformation/petite force 9,10.
Pour surmonter ces limites, nous proposons un système et une méthode d’essai de compression à petit déplacement pouvant être utilisés même dans des laboratoires de petite taille. La méthode proposée permet l’évaluation quantitative du comportement mécanique d’un matériau en mesurant simultanément de petits déplacements et forces pendant le processus de compression. Le système fonctionne dans une plage de 4,4 N et une vitesse de déplacement contrôlée de 1 μm/s, garantissant des mesures précises et stables. Le système est un système compact et peu coûteux de test de compression, conçu pour évaluer les propriétés mécaniques des microstructures dans la région à faible déformation.
Ce système intègre un étage z avec un capteur de force et une acquisition de signal basée sur une carte microcontrôleur, permettant une mesure simultanée de la force et du déplacement avec une grande précision. La validation du système a été réalisée par étalonnage par résistance de rétroaction (RF) — facteur clé pour déterminer le gain du circuit amplificateur inverseur — et la vérification du déplacement vertical à l’aide d’un déplacement à mesure laser, confirmant que les résolutions de déplacement et de mesure de force étaient respectivement de 1 μm et 0,01 N. Des échantillons réduits11,12, d’un tiers de la taille standard (American Society for Testing and Materials (ASTM) D575-91, Standard Test Methods for Rubber Properties in Compression)13, ont été fabriqués, et une méthode d’essai de compression a été développée pour évaluer de manière fiable les propriétés mécaniques des microstructures dans la région de faible déplacement/faible force14,15.
Les courbes contrainte-déformation des échantillons à l’échelle ont été mesurées à la fois avec une machine d’essai universelle commerciale (MTS) et le système de mesure développé (MS), et les résultats ont été comparés. À partir de la pente de la région linéaire initiale, le module de compression a été déterminé à 1,39 MPa, ce qui montrait un écart de +5,3 % par rapport aux valeurs précédemment rapportées dans lalittérature 16. Cette approche de mesure, qui combine le contrôle du déplacement et la mesurede la force 17,18, fournit un cadre de mesure reproductible adapté aux applications MEMS et bio-MEMS. Cette approche fournit non seulement un cadre fiable pour comprendre le comportement mécanique des microstructures, mais offre aussi une méthode pratique pour évaluer les matériaux dans divers domaines, notamment les dispositifs biomédicaux19 et la robotiquesouple 20.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Les consommables, équipements et logiciels utilisés sont listés dans le tableau des matériaux.
1. Installation du système de mesure
REMARQUE : La figure 1 montre le MS utilisé pour les tests de compression. L’étage z se compose d’un actionneur linéaire contrôlé par un contrôleur moteur, d’une pièce mobile qui assure le mouvement réel le long de l’axe z, et d’une pièce fixe de soutien. Le système comprend également une carte microcontrôleur, un circuit amplificateur opérationnel, un capteur de force fixé à un bloc, et un ordinateur portable.
- On fait tourner la partie mobile le long de l’axe z à la vitesse réglée en utilisant le contrôleur moteur pour appliquer une charge de compression à l’échantillon.
- Mesurez la charge à l’aide d’un capteur de force monté sur un bloc métallique rigide. Le signal collecté passe à travers un circuit amplificateur inverseur, est converti en signal numérique par la carte microcontrôleur, puis transmis au logiciel de la carte microcontrôleur.
- Installez un déplacement laser comme montré à la Figure 2 pour vérifier le déplacement vertical de l’étage Z. Après avoir envoyé un signal d’entrée depuis le contrôleur moteur, laissez la partie mobile de l’étage z se déplacer verticalement ; Les données de déplacement en temps réel de l’actionneur linéaire embarqué sont enregistrées à l’aide du logiciel de communication série.
- Extraire les données de déplacement à l’aide du logiciel de mesure de déplacement laser et les comparer pour vérification.
REMARQUE : Les données de déplacement de force sont enregistrées simultanément à l’aide du logiciel de communication série, permettant d’obtenir la courbe de déplacement de force sur l’ordinateur portable en temps réel. - Observez et enregistrez la déformation de l’échantillon pendant la compression à l’aide d’un microscope numérique.
REMARQUE : Le microscope numérique et le déplacement au laser sont utilisés respectivement pour l’observation de l’échantillon et la vérification du déplacement.
2. Circuit de mesure
REMARQUE : La figure 3 montre le circuit équivalent électrique du capteur de force et les connexions du circuit de mesure qui convertissent et amplifient les variations de pression dues à une force externe statique en tension. Le circuit se compose d’une résistance à rétroaction variable (RF) pour le contrôle du gain, d’un condensateur (CF) pour la coupure des basses fréquences et de l’élimination du bruit, ainsi que d’un amplificateur opérationnel. Ici, la résistance du capteur de force qui change avec la magnitude de la force appliquée à l’extérieur est RS, et la tension d’alimentation du capteur et de l’ensemble du circuit est VS. Compte tenu des caractéristiques de l’amplificateur inverseur, VS est appliqué sous forme de tension négative pour garantir que la sortie soit toujours positive.
- Connectez une résistance de rétroaction variable (RF) en parallèle avec un condensateur (CF) (pour la coupure des basses fréquences et le filtrage du bruit) pour former le circuit de rétroaction.
- Connectez les deux bornes du circuit de rétroaction assemblé ci-dessus à l’entrée inverseuse (−) et à la sortie (VO) de l’amplificateur opérationnel.
- Reliez les deux bornes de la résistance du capteur de pression (RS) à l’entrée inverseuse (−) de l’amplificateur et à −VS.
- Connectez l’entrée non inversive (+) de l’amplificateur opérationnel à la masse.
- Connectez la sortie (VO) de l’amplificateur opérationnel à la borne d’entrée A0 de la carte microcontrôleur.
- Connecter les bornes V, DD et VSS de l’amplificateur à une alimentation ; Appliquer 5 V à V DD et connecter VSS à la masse.
REMARQUE : Les réglages de tension pour cet amplificateur suivent la méthode suggérée dans la fiche technique fournie avec le capteur de force afin de limiter la tension de sortie à la plage de 0-5 V. La figure 3 illustre le circuit équivalent du capteur de force et le circuit amplificateur inverseur. Lorsqu’une charge externe statique est appliquée, la résistance du capteur (RS) change, et un courant du capteur (iS) circule selon le rapport entre la tension d’alimentation VS (la tension de référence du capteur) et RS. Cela équivaut au courant de sortie (iO) défini par le rapport entre la tension de sortie (VO) et la résistance de rétroaction (RF). En appliquant la loi des courants de Kirchhoff au nœud a de la Figure 3 , on obtient l’équation (1).
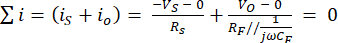 (1)
et VO est défini par l’équation (2) sous la charge externe de très basse fréquence (ω ≅ 0).
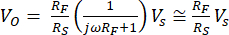 (2)
3. Préparation de l’échantillon (PDMS) et chargement
- Consultez les spécifications standard ASTM D575-91 pour l’échantillon d’essai de compression.
REMARQUE : La figure 4A montre deux moules cylindriques imprimés en 3D, préparés à l’état propre avant la coulée PDMS. Un moule est conçu avec une forme cylindrique identique à celle de l’échantillon standard (diamètre 28,6 mm ± 0,1 mm, hauteur 12,5 mm ± 0,5 mm), et l’autre est une version réduite d’environ un tiers de cette taille pour s’adapter à la zone de détection effective du capteur de force (diamètre 9,53 mm). - Utilisez le PDMS comme matériau d’essai, et mélangez le polymère de base avec l’agent de durcissement à un rapport de masse de 10:1.
- Après avoir bien remué, dégazez le mélange à température ambiante (25 °C) et 60 kPa (jauge) pendant 30 minutes à l’aide d’un dessicateur sous vide pour éliminer les bulles d’air.
- Injectez 8 mL du mélange dans chacun des deux moules préparés imprimés en 3D à l’aide d’une seringue jetable pour mouler les échantillons.
- Séchez tous les échantillons à température ambiante pendant 24 heures sans traitement thermique supplémentaire.
REMARQUE : La figure 4B montre les échantillons PDMS fabriqués, et trois échantillons de chaque taille ont été préparés dans des conditions identiques afin de permettre la comparaison entre les échantillons standards et ceux réduits. La figure 4C montre l’échantillon PDMS placé sur le capteur de force dans la configuration du test de compression. L’échantillon était centré sur la région de détection circulaire, sa surface inférieure étant entièrement en contact avec la zone active du capteur de force. - Alignez la pièce mobile perpendiculairement au capteur et centrée sur l’échantillon pour appliquer une charge de compression normale.
4. Calibration RF
REMARQUE : RF est un facteur clé pour déterminer la tension de sortie dans le circuit amplificateur inverseur, donc ajuster la valeur RF est crucial pour garantir la précision et la fiabilité du MS.
- Fixez le capteur de force à la zone de montage de l’échantillon du MTS (cellule de charge de 100 N), et réglez la limite de charge expérimentale à 4,4 N.
- À l’aide du MTS, effectuez des tests de compression sous diverses conditions R F et enregistrez les données force-temps du capteur de force au moins trois fois.
- Comparez les données force-temps obtenues du capteur de force avec les données de mesure MTS pour calculer l’erreur.
- Déterminez la valeur RF qui produit la plus petite erreur en fonction des résultats d’étalonnage.
REMARQUE : La plage maximale de mesure du capteur de force est de 4,4 N. Les charges dépassant cette valeur provoquent la saturation de sortie, il faut donc être prudent lors de la définition des conditions expérimentales. Ajuster la valeur RF optimise le gain du circuit pour correspondre aux données MTS, ce qui constitue une étape clé pour garantir la précision globale des mesures du système.
5. Validation du déplacement vertical
- Pour la validation du déplacement, fixez une lame de microscope avec un réflecteur en aluminium sur le dessus de la partie mobile de l’étage Z.
- Allume le capteur de déplacement laser.
- Vérifiez que le signal du capteur laser est stable.
REMARQUE : Vérifiez que la LED d’émission laser du capteur est verte. Si elle est orange, la couche réfléchissante d’aluminium peut ne pas bien réfléchir, ou la plage de mesure (<1 mm) a pu être dépassée, donc des ajustements sont nécessaires. - Utilisez le contrôleur moteur pour régler la vitesse de transmission afin que la pièce mobile se déplace à une vitesse cible de 1 μm/s. Appliquez les réglages suivants :
- Lance le logiciel de contrôle moteur.
- Appuyez sur Home Search pour effectuer le homing (calibration).
- Pour définir la vitesse du disque, allez dans Paramètre/Mode < Paramètre < Vitesse du disque, entrez chaque valeur (5, 10 et 100), puis fermez la boîte de dialogue.
- Pour appliquer chaque réglage de vitesse, choisissez Speed Select et sélectionnez chacun des 5, 10 et 100.
- Pour définir la distance de course souhaitée, saisissez une valeur prédéfinie de 27 320 points et appuyez sur le bouton + (start).
REMARQUE : À une valeur prédéfinie de 27 320 points, comme 1 point correspond à 0,0366 μm, la partie mobile descend d’un total de 1000 μm. Le logiciel de contrôle moteur est utilisé de manière constante pour faire fonctionner le contrôleur moteur lors des essais de compression.
- Pendant que la partie mobile se déplace le long de l’axe z, enregistrez les données de déplacement de l’actionneur linéaire intégré via le logiciel de commande motrice, et enregistrez les données de déplacement laser via le logiciel de mesure laser.
- Lancez le logiciel de mesure du déplacement laser.
- Pour les paramètres de contrôle, sélectionnez Paramètres de configuration au démarrage < Lire les paramètres du contrôleur et appuyez sur OK.
- Réglez le temps d’échantillonnage dans les paramètres courants < Échantillonnage à 100 μs (cycle d’échantillonnage : 100), puis enregistrez les paramètres et envoyez-les au contrôleur.
- Pour surveiller le déplacement du laser, allez dans Voir la valeur de mesure < Acquisition de la valeur de mesure initiale, et observez les données de déplacement.
REMARQUE : Le temps d’échantillonnage est réglé à 10 ms (100 μs × 100 cycles) afin d’acquérir les données de déplacement du laser avec une résolution temporelle suffisante et de minimiser le bruit du signal pour une mesure stable.
- Comparez les données de déplacement enregistrées des deux sources pour évaluer l’erreur de déplacement, et confirmez que les valeurs de déplacement correspondent à chaque réglage de vitesse de transmission (5, 10 et 100). Cela garantit la fiabilité et la répétabilité des mesures de déplacement dans les conditions de vitesse de la cible.
6. Évaluation des propriétés mécaniques de l’échantillon réduit
- Fixez le capteur de force au sommet du bloc à l’aide d’un ruban recto-verso, puis utilisez le moniteur série du logiciel de la carte microcontrôleur pour vous assurer que la charge initiale indique 0 et effectuez l’étalonnage si nécessaire.
- Ouvrez et lancez le logiciel de la carte microcontrôleur.
- Pour configurer la connexion et le port de la carte, allez dans Sélectionner une autre carte et un port < CARTES < Tableau de recherche, sélectionnez Arduino Uno, puis appuyez sur OK.
- Saisissez le code de contrôle de la carte microcontrôleur et cliquez sur Vérifier, puis Téléverser.
- Pour vérifier les relevés de charge, allez dans Outils < Moniteur Série.
REMARQUE : Le code de contrôle de la carte microcontrôleur est fourni dans le Fichier Supplémentaire 1.
- Placez l’échantillon de manière stable au centre de la zone de détection effective du capteur de force.
REMARQUE : Si l’échantillon est positionné décalé par rapport à la zone active du capteur, la charge sera appliquée de façon asymétrique, entraînant de grandes erreurs de mesure. - Utilisez le contrôleur moteur pour effectuer le homing (réglage zéro) et réglez la vitesse de conduite à la valeur précédemment validée.
- Pousser la partie mobile de l’étage z axialement (vers le bas) pour entrer en contact avec l’échantillon et ainsi appliquer une charge à l’échantillon.
- Mesurez la force transmise à l’échantillon en temps réel par le capteur de force monté en dessous.
- Transmettez les données de déplacement de force à l’ordinateur portable via le circuit amplificateur inverseur relié à la carte microcontrôleur, et enregistrez simultanément la force et le déplacement à l’aide d’un logiciel de communication série.
- Lancez le logiciel de communication série.
- Connectez-vous au logiciel de la carte microcontrôleur pour enregistrer les données de force : allez dans Options de < < Options de port série < Port, sélectionnez le port approprié, puis appuyez sur OK.
- Connectez-vous au logiciel de commande moteur pour enregistrer les données de déplacement : allez dans Options de < < Options de port série < Port, sélectionnez le port approprié, et appuyez sur OK.
- Pour commencer la transmission de données en temps réel, allez dans Connecter < Connexion < Capture de fichiers < Démarrer.
- Pour arrêter et sauvegarder les données, allez dans Connexion < Capture de fichiers < Arrêter et Sauvegarder.
- Convertir les données de déplacement en déformation en divisant la variation de longueur (ΔL) par la longueur initiale de l’échantillon (L₀), c’est-à-dire la déformation = ΔL/L₀.
- Simultanément, convertir les données de force enregistrées en contraintes en divisant la force (F) par la surface de la section transversale (A) de l’échantillon, c’est-à-dire contrainte = F/A.
- La figure 7 montre les courbes contrainte-déformation des échantillons PDMS réduits. À l’aide d’un logiciel d’analyse de graphes, calculez la pente dans la région initiale de faible déformation pour déterminer le module de compression.
REMARQUE : Pour garantir la cohérence et la fiabilité des données, effectuez tous les tests de compression au moins trois fois dans des conditions identiques. Dans cette étude, le module de compression du PDMS obtenu à partir de trois mesures répétées était de 1,39 MPa ± 3,7 %.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
Cette étude a réussi à mettre en œuvre un dispositif de test de compression basé sur capteur de force, adapté à une utilisation dans des laboratoires à petite échelle, offrant une grande précision et reproductibilité des mesures. Cet appareil a été développé pour compenser le coût élevé et la grande taille des équipements commerciaux conventionnels ainsi que les inefficacités dans la mesure des déformations de petite déformation.
La figure 5 montre les résultats d...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
Cette étude a présenté une méthode de mesure basée sur la compression pour évaluer les propriétés mécaniques des microstructures polymères dans le régime de petit déplacement. La méthode proposée combine une étape de translation de précision commerciale à axe Z, un capteur de force, un circuit amplificateur simple et une carte microcontrôleur, et offre l’avantage de pouvoir être mise en œuvre dans de petits laboratoires et facilement utilisée par les débutants.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Remerciements
Ce travail a été soutenu par une subvention de la Korea Innovation Foundation (INNOPOLIS) financée par le gouvernement coréen (ministère des Sciences et des TIC) (subvention n° NTIS-2710084968), par l’Agence de promotion de la commercialisation pour les résultats de la R&D (COMPA) financée par le ministère des Sciences et des TIC (subvention n° RS-2024-00423871 pour soutenir l’avancement de la propriété intellectuelle et la commercialisation/industrialisation de la technologie de fabrication de micro-aiguilles de déclenchement), ainsi que par le programme Regional Innovation System Education (RISE) via le Centre RISE de Gyeongsangnam-do, financé par le Ministère de l’Éducation (MOE) et le gouvernement provincial de Gyeongsangnam-do, République de Corée (2025-RISE-16-008-0008).
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Imprimante 3D | Stratasys | Objet30 Prime | Fabrication de deux types de moules PDMS |
| Aluminium | Commodité favorisée de Ningbo | Revêtement du papier aluminium en silicone (aluminium antiadhésif 01) | Formation d’un réflecteur laser pour la mesure du déplacement vertical |
| Breadboard | E-CALL | EIC-108J | Pour la configuration expérimentale des circuits |
| Capacittior(CF) | Knowles / Cornell Dubilier (CDE) | CD15ED470GO3F | Filtrage du bruit et stabilisation du circuit d’amplification |
| Microscope numérique | Hirox | KH-7700 | Observation de la forme du spécimen et vérification dimensionnelle |
| Capteur de force | Tekscan | FlexiForce A301-1 | La mesure de charge, la résolution et la linéarité sont importantes |
| Logiciels d’analyse de graphes | OriginLab | OriginPro 2024 | Analyse de graphes |
| Ordinateur portable | Aucun | Aucun | Élément central pour le contrôle logiciel |
| Logiciel de mesure du déplacement laser | Keyence Corporation | LK-Navigator 1.52 | Logiciel de mesure du déplacement vertical |
| Mesureur de déplacement laser | Keyence Corporation | LK-G10 | Équipement de mesure du déplacement vertical |
| Carte microcontrôleur | Arduino | A000067 | Unité de contrôle principale pour l’ensemble du signal système, y compris les cartes Arduino/STM |
| Logiciel de carte microcontrôleur | Arduino | IDE Arduino 2.3.3 | Logiciel de contrôle du signal du système complet |
| Lame de microscope | LK LAB CORÉE | M08-660-147 | Réflecteur laser pour la mesure du déplacement vertical |
| Logiciel de contrôle moteur | NOVA Electronics | MR220A 1.0.3 | Logiciel de contrôle linéaire des actionneurs |
| Contrôleur moteur | Sciencetown | STM-1-USB | Commande de commande de l’actionneur linéaire à étage Z |
| MTS | Lloyd Instruments | 01/2962 | Testeur commercial de traction/compression, équipement de référence pour les résultats de mesure |
| Amplificateur opérationnel | Technologie des micropuces | OPA404KP | Amplification du signal du capteur de force, composante clé du circuit |
| PDMS | Dow Corning | 4019862 | Matériau pour la fabrication d’échantillons |
| Logiciels de communication série | Roger Meier | CoolTerm 2.3.0 | Communication en série de force & ndash ; Données de déplacement |
| Dessicateur sous vide ; | iNexus | IN-VS | Utilisé pour l’élimination des bulles lors de la fabrication des PDMS |
| Résistance à rétroaction variable (RF) | BI Technologies / Électronique TT | P160KN-0QD15B10K | Réglage du gain de l’amplificateur opérationnel, clé pour la calibration des capteurs |
| Phase Z | Sciencetown | SMX-8060-X | Unité de transmission pour l’application de la cylindrée et les tests de compression, cœur pour un contrôle vertical précis |
Références
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Réimpressions et autorisations
