Bu protokol, küçük gerilme bölgesindeki mikroyapıların mekanik özelliklerini hassas şekilde ölçebilen bir sıkıştırma test cihazının konfigürasyonunu ve bu cihazla yapılan sistematik bir sıkıştırma testi yöntemini sunar. Önerilen cihaz, çeşitli mikroyapıları ve polimer bazlı malzemelerin mekanik davranışlarını analiz etmek için kullanılabilir.
Bu içeriği görüntülemek için JoVE aboneliğiniz gereklidir. Giriş yapın veya ücretsiz denemenizi bugün başlatın.
Yöntem makalesi
Küçük Deformasyonlarda Sıkıştırıcı Gerilme-Deformasyon Yanıtının Ölçümü
* These authors contributed equally
Bu makalede
Özet
Özet
Bu çalışma, küçük gerilme bölgesinde malzemelerin ve mikro cihazların mekanik davranışını hassas şekilde değerlendirebilen bir ölçüm yöntemi geliştirmiştir. Sistem, motor kontrollü bir z-aşaması, mikrokontrolör kartı, operasyonel amplifikatör devresi ve kuvvet sensörü entegre ederek özel kontrol ve seri iletişim yoluyla senkronize kuvvet yer değiştirme elde edilmesini sağlar. Amplifikatörün değişken direncinin kalibrasyonu, uygulanan kuvvet ile sensör çıkışı arasındaki korelasyonu optimize etmek için yapıldı ve ticari evrensel test makinesine kıyasla göreceli bir hata %±2,0 civarında gerçekleşti. Dikey yer değiştirme doğruluğu, hedef hareket hızı 1 μm/s olan lazer yer değiştirme ölçer kullanılarak +%0,1 oranında göreceli bir hata gösterilmiştir. Buna uygun olarak, platform 1 μm yer değiştirme çözünürlüğü ve 0,01 N kuvvet çözünürlüğü sağlar. Sıkıştırma testleri, standart ASTM D575-91 boyutlarının üçte birinde üretilen polidimetilsiloksan (PDMS) örneği üzerinde yapılmıştır. Önerilen sistem ve evrensel test makinesi tarafından ölçülen stres-deformasyon tepkileri yakın uyum gösterdi ve küçük deformasyon bölgesinde tahmin edilen sıkıştırma modülü daha önce bildirilen değerlerden +%5,3 sapma gösterdi. Bu sonuçlar, küçük deformasyon bölgesinde ölçümlerin güvenilirliğini ve tekrarlanabilirliğini doğrularak, kontrollü sıkıştırma altında başlangıç doğrusal eğime dayalı modül tahminini destekler. Geliştirilen platform, kompakt, montajı kolay ve yüksek hassasiyet ile operasyonel istikrarı korurken maliyet etkindir. Doğrulanmış performansı ve tekrarlanabilir kalibrasyon prosedürü, düşük kuvvetlerde ve küçük yer değiştirmelerde doğru karakterizasyon gerektiren laboratuvarlar için uygun hale getirir. Potansiyel uygulama alanları arasında polimer bazlı mikroelektromekanik sistemler (MEMS), yumuşak robotik bileşenler ve mikroiğneler bulunur; burada malzeme değerlendirmesi ve cihaz tasarımı için hassasiyet, düşük yüklü sıkıştırma testi ve doğrulanabilir yer değiştirme kontrolü gereklidir.
Giriş
Mikroelektromekanik sistemlerin (MEMS) mekanik davranışının anlaşılması, cihaz tasarımı, performansı ve güvenilirliği içinçok önemlidir 1,2. Geleneksel evrensel test makineleri, mekanik özellikleri değerlendirmek için yaygın olarak kullanılmıştır; ancak maliyetlidirler ve kurulum, bakım ve işletme için önemli alan, insan gücü ve kaynakgerektirirler 3. Ayrıca, yüksek mukavemetli malzemelerin mekanik testlerinde esas olarak yüksek kuvvet ve büyük yer değiştirme aralıkları için tasarlandıkları için, ölçüm aralıkları ile küçük deformasyon bölgesi 4'teki mikroyapıların mekanik özelliklerini değerlendirmek için gereken ölçüm aralıkları arasında önemli farklılıklar vardır. Bu nedenle, laboratuvar ölçeğinde uygulanabilir ve yüksek tekrarlanabilirlikle deneysel bir yöntem üzerinde araştırma yapılmalıdır; bu yöntem küçük gerilme/küçük kuvvetbölgesinde güvenilir ölçümler sağlayabilmektedir 5.
Laboratuvar ölçeğinde kullanılabilecek birkaç mekanik test cihazı, küçük ölçekli MEMS cihazlarının mekanik özelliklerini karakterize etmek için geliştirilmiştir 6,7,8. Ancak, bu cihazların çoğu yüksek dayanıklılık malzemelerinin test edilmesi veya özel ortamlar için geliştirildiği için küçük gerilim/küçük kuvvetbölgesi 9,10 içinde MEMS yapılarının mekanik özelliklerini güvenilir şekilde ölçmede sınırlamaları vardır.
Bu sınırlamaları aşmak için, küçük ölçekli laboratuvarlarda bile kullanılabilecek küçük hacimli sıkıştırma test sistemi ve yöntemi öneriyoruz. Önerilen yöntem, sıkıştırma sürecinde küçük yer değiştirmeler ve kuvvetler aynı anda ölçülerek bir malzemenin mekanik davranışının nicel olarak değerlendirilmesini sağlar. Sistem, 4,4 N kuvvet aralığında ve kontrollü 1 μm/s deplasman hızında çalışır, böylece hassas ve stabil ölçümler sağlanır. Sistem, küçük deformasyon bölgesindeki mikro yapıların mekanik özelliklerini değerlendirmek için tasarlanmış kompakt, düşük maliyetli bir sıkıştırma test sistemidir.
Bu sistem, z-aşamasını kuvvet sensörü ve mikrokontrolör kartı tabanlı sinyal alımıyla entegre ederek, kuvvet ve yer değiştirmenin eşzamanlı olarak yüksek hassasiyetle ölçülmesini sağlar. Sistem doğrulaması, ters çevrili amplifikatör devresinin kazancını belirlemede anahtar faktör olan geri besleme direnci (R F) kalibrasyonu ve lazer yer değiştirme ölçer kullanılarak dikey yer değiştirmenin doğrulanması ile gerçekleştirildi; böylece yer değiştirme ve kuvvet ölçüm çözünürlüklerinin sırasıyla 1 μm ve 0.01 N olduğu doğrulandı. Küçültülmüşörnekler 11,12, standart boyutun üçte biri (American Society for Testing and Materials (ASTM) D575-91, Sıkıştırmada Kauçuk Özellikleri için Standart Test Yöntemleri)13 ölçüsünde üretildi ve küçük yer değiştirme/düşük kuvvet bölgesinde mikroyapıların mekanik özelliklerini güvenilir şekilde değerlendirmek için bir sıkıştırma testyöntemi türetildi 14,15.
Ölçeklenmiş örneklerin stres-deformasyon eğrileri hem ticari bir evrensel test makinesi (MTS) hem de geliştirilmiş ölçüm sistemi (MS) ile ölçüldü ve sonuçlar karşılaştırıldı. Başlangıç doğrusal bölgenin eğiminden sıkıştırma modülü 1,39 MPa olarak belirlendi ve bu, literatürde daha önce bildirilen değerlerden +%5,3 sapmagösterdi 16. Bu ölçüm yaklaşımı, yer değiştirme kontrolü ile kuvvetölçümü 17,18'i birleştirir ve MEMS ve biyo-MEMS uygulamaları için uygun tekrarlanabilir bir ölçüm çerçevesi sağlar. Bu yaklaşım, mikroyapıların mekanik davranışını anlamak için güvenilir bir çerçeve sağlamakla kalmaz, aynı zamanda biyomedikal cihazlar19 ve yumuşak robotik20 dahil olmak üzere çeşitli alanlarda materyallerin değerlendirilmesi için pratik bir yöntem sunar.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Protokol
Kullanılan tüketim malzemeleri, ekipman ve yazılımlar Malzeme Tablosu'nda listelenmiştir.
1. Ölçüm sistemi kurulumu
NOT: Şekil 1 , sıkıştırma testi için kullanılan MS'yi göstermektedir. z-aşaması, motor kontrolörü tarafından kontrol edilen lineer bir aktüatörden, z-ekseni boyunca gerçek hareketi sağlayan hareketli bir parçadan ve destekleyici sabit bir parçadan oluşur. Sistem ayrıca bir mikrokontrolör kartı, bir operasyonel amplifikatör devresi, bir bloka bağlı bir kuvvet sensörü ve bir dizüstü bilgisayarı içerir.
- Hareket eden parçayı, motor kontrolörü kullanarak z-ekseni boyunca ayarlanmış hızda sürükleyerek numuneye sıkıştırıcı yük uygulayın.
- Yükü sert metal bir blokun üzerine monte edilmiş bir kuvvet sensörü kullanarak ölçün. Toplanan sinyal, ters bir amplifikatör devresinden geçer, mikrokontrolör kartı tarafından dijital sinyale dönüştürülür ve ardından mikrokontrolör kartı yazılımına iletilir.
- Z-aşamasının dikey yer değiştirmesini doğrulamak için Şekil 2'de gösterildiği gibi bir lazer yer değiştirme ölçeri kurun. Motor kontrolörden bir giriş sinyali gönderildikten sonra, z-aşaması hareketli parçanın dikey hareket etmesine izin verin; gömülü lineer aktüatörün gerçek zamanlı yer değiştirme verileri, seri iletişim yazılımı kullanılarak kaydedilir.
- Lazer yer değiştirme ölçüm yazılımını kullanarak yer değiştirme verilerini çıkarın ve doğrulama için karşılaştırın.
NOT: Kuvvet yer değiştirme verileri, seri iletişim yazılımı kullanılarak eşzamanlı olarak kaydedilir ve böylece kuvvet-yer değiştirme eğrisi dizüstü bilgisayarda gerçek zamanlı olarak elde edilir. - Dijital mikroskop kullanarak sıkıştırma sırasında numunenin deformasyonunu gözlemleyin ve kaydedin.
NOT: Dijital mikroskop ve lazer yer değiştirme ölçer sırasıyla örnek gözlemi ve yer değiştirme doğrulaması için kullanılır.
2. Ölçüm devresi
NOT: Şekil 3, kuvvet sensörünün elektriksel eşdeğer devresi ve statik dış kuvvet nedeniyle basınç değişikliklerini voltaja dönüştüren ve güçlendiren ölçüm devresi bağlantılarını göstermektedir. Devre, kazanç kontrolü için değişken geri besleme direnci (RF), düşük frekans kesme ve gürültü giderimi için bir kondansatör (CF) ve bir operasyonel amplifikatordan oluşur. Burada, dış uygulanan kuvvetin büyüklüğüyle değişen kuvvet sensörünün direnci RS'dir ve sensör ile tüm devre için besleme voltajı VS'dir. Ters amplifikatör özellikleri göz önüne alındığında, V S negatif voltaj olarak uygulanarak çıkışın her zaman pozitif olmasını sağlar.
- Geri besleme devresini oluşturmak için paralel olarak değişken geri besleme direncini (RF) bir kondansatörle (CF) (düşük frekanslı kesme ve gürültü filtreleme için) bağlayın.
- Yukarıda monte edilen geri besleme devresinin iki terminalini, operasyonel amplifikatorun ters giriş (−) ve çıkışı (VO) ile bağlayın.
- Basınç sensörünün direncinin (RS) iki terminalini amplifikatorun ters girişine (−) ve −VS'ye bağlayın.
- Operasyonel amplifikatorun ters çevirmeyen girişini (+) toprağa bağlayın.
- Operasyonel amplifikatorun çıkışını (VO) mikrodenetleyici kartının giriş terminali A0'a bağlayın.
- Amplifikatörün VDD ve VSS terminallerini bir güç kaynağına bağlayın; 5 V'yi V DD'ye uygular ve VSS'yi toprağa bağla.
NOT: Bu amplifikatörün gerilim ayarları, güç sensörüyle birlikte verilen veri sayfasında önerilen yöntemi takip eder ve çıkış voltajını 0-5 V aralığında sınırlandırır. Şekil 3, kuvvet sensörünün eşdeğer devresi ve ters çevirici amplifikatör devresini göstermektedir. Statik harici bir yük uygulandığında, sensör direnci (RS) değişir ve sensör akımı (iS), sensör için referans voltaj olan VS ile R S arasındaki orana göre akar. Bu, çıkış voltajının (VO) geri besleme direncine (RF) oranıyla tanımlanan çıkış akımına (iO) eşdeğerdir. Şekil 3'te Kirchhoff'un akım yasasını a düğümünde uygularsak, Denklem (1) elde edilir.
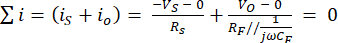 (1)
ve VO, çok düşük frekanslı dış yük (ω ≅ 0) altında Denklem (2) ile tanımlanır.
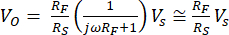 (2)
3. Numune hazırlama (PDMS) ve yükleme
- Sıkıştırma testi örneği için ASTM D575-91 standart spesifikasyonlarını kontrol edin.
NOT: Şekil 4A , PDMS dökümünden önce temiz bir durumda hazırlanmış iki 3D baskılı silindirik kalıp göstermektedir. Bir kalıp, standart örnekle aynı silindirik bir şekil olarak tasarlanmıştır (çapı 28,6 mm ± 0,1 mm, yüksekliği 12,5 mm ± 0,5 mm), diğeri ise kuvvet sensörünün etkili algılama alanına (çapı 9,53 mm) uyacak şekilde yaklaşık üçte biri boyutunda küçültülmüş bir versiyondur. - Test malzemesi olarak PDMS kullanın ve baz polimeri kürleme ajanıyla 10:1 kütle oranında karıştırın.
- İyice karıştırdıktan sonra, oda sıcaklığında (25 °C) ve 60 kPa (gauge) sıcaklıkta hava kabarcıklarını çıkarmak için vakum kurutucu ile 30 dakika boyunca gazdan gazlayın.
- Hazırlanmış iki 3D baskılı kalıbın her birine 8 ml karışımı, örnekleri kalıplamak için tek kullanımlık bir şırınga kullanarak enjekte edin.
- Tüm örnekleri oda sıcaklığında 24 saat boyunca ek termal işlem olmadan kürleyin.
NOT: Şekil 4B , üretilmiş PDMS örneklerini göstermekte olup, standart ve küçültülmüş örnekler arasında karşılaştırma sağlamak için her boyuttan üç numune aynı koşullar altında hazırlanmıştır. Şekil 4C , sıkıştırma testi kurulumunda kuvvet sensörüne yerleştirilen PDMS örneğini göstermektedir. Örnek, alt yüzeyi kuvvet sensörünün aktif alanına tam temas eden dairesel algılama bölgesine odaklanmıştı. - Hareketli kısmı sensöre dik hizalayarak örnek üzerinde ortalanmış şekilde normal bir sıkıştırma yükü uygulayın.
4. RF kalibrasyonu
NOT: R F, ters amplifikatör devresinde çıkış voltajını belirlemede kilit bir faktördür, bu nedenle RF değerinin ayarlanması MS'nin doğruluk ve güvenilirliğini sağlamak için kritiktir.
- Kuvvet sensörünü MTS'nin örnek montaj alanına (100 N yük hücresi) takın ve deneysel yük sınırını 4,4 N'e ayarlayın.
- MTS kullanılarak, çeşitli R F koşullarında sıkıştırma testleri yapın ve kuvvet sensöründen gelen kuvvet-zaman verilerini en az üç kez kaydedin.
- Kuvvet sensöründen elde edilen kuvvet-zaman verilerini, hatayı hesaplamak için MTS ölçüm verileriyle karşılaştırın.
- Kalibrasyon sonuçlarına göre en küçük hatayı veren RF değerini belirleyin.
NOT: Kuvvet sensörünün maksimum ölçüm aralığı 4.4 N'dir. Bu değeri aşan yükler çıkış doygunluğuna neden olur, bu nedenle deneysel koşullar ayarlanırken dikkatli olmak gerekir. RF değerinin ayarlanması, devrenin kazancını MTS verilerine uyduracak şekilde optimize eder ve bu, sistemin genel ölçüm doğruluğunu sağlamak için önemli bir adımdır.
5. Dikey yer değiştirme doğrulaması
- Yer değiştirme doğrulaması için, z-aşaması hareketli parçanın üstüne alüminyum reflektörlü bir mikroskop sürgü takın.
- Lazer yer değiştirme sensörünü açın.
- Lazer sensör sinyalinin stabil olduğundan emin olun.
NOT: Sensördeki lazer emisyon LED'inin yeşil olup olmadığını kontrol edin. Eğer turuncu ise, alüminyum yansıtıcı tabaka düzgün yansıtmıyor olabilir veya ölçüm aralığı (<1 mm) aşılmış olabilir, bu yüzden ayarlamalar gereklidir. - Motor kontrolörü ile hareket eden parçanın hedef hızı 1 μm/s olarak hareket edecek şekilde sürüş hızını ayarlayın. Ayarları aşağıdaki şekilde uygulayın:
- Motor kontrol yazılımını başlatın.
- Ev Arama (Arama Girişi) tuşuna basarak yönlendirme (kalibrasyon) gerçekleştirin.
- Sürücü hızını ayarlamak için Parametre/Mod < Parametre < Drive Speed'e gidin, her değeri (5, 10 ve 100) girin ve ardından diyalog kutusunu kapatın.
- Her hız ayarını uygulamak için Hız Seçimi'ni seçin ve her birini 5, 10 ve 100'den seçin.
- İstenilen seyahat mesafesini ayarlamak için, 27.320 puan olarak bir Ön Ayarlanmış değer girin ve + (başlat) düğmesine basın.
NOT: 27.320 puan önceden belirlenmiş bir değerde, 1 nokta 0.0366 μm'ye karşılık geldiğinde, hareketli parça toplamda 1000 μm azalır. Motor kontrol yazılımı, sıkıştırma testleri sırasında motor kontrolörünün çalıştırılması için tutarlı şekilde kullanılır.
- Hareket eden parça z ekseni boyunca hareket ederken, motor kontrol yazılımı aracılığıyla yerleşik doğrusal aktüatörden yer değiştirme verilerini kaydedin ve lazer ölçüm yazılımı aracılığıyla lazer yer değiştirme verilerini kaydedin.
- Lazer yer değiştirme ölçüm yazılımını başlatın.
- Kontrol ayarları için Startup yapılandırma ayarını seçin < Kontrolcü ayarlarını okumak ve OK basın.
- Örnekleme süresini Ortak ayarlar < Örnekleme bölümünde 100 μs (Örnekleme döngüsü: 100) olarak ayarlayın, ardından ayarları kaydedip kontrolöre gönderin.
- Lazer yer değiştirmesini izlemek için Ölçüm Değerini Gör < Ölçüm değeri edinimini başlat sayfasına gidin ve yer değiştirme verilerini gözlemleyin.
NOT: Örnekleme süresi, lazer yer değiştirme verilerini yeterli zamansal çözünürlükle elde etmek ve kararlı ölçüm için sinyal gürültüsünü en aza indirmek amacıyla 10 ms (100 μs × 100 döngü) olarak ayarlanmıştır.
- İki kaynaktan kaydedilen yer değiştirme verilerini karşılaştırarak yer değiştirme hatasını değerlendirin ve her sürücü hızı ayarında (5, 10 ve 100) yer değiştirme değerlerinin eşleşip eşleşmediğini doğrulayın. Bu, hedef hız koşullarında yer değiştirme ölçümlerinin güvenilirliğini ve tekrarlanabilirliğini garanti eder.
6. Küçültülmüş örneklemin mekanik özellik değerlendirmesi
- Kuvvet sensörünü blokun üstüne çift taraflı bant ile takın, ardından mikrodenetleyici kartı yazılımının seri monitörünü kullanarak ilk yükün 0 olduğunu kontrol edin ve gerekirse kalibrasyon yapın.
- Mikrodenetleyici kartı yazılımını açın ve başlatın.
- Kart bağlantısını ve portu yapılandırmak için Select Other Board ve Port < BOARDS < Search board'a gidin, Arduino Uno seçin ve OK'ye basın.
- Mikrodenetleyici kartı kontrol kodunu girin ve Verify'a tıklayın, ardından Upload'a tıklayın.
- Yük okumalarını kontrol etmek için Tools < Serial Monitor bölümüne gidin.
NOT: Mikrodenetleyici kartı kontrol kodu Ek Dosya 1'de sağlanmıştır.
- Örneği, kuvvet sensörünün etkili algılama alanının merkezine sabit bir şekilde yerleştirin.
NOT: Örnek sensörün aktif alanından merkez dışı konumlandırılırsa, yük asimetrik uygulanır ve bu da büyük ölçüm hatalarına yol açar. - Motor kontrolcüsünü kullanarak homing (sıfır ayarı) gerçekleştirin ve sürücü hızını daha önce doğrulanmış değere ayarlayın.
- Z-aşamasının hareketli kısmını eksen olarak (aşağıya) yönlendirerek numuneye temas ettirin ve böylece bir yük uygulayın.
- Altına monte edilen kuvvet sensörü aracılığıyla numuneye iletilen kuvveti gerçek zamanlı olarak ölçin.
- Kuvvet-yer değiştirme verilerini, mikrokontrolör kartına bağlı ters amplifikator devresi üzerinden dizüstü bilgisayara iletin ve kuvvet ile yer değiştirmeyi seri iletişim yazılımı ile aynı anda kaydedin.
- Seri iletişim yazılımını başlatın.
- Güç verisini kaydetmek için mikrokontrolcü kart yazılımına bağlanın: Bağlantı < Seçenekleri < Seri Port Seçenekleri < Port'a gidin, uygun portu seçin ve OK'ye basın.
- Yer değiştirme verilerini kaydetmek için motor kontrol yazılımına bağlanın: Bağlantı < Seçenekleri < Seri Port Seçenekleri < Port bölümlerine gidin, uygun portu seçin ve OK basın.
- Gerçek zamanlı veri iletimine başlamak için Connect < Connection < File Capture < Start bölümlerine gidin.
- Durdurmak ve veriyi kaydetmek için Bağlantı < Dosya Yakalama < Durdur ve Kaydet.
- Yer değiştirme verilerini, uzunluk değişimini (ΔL) örnekin başlangıç uzunluğuna (L₀) bölerek süýşüme dönüştürür; yani, deformasyon = ΔL/L₀.
- Aynı zamanda, kaydedilen kuvvet verilerini gerilmeye dönüştürerek kuvveti (F) örneklemin kesit alanına (A) bölür; yani stres = F/A.
- Şekil 7 , küçültülmüş PDMS örneklerinin gerilme-gerilme eğrilerini göstermektedir. Grafik analiz yazılımı kullanarak, başlangıçtaki küçük gerilme bölgesindeki eğimi hesaplayarak sıkıştırma modülünü belirleyin.
NOT: Verinin tutarlılığını ve güvenilirliğini sağlamak için, tüm sıkıştırma testlerini en az üç kez aynı koşullarda gerçekleştirin. Bu çalışmada, üç tekrarlanan ölçümden elde edilen PDMS'nin sıkıştırıcı modülü %1,39 MPa ± %3,7'dir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Sonuçlar
Bu çalışma, küçük ölçekli laboratuvarlarda kullanılmaya uygun, yüksek ölçüm hassasiyeti ve tekrarlanabilirlik sağlayan kuvvet sensörü tabanlı sıkıştırma test cihazını başarıyla uygulamıştır. Bu cihaz, geleneksel ticari ekipmanların yüksek maliyeti ve büyük boyutlarını ve küçük deformasyon deformasyonlarını ölçmedeki verimsizlikleri aşmak için geliştirilmiştir.
Şekil 5, ters amplifikatör devresinde çıkış voltajının kazancını belirleyen temel faktör olan R<...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Tartışma
Bu çalışma, küçük yer değiştirme rejiminde polimer bazlı mikroyapıların mekanik özelliklerini değerlendirmek için sıkıştırmaya dayalı bir ölçüm yöntemi sundu. Önerilen yöntem, ticari bir Z eksenli hassas çeviri aşaması, bir kuvvet sensörü, basit bir amplifikator devresi ve bir mikrokontrolör kartını birleştirir ve küçük laboratuvarlarda uygulanabilir ve yeni başlayanlar tarafından kolayca kullanılabilir olmayı sağlar.
Bu çalışmada geliştirilen ekipmanın perfor...
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Açıklamalar
Hiç kimse.
Teşekkürler
Bu çalışma, Kore Hükümeti (Bilim ve BİT Bakanlığı) tarafından finanse edilen Kore İnovasyon Vakfı (INNOPOLIS) tarafından desteklenmiştir (hibe no. NTIS-2710084968), Bilim ve BİT Bakanlığı tarafından finanse edilen Ar-Ge Sonuçları için Ticarileştirme Teşvik Ajansı (COMPA) tarafından (hibe no. RS-2024-00423871, touch-off mikro iğne üretim teknolojisinin fikri mülkiyet ilerlemesi ve ticarileşmesi/sanayileştirilmesine yardımcı olmak için ve Eğitim Bakanlığı (MOE) ve Gyeongsangnam-do İl Hükümeti tarafından finanse edilen Gyeongsangnam-do RISE Merkezi, Bölgesel İnovasyon Sistemi Eğitimi (RISE) programı (2025-RISE-16-008-0008) tarafından gerçekleştirilmiştir.
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Malzemeler
| Ad | Şirket | Katalog numarası | Yorumlar |
|---|---|---|---|
| 3D yazıcı | Stratasys | Objet30 Prime | İki tip PDMS kalıp üretimi |
| Alüminyum | Ningbo Favorld Emtiası | Kaplama Silikon Yağ Folyosu (Yapışmaz folyo 01) | Dikey yer değiştirme ölçümü için lazer reflektörünün oluşumu |
| Breadboard | E-CALL | EIC-108J | Deneysel devre konfigürasyonu için |
| Capactior(CF) | Knowles / Cornell Dubilier (CDE) | CD15ED470GO3F | Gürültü filtreleme ve amplifikasyon devresinin stabilizasyonu |
| Dijital mikroskop | Hirox | KH-7700 | Örnek şeklinin gözlemlenmesi ve boyutsal doğrulama |
| Kuvvet sensörü | Tekscan | FlexiForce A301-1 | Yük ölçümü, çözünürlük ve doğrusal yapı önemlidir |
| Grafik analiz yazılımı | OriginLab | OriginPro 2024 | Grafik analizi |
| Dizüstü bilgisayar | herhangi bir | herhangi bir | Yazılım kontrolü için temel unsur |
| Lazer yer değiştirme ölçüm yazılımı | Keyence Şirketi | LK-Navigator 1.52 | Dikey yer değiştirme ölçüm yazılımı |
| Lazer yer değiştirme ölçer | Keyence Şirketi | LK-G10 | Dikey yer değiştirme ölçüm ekipmanı |
| Mikro kontrolör kartı | Arduino | A000067 | Arduino/STM tabanlı kartlar dahil olmak üzere tüm sistem sinyalinin ana kontrol ünitesi |
| Mikrokontrolör kartı yazılımı | Arduino | Arduino IDE 2.3.3 | Tüm sistem sinyal kontrol yazılımı |
| Mikroskop slaytı | LK LAB KORE | M08-660-147 | Dikey yer değiştirme ölçümü için lazer reflektör |
| Motor kontrol yazılımı | NOVA Elektronik | MR220A 1.0.3 | Doğrusal aktüatör kontrol yazılımı |
| Motor kontrolörü | Sciencetown | STM-1-USB | Z-aşamalı lineer aktüatör sürücü kontrolü |
| MTS | Lloyd Instruments | 01/2962 | Ticari çekme/sıkıştırma test cihazı, ölçüm sonuçları için referans ekipman |
| Operasyonel amplifikatör | Mikroçip Teknolojisi | OPA404KP | Kuvvet sensörü sinyalinin güçlendirilmesi, anahtar devre bileşeni |
| PDMS | Dow Corning | 4019862 | Numune üretimi için malzeme |
| Seri iletişim yazılımı | Roger Meier | CoolTerm 2.3.0 | Force&ndash'ın seri iletişimi; Yer değiştirme verileri |
| Vakum kurutucu | iNexus | IN-VS | PDMS üretimi sırasında baloncuk çıkarma için kullanılır |
| Değişken geri besleme direnci(RF) | BI Teknolojileri / TT Elektronik | P160KN-0QD15B10K | Operasyonel amplifikatör kazanç ayarı, sensör kalibrasyonu için anahtar |
| Z-aşaması | Sciencetown | SMX-8060-X | Yer değiştirme uygulaması ve sıkıştırma testi için tahrik ünitesi, hassas dikey kontrol için çekirdek |
Kaynaklar
- Iannacci, J. Reliability of MEMS: A perspective on failure mechanisms, improvement solutions and best practices at development level. Displays. 37, 62-71 (2015).
- Yamazu, T. Mechanical property measurement of micro/nanoscale materials for MEMS: A review. IEEJ Trans Electr Electron Eng. 18, 308-324 (2022).
- Lodh, A., Keller, C., Castelluccio, G. M. Fabrication and mechanical testing of mesoscale specimens. JOM. 75, 2473-2479 (2023).
- Haque, M. A., Saif, M. T. A. A review of MEMS-based microscale and nanoscale tensile and bending testing. Exp Mech. 43, 248-255 (2003).
- Pantano, M. F., Espinosa, H. D., Pagnotta, L. Mechanical characterization of materials at small length scales. J Mech Sci Technol. 26, 545-561 (2012).
- Zhang, Y., et al. Scalable and high-throughput production of an injectable PRP/cell-laden microcarrier/hydrogel composite system for hair follicle tissue engineering. J Nanobiotechnol. 20 (1), 465(2022).
- Rzepiejewska-Małyska, K. A., et al. In situ mechanical observations during nanoindentation inside a high-resolution scanning electron microscope. J Mater Res. 23 (7), 1973-1979 (2008).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2027).
- Lamba, M., Chaudhary, H., Singh, K. Analytical study of MEMS/NEMS force sensor for microbotics applications. IOP Conf Ser Mater Sci Eng. 594, 012021(2019).
- Cruz, D. J., Duarte, P., Alves, L. M., Martins, P. A. F. A miniaturized device coupled with digital image correlation for mechanical testing. Micromachines. 13 (11), 2027(2022).
- Liu, M., Sun, J., Sun, Y., Bock, C., Chen, Q. Thickness-dependent mechanical properties of polydimethylsiloxane membranes. J Micromech Microeng. 19 (3), 035028(2009).
- Liu, M., Sun, J., Chen, Q. Influences of heating temperature on mechanical properties of polydimethylsiloxane. Sens Actuators A Phys. 151, 42-45 (2009).
- ASTM International. ASTM D575-91, Standard Test Methods for Rubber Properties in Compression. , ASTM International. West Conshohocken, PA. (2018).
- Zhang, S., Ge, C., Liu, R. Mechanical characterization of the stress-strain behavior of the polydimethylsiloxane (PDMS) substrate of wearable strain sensors under uniaxial loading conditions. Sens Actuators A Phys. 341, 113580(2022).
- Pakawan, T., et al. Compressive behaviors of micropillar sheets made of PDMS material using the finite element method. Eng J. 24, 73-84 (2020).
- Johnston, I. D., McCluskey, D. K., Tan, C. K. L., Tracey, M. C. Mechanical characterization of bulk Sylgard 184 for microfluidics and microengineering. J Micromech Microeng. 24, 035017(2014).
- Ruybalid, A., van der Sluis, O., Geers, M., et al. An in-situ, micro-mechanical setup with accurate, tri-axial, piezoelectric force sensing and positioning. Exp Mech. 60, 713-725 (2020).
- Mehdizadeh, E., Guo, X., Pourkamali, S., Hajjam, A., Rahafrooz, A. Nano-precision force and displacement measurements using MEMS resonant structures. Proc IEEE Sens. 1, 1-4 (2013).
- Liu, S., et al. Small-strain folding of semi-rigid elastomer derives high-performance 3D-printable soft origami actuators. Chem Eng J. 489, 151462(2024).
- Singh, A. V., et al. Bioinspired soft machines: Engineering nature's grace into future innovations. J Funct Biomater. 16, 158(2025).
- Nandy, K., Collinson, D. W., Scheftic, C. M., Brinson, L. C. Open-source micro-tensile testers via additive manufacturing for the mechanical characterization of thin films and papers. PLoS One. 13 (5), e0197999(2018).
- Gianola, D. S., Hintsala, E. D., Uchic, M. D., Wheeler, J. M. Advances and opportunities in high-throughput small-scale mechanical testing. Curr Opin Solid State Mater Sci. 27, 101090(2023).
- Hartansky, R., et al. Towards a MEMS force sensor via the electromagnetic principle. Sensors. 23 (3), 1241(2023).
- Navindaran, K., Kang, J. S., Moon, K. Techniques for characterizing mechanical properties of soft tissues. J Mech Behav Biomed Mater. 138, 105575(2023).
- Chavan, R., Kamble, N., Kuthe, C., Sarnobat, S. On mechanical behavior and characterization of soft tissues. Biomed Eng Comput Biol. 15, 11795972241294115(2024).
- Babapour, F., Faraji Rad, Z., Ganji, F. Mechanics of dissolving microneedles insertion into the skin: Finite element and experimental analyses. J Appl Polym Sci. 141, e55973(2024).
Erişim kısıtlı. Bu içeriği görüntülemek için lütfen giriş yapın veya deneme sürümünü başlatın.
Yeniden basım ve izinler
