遠隔操縦航空機システム (RPAS) の最近の進歩により、森林回復モニタリングに最適なサブメートル分解能が可能になりました。人工知能 (AI) を統合すると、大規模なリモート センシング データセットからより深い洞察が得られます。このプロトコルは、撹乱から回復する森林地のより効率的な評価と管理をサポートすることで、モニタリングを改善します。
この記事について
サマリー
要約
リモートセンシング (RS) テクノロジー、特に光検出および測距 (LiDAR) およびマルチスペクトル (MS) 画像は、さまざまな空間解像度で大規模な植生モニタリング機能を提供します。LiDAR および MS センサーを備えた遠隔操縦航空機システム (RPAS) は、柔軟な飛行スケジュールを提供し、高解像度のデータを取得することで、植生評価を強化できます。ディープラーニング (DL) モデルのさらなる統合は、植生モニタリング アプリケーションにとって特に重要な後処理ワークフローの自動化に期待されています。
このプロトコルは、インタラクティブなDLプラグインを使用して、個々の3Dツリーの描写のために、RPASベースのLiDARおよびMSデータを収集、処理、調整、およびマージするための一連の実用的な方法の概要を示しています。独自のDLモデルは、森林生態系内のさまざまなセンサー、研究サイト、データ解像度にわたる樹木の境界を効果的に検出し、セグメント化します。
このプロトコルとツールを開発する私たちの具体的なアプリケーションと動機は、再生石油およびガス井戸での森林回復を監視することです。現在、フィールドベースの評価方法は、時間がかかり、労力がかかり、空間的に制限されています。埋め立ての取り組みが拡大するにつれて、埋め立ての成功と生態系の回復を監視するための、より効率的でスケーラブルなアプローチの必要性が高まっています。RPASベースのDLアプリケーションを推進することで、この研究は、埋め立てされた井戸の生態学的回復のモニタリングをサポートし、他の森林景観にも適用できます。
概要
石油とガス資源の採掘により、アルバータ州全体に数十万の坑井地が設立されました1 、その多くは北方林2 内にあります。埋め立ての取り組みは、乱れた土地を元の生態学的状態に戻すことを目的としています3.従来の地上調査は、依然として埋め立て認証モニタリングの主要な手段です4。しかし、これは時間と労働集約的なプロセスであり、撹乱地域と埋め立て地の数が増え続けるにつれて効率が低下しています。
リモートセンシング(RS)技術の最近の進歩、特に遠隔操縦航空機システム(RPAS)の使用は、坑井現場モニタリングの空間的および時間的課題に対する有望な解決策を提供します5,6,7,8。これらのプラットフォームは非常に高解像度のデータを提供し、個々の木レベルでの正確な測定を可能にします。近年見られたように、人工知能(AI)との統合9,10,11は、植生の検出と測定の自動化を通じて、大規模なリモートセンシングデータセットの処理と分析を容易にします。ただし、ディープラーニング(DL)モデル用の適切なトレーニングおよび検証データセットの生成は、特に3Dデータセットの場合、依然として主な課題です。
このプロトコルは、森林環境からRPASベースのLiDARおよびマルチスペクトル(MS)データを収集、処理、調整、マージして個々の樹木を描写するための段階的なワークフローの概要を示しています。この手法では、CloudCompareに統合された新開発のTreeAIBox12 プラグインを使用して、RPASから派生した点群を解析し、個々の樹冠のセグメンテーションを行います。このプラグインは、3D ツリー セグメンテーション用に調整された教師ありディープ ニューラル ネットワークのスイートである TreeisoNet13 モデルに基づく新しい 3D DL アプローチを導入し、5 つの異なる埋め立て坑井からの RPAS 派生データセットでトレーニングおよび検証されました。モデルの学習のために選択されたサイトは、モデルの一般化可能性を確保するために、木の高さ、密度、および種の構成が異なりました。さらに、トレーニングデータセットには、夏(2023年8月)、秋(2023年10月)、春(2024年5月)の3つの連続した季節に収集されたデータが含まれており、樹木の視認性にばらつきがあるさまざまな季節条件下でモデルが正確に動作することを確認しました。このプラグインは、点群フィルタリング(樹木と地面)、木のてっぺんの検出、個々の樹冠のセグメンテーションのプロセスを自動化します。プラグインの出力は、開墾後の植生モニタリングに使用される、樹冠面積、樹冠の割合、茎の密度、木の高さなどの植生指標を計算するために使用できます。
TreeAIBox プラグインに統合された TreeisoNet モデルは、流域セグメンテーションや ShortestPath などの従来の 3D セグメンテーション方法に比べて大幅に改善されています。TreeisoNetは、多様な森林タイプにわたってより高い精度を報告しており、教師なしの代替手段よりも教師あり深層学習アプローチの利点を実証しています13。具体的には、ツリートップロケーターモジュール(TreeLoc)は平均F1スコア0.96を達成し、平均F1スコア0.5713のローカル最大(LM)法を大幅に上回りました。同様に、樹冠描写モジュール (TreeOff) は、平均平均交差点 (mIoU) を 0.85 と記録し、従来の Watershed3D (mIoU 0.68) および ShortestPath 法 (mIoU 0.79) を上回りました13。これらの指標は、特に木の高さ、茎の密度、種の構成が異なる埋め立て坑井場などの複雑な環境において、木のてっぺんを検出し、樹冠を描写するTreeisoNetの優れた精度を強調しています。
TreeisoNetモデルは、RPASから派生したLiDARデータでトレーニングされ、ポイント密度は1100ポイント/平方メートルを超えました。この論文で説明する方法は、石油およびガス井戸での森林回復の監視に焦点を当てています。ただし、他の森林地帯での使用にも適応できます。このワークフローは、閉塞が最小限に抑えられる、茎密度がまばらから中程度(ヘクタールあたり<3,000本)の若いプランテーションや混交林に適しています。閉鎖された樹冠や多層の森林では、LiDARの浸透が限られているため、下層の樹木の検出が減少する可能性があります。このモデルは針葉樹と落葉樹の両方の樹冠をサポートしていますが、精度は若い針葉樹の細いリーダーなど、種固有の特徴によって異なる場合があります。TreeAIBoxプラグインには、さまざまな森林タイプに広く適用できるように設計され、埋め立てされた坑井地からの多様なデータセットで検証された、事前定義された事前トレーニング済みモデルのライブラリが含まれています。ユーザーは、これらの組み込みモデルを活用し、最大ギャップや最小半径などのプラグイン パラメーターを調整して、新しいモデルをトレーニングすることなく、特定のデータセットの出力を最適化できます。この柔軟性により、ユーザーはCloudCompareのユーザーフレンドリーなグラフィカルユーザーインターフェイス(GUI)内で直接、さまざまな木の高さや密度など、さまざまな森林条件にワークフローを適応させることができます。TreeAIBoxプラグインの現在のバージョンは、ソフトウェア自体内での新しいモデルのトレーニングをサポートしていません。ただし、上級ユーザーは、新しい事前トレーニング済みモデルをモデルライブラリに追加できます。
プロトコルのセクション 1 と 2 ではデータ収集と処理の手順が説明され、プロトコルのセクション 3 では、ツリー メトリックを抽出するための TreeAIBox プラグインの使用について説明します。私たちの具体的な研究では、ドローンベースのLiDARデータとMS画像の融合を使用しています。ただし、プロトコルセクション3で使用する高密度点群ファイルを生成するために、さまざまな手順、機器、およびソフトウェアを適用できます。このワークフローは、最先端の AI 主導の樹木セグメンテーション アプローチと RPAS ベースの RS を統合し、森林回復のより迅速、正確、かつスケーラブルな評価を可能にすることで、植生モニタリングの大幅な進歩を表しています。
プロトコル
1. データ収集のための RPAS の使用
注: すべての RPAS 運用は、地域の空域規制と安全要件に準拠する必要があります。 材料表 を使用して、データ収集に必要な機器と材料を確認します。
- 飛行前の準備: 現場に行く前に、機器を確認し、必要に応じてファームウェアを更新してください。フライトミッションごとにフライトファイルを作成し、送信機にアップロードします。各飛行ミッションの安全計画と緊急時手順文書を作成します。プリフライトのセットアップ手順の詳細については、 補足ファイル 1 を参照してください。
- フィールドデータ収集:現場では、機器をセットアップし、飛行ミッションを実施して、関心のあるエリアでLiDARおよびMSデータを収集します。機器のセットアップと飛行パラメータの詳細なワークフローについては、 補足ファイル 2 を参照してください。
- GNSS基地局のセットアップ:RPASの基地局の位置上にGNSS基地局をセットアップして実行し、データの前処理中に正確なポイントポジショニング(PPP)補正14 に使用されるその位置の正確な座標を取得します(高精度の場合、基地局の最小推奨実行時間は2時間です)(GNSS基地局のセットアップと座標を取得する手順の例については、 補足ファイル3 を参照してください)。
- データ転送:カードリーダーを使用して、収集したLiDARおよびMSデータをセンサーからワークステーションに転送し、さらに処理します。
2. 生データ処理
- マルチスペクトル データの前処理: 写真測量ソフトウェアを使用して、収集した MS データを前処理し、幾何学的および放射的補正を実行し、MS オルソモザイクを生成します。
注:写真測量ソフトウェアを使用してRPAS由来のMSデータを処理するための一般的なワークフローについては、 補足ファイル4 を参照してください。 - LiDAR点群再構築:適切なソフトウェアを使用して、生のLiDARデータを点群ファイル(*.las/lazファイルなど)に再構築します。再構成の実行方法の詳細な手順については、 補足ファイル 5 を参照してください。
- LiDARとマルチスペクトルデータを整列させ、マージします。地理空間ツールを使用して、LiDAR点群とMSオルソモザイクを位置合わせします。アライメントを実行するための詳細な手順については、 補足ファイル 6 を参照してください。Pythonスクリプト( 補足ファイル7を参照)を使用して、LiDAR点群とMSオルソモザイクをマージし、MS点群を作成します。
注: 任意の統合開発環境 (IDE) を使用して Python スクリプトを実行できます。 補足ファイル 8 は、一般的なデータ マージ ワークフローを示しています。
3. 個々のツリーのセグメンテーションに TreeAIBox プラグインを使用する
注: プロトコルのこのセクションは、*.las/.laz ファイル形式の森林環境からの高解像度点群データを使用して従うことができます。
TreeAIBoxは、Windows OSでのみテストされています。
- インストールとセットアップ:3D点群処理ソフトウェアCloudCompare15をダウンロードしてインストールします。次に、GitHub (TreeAIBox_Plugin_Installer_v1.0.exe)12 からプラグイン インストーラーをダウンロードします (図 1)。インストーラーを実行し、画面の指示に従います。
注: インストーラは、CloudCompare ソフトウェアの場所を自動検出し、GPU または CPU の可用性に基づいて必要な DL ライブラリを使用してプラグインをデプロイします。別のインストール方法またはトラブルシューティングについては、README の手順12 に従ってください。セットアップ後、フォルダー構造は 図 2 に示すものと一致する必要があります。 - 点群データの読み込み:
- デスクトップ アイコンから CloudCompare を開くか、[ スタート] |すべてのプログラム |CloudCompareです。点群ファイル(*.las/laz ファイルなど)を CloudCompare に読み込むには、キャンバスにドラッグするか、メインコンソールの [ 1 つまたは複数のファイルを開く ] ボタンを使用して [適用] をクリックします(図 3)。
- 点座標が大きい場合は、グローバルシフト/スケールを適用するかどうかを尋ねるプロンプトが表示されます。.las/lazファイルからメタデータを読み込む Inputを選択し、 Yes をクリックします(図4)。点群がキャンバスに表示されます。
- TreeAIBoxプラグインを開く:Pythonプラグインツールバーを開き、[Script Register]ドロップダウンを展開し、[TreeAIBox]をクリックしてプラグインGUIを開きます(図5)。
- ツリーポイントと地表ポイントのフィルタリング
- CUDA でサポートされている GPU が使用可能な場合は、[ Use GPU (CUDA)] チェックボックスがオンになっていることを確認します。上部のパネルから [TreeFiltering] を選択し、RPAS データに木の茎が表示されない場合は [ALS] を選択し、[ Tile size] のチェックを外し、[ Predefined Models ] ドロップダウンから [treefiltering_als_esegformer3D_128_15cm(GPU3GB)] を選択します (図 6)。このモデルを初めて使用する場合、フォントの色はグレー表示されます。[ ダウンロード ] をクリックし、ローカル パスを示すポップアップを確認します。
- キャンバスで点群を選択し(バウンディングボックスで強調表示)、TreeFilterパネルでApplyをクリックします。treefilter という名前の新しいスカラー フィールドが作成されます: value = 2 (ツリー ポイント、赤) と value = 1 (その他のポイント、青) (図 7)。次のステップに進む前に、これを確認してください。
- 木のてっぺんの検出
- TreeAIBox の上部パネルから [TreeisoNet] を選択し、Reclamation、ALS (stem implicit)、TreeLoc を有効にして、事前トレーニング済みモデル 'treeisonet_als_reclamation_treeloc_esegformer3D_ を選択します。
128_10cm(GPU4GB)' をドロップダウンから選択します。キャンバス内の点群が選択されていることを確認し(バウンディングボックスで強調表示)、をクリックして 適用します (図8)。 - 処理が完了すると、DBツリーウィンドウの元の点群の下にtreetopsという名前の新しいアイテムが表示されます。この項目を選択し、ポイント サイズを大きく (たとえば、16) して、視認性を向上させます。木のてっぺんの位置がキャンバスに白い点として表示されることを確認します(図9)。
- TreeAIBox の上部パネルから [TreeisoNet] を選択し、Reclamation、ALS (stem implicit)、TreeLoc を有効にして、事前トレーニング済みモデル 'treeisonet_als_reclamation_treeloc_esegformer3D_ を選択します。
- 樹冠のセグメント化
- ツリー点群項目(赤で強調表示)を再選択します(図10)。TreeAIBox のトップパネルから [TreeisoNet] を選択し、TreeOff を有効にします。事前トレーニング済みモデルの 'treeisonet_als_reclamation_treeoff をダウンロードします。
_esegformer3D_128_10cm(GPU4GB)' (図 11) がまだ使用できない場合は、[ 適用] をクリックしてモデルを実行します。 - 新しいスカラー フィールド ツリーオフ が作成され、各ツリーに一意の ID が割り当てられます。同じツリーのポイントは同じ ID を共有します。必要に応じて、ツリートップ ポイント サイズを既定値にリセットして、視覚的な混乱を軽減します。ソフトウェア キャンバスのビューが 図 12 に示すビューに似ていることを確認します。
- オプションの視覚化: ランダムなツリーの色: セグメント化されたツリーの視覚的なコントラストを向上させるには、ID でツリーの色をランダム化します。まず、元の点群を複製してデータを保持します(編集 |クローン)。次に、[ 編集] |スカラーフィールド |ランダムRGBに変換 します(図13)。十分な離散色を確保するために大きな値(256000など)を入力し、[ OK]をクリックします。点群はランダムな色で木を表示します(図14)。
注:このステップは視覚化のみを目的としており、セグメンテーションIDには影響しませんが、クローンされた点群のRGB値は上書きされます。
- ツリー点群項目(赤で強調表示)を再選択します(図10)。TreeAIBox のトップパネルから [TreeisoNet] を選択し、TreeOff を有効にします。事前トレーニング済みモデルの 'treeisonet_als_reclamation_treeoff をダウンロードします。
- セグメンテーションの指標と出力のエクスポート: TreeAIBox のトップパネルから [TreeisoNet ] を選択し、[ 統計のエクスポート] をクリックしてツリーのセグメンテーション結果をエクスポートします。次に、[ 出力パスを開く ] をクリックして、結果フォルダーに出力ファイルを表示します (図 15)。エクスポートされた CSV には、セグメント化されたツリー ID、座標、ツリーの高さ、および樹冠の面積が含まれています。
注: これで、TreeAIBox を使用したデータ処理は完了です。
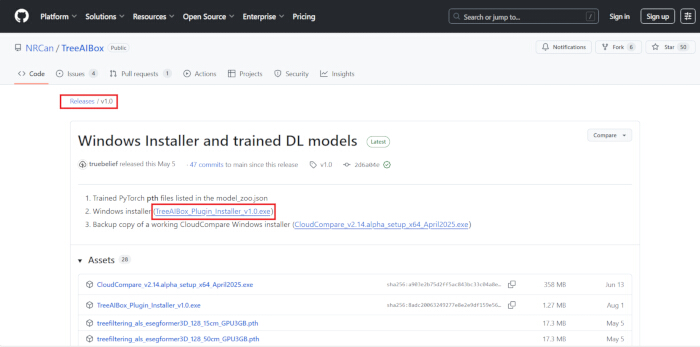
図1:GitHubリポジトリを介したTreeAIBoxプラグインインストーラーへのアクセス。 この図の拡大版を表示するには、ここをクリックしてください。
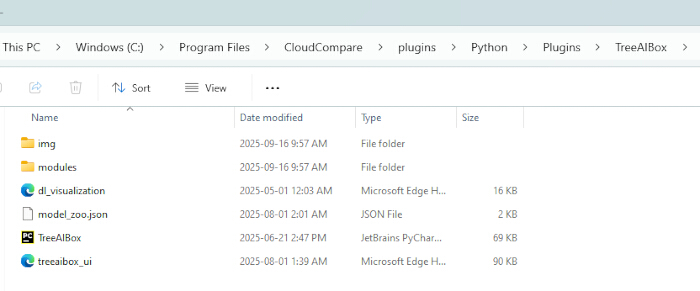
図2:TreeAIBoxプラグインを使用したフォルダー構造。この図の拡大版を表示するには、ここをクリックしてください。
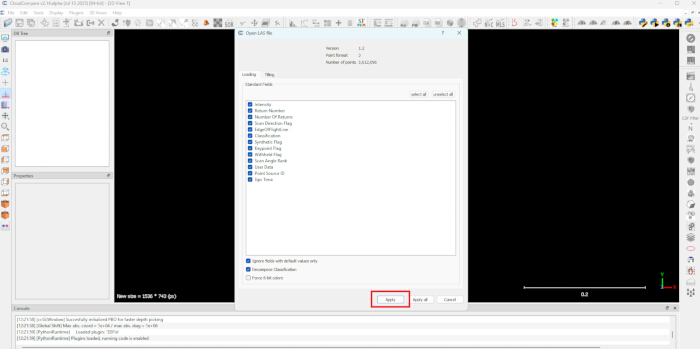
図3:点群ファイルをCloudCompareに読み込む。 この図の拡大版を表示するには、ここをクリックしてください。
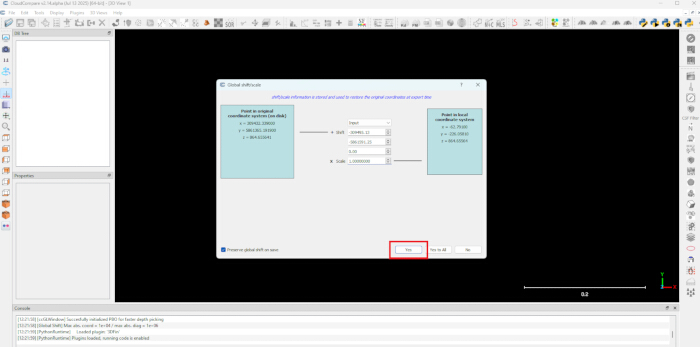
図4:点群がCloudCompareにロードされるときのグローバルシフトの設定。この図の拡大版を表示するには、ここをクリックしてください。
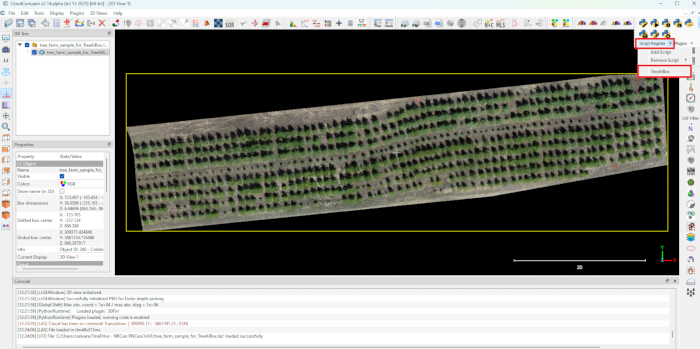
図 5: CloudCompare の Python プラグイン ツールバーを使用して TreeAIBox プラグインを起動します。この図の拡大版を表示するには、ここをクリックしてください。
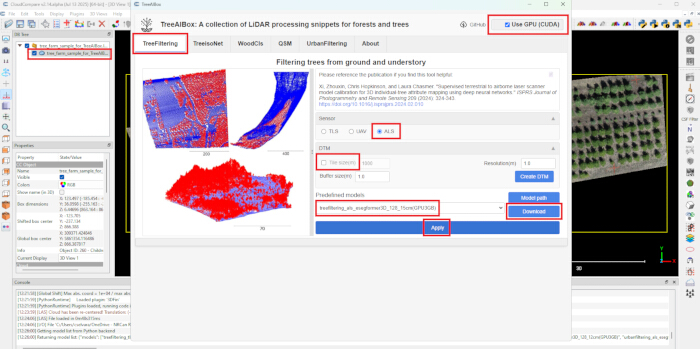
図6:ツリーポイントと地面ポイントを分離するためのTreeFilteringパネルの設定。この図の拡大版を表示するには、ここをクリックしてください。
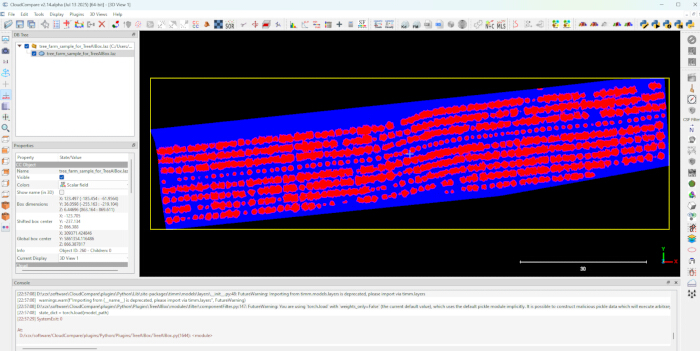
図7:ツリーポイントとグラウンドポイントを分離した結果。 ツリーポイントは赤で表示され、地表ポイントは青で表示されます。 この図の拡大版を表示するには、ここをクリックしてください。
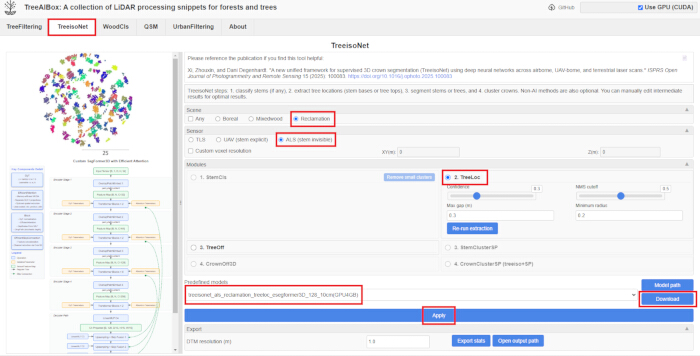
図8:TreeLocを使用して木のてっぺんを検出するためのTreeisoNetパネルの設定。 この図の拡大版を表示するには、ここをクリックしてください。
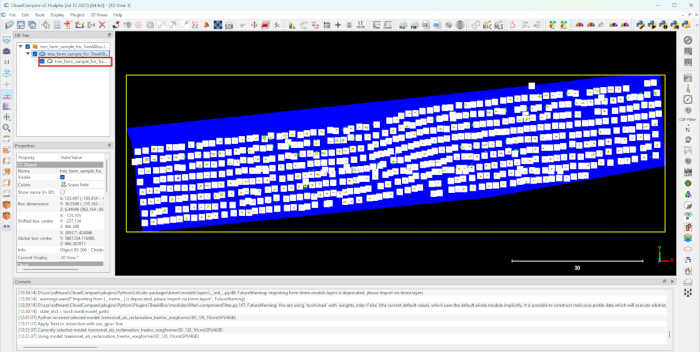
図9:ツリートップ検出の結果。 白い点は木のてっぺんの位置を表します。 この図の拡大版を表示するには、ここをクリックしてください。
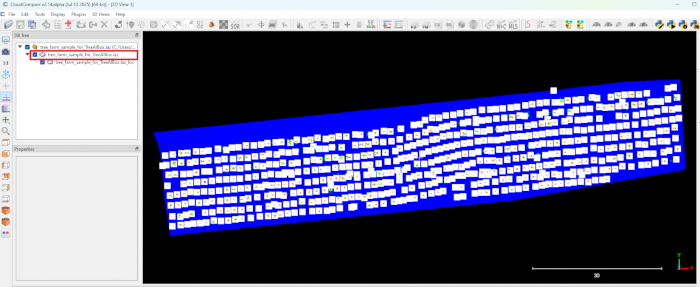
図10:TreeOffパネルを適用する前に、ツリー点群項目を再選択します。 この図の拡大版を表示するには、ここをクリックしてください。
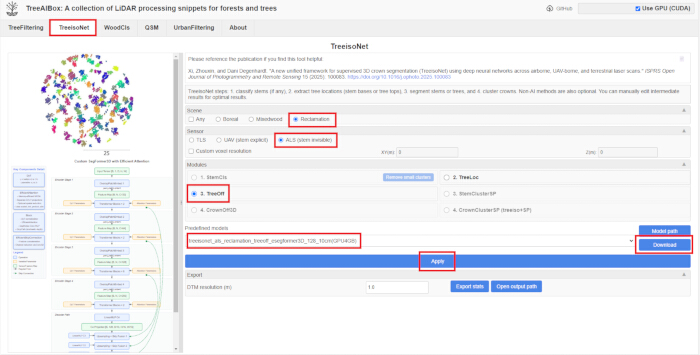
図11:TreeOffを使用した樹冠セグメンテーション用のTreeisoNetパネルの設定。 この図の拡大版を表示するには、ここをクリックしてください。
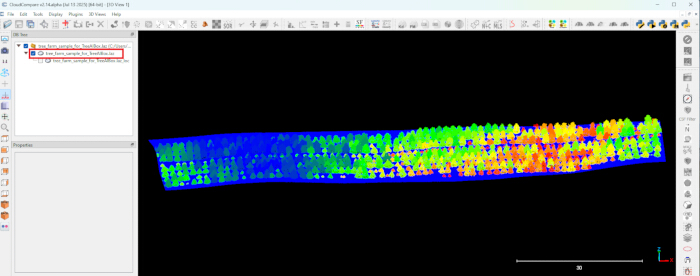
図12:樹冠のセグメンテーションの結果。この図の拡大版を表示するには、ここをクリックしてください。
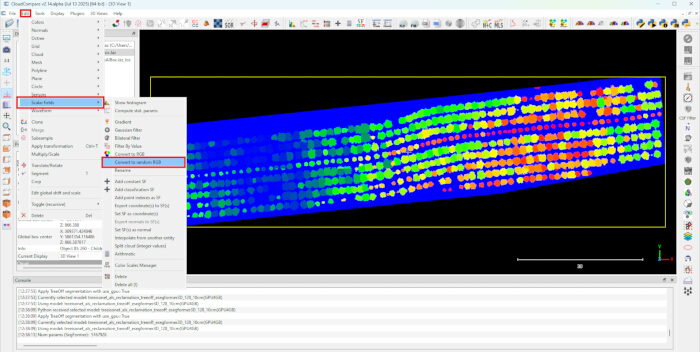
図13:境界コントラストを向上させるために、IDに従って木の色をランダム化するようにセグメント化された点群を設定します。 この図の拡大版を表示するには、ここをクリックしてください。
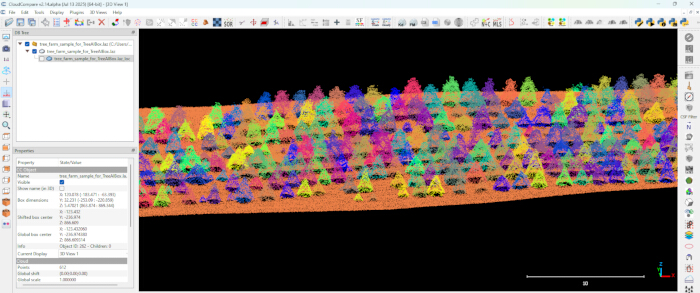
図14:木の色のランダム化の結果。この図の拡大版を表示するには、ここをクリックしてください。
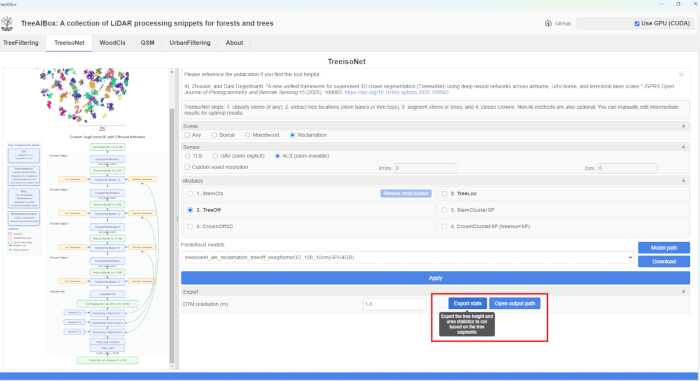
図15:TreeisoNetパネルからcsvファイルへのツリーセグメンテーション結果の抽出。この図の拡大版を表示するには、ここをクリックしてください。
結果
確立されたプロトコルに従って、RPAS由来のLiDARおよびMSデータが、若い木が植えられた3つの研究施設で収集されました。これらのサイトは、さまざまな高さの個々の木を検出するモデルの能力をテストするために選択されました。サイト1には、平均高さ1.46 mの Abies balsamea (バルサムモミ)が植えられました。サイト2には、平均高さ2.17mの Pinus contorta (ロッジポールパイン)の木が植えられていました。サイト3には、小さな Abies balsamea と Pinus contorta の木が混在しており、平均高さはわずか0.51mでした。RSデータに加えて、224本の基準木の位置もGNSSユニットで記録されました。
データの収集と処理の後、TreeAIBoxプラグインを適用してツリーポイントをフィルタリングし、個々のツリーを描写しました。プラグインによって生成された結果を 図 16 に示します。
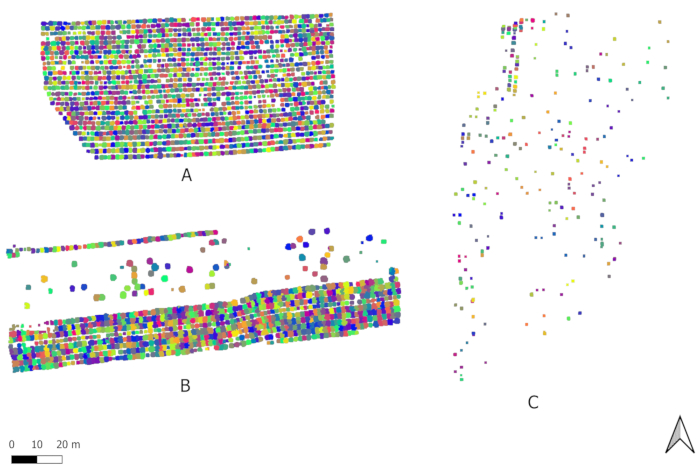
図16:3つの研究サイト(A-サイト1;B - サイト 2;C - サイト 3) は、TreeAIBox プラグインによって生成されます。この図の拡大版を表示するには、ここをクリックしてください。
合計で、3つのサイトで2,755本の木が検出されました。このモデルでは、サイト1に1,706本の木(図16A)、サイト2に882本の木(図16B)、サイト3に167本の木(図16C)が特定されました。参照木の検出率はサイトによって異なり、 表1に示すように、サイト2で100%、サイト1で95%、サイト3で21%しか検出されませんでした。これらの結果は、1 m >の樹木を検出するモデルの高性能であり、この範囲内のすべての参照樹木の検出率が 100% であることを浮き彫りにしています。しかし、背の低い木では性能が低下し、0.5〜1mの参照木の45%しか検出されず、0.5m<木はどれも同定されませんでした(表2)。
| 敷地# | アバーツリーの高さ、m (stdev) | # 参照ツリー | # 検出された参照ツリーの数 | 検出された参照ツリーの割合 |
| 1 | 1.46 (0.45) | 75 | 71 | 95 |
| 2 | 2.17 (0.4) | 74 | 74 | 100 |
| 3 | 0.51 (0.17) | 75 | 16 | 21 |
表1:さまざまなサイトごとの参照木の検出率。
| 木の高さの範囲 | # 参照ツリー | # 検出された参照ツリーの数 | 検出された参照ツリーの割合 |
| 0 - 0.5 メートル | 41 | 0 | 0 |
| 0.5 - 1 メートル | 40 | 18 | 45 |
| 1 - 1.5 m | 49 | 49 | 100 |
| 1.5 - 2 m | 42 | 42 | 100 |
| > 2メートル | 52 | 52 | 100 |
表2:さまざまな樹高範囲による基準木の検出率。
補足ファイル 1: RPAS データ収集ワークフロー - フィールド前のタスク。このファイルをダウンロードするには、ここをクリックしてください。
補足ファイル 2: RPAS データ収集ワークフロー - 現場。このファイルをダウンロードするには、ここをクリックしてください。
補足ファイル3:正確な位置追跡のためのGNSSユニットの使用。このファイルをダウンロードするには、ここをクリックしてください。
補足ファイル4:写真測量ソフトウェアを用いたMSデータ処理手順。このファイルをダウンロードするには、ここをクリックしてください。
補足ファイル5:生のLiDARデータからの点群再構成。このファイルをダウンロードするには、ここをクリックしてください。
補足ファイル6:地理空間ツールを使用したLiDAR点群とMSオルソモザイクアライメント。このファイルをダウンロードするには、ここをクリックしてください。
補足ファイル7:LiDAR点群とMS画像をマージしてMS点群を生成するためのPythonスクリプト。このファイルをダウンロードするには、ここをクリックしてください。
補足ファイル8:LiDAR点群とMS画像のマージの一般的なワークフロー。このファイルをダウンロードするには、ここをクリックしてください。
ディスカッション
RS データ、特に 3D 点群に DL を適用する際の主な課題の 1 つは、バランスのとれた代表的なトレーニングおよび検証データセットの開発にあります。DLモデルの有効性は、トレーニング9、10、11、16中に使用される注釈付きデータの多様性と品質に大きく依存する。この研究で採用された新しい3D DLモデルは、若く、植えられ、自然に再生する植生を特徴とする、北方林地帯内の複数の埋め立て坑井地から収集されたデータセットを使用してトレーニングおよび検証されました。これらのサイトは、幅広いモデルの一般化可能性を確保するために、木の高さ、茎の密度、種の構成の変化など、幅広い森林条件を網羅するように慎重に選択されました。また、学習データセットは時間的に多様で、3シーズン連続で収集したRSデータも取り入れられました。この季節変動は、葉の被覆の変化と構造の複雑さを考慮して、さまざまな樹冠の可視条件下で確実に動作するようにモデルをトレーニングするために重要でした。多季節および多構造データの統合は、特に変化する光条件や季節学的段階下で個々の樹木を検出する能力において、モデルの堅牢性に貢献しました。
この研究の注目すべき発見は、LiDAR と MS または RGB データを組み込んでも、TreeAIBox ワークフロー内の樹木検出や樹冠セグメンテーションの精度が大幅に向上しないことでした。これは、樹冠の形状や空間配置などのLiDAR点群の幾何学的特性が、特に若い植生やまばらな植生のある環境において、効果的な樹木の検出とセグメンテーションの主な推進力であることを示唆しています。しかし、スペクトルデータは、種分類などの補完的なアプリケーションにおいて価値を示し、MS画像により針葉樹と落葉樹の区別が改善されました。
TreeAIBoxワークフローにおける個々のツリーの検出とセグメンテーションの成功に影響を与える重要な要素は、入力点群の品質です。最適なパフォーマンスを得るには、通常、1平方メートルあたり1,000ポイントを超える非常に高密度のLiDARデータが必要です。最新のRPASベースのLiDARシステムは、低高度や高い飛行オーバーラップなど、最適化された飛行パラメータを使用することで、この密度を達成することができます。TreeAIBox は低密度の点群を処理できますが、点密度が低いと構造の詳細のキャプチャが制限される可能性があります。これにより、特に樹冠や茎の特徴が過小評価されている可能性のある小さな木の場合、検出とセグメンテーションの精度が低下することがよくあります。
TreeAIBoxワークフローは、従来のセグメンテーション方法や手動のセグメンテーション方法と比較して効率と自動化を向上させ、埋め立て坑井サイトでの検証から測定可能な指標が得られます。標準 GPU (NVIDIA RTX 3060 など) では、樹木のてっぺん検出と樹冠のセグメンテーションの処理時間は、CloudCompare などのソフトウェアでの手動描写では数時間かかるのに対し、サイトごとに平均 5-10 分かかります。自動化はプラグインの GUI を通じて実現され、コマンド ライン スクリプトと依存関係が排除され、専門家でなくても最小限の入力でエンドツーエンドの分析を実行できます。実際には、これにより、1ヘクタールの坑井現場分析が5〜8時間(手動法)から30分未満に短縮されました。CPUモードへのフォールバックにより、ハイエンドのハードウェアがなくてもアクセシビリティが確保されますが、GPUアクセラレーションにより時間が3〜5倍短縮されます。これらの効率性により、頻繁な監視が可能になり、高い精度を維持しながら林業管理におけるスケーラブルなアプリケーションをサポートします。
この研究で観察された特定の制限は、1.0 m <樹木を検出するモデルの能力が低下したことです。1.0 m>木の検出率は高く、その高さの範囲では100%の参照木が正しく識別されましたが、小さな木では性能が大幅に低下しました(表2)。この制限は、いくつかの要因によるものと考えられます。まず、地面近く、特に閉じた樹冠の下でのLiDAR点密度が低く、密集した草本の被覆と相まって、小さな木に関連する微細な構造の詳細の検出が妨げられます。さらに、背の高い植生によって引き起こされる閉塞は、十分なポイントリターンが下層の木に到達するのを妨げることが多く、これはそのようなアプリケーションにおける既知のエラーの原因です10,16。また、このアルゴリズムは、細いツリーのリーダーなどの微妙な形態学的特徴を捉えられなかったり、密にクラスター化されたツリーを単一のオブジェクトとして誤って分類したりする場合があります。これらの課題に対処するには、地上レベルの視認性を高めるための飛行高度やスキャン角度の調整や、閉塞されたデータやまばらなデータをより適切に処理するためのセグメンテーション方法の改良など、LiDAR 取得パラメータの最適化が含まれる場合があります。
これらの制限にもかかわらず、提案された方法は、埋め立て後および森林再生のモニタリングへの応用に大きな期待が寄せられています。RPAS ベースの RS を 3D DL アルゴリズムと組み合わせることで、特に石油やガスの採掘などの産業活動によって妨害されている地域において、植生の回復を経時的に追跡するための、スケーラブルでコスト効率の高い高解像度のソリューションが提供されます。個々の木を検出し、その高さを推定し、空間分布を評価する機能により、敷地の再生と埋め立て基準への準拠に関する有意義な洞察が得られます。さらに、この方法は、回復中の生態系の季節的および構造的ダイナミクスを捉える頻繁で非侵襲的なモニタリングを可能にすることで、適応管理戦略をサポートできます。生態系の回復を評価するために、回復プロジェクトで長期的かつ細かいスケールのデータがますます必要になる中、このアプローチは、複雑で不均一な景観における植生のパフォーマンスを評価しようとしている森林管理者や研究者にとって強力で実用的なツールを提供します。
開示事項
著者には開示すべき利益相反はありません。
謝辞
この研究の資金は、エネルギー研究開発局 CFS-23-101 によって提供されました。著者らは、この分野での支援をしてくれたフィリップ・ホフマン、ダニエルズ・コノノフス、エリザベス・フリエルに感謝したいと思います。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| Avenzaマップアプリ | アヴェンザ | NA | QGISで作成されたジオリファレンスPDFマップを用いたオフラインフィールドナビゲーション |
| チェッカードターゲット | どのサプライヤーでも | NA | 地上管制ポイント |
| CloudCompare | CloudCompare | NA | 3Dポイントクラウド処理および編集ソフトウェア |
| DJI BS60バッテリーステーション(M300バッテリー(x8)、D-RTK2バッテリー(x4)、電源コード、リモコンに接続用のUSB-Cケーブルを使用) | DJI | NA | |
| DJI M300 RTK航空機(DLS搭載、コントローラーおよび交換用プロペラ付き) | DJI | NA | DLS(ダウンウェル光センサー) |
| DJI Terra Pro | DJI | NA | 生のLiDARデータを3Dポイントクラウドに再構築した。 |
| DJI Zenmuse L1 LiDARセンサー(microSDカード付き) | DJI | NA | |
| D-RTK2モバイルステーション(三脚と延長棒付き) | DJI | NA | |
| Emlid Reach RS2+ ベースステーション(三脚付き) | エムリッド | NA | |
| Emlid Reach RS2+ ローバー(GNSS測量ポール付き) | エムリッド | NA | |
| 外付けハードドライブ | どのサプライヤーでも | NA | データのバックアップ |
| 飛行日誌 | どのサプライヤーでも | NA | |
| Google Earth Pro | ググる | NA | KMLフライトファイルの作成 |
| 着陸パッド | どのサプライヤーでも | NA | 航空機の発着陸 |
| ラップトップ | どのサプライヤーでも | NA | 現場でのデータダウンロードやカードのフォーマット作成などに使うためです。 |
| MicaSense RedEdge-Pセンサー(MicaSense SDカード、USB-Cケーブル、MicaSenseキャリブレーション反射パネル(CRP)付き) | ミカセンス | NA | |
| PIX4Dmapper | Pix4D S.A. | NA | 多波長画像の幾何学的および放射学的補正と直交モザイク生成。 |
| 気計 | どのサプライヤーでも | NA | |
| パイチャーム | ジェットブレインズ s.r.o. | NA | Python統合開発環境(IDE) |
| QGIS | QGIS | NA | 地理空間データの処理、編集、可視化 |
| SDおよびmicroSDカードリーダー | どのサプライヤーでも | NA | |
| スマートフォン | どのサプライヤーでも | NA | MicaSense RedEdge-PセンサーおよびEmlid Reach RS2+ユニットとの接続 |
| スターピケット/釘、マレット、フラギングテープ | どのサプライヤーでも | NA | D-RTK2基地局の位置を示すために |
| 錠剤 | どのサプライヤーでも | NA | 現場での航法のために |
| TreeAIBox(CloudCompare プラグイン) | NA | ||
| 双方向無線 | どのサプライヤーでも | NA | |
| ワークステーション(CPU i5以降、CUDA対応NVIDIA搭載GPU、VRAM≥ 4GB、RAM≥ 32GB、SSD ≥ 512GB | どのサプライヤーでも | NA |
参考文献
- Well status. , Alberta Energy Regulator. https://www.aer.ca/data-and-performance-reports/data-hub/well-status (2025).
- Western boreal forest - Canada. , Ducks Unlimited. https://www.ducks.org/conservation/where-ducks-unlimited-works/western-boreal-forest--canada (2023).
- Baah-Acheamfour, M., Dewey, M., Fraser, E. C., Schreiber, S. G., Schoonmaker, A. Assessing ecological recovery of reclaimed well sites: a case study from Alberta, Canada. Front. For. Glob. Change. 5, 849246(2022).
- 2010 reclamation criteria for wellsites and associated facilities for forested lands (Updated July 2013). , Environment and Sustainable Resource Development. https://open.alberta.ca/publications/1657667/resource/77e66fa1-f7ee-44ad-8c68-234854d38d44 (2013).
- Alvarez-Vanhard, E., Corpetti, T., Houet, T. UAV and satellite synergies for optical remote sensing applications: a literature review. Sci. Remote Sens. 3, 100019(2021).
- Hird, J., et al. Use of unmanned aerial vehicles for monitoring recovery of forest vegetation on petroleum well sites. Remote Sens. 9 (5), 413(2017).
- Mathews, A. J., Singh, K. K., Cummings, A. R., Rogers, S. R. Fundamental practices for drone remote sensing research across disciplines. Drone Syst. Appl. 11, 1-22 (2023).
- Zhang, Z., Zhu, L. A review on unmanned aerial vehicle remote sensing: platforms, sensors, data processing methods, and applications. Drones. 7 (6), 398(2023).
- Puliti, S., McLean, J. P., Cattaneo, N., Fischer, C., Astrup, R. Tree height-growth trajectory estimation using uni-temporal UAV laser scanning data and deep learning. Forestry. 96 (1), 37-48 (2023).
- Straker, A., et al. Instance segmentation of individual tree crowns with YOLOv5: a comparison of approaches using the ForInstance benchmark LiDAR dataset. ISPRS Open J. Photogr. Remote Sens. 9, 100045(2023).
- Xiang, B., et al. Automated forest inventory: analysis of high-density airborne LiDAR point clouds with 3D deep learning. Remote Sens. Environ. 305, 114078(2024).
- TreeAIBox CloudCompare Plugin. , https://github.com/NRCan/TreeAIBox (2025).
- Xi, Z., Degenhardt, D. A new unified framework for supervised 3D crown segmentation (TreeisoNet) using deep neural networks across airborne, UAV-borne, and terrestrial laser scans. ISPRS Open J. Photogr. Remote Sens. 15, 100083(2025).
- Elsheikh, M., Iqbal, U., Noureldin, A., Korenberg, M. The implementation of precise point positioning (PPP): a comprehensive review. Sensors. 23 (21), 8874(2023).
- CloudCompare. , https://www.cloudcompare.org/ (2024).
- Wielgosz, M., Puliti, S., Xiang, B., Schindler, K., Astrup, R. SegmentAnyTree: a sensor and platform agnostic deep learning model for tree segmentation using laser scanning data. Remote Sens. Environ. 313, 114367(2024).
再版と許可
