远程驾驶航空器系统(RPAS)的最新进展可实现亚米级分辨率,非常适合森林恢复监测。结合人工智能(AI)技术,能够从大规模遥感数据集中获得更深入的洞察。本方案通过支持更高效地评估和管理受干扰后正在恢复的林地,提升了监测能力。
本文内容
摘要
摘要
遥感(RS)技术,特别是激光雷达(LiDAR)和多光谱(MS)成像,能够在不同空间分辨率下提供大范围的植被监测能力。配备LiDAR和MS传感器的远程驾驶航空器系统(RPAS)可通过灵活的飞行计划和获取高分辨率数据,提升植被评估的精度。进一步整合深度学习(DL)模型有望实现后处理流程的自动化,这对于植被监测应用尤为重要。
本方案概述了一套实用的方法,用于采集、处理、配准和融合基于遥感飞行器(RPAS)的激光雷达(LiDAR)与多光谱(MS)数据,并结合交互式深度学习插件实现单株树木的三维识别。该专有的深度学习模型能够有效检测并分割森林生态系统中不同传感器、不同研究地点及不同数据分辨率下的树木边界。
开发本方案和工具的具体应用及动机在于监测油气井场复垦后的森林恢复情况。目前基于野外的评估方法耗时较长、劳动强度大,且空间覆盖有限。随着复垦工作的扩展,迫切需要更高效、可扩展的方法来监测复垦成效和生态系统恢复状况。通过推进基于遥感无人机系统(RPAS)的深度学习(DL)应用,本研究支持对复垦井场生态恢复的监测,同时也适用于其他森林景观的监测。
引言
油气资源的开采已在阿尔伯塔省建立了数十万个井场1,其中许多位于北方森林地区2。生态恢复工作的目标是将受干扰的土地恢复至其原始生态状态3。传统的地面调查仍是恢复认证监测的主要手段4;然而,随着受干扰和已恢复区域数量的持续增加,这一过程耗时且劳动密集,效率正变得越来越低。
近年来,遥感(RS)技术取得了显著进展,特别是远程驾驶航空器系统(RPAS)的应用,为井场监测中的空间与时间挑战提供了有前景的解决方案5,6,7,8。这些平台可提供极高分辨率的数据,实现对单株树木的精确测量。近年来我们已看到,与人工智能(AI)相结合9,10,11,可通过植被检测与测量的自动化,促进对大规模遥感数据集的处理与分析。然而,为深度学习(DL)模型生成合适的训练与验证数据集仍是主要挑战,尤其是对于三维数据集而言。
本方案详细阐述了从森林环境中收集、处理、配准和融合基于遥感航空系统(RPAS)的激光雷达(LiDAR)与多光谱(MS)数据,以实现单株树木识别的逐步工作流程。该方法采用新开发的 TreeAIBox12 插件,集成于 CloudCompare 软件中,用于分析由 RPAS 获取的点云数据,实现单株树冠分割。该插件引入了一种基于 TreeisoNet13 模型的新型三维深度学习(3D DL)方法,TreeisoNet 是一套专为三维树木分割设计的监督式深度神经网络,其训练与验证所用数据来自五个不同复垦井场的 RPAS 数据集。模型训练所选样地在树木高度、密度和物种组成方面具有差异性,以确保模型的普适性。此外,训练数据集包含三个连续季节(2023年8月夏季、2023年10月秋季和2024年5月春季)采集的数据,以确保模型在不同季节条件下(如树木可见度变化)仍能准确运行。该插件可自动完成点云滤波(区分树木与地面)、树顶检测以及单株树冠分割等流程。插件输出结果可用于计算植被参数,如树冠面积、冠层覆盖率、茎干密度和树高,服务于复垦后植被监测工作。
集成于 TreeAIBox 插件中的 TreeisoNet 模型相较于传统的 3D 分割方法(如分水岭分割或最短路径法)具有显著改进。TreeisoNet 在多种森林类型中均表现出更高的准确性,体现了监督式深度学习方法相较于无监督方法的优势13。具体而言,树冠顶部定位模块(TreeLoc)的平均 F1 分数达到 0.96,显著优于局部最大值(LM)方法(平均 F1 分数为 0.57)13。同样,树冠分割模块(TreeOff)的平均交并比(mIoU)为 0.85,优于传统的 Watershed3D 方法(mIoU 0.68)和最短路径法(mIoU 0.79)13。这些指标突显了 TreeisoNet 在检测树冠顶部和划分树冠边界方面的更高精度,尤其是在诸如复垦井场等复杂环境中,能够有效应对树木高度、茎干密度和物种组成的变化。
TreeisoNet 模型是在点密度高于每平方米 1100 个点的 RPAS 衍生 LiDAR 数据上进行训练的。本文所述方法主要针对油气井场森林恢复的监测;然而,该方法也可适用于其他森林区域。该工作流程适用于幼龄人工林和混交林,且适用于林木稀疏至中等密度(<每公顷 3,000 株)的林分,此类环境中遮挡现象较少。在闭合冠层或多层林冠森林中,由于 LiDAR 穿透能力有限,对下层树木的检测效果可能降低。该模型支持针叶和阔叶林冠,但其精度可能因物种特异性特征(如幼龄针叶树的细弱主梢)而有所差异。TreeAIBox 插件包含一个预定义的预训练模型库,这些模型设计为适用于多种森林类型,并已在来自复垦井场的多样化数据集上得到验证。用户可直接使用这些内置模型,并通过调整插件参数(如最大间隙或最小半径),在无需训练新模型的情况下优化其特定数据集的输出结果。这种灵活性使用户能够在 CloudCompare 直观易用的图形用户界面(GUI)中,直接针对不同森林条件(如树高或密度的变化)调整工作流程。当前版本的 TreeAIBox 插件不支持在软件内部训练新模型;但高级用户可将新的预训练模型添加至模型库中。
方案第1和第2部分描述了我们的数据采集与处理步骤,而方案第3部分则介绍了使用TreeAIBox插件提取树木参数的方法。本研究具体采用了无人机激光雷达(LiDAR)数据与多光谱(MS)影像的融合;然而,也可采用不同的流程、设备和软件生成高密度点云文件,用于第3部分的方案操作。该工作流程通过将先进的AI驱动树木分割方法与基于遥控飞行器系统(RPAS)的遥感技术(RS)相结合,在植被监测方面实现了显著进步,能够更快速、准确且可扩展地评估森林恢复状况。
方案
1. 使用 RPAS 进行数据采集
注意:所有 RPAS 操作必须遵守当地的空域法规和安全要求。请使用材料表查看数据采集所需的设备和材料。
- 飞行前准备:在进入野外之前,检查设备并根据需要更新固件。为每次飞行任务创建飞行文件,并将其上传至遥控器。为每次飞行任务制定安全计划和应急程序文件。详细的飞行前设置步骤请参见补充文件1。
- 野外数据采集:在野外架设设备,执行飞行任务,对目标区域进行激光雷达(LiDAR)和多光谱(MS)数据采集。有关设备架设和飞行参数的详细工作流程,请参见补充文件2。
- GNSS基准站架设:在RPAS的基准站位置架设并运行GNSS基准站,以获取其精确坐标,用于数据预处理阶段的精密单点定位(Precise Point Positioning, PPP)校正14(为保证高精度,基准站建议最少连续运行2小时)(GNSS基准站架设示例及坐标获取步骤详见补充文件3)。
- 数据传输:使用读卡器将传感器采集的LiDAR和MS数据传输至工作站,以便进一步处理。
2. 原始数据处理
- 多光谱数据预处理:使用摄影测量软件对采集的多光谱(MS)数据进行预处理,执行几何校正和辐射校正,并生成多光谱正射镶嵌图。
注意:有关使用摄影测量软件处理无人机系统(RPAS)获取的多光谱数据的一般工作流程,请参见补充文件 4。 - LiDAR点云重建:使用适当的软件将原始LiDAR数据重建为点云文件(例如 *.las/.laz 文件)。详细重建步骤请参见补充文件 5。
- 对齐并融合LiDAR与多光谱数据。使用地理空间工具将LiDAR点云与多光谱正射镶嵌图进行对齐。对齐操作的详细步骤请参见补充文件 6。使用Python脚本(见补充文件 7)将LiDAR点云与多光谱正射镶嵌图合并,生成多光谱点云。
注意:可使用任意集成开发环境(IDE)运行该Python脚本。补充文件 8 展示了一般的数据融合工作流程。
3. 使用 TreeAIBox 插件进行单株树木分割
注意:本实验方案的这一部分可使用任何来自森林环境的高分辨率点云数据(*.las/.laz 文件格式)进行操作。
TreeAIBox 仅在 Windows 操作系统上进行过测试。
- 安装与设置:下载并安装三维点云处理软件 CloudCompare15。接着从 GitHub 下载插件安装程序(TreeAIBox_Plugin_Installer_v1.0.exe)12(图 1)。运行安装程序,并按照屏幕提示操作。
注意:安装程序会自动检测 CloudCompare 软件的位置,并根据 GPU 或 CPU 的可用性部署插件及所需的深度学习库。如需其他安装方法或故障排查,请参考 README 说明12。安装完成后,文件夹结构应与 图 2 所示一致。 - 加载点云数据:
- 通过桌面图标或进入 开始 | 所有程序 | CloudCompare 打开 CloudCompare。通过将点云文件(例如 *.las/laz 文件)拖拽至画布,或使用主控制台上的 打开一个或多个文件 按钮加载点云文件,然后点击 应用 (图 3)。
- 如果点坐标值较大,系统将提示是否应用全局偏移/缩放。选择 输入,以从 .las/laz 文件中读取元数据,然后点击 是 (图 4)。此时点云将显示在画布中。
- 打开 TreeAIBox 插件:打开 Python 插件工具栏,展开 脚本注册表 下拉菜单,点击 TreeAIBox 以打开插件图形界面(图 5)。
- 过滤树木与地面点
- 若具备支持 CUDA 的 GPU,请确保勾选 使用 GPU (CUDA) 复选框。在顶部面板中选择 TreeFiltering,若 RPAS 数据中不可见树干,则选择 ALS,取消勾选 瓦片大小,并在 预定义模型 下拉菜单中选择 'treefiltering_als_esegformer3D_128_15cm(GPU3GB)'(图 6)。若首次使用该模型,字体颜色将显示为灰色。点击 下载 并确认弹出窗口中显示的本地路径。
- 在画布中选择点云(以包围框高亮显示),然后在 TreeFilter 面板中点击 应用。将创建一个新的标量场,名为 treefilter:值 = 2(树木点,红色)和值 = 1(其他点,蓝色)(图 7)。请在进入下一步前确认此结果。
- 检测树冠顶点
- 在 TreeAIBox 顶部面板中选择 TreeisoNet,启用 Reclamation, ALS(隐式树干)和 TreeLoc,并在下拉菜单中选择预训练模型:'treeisonet_als_reclamation_treeloc_esegformer3D_
128_10cm(GPU4GB)'。确保画布中的点云已被选中(以包围框高亮显示),然后点击并 应用 (图 8)。 - 处理完成后,原始点云下方的 DB 树 窗口中将出现一个名为 treetops 的新项目。选中该项目,并增大点的大小(例如设为 16)以提高可见性。确认树冠顶点在画布中以白色圆点形式显示(图 9)。
- 在 TreeAIBox 顶部面板中选择 TreeisoNet,启用 Reclamation, ALS(隐式树干)和 TreeLoc,并在下拉菜单中选择预训练模型:'treeisonet_als_reclamation_treeloc_esegformer3D_
- 分割树冠
- 重新选择 树木点云 项目(以红色高亮显示)(图 10)。在 TreeAIBox 顶部面板中选择 TreeisoNet 并启用 TreeOff。如果尚未下载预训练模型 'treeisonet_als_reclamation_treeoff
_esegformer3D_128_10cm(GPU4GB)'(图 11),请先下载,然后点击 应用 运行模型。 - 将创建一个新的标量场 treeoff ,为每棵树分配唯一的 ID。同一棵树的点共享相同的 ID。可选操作:将树冠顶点的点大小重置为默认值,以减少视觉干扰。请确认软件画布的视图与 图 12 所示视图相似。
- 可选可视化:随机树色:为增强分割后树木的视觉对比度,可按 ID 随机化树的颜色。首先克隆原始点云以保留数据(编辑 | 克隆)。然后进入 编辑 | 标量场 | 转换为随机 RGB(图 13)。输入一个较大的数值(例如 256000)以确保有足够的离散颜色,然后点击 确定。点云将以随机颜色显示各棵树(图 14)。
注意:此步骤仅用于可视化,不会影响分割 ID,但会覆盖克隆点云中的 RGB 值。
- 重新选择 树木点云 项目(以红色高亮显示)(图 10)。在 TreeAIBox 顶部面板中选择 TreeisoNet 并启用 TreeOff。如果尚未下载预训练模型 'treeisonet_als_reclamation_treeoff
- 导出分割指标与输出结果:在 TreeAIBox 顶部面板中选择 TreeisoNet,点击 导出统计 以导出树分割结果。然后点击 打开输出路径,在结果文件夹中查看输出文件(图 15)。导出的 CSV 文件包含分割后的树 ID、坐标、树高和冠幅面积。
注意:至此,使用 TreeAIBox 的数据处理已完成。
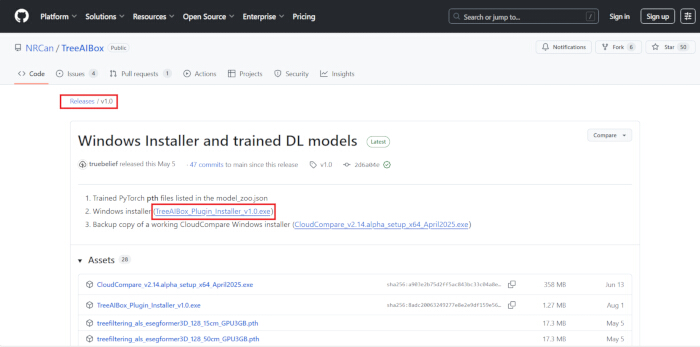
图 1:通过 GitHub 仓库获取 TreeAIBox 插件安装程序。请点击此处查看此图的放大版本。
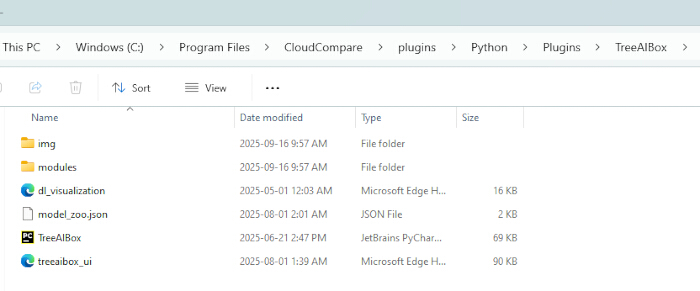
图 2:包含 TreeAIBox 插件的文件夹结构。 请点击此处查看此图的放大版本。
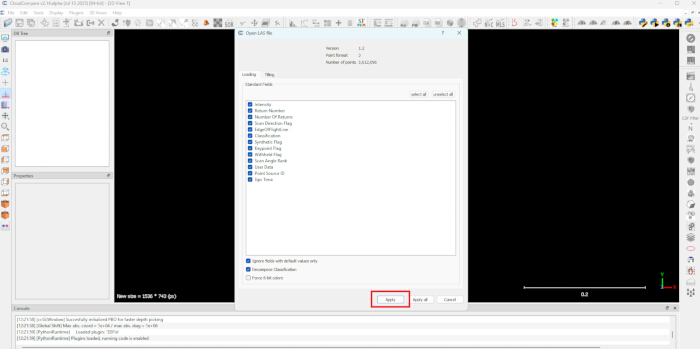
图 3:将点云文件加载到 CloudCompare 中。请点击此处查看此图的放大版本。
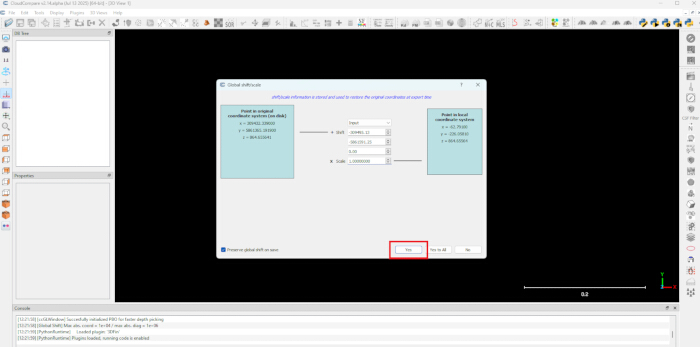
图 4:在点云加载至 CloudCompare 时设置全局偏移。 请点击此处查看此图的放大版本。
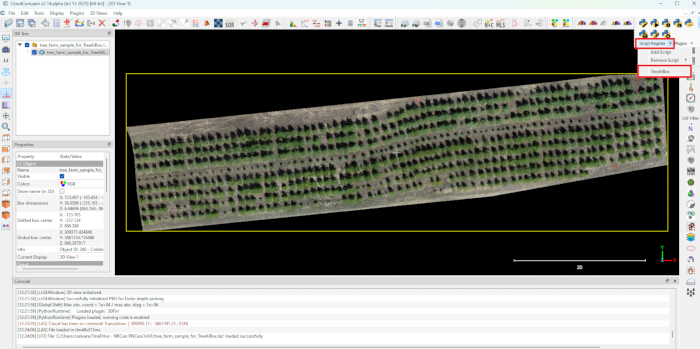
图 5:使用 CloudCompare 的 Python 插件工具栏启动 TreeAIBox 插件。 请点击此处查看该图的放大版本。
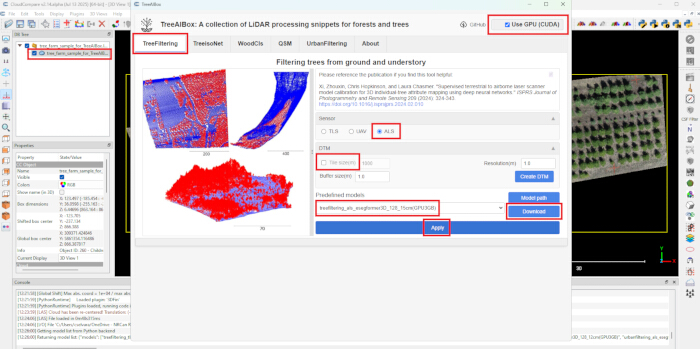
图6:设置 TreeFiltering 面板,以分离树木点云与地面点云。 请点击此处查看该图的放大版本。
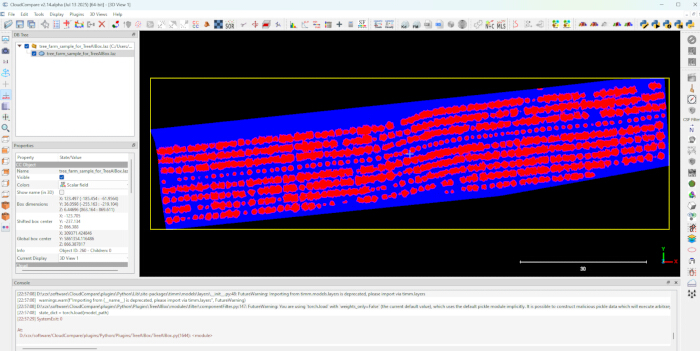
图7:将树木点与地面点分离的结果。 树木点以红色显示,地面点以蓝色显示。请点击此处查看该图的放大版本。
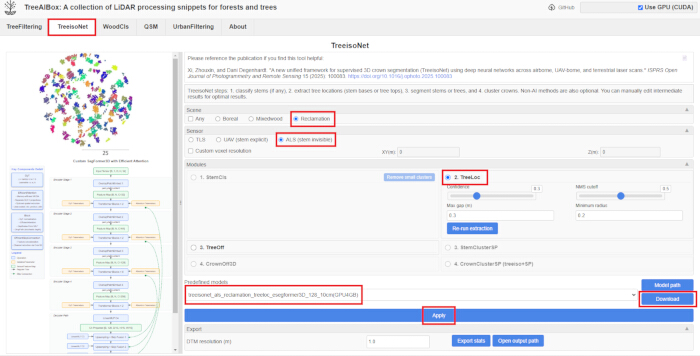
图8:使用TreeLoc设置TreeisoNet面板以检测树冠顶部。请点击此处查看此图的放大版本。
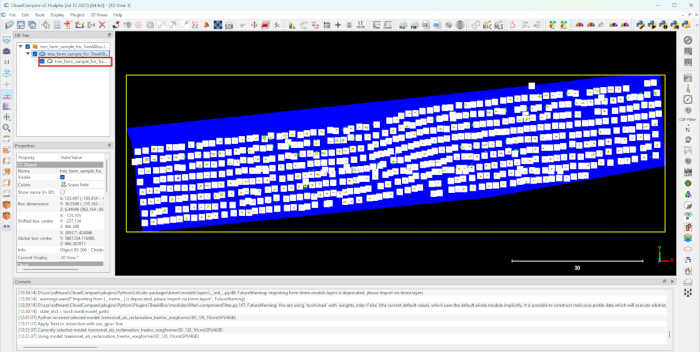
图9:树冠顶点检测结果。 白色点表示树冠顶部的位置。请点击此处查看该图的放大版本。
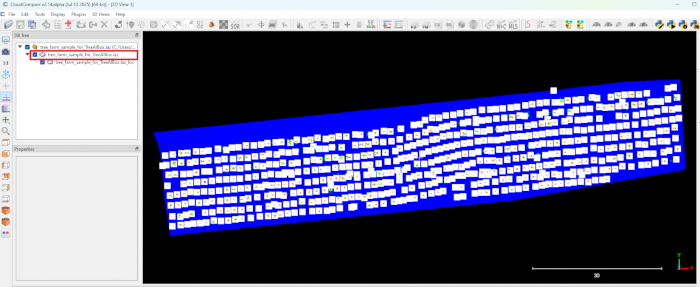
图10:应用 TreeOff 面板前重新选择树状点云项目。请点击此处查看该图的放大版本。
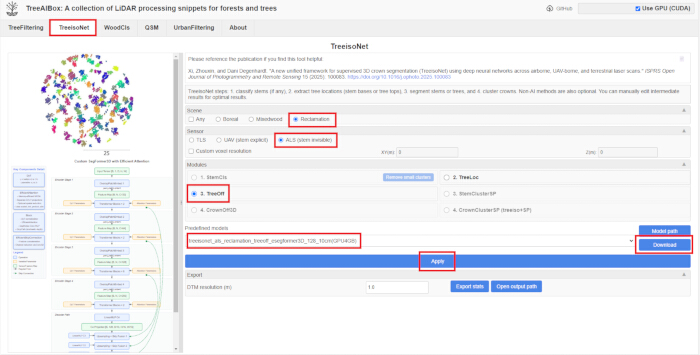
图11:使用TreeOff设置TreeisoNet面板以进行树冠分割。请点击此处查看该图的放大版本。
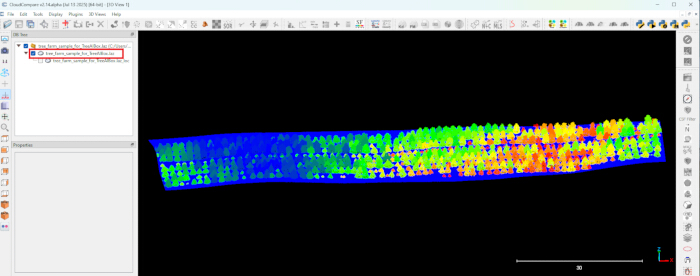
图12:树冠分割结果。 请点击此处查看该图的放大版本。
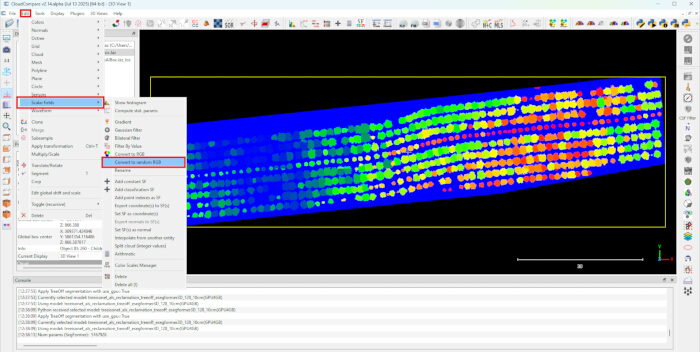
图13:设置分割后的点云,根据树木的ID随机分配颜色,以增强边界的对比度。请点击此处查看该图的放大版本。
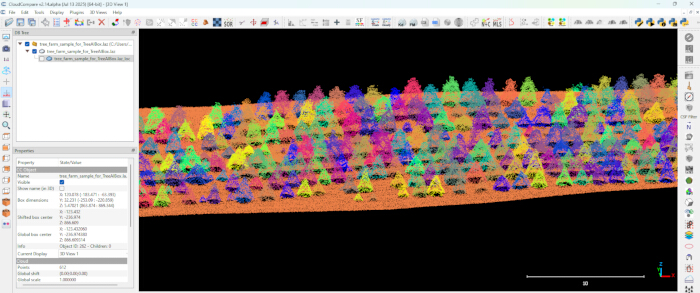
图14:树木颜色随机化结果。 请点击此处查看此图的放大版本。
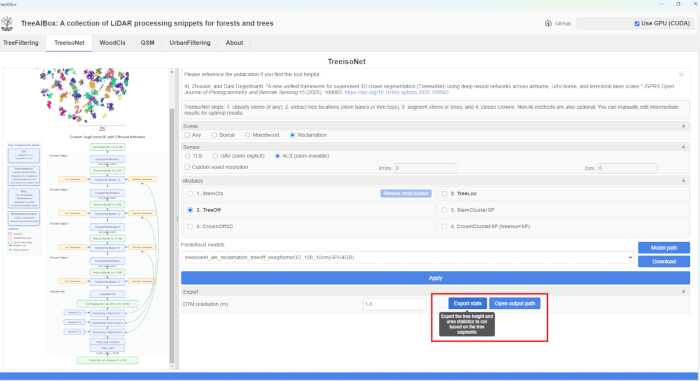
图15:从TreeisoNet面板中提取树木分割结果至csv文件。 请点击此处查看该图的放大版本。
结果
根据既定方案,利用RPAS获取的LiDAR和多光谱(MS)数据覆盖了三个种植幼树的研究样地。选择这些样地旨在检验模型检测不同高度单株树木的能力。样地1种植了香脂冷杉(Abies balsamea),平均树高为1.46 m;样地2为扭叶松(Pinus contorta),平均树高为2.17 m;样地3则混合种植了小型香脂冷杉(Abies balsamea)和扭叶松(Pinus contorta),平均树高仅为0.51 m。除遥感数据外,还使用GNSS设备记录了224株参考树木的位置信息。
数据采集与处理完成后,应用 TreeAIBox 插件对树木点进行筛选并分割单株树木。该插件生成的结果如图16所示。
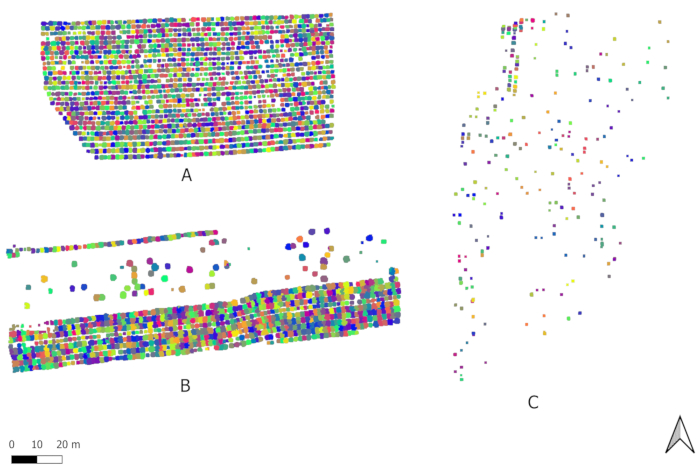
图 16:由 TreeAIBox 插件生成的三个研究地点(A - 地点 1;B - 地点 2;C - 地点 3)中划定的单株树木分布图。 请点击此处查看该图的放大版本。
在三个样地中共检测到 2,755 棵独立树木。模型在样地 1 识别出 1,706 棵树(图 16A),在样地 2 识别出 882 棵树(图 16B),在样地 3 识别出 167 棵树(图 16C)。参考树木的检出率在不同样地间存在差异,样地 2 的参考树木检出率为 100%,样地 1 为 95%,而样地 3 仅为 21%(见表 1)。这些结果表明,模型在检测高度 > 1 m 的树木方面表现出色,该范围内的所有参考树木检出率均达到 100%。然而,对于较矮的树木,检测性能有所下降:高度在 0.5 至 1 m 之间的参考树木仅检出 45%,而所有高度 < 0.5 m 的树木均未被识别(表 2)。
| 样地编号 | 平均树高,m(标准差) | 参考树数量 | 检测到的参考树数量 | 检测到的参考树比例,% |
| 1 | 1.46 (0.45) | 75 | 71 | 95 |
| 2 | 2.17 (0.4) | 74 | 74 | 100 |
| 3 | 0.51 (0.17) | 75 | 16 | 21 |
表1:不同位点参考树的检测率。
| 树高范围 | 参考树数量 | 检测到的参考树数量 | 检测到的参考树百分比 |
| 0 - 0.5 m | 41 | 0 | 0 |
| 0.5 - 1 m | 40 | 18 | 45 |
| 1 - 1.5 m | 49 | 49 | 100 |
| 1.5 - 2 m | 42 | 42 | 100 |
| > 2 m | 52 | 52 | 100 |
表2:不同树高范围内参考树的检出率。
补充文件1:RPAS数据采集工作流程 — 野外作业前任务。 请点击此处下载该文件。
补充文件 2:RPAS 数据采集工作流程 — 在野外。 请点击此处下载该文件。
补充文件3:使用GNSS设备进行精确定位跟踪。 请点击此处下载该文件。
补充文件4:使用摄影测量软件进行质谱数据处理的流程。 请点击此处下载该文件。
补充文件5:基于原始LiDAR数据的点云重建。 请点击此处下载该文件。
补充文件6:使用地理空间工具对激光雷达点云与多光谱正射影像进行配准。 请点击此处下载该文件。
补充文件 7:用于合并 LiDAR 点云与质谱图像以生成质谱点云的 Python 脚本。 请点击此处下载该文件。
补充文件8:LiDAR点云与质谱成像数据融合的一般工作流程。 请点击此处下载该文件。
讨论
将深度学习(DL)应用于遥感(RS)数据,特别是三维点云数据时,一个关键挑战在于构建均衡且具有代表性的训练与验证数据集。任何深度学习模型的有效性在很大程度上取决于训练过程中所使用标注数据的多样性和质量9,10,11,16。本研究采用了一种新型的三维深度学习模型,其训练与验证所用数据集来自北方森林区多个已复垦的井场,这些区域的植被包括人工种植和自然恢复的幼龄林。为确保模型具备广泛的泛化能力,所选样地涵盖了多种森林状况,包括树木高度、茎干密度和物种组成的变化。此外,训练数据集在时间维度上也具有多样性,包含了连续三个生长季采集的遥感数据。这种季节性变化对于训练模型在不同树冠可见度条件下保持稳定性能至关重要,能够适应叶面积覆盖和结构复杂性的动态变化。多季节与多结构数据的融合显著增强了模型的鲁棒性,尤其体现在其在不同光照条件和物候阶段下识别单株树木的能力。
本研究的一个显著发现是,在TreeAIBox工作流程中,将多光谱(MS)或RGB数据与LiDAR数据结合使用,并未显著提高树木检测或树冠分割的准确性。这表明,LiDAR点云的几何特性(如树冠形状和空间分布)是实现有效树木检测与分割的主要驱动因素,尤其是在植被幼龄或稀疏的环境中。然而,光谱数据在其他辅助应用中显示出价值,例如在物种分类中,多光谱影像有助于更好地区分针叶树和阔叶树。
影响 TreeAIBox 工作流程中单木检测与分割成功率的一个关键因素是输入点云的质量。要实现最佳性能,需要极高密度的激光雷达数据,通常每平方米超过 1,000 个点。现代基于无人机平台的激光雷达系统可通过优化飞行参数(如低飞行高度和高航带重叠度)达到这一密度。尽管 TreeAIBox 能够处理较低密度的点云,但点密度降低会限制对树木结构细节的捕捉,通常会导致检测和分割精度下降,尤其是对于树冠和树干特征表现不足的小型树木。
与传统的或手动分割方法相比,TreeAIBox 工作流程在已复垦井场的验证中表现出更高的效率和自动化水平。在标准 GPU(例如 NVIDIA RTX 3060)上,单个样地的树冠顶部检测与冠层分割处理时间平均为 5–10 分钟,而使用 CloudCompare 等软件进行手动勾绘则需数小时。该插件通过图形用户界面(GUI)实现自动化,无需命令行脚本编写及相关依赖环境,使非专业用户仅需极少输入即可完成端到端分析。实际应用中,原本需 5–8 小时(手动方法)的 1 公顷井场分析可缩短至 30 分钟以内。CPU 模式作为备用方案,确保了在无高端硬件条件下的可访问性,而 GPU 加速可将处理时间缩短 3–5 倍。此类效率提升支持在林业管理中进行高频次监测,实现高精度的大规模应用。
本研究中观察到的一个具体局限性是,该模型对高度小于<1.0 m的树木检测能力较弱。尽管对高度大于>1.0 m的树木检测率较高,在该高度范围内100%的参考树木均被正确识别,但对较小树木的检测性能显著下降(表2)。这一局限性可能由多种因素导致。首先,地面附近的LiDAR点云密度较低,尤其是在郁闭冠层下,加上茂密的草本覆盖,阻碍了与小树相关的精细结构特征的检测。此外,较高植被造成的遮挡常常导致足够的激光点无法到达林下层树木,这是此类应用中已知的误差来源10,16。算法本身也可能未能捕捉到细小的形态特征(如细树干),或将紧密聚集的多棵树误分类为单个对象。解决这些挑战可能需要优化LiDAR数据采集参数,例如调整飞行高度或扫描角度以增强地面层次的可见性,同时改进分割方法,以更有效地处理被遮挡和稀疏的数据。
尽管存在这些局限性,该方法在复垦后监测和重新造林监测方面仍展现出巨大应用前景。基于遥感飞行器系统(RPAS)的遥感技术,结合三维深度学习(3D DL)算法,为长期跟踪植被恢复过程提供了一种可扩展、成本效益高且具有高分辨率的解决方案,尤其适用于油气开采等工业活动扰动区域。该方法能够识别单株树木、估算其高度并评估其空间分布,从而为场地再生情况以及是否符合复垦标准提供有意义的科学依据。此外,该方法可通过实现频繁、非侵入式的监测,捕捉恢复生态系统的季节性变化和结构动态,进而支持适应性管理策略。随着生态修复项目对长期、精细尺度数据的需求日益增加,以评估生态恢复成效,该方法为森林管理者和科研人员提供了一种强大而实用的工具,用于在复杂且异质性显著的景观中评价植被恢复表现。
披露
作者声明无利益冲突。
致谢
本研究由能源研究与发展办公室(CFS-23-101)提供资助。作者感谢Philip Hoffman、Daniels Kononovs和Elizabeth Friel在野外工作中的协助。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| Avenza Maps 应用程序 | Avenza | NA | 用于在野外离线导航,支持使用 QGIS 创建的地理配准 PDF 地图 |
| 方格标靶 | 任意供应商 | NA | 地面控制点 |
| CloudCompare | CloudCompare | NA | 三维点云处理与编辑软件 |
| DJI BS60 电池站(含 M300 电池(x8)、D-RTK2 电池(x4)、电源线和用于连接遥控器的 USB-C 数据线) | DJI | NA | |
| DJI M300 RTK 飞行器(含下视光传感器 DLS、遥控器及备用螺旋桨) | DJI | NA | DLS(下照光传感器) |
| DJI Terra Pro | DJI | NA | 将原始 LiDAR 数据重建为三维点云。 |
| DJI Zenmuse L1 LiDAR 传感器(含 microSD 卡) | DJI | NA | |
| D-RTK2 移动基站(含三脚架和延长杆) | DJI | NA | |
| Emlid Reach RS2+ 基站(含三脚架) | Emlid | NA | |
| Emlid Reach RS2+ 流动站(含 GNSS 测量杆) | Emlid | NA | |
| 外置硬盘 | 任意供应商 | NA | 用于数据备份 |
| 飞行日志本 | 任意供应商 | NA | |
| Google Earth Pro | NA | 创建 KML 飞行文件 | |
| 起降平台 | 任意供应商 | NA | 用于飞行器的起飞与降落 |
| 笔记本电脑 | 任意供应商 | NA | 用于野外现场下载数据、格式化存储卡等操作 |
| MicaSense RedEdge-P 传感器(含 MicaSense SD 卡、USB-C 数据线、MicaSense 校准反射率面板(CRP)) | MicaSense | NA | |
| PIX4Dmapper | Pix4D S.A. | NA | 多光谱影像的几何与辐射校正,以及正射镶嵌图生成 |
| 风速计 | 任意供应商 | NA | |
| PyCharm | JetBrains s.r.o. | NA | Python 集成开发环境(IDE) |
| QGIS | QGIS | NA | 地理空间数据的处理、编辑与可视化 |
| SD 和 microSD 卡读卡器 | 任意供应商 | NA | |
| 智能手机 | 任意供应商 | NA | 用于连接 MicaSense RedEdge-P 传感器和 Emlid Reach RS2+ 设备 |
| 标桩/钉子、锤子和标志带 | 任意供应商 | NA | 用于标记 D-RTK2 基站的位置 |
| 平板电脑 | 任意供应商 | NA | 用于野外导航 |
| TreeAIBox(CloudCompare 插件) | NA | ||
| 对讲机 | 任意供应商 | NA | |
| 工作站(CPU i5 或更高版本,支持 CUDA 的 NVIDIA GPU 且显存 ≥ 4GB,内存 ≥ 32GB,固态硬盘 ≥ 512GB | 任意供应商 | NA |
参考文献
- Well status. , Alberta Energy Regulator. https://www.aer.ca/data-and-performance-reports/data-hub/well-status (2025).
- Western boreal forest - Canada. , Ducks Unlimited. https://www.ducks.org/conservation/where-ducks-unlimited-works/western-boreal-forest--canada (2023).
- Baah-Acheamfour, M., Dewey, M., Fraser, E. C., Schreiber, S. G., Schoonmaker, A. Assessing ecological recovery of reclaimed well sites: a case study from Alberta, Canada. Front. For. Glob. Change. 5, 849246(2022).
- 2010 reclamation criteria for wellsites and associated facilities for forested lands (Updated July 2013). , Environment and Sustainable Resource Development. https://open.alberta.ca/publications/1657667/resource/77e66fa1-f7ee-44ad-8c68-234854d38d44 (2013).
- Alvarez-Vanhard, E., Corpetti, T., Houet, T. UAV and satellite synergies for optical remote sensing applications: a literature review. Sci. Remote Sens. 3, 100019(2021).
- Hird, J., et al. Use of unmanned aerial vehicles for monitoring recovery of forest vegetation on petroleum well sites. Remote Sens. 9 (5), 413(2017).
- Mathews, A. J., Singh, K. K., Cummings, A. R., Rogers, S. R. Fundamental practices for drone remote sensing research across disciplines. Drone Syst. Appl. 11, 1-22 (2023).
- Zhang, Z., Zhu, L. A review on unmanned aerial vehicle remote sensing: platforms, sensors, data processing methods, and applications. Drones. 7 (6), 398(2023).
- Puliti, S., McLean, J. P., Cattaneo, N., Fischer, C., Astrup, R. Tree height-growth trajectory estimation using uni-temporal UAV laser scanning data and deep learning. Forestry. 96 (1), 37-48 (2023).
- Straker, A., et al. Instance segmentation of individual tree crowns with YOLOv5: a comparison of approaches using the ForInstance benchmark LiDAR dataset. ISPRS Open J. Photogr. Remote Sens. 9, 100045(2023).
- Xiang, B., et al. Automated forest inventory: analysis of high-density airborne LiDAR point clouds with 3D deep learning. Remote Sens. Environ. 305, 114078(2024).
- TreeAIBox CloudCompare Plugin. , https://github.com/NRCan/TreeAIBox (2025).
- Xi, Z., Degenhardt, D. A new unified framework for supervised 3D crown segmentation (TreeisoNet) using deep neural networks across airborne, UAV-borne, and terrestrial laser scans. ISPRS Open J. Photogr. Remote Sens. 15, 100083(2025).
- Elsheikh, M., Iqbal, U., Noureldin, A., Korenberg, M. The implementation of precise point positioning (PPP): a comprehensive review. Sensors. 23 (21), 8874(2023).
- CloudCompare. , https://www.cloudcompare.org/ (2024).
- Wielgosz, M., Puliti, S., Xiang, B., Schindler, K., Astrup, R. SegmentAnyTree: a sensor and platform agnostic deep learning model for tree segmentation using laser scanning data. Remote Sens. Environ. 313, 114367(2024).
重印与许可
